reComputer RK3576 ハードウェアインターフェース
最終更新:
本ガイドでは、Armbian が動作する reComputer RK3576 のハードウェアインターフェースの確認方法と利用方法を説明します。セクションのリンクから、接続・テストしたい周辺機器の項目へ移動できます。
始める前に
- 初回起動セットアップを完了し、
sudoを実行できるユーザーでローカルまたは SSH からサインインしてください。 - 周辺機器を接続する前に、ポートおよびメインボードの図でコネクタの位置を確認してください。
- 内蔵カード、フラットケーブル、GPIO 配線を取り付ける前に、電源を切ってデバイスから取り外してください。
- 以下のデバイスノード、バス番号、
hwmonのインデックスはリファレンスイメージでのものです。設定を変更するコマンドを実行する前に、実際のシステム上のデバイスを確認してください。
ファン
Armbian では、Linux の hwmon 経由でファンにアクセスします。リファレンスイメージでは /sys/class/hwmon/hwmon6 が使用されていましたが、このインデックスは変わる場合があります。以下のパスを使用する前に、pwmfan という名前のノードを探してください。
for node in /sys/class/hwmon/hwmon*; do
    [ -r "$node/name" ] || continue
    printf '%s: ' "$node"
    cat "$node/name"
done
ファン回転数と PWM の読み取り
リファレンスの hwmon6 ノードの場合:
cat /sys/class/hwmon/hwmon6/fan1_input
cat /sys/class/hwmon/hwmon6/pwm1
cat /sys/class/hwmon/hwmon6/pwm1_enable
fan1_input は RPM を報告します。pwm1 は 0 から 255 までの要求値であり、実測ファン回転数のパーセントではありません。リファレンス環境での計測では、アイドル時に約 2155 RPM、SoC 温度 36°C が報告されました。実際の値はワークロードや温度に依存します。
温度の読み取り
for zone in /sys/class/thermal/thermal_zone*; do
    [ -r "$zone/type" ] && [ -r "$zone/temp" ] || continue
    printf '%s: ' "$(cat "$zone/type")"
    awk '{printf "%.1f°C\n", $1 / 1000}' "$zone/temp"
done
sysfs の温度値はミリ摄氏度単位です。以下のコマンドは °C に変換し、各ゾーンの報告名を出力します。
PWM 書き込みの確認
Linux pwm-fan ドキュメントでは、pwm1_enable は PWM およびレギュレータのポリシーとして定義されています。この値は、汎用的な手動/自動モードの切り替えにはなりません。特に、2 を書き込んでも、自動サーマル制御が復元されたことにはなりません。
簡易チェックとして、現在の PWM 値を保存し、128 を書き込んで読み戻し、保存した値を復元します。ファンが別のインデックスで検出された場合は hwmon6 を置き換えてください。
FAN_PWM=/sys/class/hwmon/hwmon6/pwm1
ORIGINAL_PWM=$(cat "$FAN_PWM")
printf '128\n' | sudo tee "$FAN_PWM"
cat "$FAN_PWM"
printf '%s\n' "$ORIGINAL_PWM" | sudo tee "$FAN_PWM"
カーネルのサーマルコントローラが手動の要求を上書きする場合があります。書き込みの成功は、手動制御が継続的に有効であることを保証しません。イメージに組み込まれている既存のサーマル制御はそのままにしてください。カスタムコントローラを使用する場合は、動作中のベンダードライバおよびデバイツリーに対して検証が必要です。
LED インジケーターステータス
フロントパネルには Power、Status、User の 3 つの LED があります。User LED は Linux から制御できますが、他のインジケータはデバイスの電源・システム状態を反映するものです。
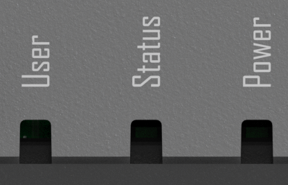
サンプルを実行する前に、制御したい LED を確認してください。
- Power LED(赤): ハードウェア制御のため、Linux からの制御インターフェースはありません。
- Status LED(緑): システムインジケータであり、この構成ではユーザー空間からの制御インターフェースはありません。
- User LED(RGB): GPIO エクスパンダ(リファレンスイメージでは
gpiochip6)経由で接続されています。青チャネルはハートビートに使用されており、赤と緑のチャネルはこの構成では未使用です。 - User RGB LED 制御ガイド
Linux 環境(Armbian など)では、アイドル状態の赤チャンネルと緑チャンネルの操作には最新の
gpiodツールチェーン(gpioinfo/gpioset)を使用し、青チャンネルの制御には標準の Linuxsysfsインターフェースを使用することを推奨します。 LED の特定 システム内では、LED はsysfsインターフェースを通じて管理されています。以下のコマンドを実行して LED ノードを確認してください。
ls /sys/class/leds/user-led期待される出力 :

手動制御(ON/OFF)
LED を手動で制御する前に、トリガーモードを none に設定する必要があります。
echo none | sudo tee /sys/class/leds/user-led/triggerLED の ON/OFF
# Turn ON
echo 1 | sudo tee /sys/class/leds/user-led/brightness
# Turn OFF
echo 0 | sudo tee /sys/class/leds/user-led/brightness
自動トリガーモード カーネルは、システムイベントに基づいて LED の動作を自動化するさまざまなトリガーを提供しています。
# Heartbeat Mode
echo heartbeat | sudo tee /sys/class/leds/user-led/trigger
# Custom Timer Mode (Blinking)
# Enable timer
echo timer | sudo tee /sys/class/leds/user-led/trigger
# Set intervals
echo 500 | sudo tee /sys/class/leds/user-led/delay_on
echo 500 | sudo tee /sys/class/leds/user-led/delay_off
起動時の永続的な設定
/sys 内の変更は揮発性であり再起動後にリセットされるため、cron ジョブを追加するか rc.local を使用することで永続化できます。
ボタン
reComputer RK3576 シリーズのマザーボードには、主に電源制御と低レベルファームウェア書き込みに使用される3個のオンボード物理ボタンが搭載されています。
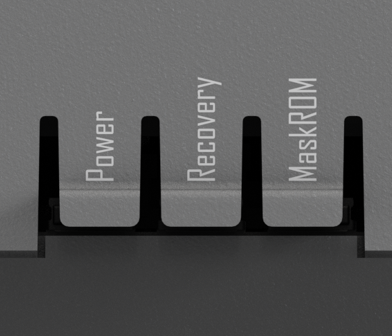
注: Recovery または MaskROM を使用して書き込みを行う場合は、デバイスの Type-C OTG ポートがデータケーブルでホスト PC に接続されていることを確認してください。操作の実行には、Rockchip の公式ツール(Windows 用の RKDevTool や Linux 用の upgrade_tool など)が必要です。
GPIO
40 ピンヘッダには、GPIO、電源、I2C、UART、SPI、CAN などの周辺バスが割り当てられています。センサーや拡張ボードを接続する前に、ピン配置表、電圧、および使用中のピン機能を確認してください。
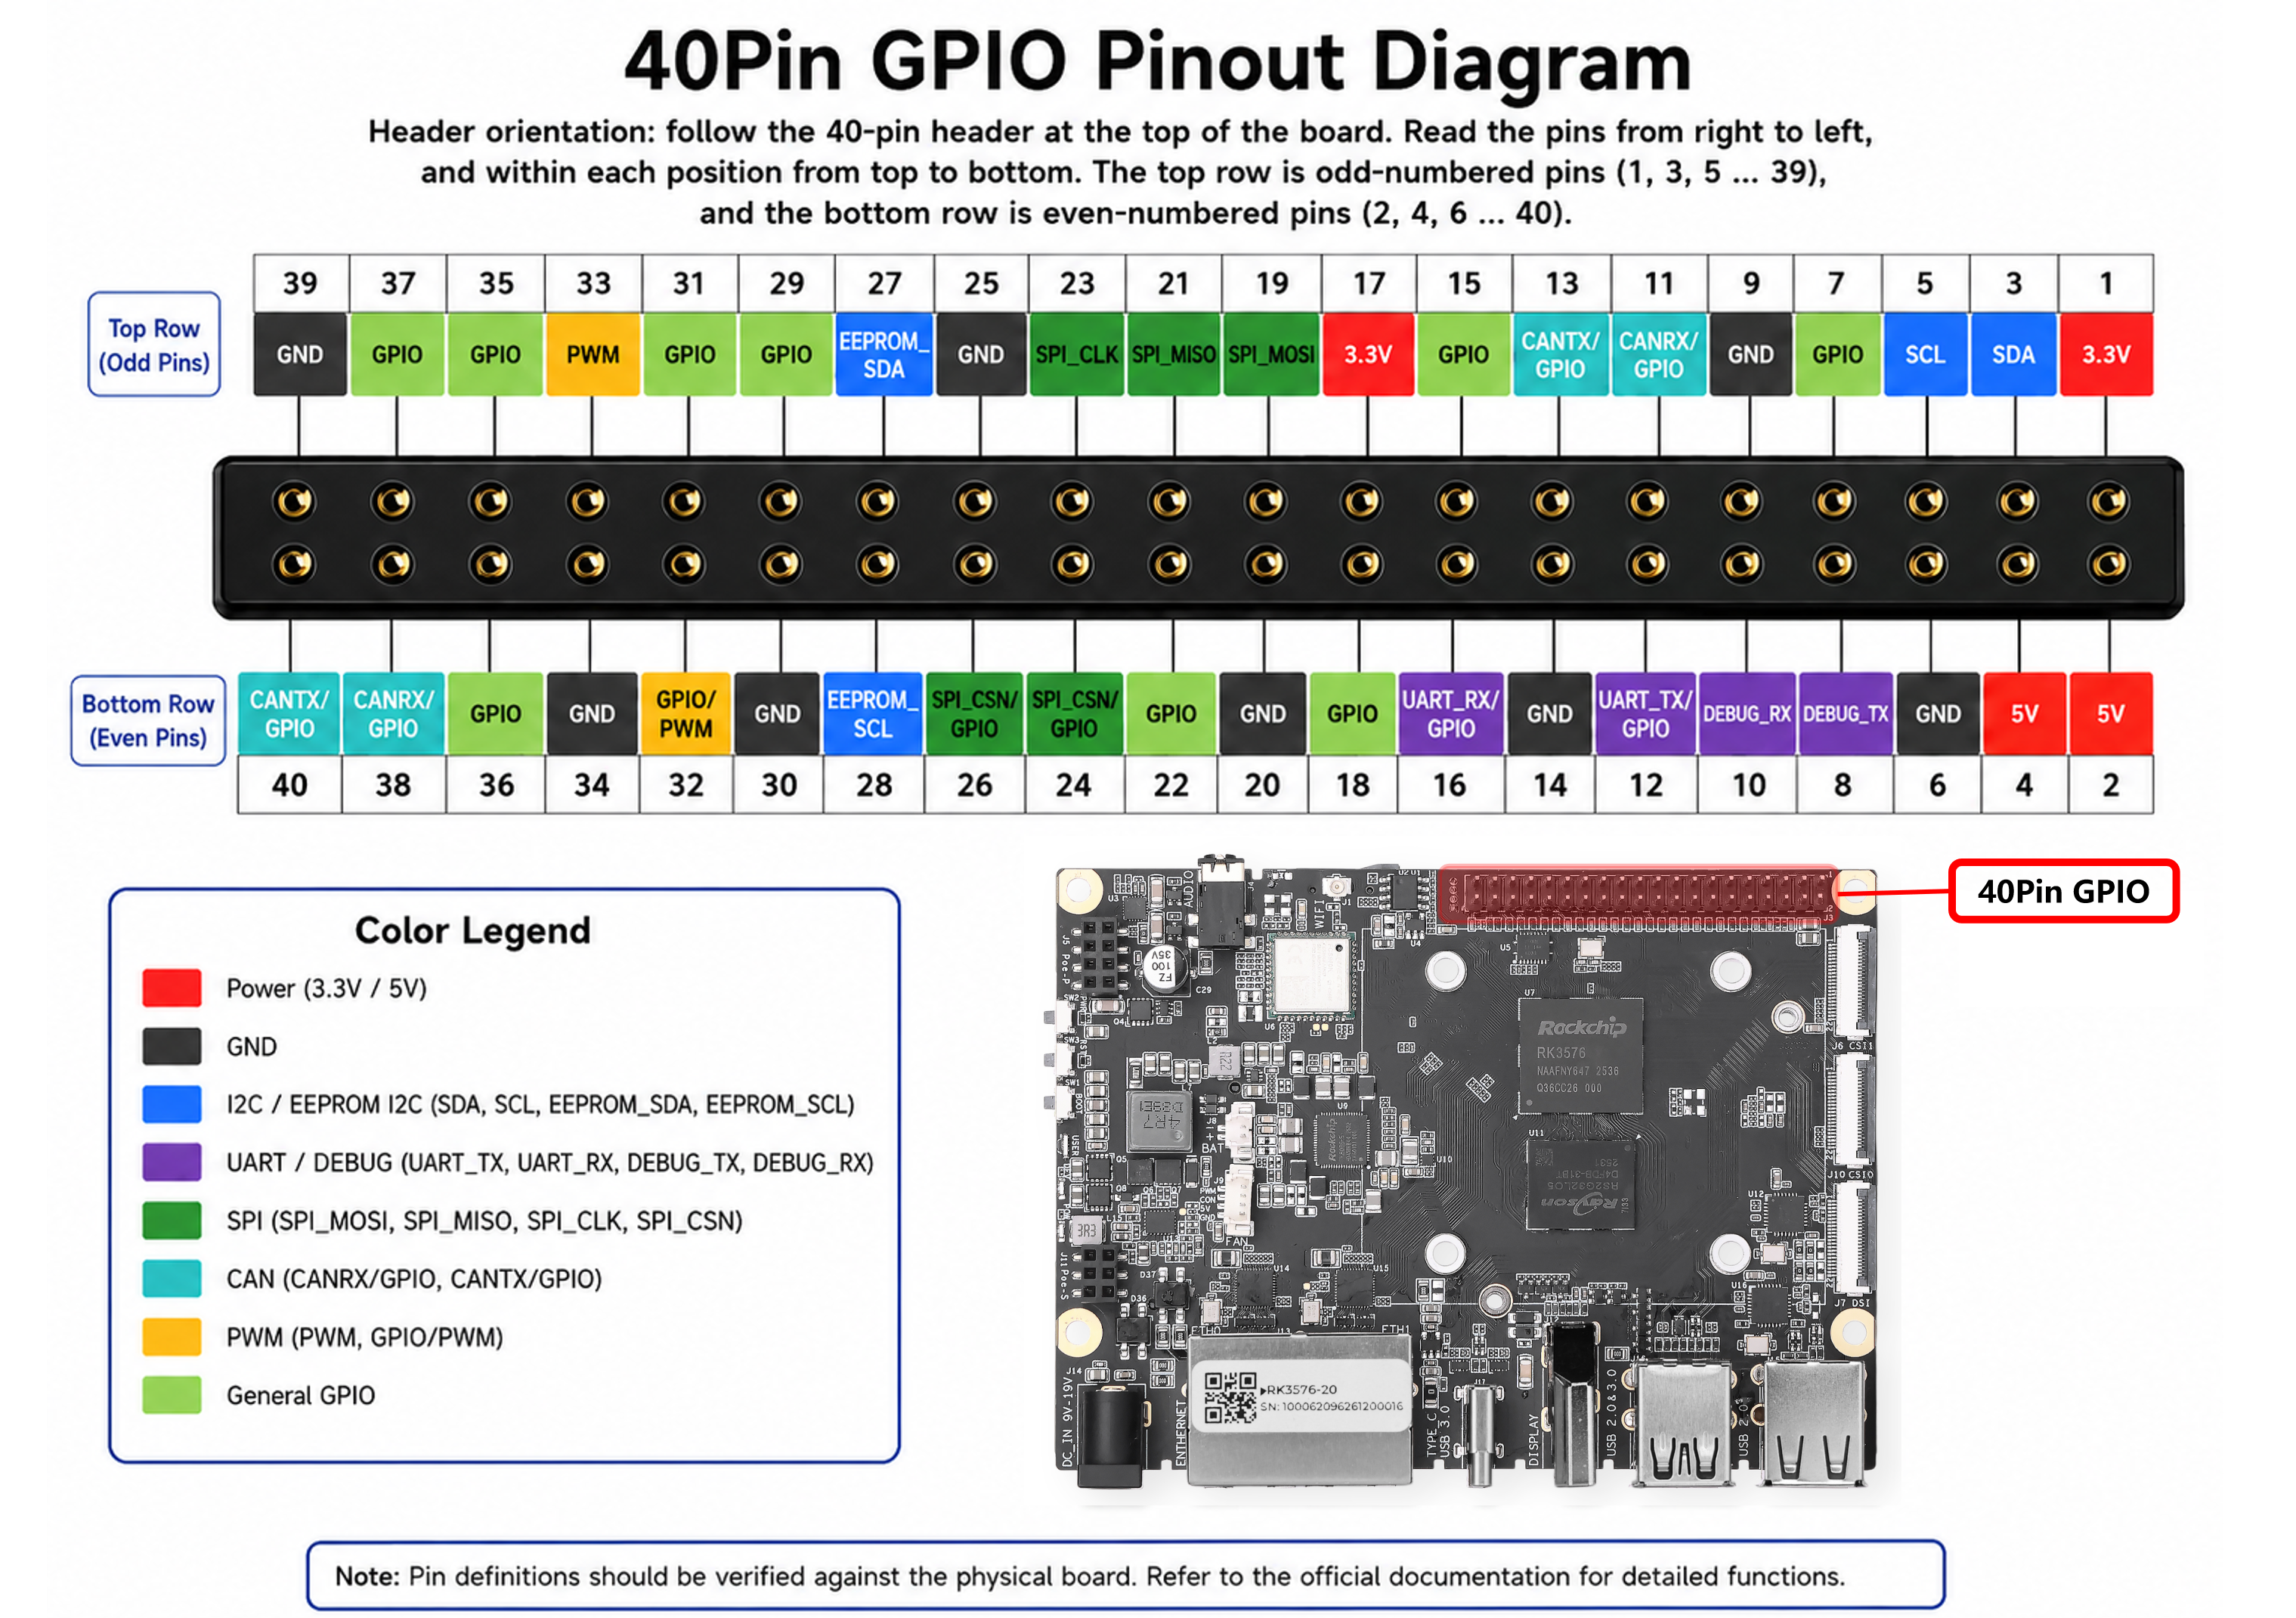
40ピン ピンアウト表
GPIO の使用方法
デフォルトでは、システムドライバーによって事前に割り当てられていない限り、40ピンヘッダー上のほとんどのピンは標準の GPIO として機能します。シェルレベルでの操作には、標準の gpiod ツールセット(gpiodetect、gpioinfo、gpioset、gpioget)の使用を推奨します。
物理ピン21(汎用 GPIO として指定されており、現在未使用)を操作するには:
- マッピングされているコントローラーとライン番号を特定する:
sudo gpioinfo | grep -i PIN_21出力:
line 14: "PIN_21" unused input active-highこれは gpiochip1 の Line 14 に属していることを示しています。
- ピンを High に設定する(例: LED を点灯):
gpioset gpiochip1 14=1- ピンを Low に設定する:
gpioset gpiochip1 14=0- 物理ピン27の入力状態を読み取る:
sudo gpioinfo | grep -i PIN_27を実行すると、gpiochip4の Line23にマッピングされていることがわかります。
gpioget gpiochip4 23ピンアウトに記載されている専用の周辺ハードウェア(I2C、UART、CAN、PWM)を有効化するには、対応する Device Tree Overlay(DTBO)を明示的に有効にする必要があります。有効にしない場合、それらは単なる汎用 GPIO として機能し続けます。
40ピン専用のオーバーレイ設定はすべて /boot/dtb/rockchip/overlay/ に格納されており、recomputer-rk3576-devkit-40pin- という厳密な命名プレフィックスに従っています。
設定手順:
- システム環境設定ファイルを開く:
sudo nano /boot/armbianEnv.txtoverlays=の行を探し(存在しない場合はファイル末尾に追加し)、目的のオーバーレイ名を**.dtbo拡張子を付けずに**挿入します。複数のオーバーレイはスペースで区切ります:
overlays=recomputer-rk3576-devkit-40pin-i2c3 recomputer-rk3576-devkit-40pin-can0- 保存して終了し(
Ctrl+O、Enter、Ctrl+X)、デバイスツリーの変更を適用するためにハードウェアを再起動します:
sudo reboot注: SPI はデフォルトで有効
SPI バスのピン(ピン19、21、23、24、26)は、起動時にデフォルトで有効化されています。
armbianEnv.txtで SPI 用のカスタム DTBO を割り当てる必要はありません。ハードウェアアーキテクチャの共有: 40ピンヘッダー上の物理 SPI 信号は、オンボードの 4G LTE / LoRaWAN / Hailo Wi-Fi 拡張スロットと全く同じハードウェアバスドメインを共有しています。これらの通信モジュールをすぐに使える状態にするため、ベース OS はこの SPI チャンネルを常時有効な状態に保っています。
開発者への推奨事項: サードパーティ製のカスタム SPI ブレイクアウトボードを40ピン拡張ヘッダーに接続する場合は、内蔵モジュールとの通信バスのデッドロックを回避するため、Chip Select(CS)とアドレッシングを慎重に扱ってください。
USB
本デバイスは、reComputer RK3576 シリーズに対応した複数の物理 USB インターフェースを提供します。これらのインターフェースは、外部周辺機器の接続、システムファームウェアの書き込み(OTG)、および副次的なディスプレイ出力を担います。
USB リソースの割り当ては以下のとおりです:
| インターフェースの位置/ラベル | 物理フォームファクター | バスプロトコルと最大帯域幅 | ハードウェア仕様とコントローラールーティング |
|---|---|---|---|
| USB 3.0 Host | USB Type-A | USB 3.2 Gen 1x1(5 Gbps) | 内蔵の USB 3.0 コントローラー経由でルーティングされます。USB 3.0 産業用カメラ、NVMe ストレージ拡張、高速 DAQ モジュールに最適化された高帯域幅データチャンネルを提供します。 |
| USB 2.0 Host | USB Type-A(複数) | USB 2.0(480 Mbps) | USB 2.0 ホストコントローラーによって管理されます。キーボード、マウス、4G/5G セルラーモデム、ハードウェア暗号化ドングル、USB-UART ブリッジボードなどの標準的な周辺機器に使用されます。 |
| USB Type-C | USB Type-C | USB 3.0 / 2.0 OTG + DP 1.4 Alt Mode | RK3576 の USB 3.0 OTG コントローラーと DisplayPort(DP)TX PHY にルーティングされるマルチプロトコル複合ポートです。双方向のホスト/デバイスロールとハードウェアによる映像ストリーミングをサポートします。 |
lsusb を使用すると、システムに接続されている USB デバイスの情報を確認できます:
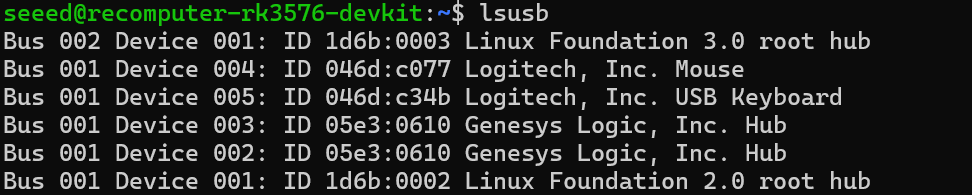
注: USB Type-C インターフェースアーキテクチャ
A. システムの書き込みとメンテナンス(USB OTG デバイスモード): Recovery / MaskROM キーによってトリガーされ、ポートはデバイスモードで起動し、RKDevTool を使用した低レベルファームウェアの書き込みを行います。
B. DisplayPort 出力(DP 1.4 Alt Mode): ハードウェアの映像レーンを多重化し、Type-C ケーブルまたはアダプタ経由で直接モニタを駆動し、標準の DP 1.4 ディスプレイ出力を実現します。
C. 標準ネイティブホストモード: 通常の OS 実行中はデフォルトで標準の USB 3.0 Host として動作し、Type-C ストレージ、ネットワークアダプタ、ハブと直接インターフェースします。
SD カードスロット
マザーボードには標準の Micro SD(TF)カードスロットが1個搭載されており、RK3576 SOC の SDMMC0 バスに直接接続されています。このインターフェースは主に、システムの起動、OS(Armbian OS など)の実行、およびローカルデータストレージに使用されます。
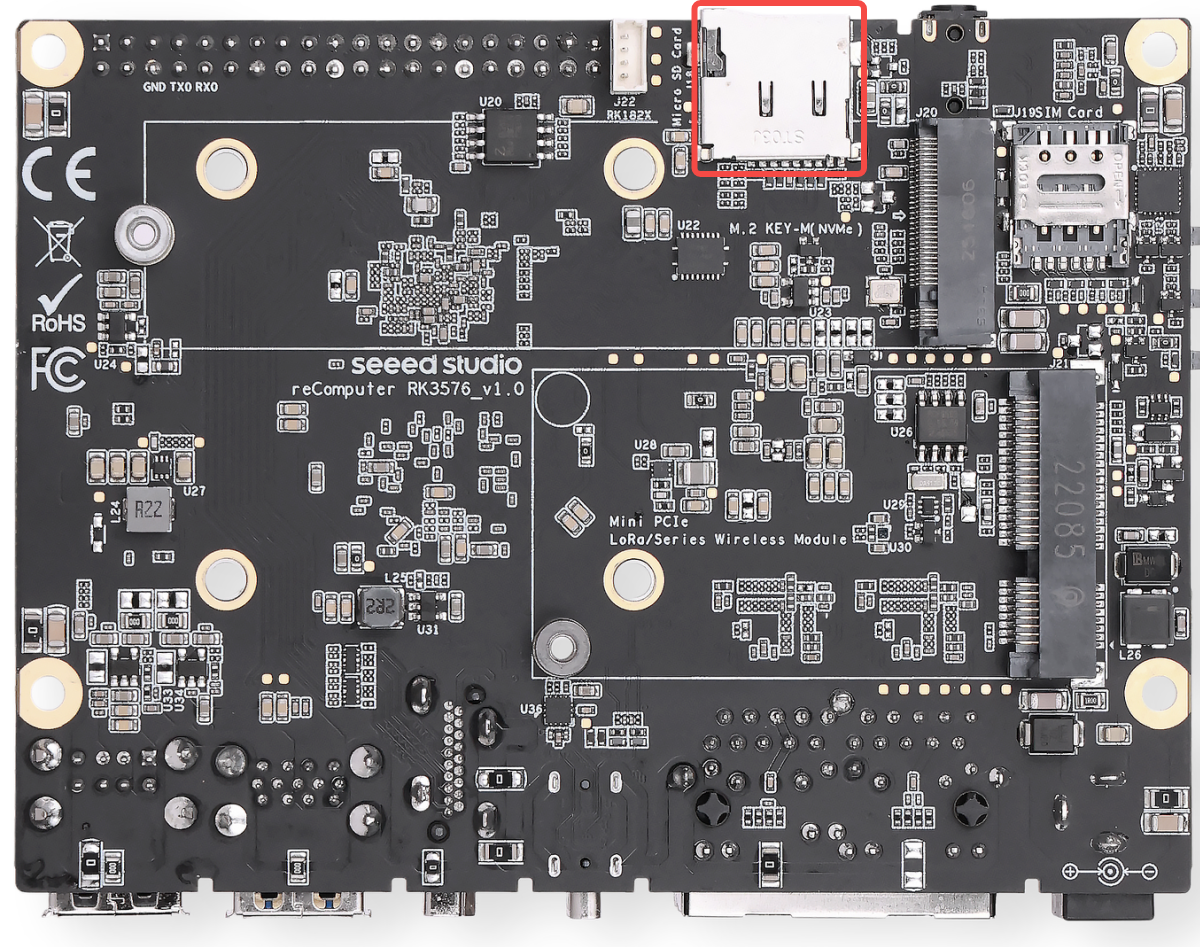
同梱の microSD カードでシステムを起動するか、Armbian インストールガイドに従って新しいカードを作成してください。インストール先を選択する前に、デバイスに付属するストレージを確認してください。
注: 起動優先順位とストレージに関するガイダンス
起動優先メカニズム(MaskROM ステージ): RK3576 のファームウェア起動シーケンスは、低レベルの MaskROM によって厳密に制御されています。Micro SD カードとオンボード eMMC の両方に起動可能なファームウェアが存在する場合、MaskROM は Micro SD カードから SPL(Secondary Program Loader)を優先的にロードします。ファームウェアのアップグレードやマルチ OS の切り替えの際は、この物理的特性に十分注意してください。
NVMe 起動の制限(U-Boot ステージ): M.2 NVMe SSD は MaskROM の直接起動パスには含まれません。システムは生の NVMe ドライブから直接ステージ1の初期起動を行うことができません。NVMe SSD から OS を実行するには、まず Micro SD カードまたは eMMC 上でブートローダーを実行して U-Boot ステージに入る必要があり、その後 U-Boot が NVMe ストレージ上のメイン OS を初期化・ロードし、制御を引き渡します。
高負荷ワークロードのアップグレード推奨事項: エッジで高頻度の I/O 読み書きを必要とするアプリケーション(継続的なローカルロギングを伴う大規模データベースの実行や、複雑な Docker コンテナクラスタの管理など)を展開する予定がある場合、大量の 4K ランダム読み書きが標準の Class 10 カードの性能限界に達する可能性があります。このような高負荷の産業用途では、コア OS の rootfs を M.2 NVMe SSD に移行する(U-Boot チェーンロード経由)か、A1 または A2(Application Performance Class)を明示的に認定された高性能 Micro SD カードにアップグレードして、システムの応答性を最適化することを推奨します。
マウントポイント: Armbian OS では、Micro SD カードは通常
/dev/mmcblk0として認識されます。
SIM カードスロット
マザーボードには1個のオンボードカードスロットが搭載されており、Mini-PCIe スロットに取り付けられた 4G LTE セルラーモジュールと連携するよう明示的に設計されています。標準的なキャリア SIM カードを挿入することで、有線 Ethernet のない環境でもエッジからクラウドへのセルラー接続を実現できます。
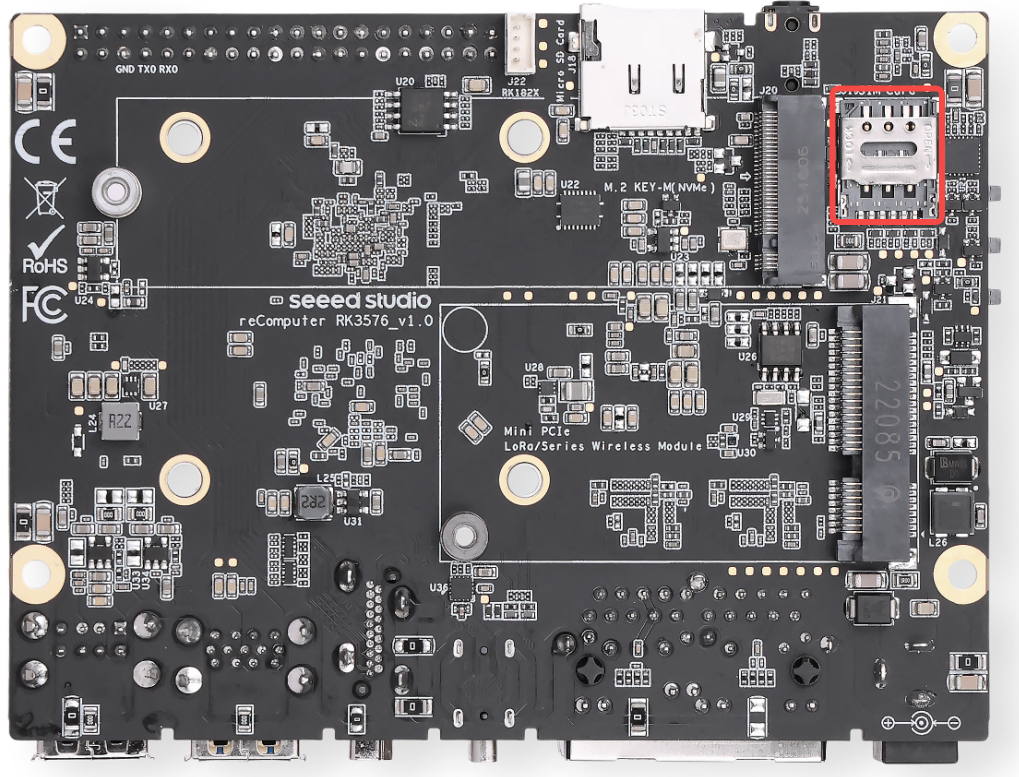
ハードウェアアーキテクチャとメカニズム Nano SIM スロットの信号線は、Mini-PCIe スロットの特定のピン(UIM_PWR、UIM_DATA、UIM_CLK、UIM_RESET など)に直接接続されています。
- SOC への直接接続なし: SIM カードの信号は RK3576 SOC と直接インターフェースしない点に注意してください。代わりに、Mini-PCIe スロットに取り付けられた 4G モジュールによって完全に管理・駆動されます。そのため、SIM カードは互換性のある 4G モジュールが動作している場合にのみ機能します。
注: 開発者向けの注意事項と運用基準
ホットプラグは厳禁: SIM カードの挿入・取り外しは、必ずデバイスが完全に電源オフの状態(DC 電源または PoE が切断された状態)で行ってください。システム動作中に SIM カードをホットプラグすると、4G モジュールの SIM インターフェースが永久に損傷したり、ネットワーク関連のシステムクラッシュを引き起こしたりする可能性があります。
フォームファクター仕様: 本スロットは、現代のスマートフォンで使用される最小の標準サイズである Nano SIM カード(4FF)にのみ対応しています。安価なプラスチックアダプタを使用した Micro SIM や Standard SIM カードは、スロット内部のピンに引っかかったり曲げたりしやすいため使用を避けてください。
挿入方向: 挿入前に、スロット付近のシルク印刷アイコンまたは構造上の切り欠きを確認してください。通常、SIM カードは金属接点を下向きにし、切り欠きのある角を先に挿入します(基板上の物理的な位置合わせマークに従ってください)。
M.2 Key M 2280 スロット
マザーボードには標準の M.2 Key M 2280 スロットが1個搭載されており、PCIe 2.1 x1 バスによって駆動されます。高速ストレージの拡張やエッジ AI コンピューティングのアクセラレーションを目的として設計されています。
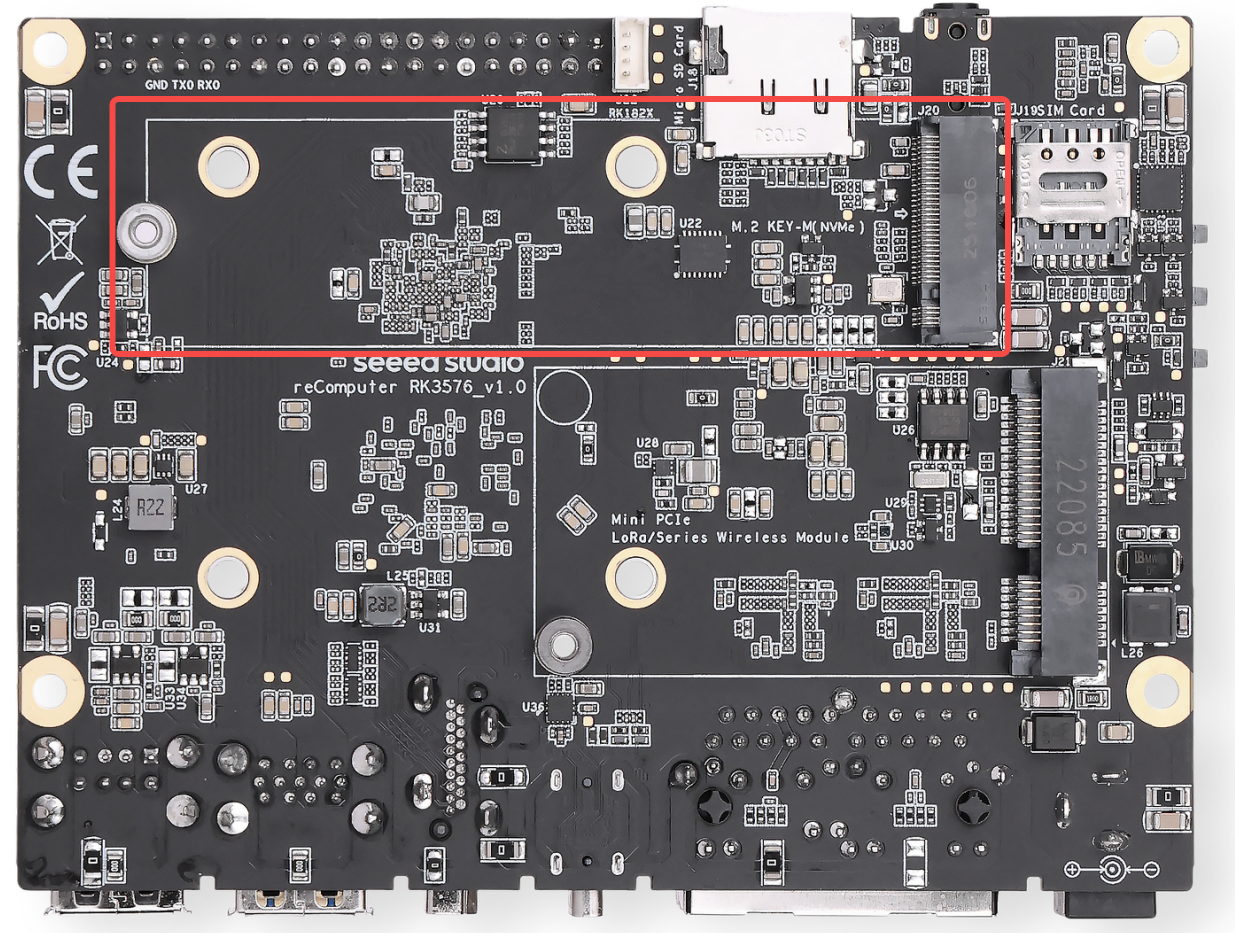
対応デバイス
- NVMe SSD: システムの起動、大容量データストレージ、大規模 AI モデルの格納のための標準的な 2280 NVMe SSD に対応しています。
- AI アクセラレータ: エッジ推論能力を強化する M.2 Key M ベースの AI アクセラレータモジュールと互換性があります。
テスト・検証済みデバイス 最適な互換性とシステムの安定性を確保するため、Seeed Studio によって十分にテスト・検証済みの M.2 拡張モジュールの使用を強く推奨します:
- ストレージ
- Seeed Studio 公式の 2280 NVMe SSD: https://www.seeedstudio.com/M-2-2280-SSD-128GB-p-5332.html
- AI アクセラレータ
- Rockchip シリーズ: RK1820 / RK1828
- Hailo シリーズ: Hailo-8
- DeepX シリーズ: DX-M1
注:
プロトコル互換性: 本スロットは PCIe NVMe デバイスにのみ対応しています。M.2 SATA SSD はサポートされておらず、OS に認識されません。
帯域幅の制限: 本スロットは PCIe 2.1 x1 レーンで動作し、理論上の最大帯域幅は約500 MB/s です。NVMe SSD を購入する際は、コストパフォーマンスに優れた標準的な Gen3/Gen4 ドライブで十分です。超高速な Gen4 SSD は PCIe 2.1 x1 インターフェースによってボトルネックとなります。
フォームファクター: 取り付け用スタンドオフは、2280(22mm x 80mm)モジュール専用に設計されています。
SSD 使用ガイド
lsblk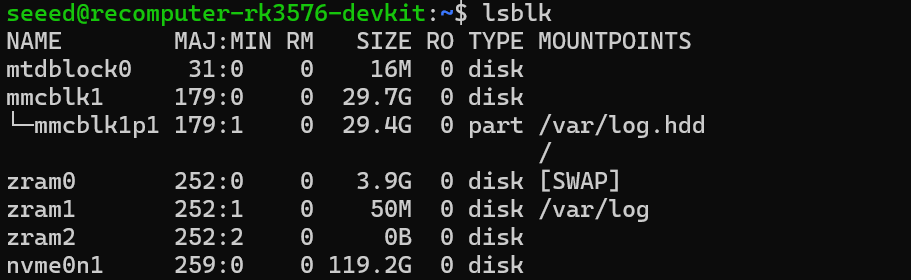
Hailo YOLOv11 デプロイと推論ガイド
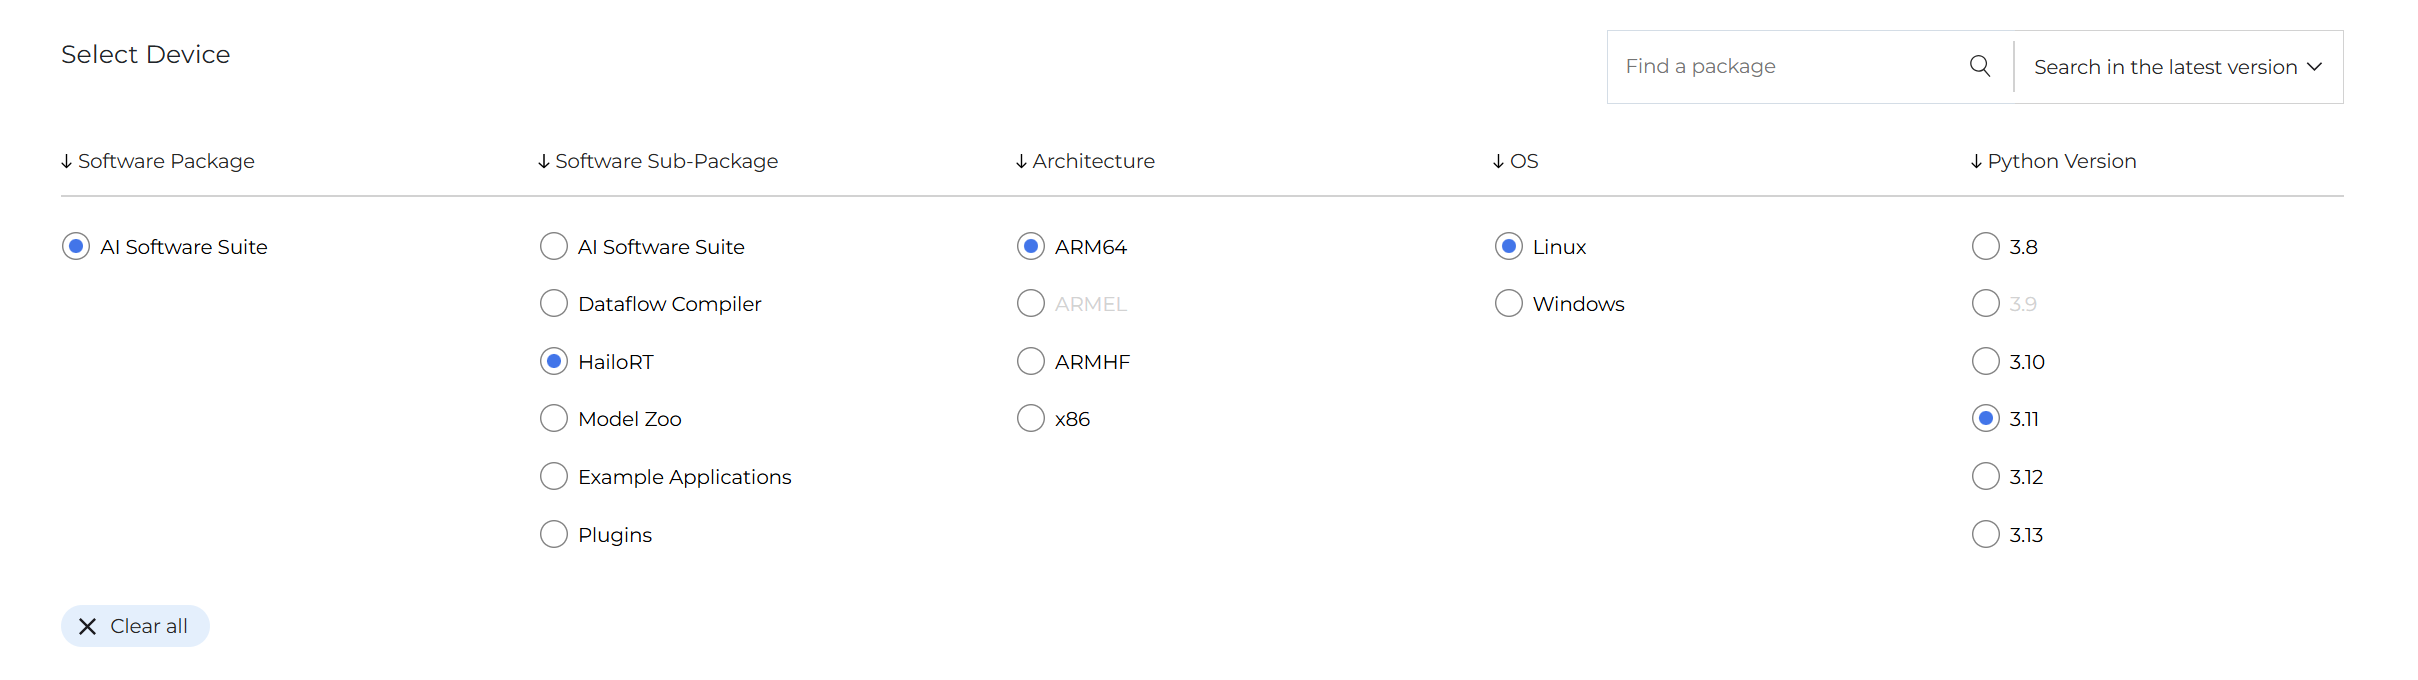
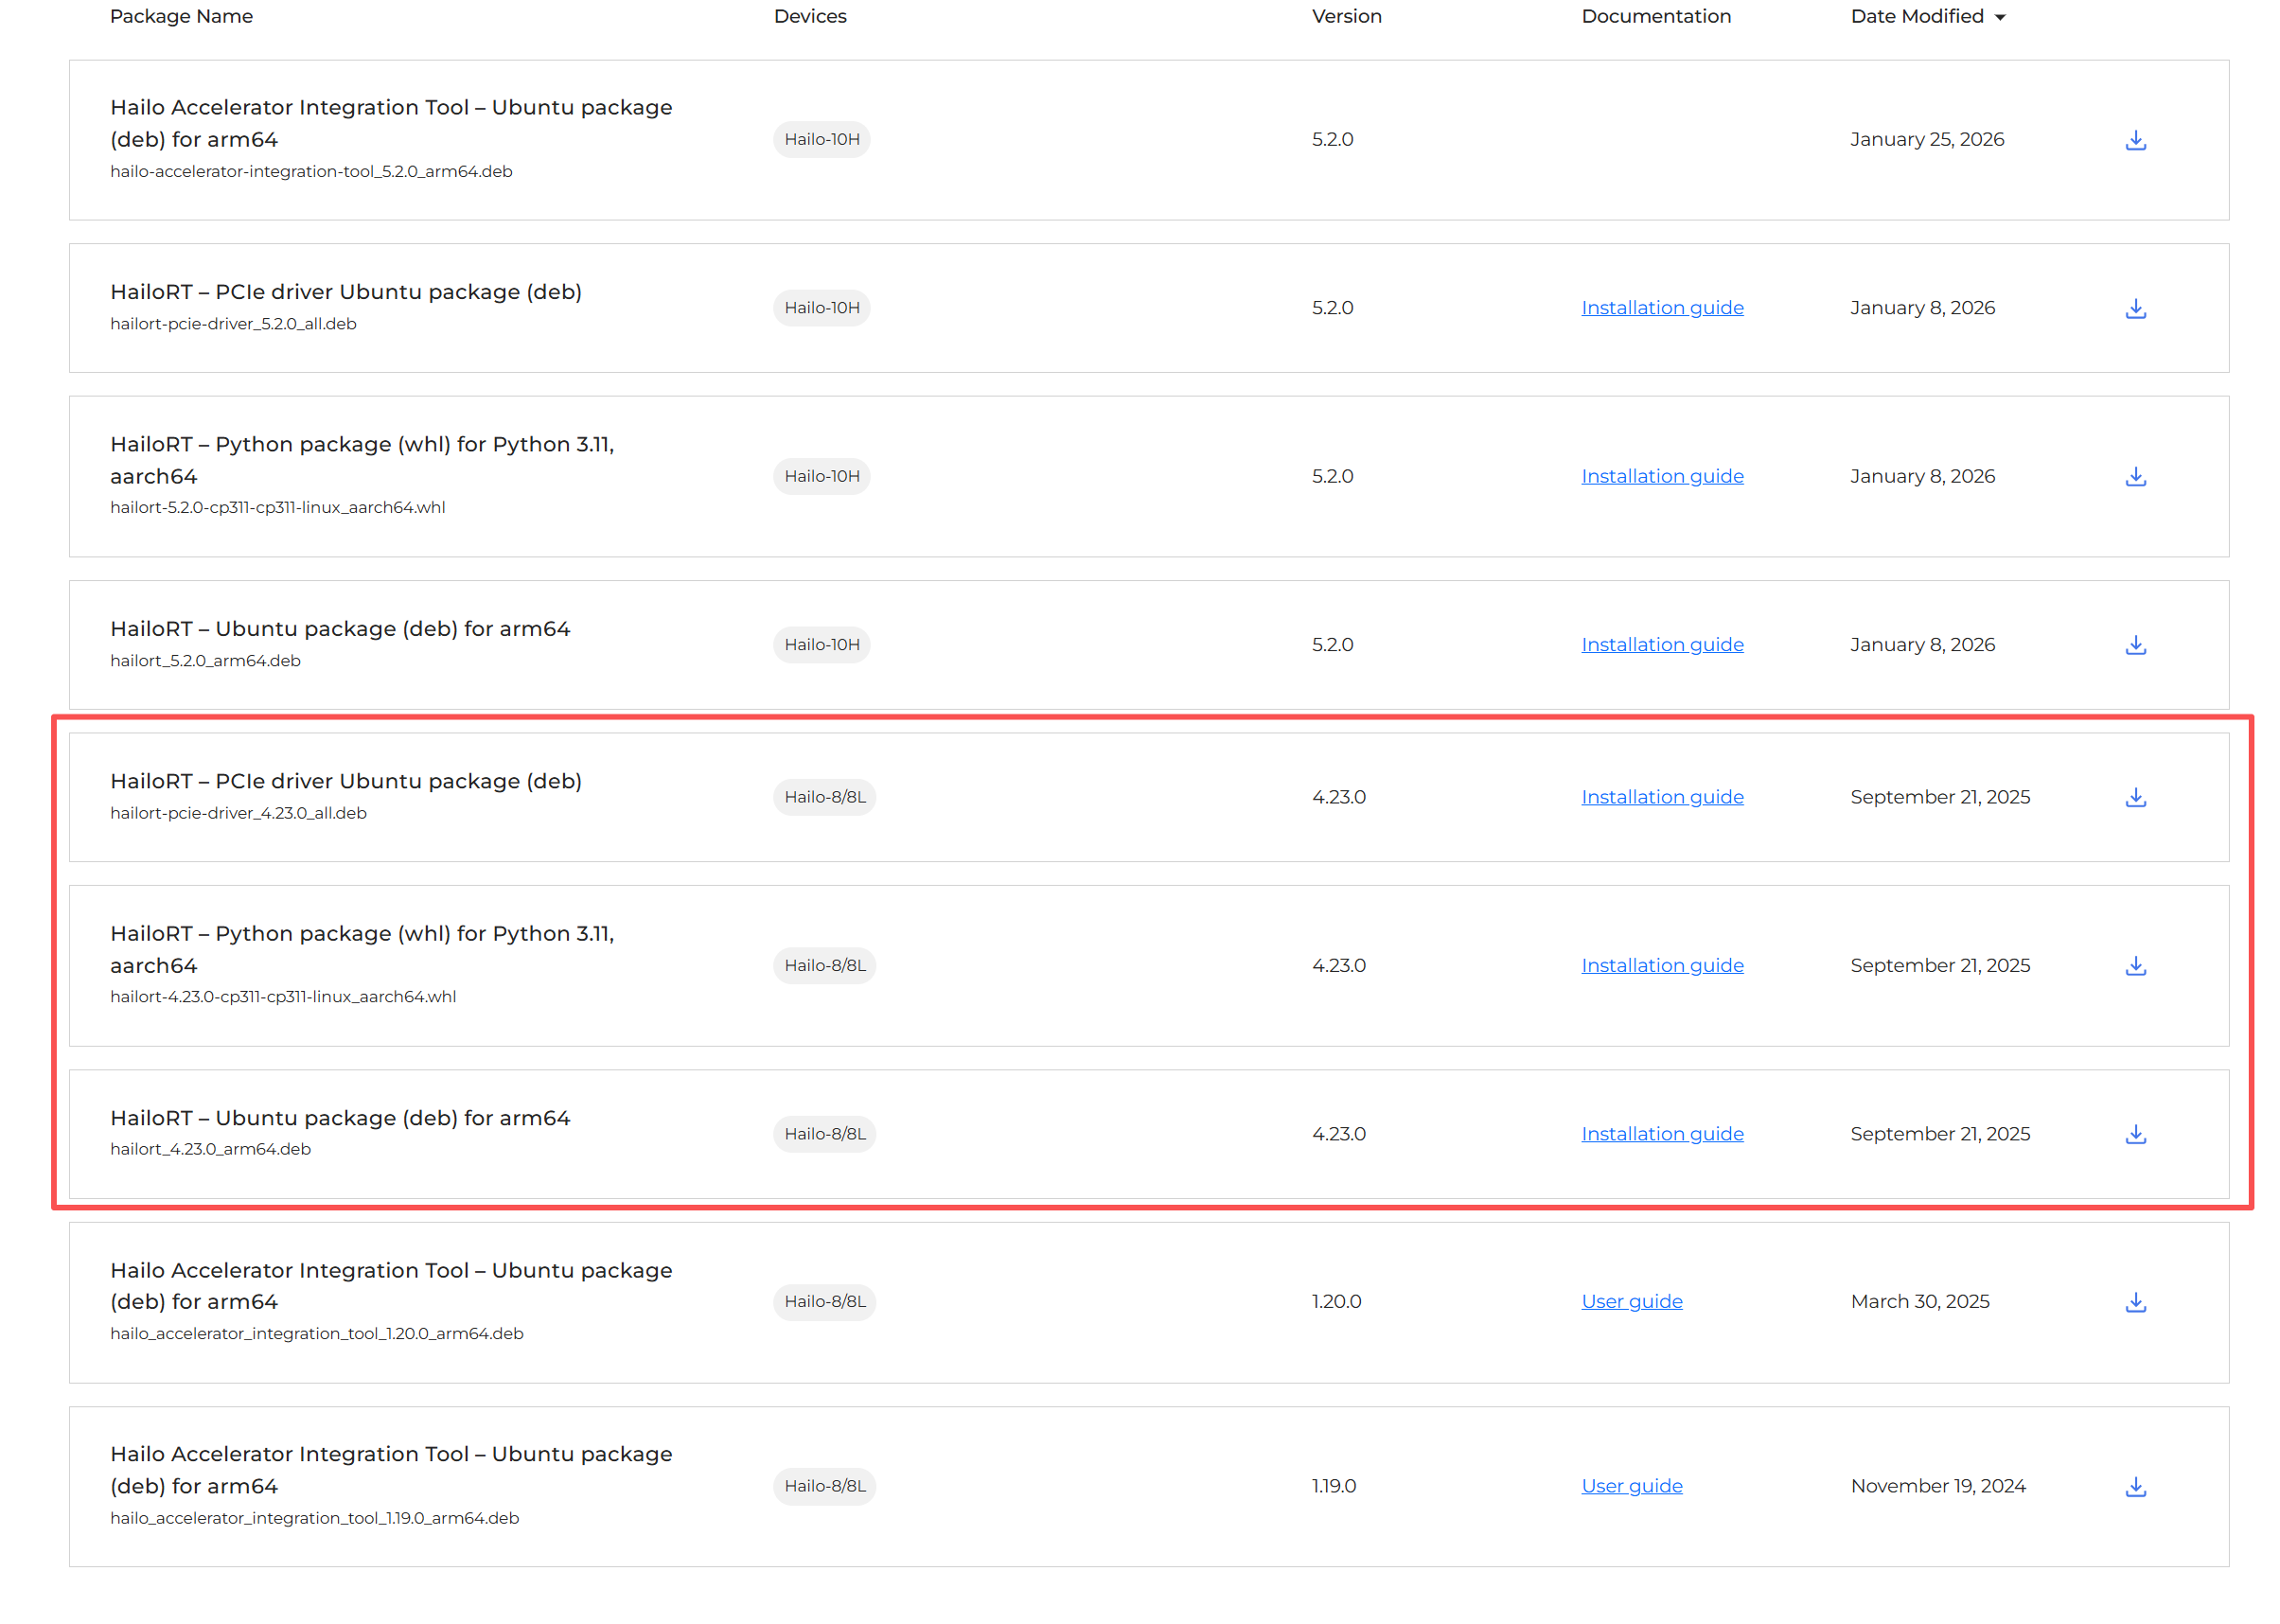
パッケージのインストール ベースの PCIe ドライバをインストールした後、変更を反映させるためにシステムの再起動が必要です。
# Install the PCIe driver
sudo dpkg -i hailort-pcie-driver_4.23.0_all.deb

# Reboot the system
sudo reboot

# After reboot, verify the driver is loaded
lsmod | grep hailo

# Install HailoRT
sudo dpkg -i hailort_4.23.0_arm64.deb

# Scan and verify device status
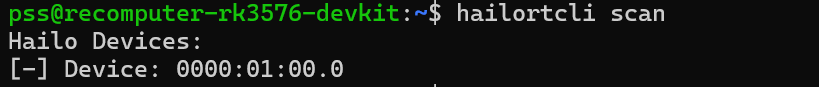
hailortcli scan

# Create and activate a virtual environment
python3 -m venv hailo_env
source hailo_env/bin/activate

# Install HailoRT Python library
pip install hailort-4.23.0-cp311-cp311-linux_aarch64.whl

# Verify installation and device connection
python3 -c "from hailo_platform import VDevice; vdev = VDevice(); print('Successfully connected via VDevice! Device info:', vdev)"

Hailo Model Zoo のインストール 公式の学習済みモデルを実行するには、Hailo Model Zoo とそのシステム依存関係をインストールする必要があります。
# 1. Install required system libraries
sudo apt update
sudo apt install -y git libglib2.0-0 libgl1-mesa-glx

# 2. Clone the official repository (latest branch recommended)
git clone https://github.com/hailo-ai/hailo_model_zoo.git
cd hailo_model_zoo
pip install -e .
YOLOv11 モデルの実行
- カメラデバイスの確認: ウェブカメラのマウントポイントを特定します。
v4l2-ctl --list-devices- モデルのダウンロード:
yolov11n.hefモデルファイルをダウンロードし、作業ディレクトリに配置してください。
webcam_yolo11.py という名前のファイルを作成し、以下のコードを貼り付けます。設定セクションの HEF_PATH と DEVICE_ID を、ご自身の環境に合わせて調整してください。
import numpy as np
import cv2
import time
from hailo_platform import (VDevice, HEF, InferVStreams, ConfigureParams,
                            HailoStreamInterface, InputVStreamParams, OutputVStreamParams)

# ================= Configuration =================
HEF_PATH = 'yolov11n.hef'
DEVICE_ID = "/dev/video40"  # Update based on v4l2-ctl output
CONF_THRESHOLD = 0.45

# COCO Dataset 80 Class Labels
COCO_CLASSES = [
    "person", "bicycle", "car", "motorcycle", "airplane", "bus", "train", "truck", "boat", "traffic light",
    "fire hydrant", "stop sign", "parking meter", "bench", "bird", "cat", "dog", "horse", "sheep", "cow",
    "elephant", "bear", "zebra", "giraffe", "backpack", "umbrella", "handbag", "tie", "suitcase", "frisbee",
    "skis", "snowboard", "sports ball", "kite", "baseball bat", "baseball glove", "skateboard", "surfboard",
    "tennis racket", "bottle", "wine glass", "cup", "fork", "knife", "spoon", "bowl", "banana", "apple",
    "sandwich", "orange", "broccoli", "carrot", "hot dog", "pizza", "donut", "cake", "chair", "couch",
    "potted plant", "bed", "dining table", "toilet", "tv", "laptop", "mouse", "remote", "keyboard", "cell phone",
    "microwave", "oven", "toaster", "sink", "refrigerator", "book", "clock", "vase", "scissors", "teddy bear",
    "hair drier", "toothbrush"
]
# ==================================================

def main():
    # 1. Initialize Hailo Hardware
    hef = HEF(HEF_PATH)
    input_vstream_info = hef.get_input_vstream_infos()[0]
    input_h, input_w = input_vstream_info.shape[:2]

    cap = cv2.VideoCapture(DEVICE_ID)
    if not cap.isOpened():
        print("Cannot open webcam")
        return

    # Setup inference variables
    prev_time = 0

    with VDevice() as target:
        config_params_dict = ConfigureParams.create_from_hef(hef, HailoStreamInterface.PCIe)
        network_group = target.configure(hef, config_params_dict)[0]
        with network_group.activate():
            vstream_params = (InputVStreamParams.make_from_network_group(network_group),
                              OutputVStreamParams.make_from_network_group(network_group))
            with InferVStreams(network_group, vstream_params[0], vstream_params[1]) as vstreams:
                print("[INFO] Initialization successful! Running YOLOv11 real-time detection...")
                while True:
                    start_time = time.time()  # Record start time for FPS
                    ret, frame = cap.read()
                    if not ret:
                        break

                    # Preprocessing (Convert to RGB based on previous validation)
                    frame_rgb = cv2.cvtColor(frame, cv2.COLOR_BGR2RGB)
                    resized = cv2.resize(frame_rgb, (input_w, input_h))
                    input_tensor = np.expand_dims(resized, axis=0)

                    # Inference
                    outputs = vstreams.infer(input_tensor)

                    # Parsing and Drawing
                    h, w, _ = frame.shape
                    for name, class_list in outputs.items():
                        # Iterate through 80 classes
                        for class_id, detections in enumerate(class_list[0]):
                            if len(detections) > 0:
                                for det in detections:
                                    if len(det) >= 5:
                                        ymin, xmin, ymax, xmax, confidence = det[:5]
                                        if confidence > CONF_THRESHOLD:
                                            # Coordinate Mapping
                                            left, top = int(xmin * w), int(ymin * h)
                                            right, bottom = int(xmax * w), int(ymax * h)

                                            # Get class name, display ID if out of bounds
                                            class_name = COCO_CLASSES[class_id] if class_id < len(COCO_CLASSES) else f"ID {class_id}"

                                            # Draw bounding box
                                            cv2.rectangle(frame, (left, top), (right, bottom), (0, 255, 0), 2)
                                            # Draw background and label text
                                            label = f"{class_name}: {confidence:.2f}"
                                            cv2.putText(frame, label, (left, top - 10),
                                                        cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 255, 0), 2)

                    # Calculate and display real-time FPS
                    curr_time = time.time()
                    fps = 1 / (curr_time - start_time)
                    # Print in the top left corner
                    cv2.putText(frame, f"FPS: {fps:.1f}", (20, 40),
                                cv2.FONT_HERSHEY_SIMPLEX, 1, (0, 0, 255), 2)

                    # Display window
                    cv2.imshow('reComputer RK3576 - Hailo YOLOv11', frame)
                    if cv2.waitKey(1) & 0xFF == ord('q'):
                        break

    cap.release()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    main()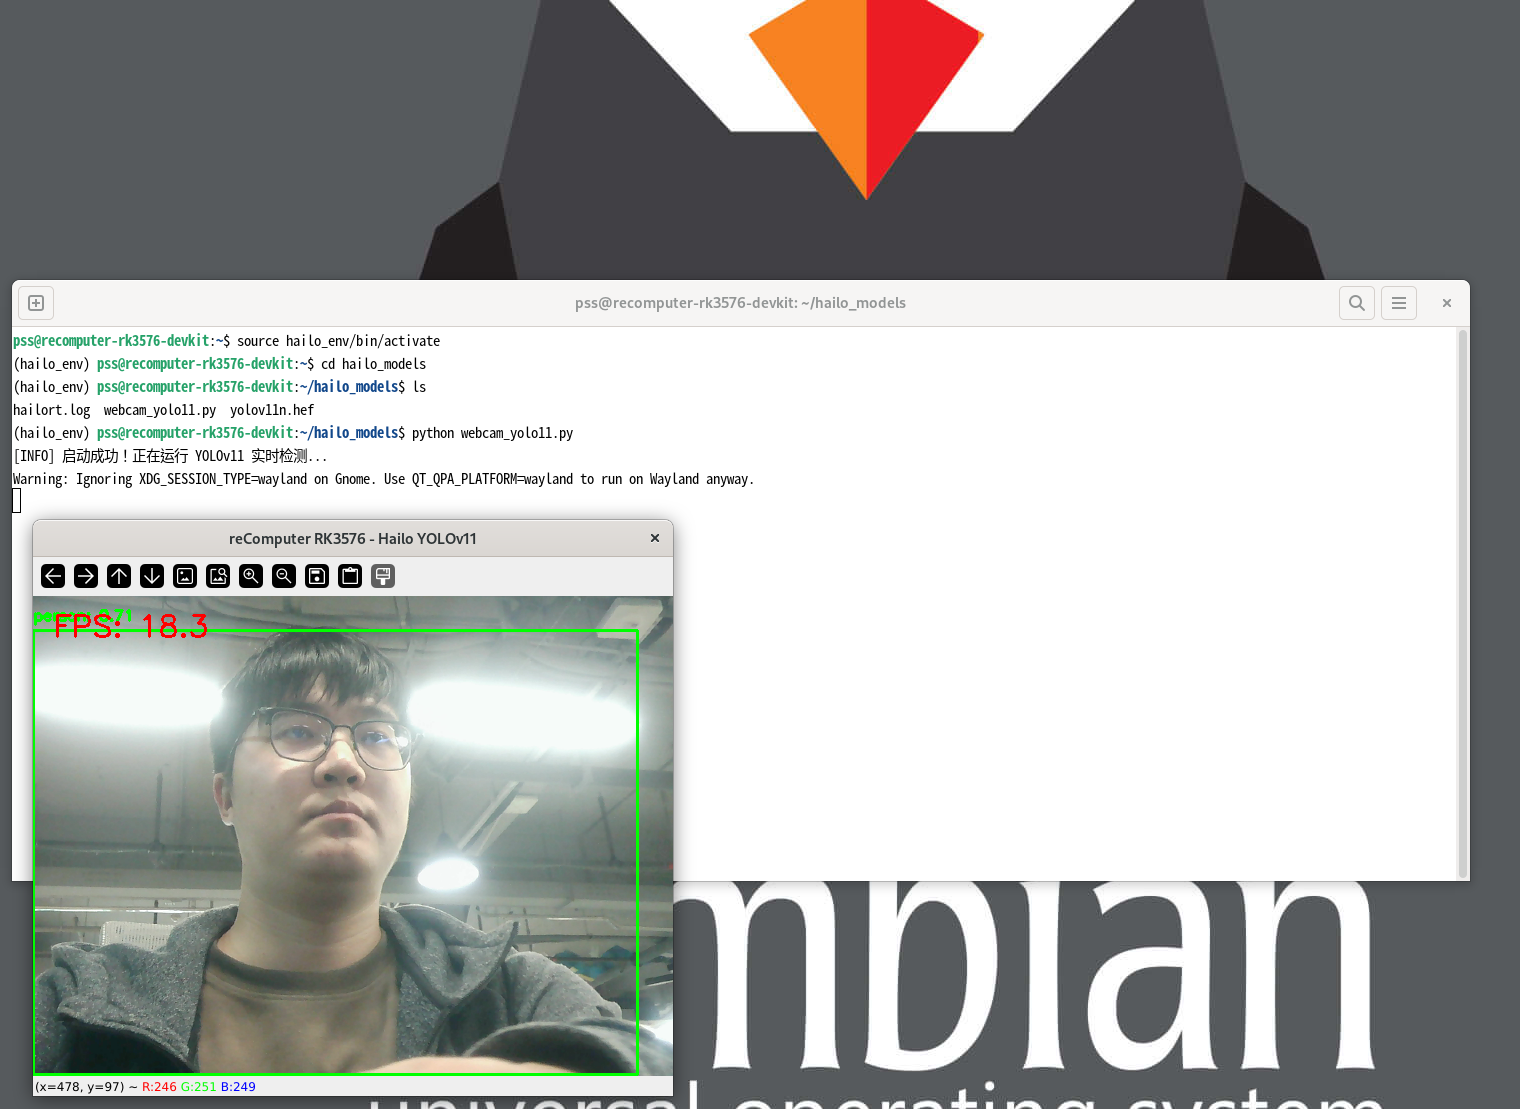
RK182x デプロイと推論ガイド
RK182x はコプロセッサモードをサポートしており、ホスト SoC(RK3588/RK3576 など)がシステムのコアとして機能し、タスクスケジューリング、リソース割り当て、全体制御を担当します。RK1820/RK1828 アクセラレーションユニットへは、高速 PCIe(通常は Gen2 x1、5 GT/s でトレーニングされ、片方向で約400 MB/s の帯域幅を提供)または USB 3.0 インターフェース経由で接続します。RK1820 と RK1828 はいずれも同じ PCI デバイス ID(1d87:182a)を共有しています。開発フレームワークは、PC 側のモデル変換ツール(RKNN3 Toolkit)とボード側のランタイム環境(RKNN3 Runtime)で構成されています。
オプション A: 迅速な自動デプロイ(推奨) SDK に含まれるプリコンパイル済みの自動インストーラーパッケージを使用すると、カーネルドライバ、デバイスファームウェア、ランタイムライブラリ、デバッグツール、システム自動起動サービスをワンクリックでデプロイできます。
# Push the package via ADB from PC to Board
# Optional packages include:
#   - rknn3_rk182x_m2_installer_arm64.tgz (M.2 Module)
adb push rknn3_rk182x_m2_installer_arm64.tgz /tmp/installer.tgz
adb shell "cd /tmp && tar xzf installer.tgz && ./install.sh"

# Note: A hard power cycle (physical power off) is MANDATORY to ensure proper hardware and firmware loading.
sudo poweroff
開発・デバッグ中にドライバのバインディングを手動で制御する必要がある場合、または自動パッケージがインストールされていない環境で作業する場合は、以下のシステムバスコマンドを順番に実行してください。注: RK1820 では、ドライバのプローブ後に BusMaster を手動で明示的に有効化する必要があります。
# Force driver override and trigger binding
echo pcie-rkep | sudo tee /sys/bus/pci/devices/0000:01:00.0/driver_override
echo 0000:01:00.0 | sudo tee /sys/bus/pci/drivers/pcie-rkep/bind

# Enable the BusMaster register to activate accelerator card bus mastering
sudo setpci -s 01:00.0 COMMAND=0x0406
ホストシステムはデフォルトで Python 3.11 で動作します。デプロイ前に、x86 マシン上で RKNN3 Toolkit を使用してモデルを専用の .rknn 形式(LLM と CNN の両方に対応)に変換し、生成されたファイル(例: qwen2_5_1_5b_rk1820.rknn)をホストにアップロードしておいてください。
# 1. Create workspace
mkdir -p ~/rk_182x_work && cd ~/rk_182x_work

# 2. Clone Model Zoo and Toolkit repositories
git clone --recursive https://github.com/airockchip/rknn3-model-zoo.git
git clone https://github.com/airockchip/rknn3-toolkit.git

# 3. Install rknn3-toolkit-lite
cd rknn3-toolkit/rknn3-toolkit-lite/packages
pip3 install ./rknn3_toolkit_lite-1.0.0-cp311-cp311-linux_aarch64.whl

# 4. Install dependencies
pip3 install -r requirements.txt
Mini-PCIe スロット
マザーボードには標準の Mini-PCIe(Mini PCI Express)スロットが1個搭載されており、主に 4G LTE、LoRaWAN、Wi-Fi HaLow などの産業グレードの無線通信モジュールを拡張するために設計されています。
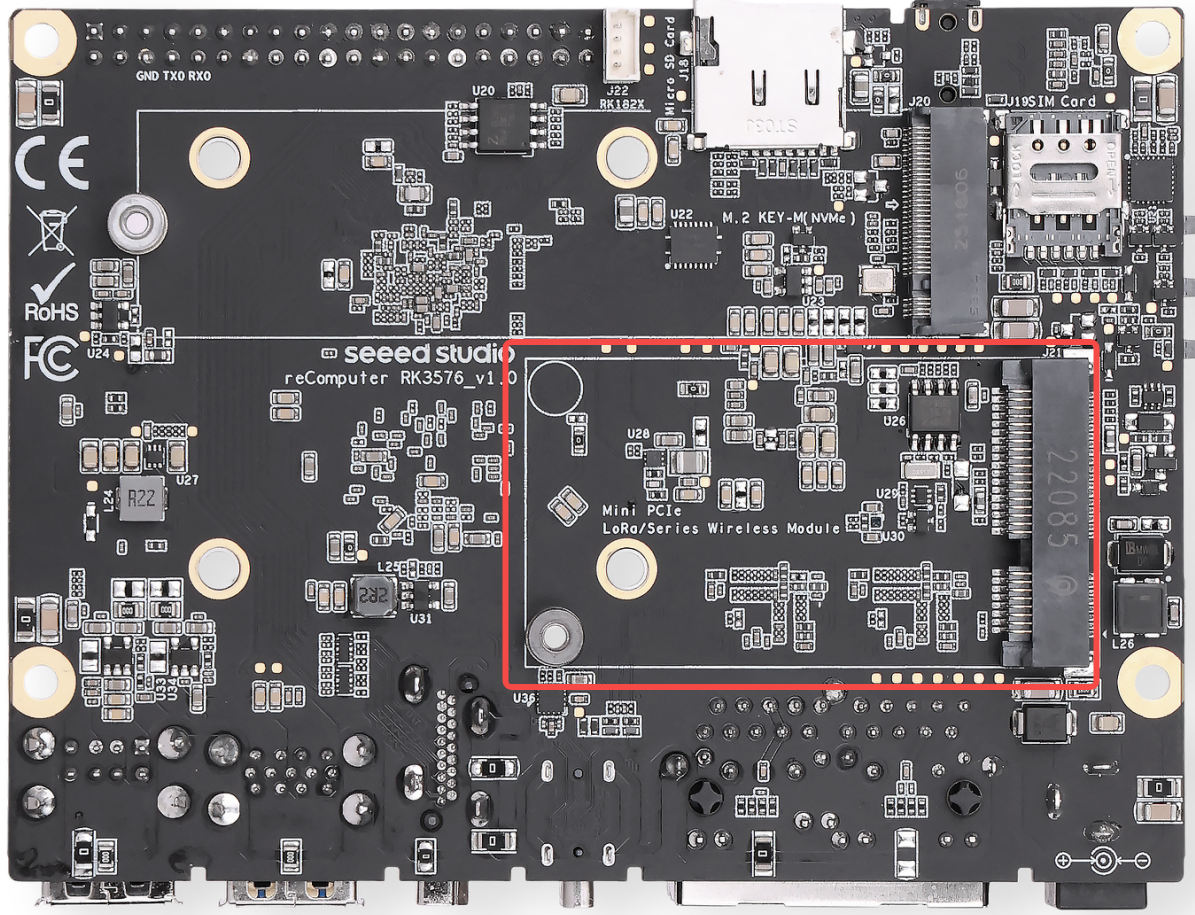
信号・バスアーキテクチャ Mini-PCIe スロットには PCIe と USB の信号が割り当てられています。モジュールの対応は、電気的な要件や Linux ドライバの有無にも依存します。コネクタの形状が一致するだけでは互換性は保証されません。
- セルラー拡張: オンボードの Nano SIM カードスロットと組み合わせることで、4G LTE モジュールを直接挿入してセルラーネットワーク接続を有効化できます。
対象モジュールの種類 以下のセクションでは、これらのモジュールカテゴリを扱います。各サンプルで使用されている具体的なモジュールとドライバを確認してください。
- 4G セルラーネットワーク
- 公式推奨の 4G LTE Mini-PCIe モジュール
- LoRaWAN と IoT ワイヤレス
- USB ベース/SPI ベースの LoRaWAN ゲートウェイモジュール
- Wi-Fi HaLow(802.11ah)長距離・低消費電力無線モジュール
注:
SIM カードの組み込み: 4G LTE モジュールを使用する場合は、デバイスの電源がオフの状態でオンボードスロットに Nano SIM カードを挿入してください。SIM カードのホットプラグは、モジュールの認識失敗や永久的な損傷を引き起こす可能性があります。
アンテナの配線: 産業用筐体は無線信号を遮蔽する可能性があるため、4G または LoRaWAN モジュールを展開する際は、必ず IPEX-to-SMA ピッグテールを接続してアンテナを筐体外までルーティングしてください。
ドライバとネットワーク設定: ほとんどの産業用 4G モジュールは、Armbian OS 上で特定の USB シリアルドライバ(
optionドライバなど)を必要とします。開発者は NetworkManager またはpppdを使用してセルラー接続を確立できます。
4G モジュール(EC25)の設定とテストガイド
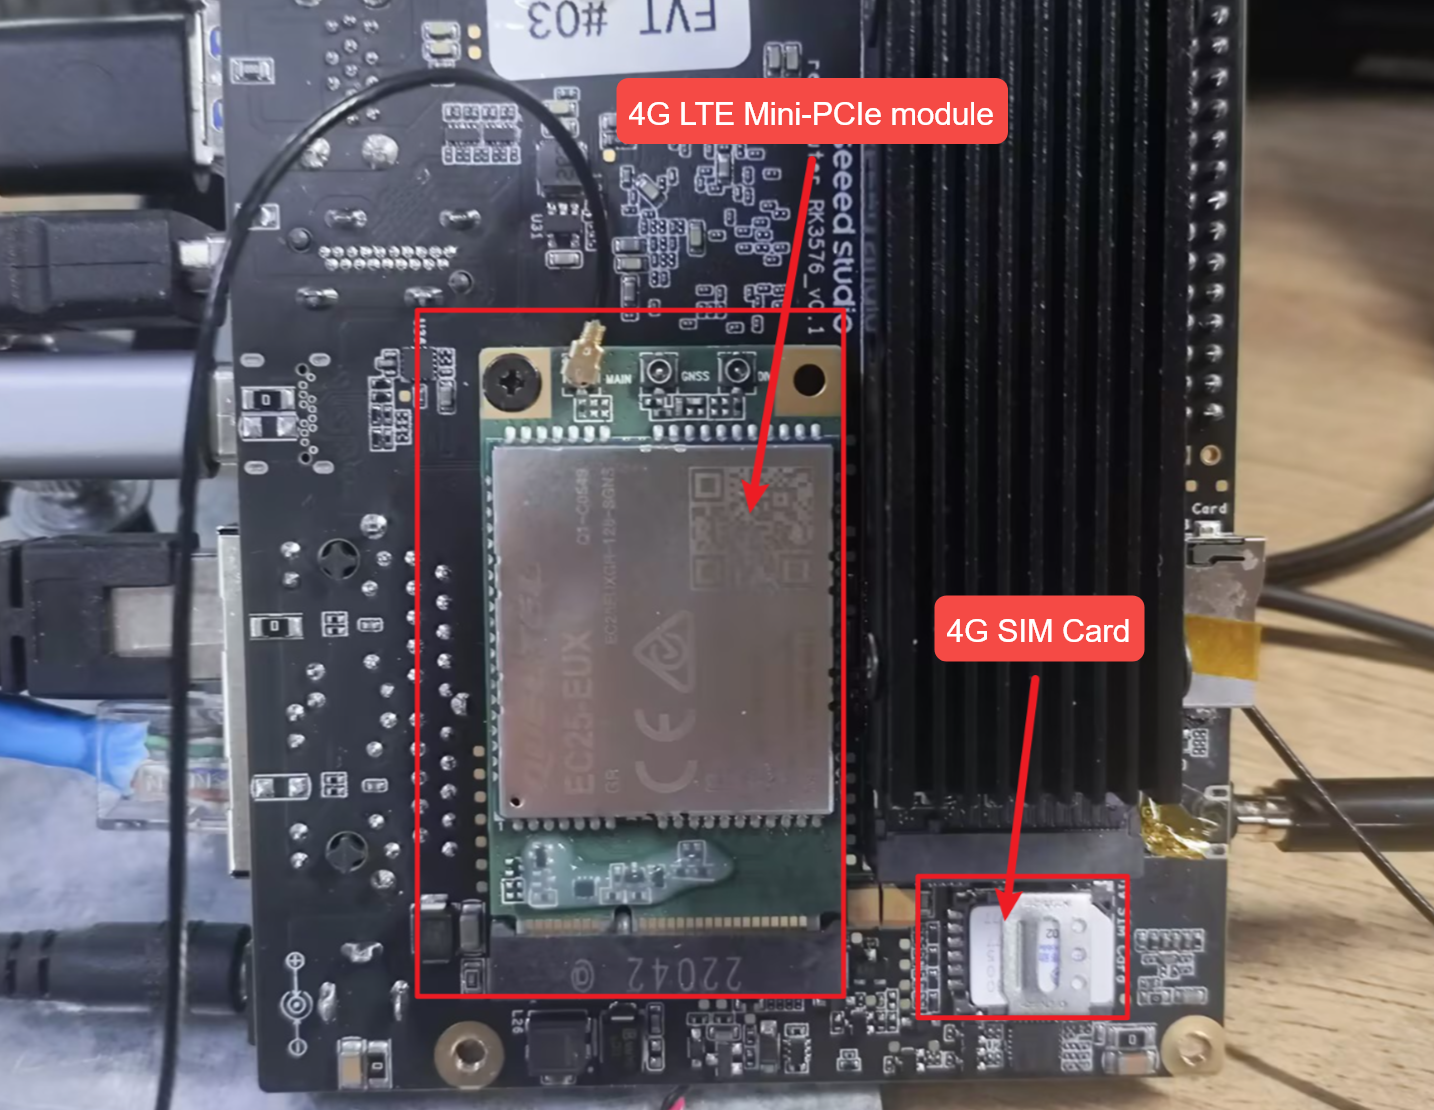
AT コマンドによるセルラー設定 IoT SIM カードを装着した 4G モジュールを取り付け、システムを起動し、USB シリアルデバイスを確認します:
lsusb
ls /dev/ttyUSB*
モジュールと通信するために minicom をインストールして起動します:
sudo apt install minicom
sudo minicom -D /dev/ttyUSB2
主要 AT コマンド クイックリファレンス
詳細なステータス確認とダイヤルのワークフロー
SIM カードステータスの確認: AT+CPIN? を送信して SIM のステータスを確認します。
Command:  AT+CPIN?
Response: +CPIN: READY
Meaning: The SIM card is present and ready (no PIN lock applied).信号品質(RSSI)の確認: AT+CSQ を送信して無線環境を評価します。
Command:  AT+CSQ
Response: +CSQ: 28,99
Meaning: Excellent signal. The value 28 maps to approx. -57 dBm (range 0-31, >20 is excellent). 99 indicates unknown Rx error rate (normal).ネットワーク登録の確認: AT+CGREG? と AT+CREG? を送信してセルラー接続状態を確認します。
Command:  AT+CGREG?  and  AT+CREG?
Response: +CGREG: 0,1  /  +CREG: 0,1
Meaning: The trailing 1 indicates "Registered, home network", meaning the module has successfully attached to the tower.現在のキャリアの照会: AT+COPS? を送信して事業者とネットワークモードを確認します。
Command:  AT+COPS?
Response: +COPS: 0,0,"T-Mobile",7
Meaning: Currently attached to the specific carrier (e.g., T-Mobile). The trailing 7 indicates the connection is in LTE (4G) mode.データコンテキストの有効化: AT+QIACT? で照会し、AT+QIACT=1 を使用してコンテキストを有効化します。
Command:  AT+QIACT?   -> Response: OK (If empty, no context is currently active)
Command:  AT+QIACT=1  -> Response: OK
Meaning:  Successfully activates Context ID 1. The module will fetch a private IP from the carrier and enable cellular routing.
注: ハードウェアとキャリアプランが音声とデータの同時利用をサポートしている場合、
ATD<number>;を使って音声通話を開始できます。
組み込み Ping テスト: AT+QPING を実行し、モジュールから直接 IP レベルの接続性を確認します。
Command:  AT+QPING=1,"www.google.com",1,4
Response: +QPING: 0["142.250.190.46",32,45,255]
          +QPING: 0,4,4,0,40,52,45
Meaning:  Successfully pinged the target domain. 4 packets sent, 4 received, 0% loss.
トラブルシューティング
LoRa モジュールの設定とテストガイド
USB
デバイス認識の確認
ls /dev/ttyACM*
udevadm info /dev/ttyACM0 | grep -E "ID_VENDOR|ID_MODEL"
期待される出力には以下が含まれます:
E: ID_MODEL=STM32_Virtual_ComPort
E: ID_VENDOR=STMicroelectronics
TX テストコマンド
cd ~/sx1302_hal/libloragw
sudo ./test_loragw_hal_tx \
  -u \
  -d /dev/ttyACM0 \
  -r 1250 \
  -m LORA \
  -f 867.1 \
  -s 12 \
  -b 125 \
  -n 1000 \
  -z 100 \
  --dig 3 \
  --pa 0 \
  --pwid 13
期待される出力
Opening USB communication interface
INFO: Configuring TTY
INFO: Connect to MCU
INFO: Concentrator MCU version is V01.00.00
INFO: MCU status: sys_time:197172 temperature:37.2oC
Note: chip version is 0x10 (v1.0)
TX done
TX done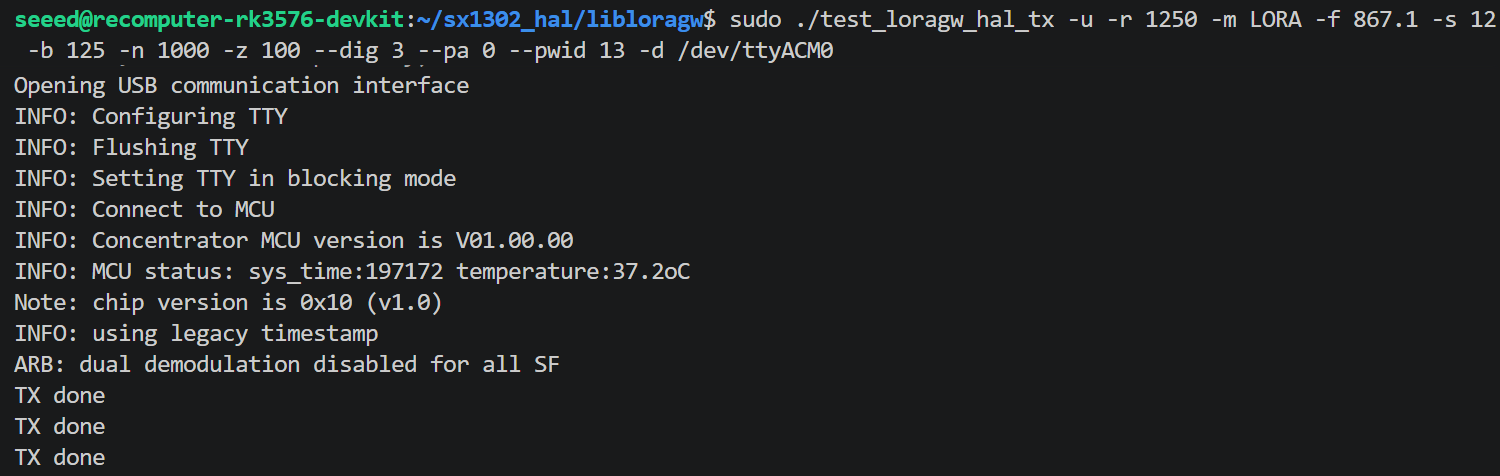
よくあるエラーと対処法
| Error | Cause | Fix |
|---|---|---|
chip version is 0xFF | SPI mode used on a USB module | Add -u flag |
failed to open COM port ... No such file or directory | Device disconnected (e.g. after GPIO reset) | Replug or reboot; do not run reset_lgw.sh |
USB disconnect in dmesg | reset_lgw.sh toggled GPIO and disconnected USB | Skip the reset script for USB modules |
注: USB モードのモジュールをテストする前に
reset_lgw.shを実行しないでください。このリセットスクリプトは GPIO ピンを切り替えてモジュールの電源を再投入し、USB の切断を引き起こします。SX1302 のリセットは STM32 MCU が内部で処理します。
SPI
デバイス認識の確認
ls /dev/ttyACM*
udevadm info /dev/ttyACM0 | grep -E "ID_VENDOR|ID_MODEL"
期待される出力には以下が含まれます:
E: ID_MODEL=STM32_Virtual_ComPort
E: ID_VENDOR=STMicroelectronics
TX テストコマンド
cd ~/sx1302_hal/libloragw
sudo ./test_loragw_hal_tx \
  -u \
  -d /dev/ttyACM0 \
  -r 1250 -m LORA -f 867.1 -s 12 -b 125 \
  -n 1000 -z 100 --dig 3 --pa 0 --pwid 13
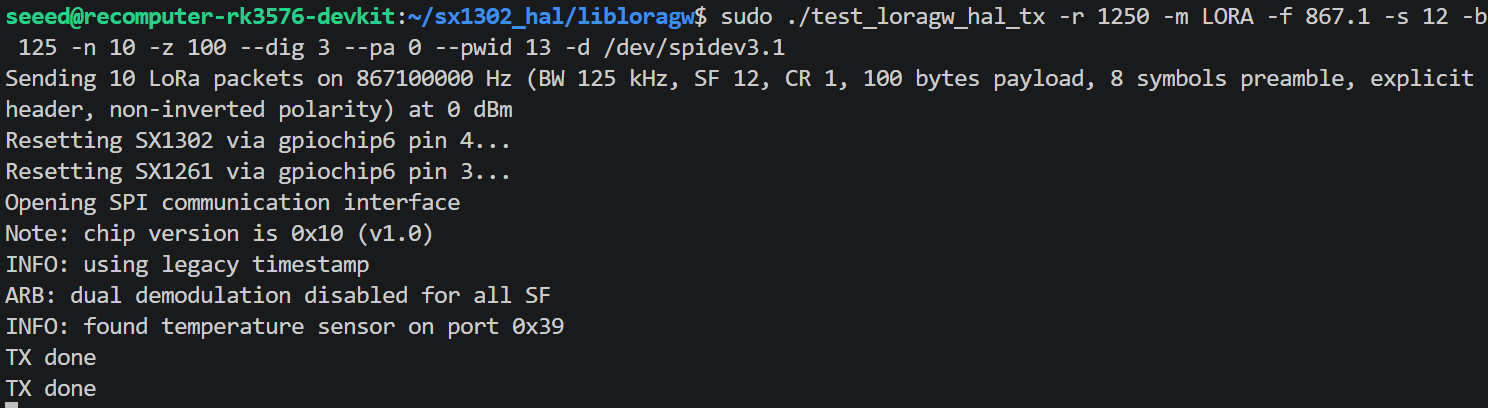
期待される出力
Opening USB communication interface
INFO: Configuring TTY
INFO: Connect to MCU
INFO: Concentrator MCU version is V01.00.00
INFO: MCU status: sys_time:197172 temperature:37.2oC
Note: chip version is 0x10 (v1.0)
TX done
TX done
...
HaLow WiFi モジュールの設定とテストガイド
HaLow WiFi では、MM6108 チップの SPI バスと GPIO 設定を公開するためにデバイスツリーオーバーレイが必要です。
Armbian の環境設定にオーバーレイを追加します:
echo "overlays=recomputer-rk3576-devkit-halow-wifi" | sudo tee -a /boot/armbianEnv.txt再起動前にファイルを確認します:
tail -2 /boot/armbianEnv.txt期待される出力:
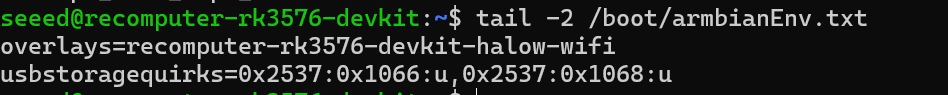
オーバーレイを適用するために再起動します:
sudo reboot再起動後、ドライバがロードされ、インターフェースが出現したことを確認します:
dmesg | grep -i morse | grep -E "found|Loaded|initialized|MAC"期待される出力:
morse_spi spi3.1: Morse Micro SPI device found, chip ID=0x0306
morse_spi spi3.1: Loaded firmware from morse/mm6108.bin, size 459124, crc32 0x51d355b9
morse_spi spi3.1: Loaded BCF from morse/bcf_default.bin, size 1251, crc32 0x941b2a82
morse_spi spi3.1: Firmware initialized
morse_spi spi3.1: Firmware Manifest MAC: 90:03:71:52:9d:8e
morse-hostapd と morse-wpa_supplicant のバイナリは内部で morse_cli を呼び出しますが、実際にインストールされているバイナリの名前は morsectrl です。シンボリックリンクの作成が必要です。
sudo ln -s /usr/bin/morsectrl /usr/local/bin/morse_cliこの作業は一度行うだけで済みます。
インターフェースを確認します:
ip link show | grep -E "wlan0|wlan1|morse0"AP モード 設定ファイルを作成します:
sudo nano /etc/morse-hostapd.conf動作する最小構成:
interface=wlan0
driver=nl80211
ssid=HaLow_Test
country_code=AU          # Change to your region
hw_mode=a
channel=42               # AU channel, see table below
op_class=69
beacon_int=100
dtim_period=2
ieee80211ah=1
s1g_prim_chwidth=1
s1g_prim_1mhz_chan_index=0
s1g_capab=[SHORT-GI-ALL]
wpa=2
wpa_passphrase=12345678
wpa_key_mgmt=WPA-PSK
rsn_pairwise=CCMP
ctrl_interface=/var/run/hostapd
インターフェースをダウンさせてから AP を起動します:
sudo ip link set wlan0 down
sudo morse-hostapd /etc/morse-hostapd.conf -B
期待される出力(成功時):
s1g mapped ht channel 159
Full Channel Information
    Operating Frequency: 923000 kHz
    Operating BW: 2 MHz
wlan0: interface state COUNTRY_UPDATE->ENABLED
wlan0: AP-ENABLED
注:
Unable to set RAWという警告は致命的なものではありません。これは、インストールされているドライバのバージョンが RAW(Restricted Access Window)に対応していないために表示されるものです。AP は正常に起動します。
AP のステータスを確認します:
sudo morse-hostapd_cli -i wlan0 status
sudo morse-hostapd_cli -i wlan0 all_sta   # list connected clients
ステーションモード 設定ファイルを作成します:
sudo nano /etc/morse-wpa_supplicant.conf最小構成:
ctrl_interface=/var/run/wpa_supplicant
country=AU

network={
    ssid="HaLow_Test"
    psk="12345678"
    key_mgmt=WPA-PSK
}
接続します:
sudo ip link set wlan0 down
sudo morse-wpa_supplicant -i wlan0 -c /etc/morse-wpa_supplicant.conf -D nl80211 -B
sudo dhclient wlan0
接続を確認します:
sudo morse-wpa_cli -i wlan0 status
ip addr show wlan0
Ethernet RJ45
本ボードには ギガビットイーサネット(RJ45)ポート が 2 つあります。初期セットアップではどちらのポートからでもネットワークに接続できます。ポート間のブリッジングやルーティングには、追加のソフトウェア設定が必要です。
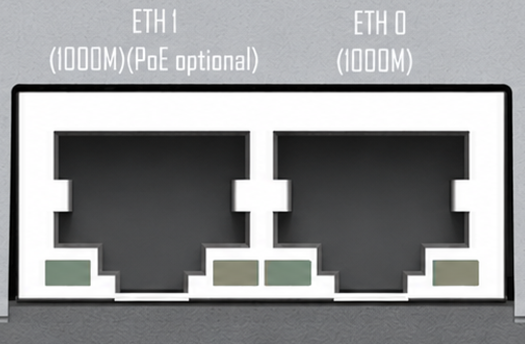
ポートの定義と機能:
- 1x 標準ギガビット Ethernet(GbE): 10/100/1000 Mbps オートネゴシエーション Ethernet 接続をサポートします。
- 1x PoE 対応ギガビット Ethernet(PoE PD 付き GbE): 標準的なギガビットネットワーキングに加え、このポートは PoE PD(Powered Device) プロトコルをサポートします。
注: PoE Powered Device(PD)として、この RK3576 マザーボードは PoE スイッチ(PSE)から Ethernet ケーブルを通じて直接電力を受け取ることができ、別途 DC 電源アダプタを用意する必要がありません。
注:
PoE モジュールの要件: PoE 受電機能はベースボードに直接組み込まれてはいません。別途購入する PoE アドオンモジュールが必要です。このモジュールが取り付けられていない場合、ポートは標準的なギガビット Ethernet ポートとしてのみ機能します。
PD と PSE の違い: 本デバイスは PoE PD(受電機器)として動作する点にご注意ください。PoE 出力(PSE)には対応しておらず、PoE IP カメラのような外部デバイスに電力を供給することはできません。
システムネットワーク設定: Armbian OS では、これら2つの物理ポートは通常
eth0とeth1として認識されます。静的 IP アドレスの設定、ネットワークブリッジング、リンクアグリゲーション(ボンディング)の構成には、標準の Linux NetworkManager ツール(nmtuiまたはnmcli経由)またはsystemd-networkdの使用を推奨します。
DSI
マザーボードには **4レーン MIPI DSI(22ピン)**ディスプレイインターフェースが1個搭載されており、高解像度の組み込み LCD や産業用タッチパネルの接続専用に設計されています。
インターフェースの特徴
- 高帯域幅伝送: 4レーンの物理リンク設計を採用しており、従来の2レーンインターフェースと比較して大幅に高いデータスループットを実現します。1080P、さらには 2K 解像度の HD ディスプレイもスムーズに駆動できます。
- 物理フォームファクター: フリップロック機構を備えた 22ピン 0.5mm ピッチの FPC(フレキシブルプリント基板)コネクタを使用します。
- ディスプレイの選択: サンプルで使用するパネルに合ったケーブルとオーバーレイを使用してください。別の Raspberry Pi 用ディスプレイを接続する前に、ピン配置とドライバの対応を確認してください。
DSI の設定とテストガイド
reComputer-RK3576 では、MIPI DSI インターフェースは **Device Tree Overlays(DTBO)**を通じて管理されています。ユーザーは、接続するディスプレイ周辺機器に応じて必要なオーバーレイファイルを手動でロードする必要があります。 ターミナルを開き、Armbian の環境設定ファイルを編集します:
sudo nano /boot/armbianEnv.txtDSI スクリーンのオーバーレイを指定するため、ファイルの末尾に以下の行を追加します:
overlays=recomputer-rk3576-devkit-raspi-7inch-touchscreen保存して終了します(nano で保存するには Ctrl + O を押して Enter、終了するには Ctrl + X を押します)。
パッケージリストを更新し、必要なマルチメディアおよびディスプレイ用プラグインがインストールされていることを確認します:
sudo apt-get update
sudo apt install v4l-utils -y
sudo apt-get install gstreamer1.0-plugins-base gstreamer1.0-plugins-good gstreamer1.0-plugins-bad gstreamer1.0-x -y
変更を適用するためにシステムを再起動します:
sudo reboot再起動後、システムがグラフィカルデスクトップ環境の初期化に成功したかどうかを確認します:
echo $XDG_SESSION_TYPE注:
x11またはwaylandは現在のデスクトップセッションを識別するものであり、DSI ディスプレイの動作を直接検証するものではありません。パネルに画像が表示されていること、および該当する場合はタッチ入力が機能していることも確認してください。FPC ケーブルの向き: FPC ケーブルを挿入する際は、金属接点の向きに細心の注意を払ってください。接点はコネクタ内部の接触ピンに向いている必要があります。ケーブルを逆向きに挿入すると、ショートが発生したりスクリーンが点灯しなかったりする可能性があります。挿入後はフリップロックが確実に固定されていることを確認してください。
ドライバとデバイスツリー: MIPI スクリーンは「プラグアンドプレイ」ではありません。ディスプレイを接続した後は、適切な Device Tree Overlays を適用する(例:
armbian-add-overlayを使用する)か、/boot内の DTB ファイルを変更することで、Armbian OS 上で対応するパネルドライバとバックライト制御ノードを有効化する必要があります。タッチサポート: この22ピンインターフェースには、通常タッチフィードバック用の I2C 信号ピンが統合されています。MIPI タッチスクリーンを使用する場合は、ディスプレイドライバと I2C タッチ IC ドライバ(GT911 など)の両方が OS にロードされていることを確認してください。
CSI
本ボードには 4 レーン MIPI CSI(22 ピン) のカメラコネクタが 2 つあります。以下のサンプルでは Raspberry Pi Camera V3 モジュールを構成しています。使用するセンサーに合ったケーブル、カメラドライバ、オーバーレイを使用してください。
インターフェースの特徴
- デュアル4レーンアーキテクチャ: 2つの物理ポート(
CSI_0とCSI_1)を備え、それぞれフル4レーンのデータチャンネルを装備しており、2台の高解像度または高フレームレートの産業用カメラモジュールを同時に処理できます。 - 物理フォームファクター: 22ピン 0.5mm ピッチの FPC コネクタを使用します。
- カメラの選択: 使用するカメラのピン配置、ケーブルの向き、センサードライバ、およびイメージの対応を必ず確認してください。22 ピンコネクタの形状が一致するだけでは、互換性は確認できません。
注:
互換性と選定: Seeed Studio によって公式に検証されたカメラモジュールの使用を強く推奨します。未検証または非標準のカメラを使用する場合、開発者が Linux V4L2(Video for Linux 2)ドライバを手動で移植する必要が生じる可能性があります。
ケーブル接続の基準: FPC ケーブルの金属接点の向きに十分注意してください。さらに、産業用途での展開やロボティクスフレームワークとの統合の際は、MIPI 信号が電磁干渉(EMI)に対して非常に敏感である点に留意してください。カメラのリボンケーブルの長さは30cm(12インチ)以内に抑えることを推奨します。
複数カメラの同時キャプチャ: Linux では、2台のカメラは通常
/dev/video0と/dev/video1として認識されます。AI アプリケーションやマルチメディアフレームワーク(GStreamer や OpenCV など)で両方のストリームを同時にキャプチャする必要がある場合は、適切なメモリ帯域幅の割り当てを確保し、ハードウェアアクセラレーションプラグインを活用して最適なパフォーマンスを得てください。
CSI の設定とテストガイド
このセクションでは、デュアル MIPI CSI カメラを同時に有効化する手順を説明します(Raspberry Pi Camera V3 を例として使用します)。 環境設定ファイルを編集します:
sudo nano /boot/armbianEnv.txtCAM0 と CAM1 の両方で V3 カメラドライバを有効化するため、ファイルの末尾に以下の行を追加します:
overlays=recomputer-rk3576-devkit-cam0-rpi-v3 recomputer-rk3576-devkit-cam1-rpi-v3注: 複数のオーバーレイは半角スペース1つで区切る必要があります。 ファイルを保存し、デバイスを再起動します:
sudo reboot再起動後、v4l-utils ツールチェーンを使用してカメラのステータスを確認・テストします。
利用可能なカメラデバイスとノードを一覧表示します:
v4l2-ctl --list-devices特定のカメラ(例: /dev/video22)でサポートされるピクセルフォーマットと解像度を表示します:
v4l2-ctl --list-formats-ext --device=/dev/video22カメラのフレームレートをベンチマークする: 特定の解像度とピクセルフォーマット(例: 3280x2464 MJPG)でのストリーミング性能をテストします:
v4l2-ctl -d /dev/video22 --set-fmt-video=width=3280,height=2464,pixelformat='MJPG' --stream-mmap=4 --set-selection=target=crop,flags=0,top=0,left=0,width=3280,height=2464 --stream-count=500GStreamer のコマンドラインツールをインストールします:
sudo apt install gstreamer1.0-tools -y以下のパイプラインを実行してリアルタイムのカメラ映像をプレビューします(device=/dev/video11 は v4l2-ctl --list-devices で取得した実際のビデオノードインデックスに置き換えてください):
gst-launch-1.0 v4l2src device=/dev/video11 ! video/x-raw,format=NV12,width=3280,height=2464HDMI
マザーボードには標準の HDMI(Type-A)ポートが1個搭載されており、主に外部モニタ、テレビ、産業用制御ディスプレイの接続を目的として設計されており、高精細で同期された音声・映像出力を提供します。
インターフェースの特徴
- 超高精細解像度: RK3576 の強力なマルチメディア機能に支えられ、このインターフェースは最大 4K の超高精細映像出力に対応しており、鮮明な GUI ダッシュボードや複数の監視映像ストリームの表示に最適です。
- 音声・映像の同期: HDMI ポートは映像信号とデジタル音声信号を同時に伝送します。接続先のモニタにスピーカーが内蔵されている場合、追加の 3.5mm オーディオケーブルを必要とせず、HDMI 接続を通じてシステム音声を直接再生できます。
- マルチディスプレイ対応: この HDMI ポートは、オンボードの Type-C(DP 1.4)や MIPI DSI インターフェースと同時に使用できます。開発者は、Linux OS 上で最大3画面にわたるクローンディスプレイまたは拡張デスクトップモードを構成できます。
注:
ケーブルの規格: 4K 解像度での安定性を確保し、画面のちらつきを防ぐため、HDMI 2.0 以上の規格に準拠した高品質ケーブルを必ず使用してください。
EDID と解像度の自動検出: OS(Armbian / Ubuntu など)は、起動時にモニタの EDID 情報を自動的に読み取り、最適な解像度を適用します。「No Signal」の問題が発生した場合は、SSH でログインし、
xrandrコマンドを使用してディスプレイ出力のステータスをデバッグできます。ヘッドレスモードでの運用: 物理モニタを接続せず、純粋にエッジコンピューティングノードとしてデバイスを展開する場合、OS はリソース節約のためデスクトップ UI のレンダリングを停止することがあります。それでもヘッドレス構成で VNC リモートデスクトップアクセスが必要な場合は、ポートに「ダミー HDMI プラグ(ディスプレイエミュレータ)」を接続することを推奨します。