reComputer RK3576 Hardwareschnittstellen
Zuletzt aktualisiert:
Diese Anleitung beschreibt, wie Sie die Hardwareschnittstellen des reComputer RK3576 unter Armbian prüfen und nutzen. Über die Abschnittslinks springen Sie direkt zur gewünschten Peripherie.
Voraussetzungen
- Schließen Sie die Ersteinrichtung ab und melden Sie sich lokal oder per SSH mit einem Benutzer an, der
sudoausführen kann. - Verwenden Sie die Port- und Mainboard-Diagramme, um den Anschluss zu identifizieren, bevor Sie ein Peripheriegerät anschließen.
- Schalten Sie das Gerät aus und trennen Sie die Stromversorgung, bevor Sie interne Karten, Flachbandkabel oder GPIO-Verdrahtung anschließen.
- Die unten angegebenen Geräteknoten, Busnummern und
hwmon-Indizes beziehen sich auf das Referenzimage. Überprüfen Sie die tatsächlichen Geräte auf Ihrem System, bevor Sie einen Befehl kopieren, der eine Einstellung ändert.
Lüfter
Armbian stellt den Lüfter über die Linux-hwmon bereit. Das Referenzimage verwendete /sys/class/hwmon/hwmon6, dieser Index kann jedoch variieren. Suchen Sie den Knoten mit dem Namen pwmfan, bevor Sie die folgenden Pfade verwenden:
for node in /sys/class/hwmon/hwmon*; do
    [ -r "$node/name" ] || continue
    printf '%s: ' "$node"
    cat "$node/name"
done
Lüfterdrehzahl und PWM auslesen
Für den Referenzknoten hwmon6:
cat /sys/class/hwmon/hwmon6/fan1_input
cat /sys/class/hwmon/hwmon6/pwm1
cat /sys/class/hwmon/hwmon6/pwm1_enable
fan1_input liefert die Drehzahl in RPM. pwm1 ist ein Sollwert von 0 bis 255 und kein Prozentsatz der gemessenen Lüfterdrehzahl. Der ursprüngliche Referenzlauf ergab im Leerlauf etwa 2155 RPM und eine SoC-Temperatur von 36 °C. Die tatsächlichen Werte hängen von Last und Umgebungstemperatur ab.
Temperaturen auslesen
for zone in /sys/class/thermal/thermal_zone*; do
    [ -r "$zone/type" ] && [ -r "$zone/temp" ] || continue
    printf '%s: ' "$(cat "$zone/type")"
    awk '{printf "%.1f°C\n", $1 / 1000}' "$zone/temp"
done
Temperaturwerte in sysfs sind in Milligrad Celsius angegeben. Der Befehl rechnet sie in °C um und gibt den jeweiligen Zonennamen aus.
PWM-Schreibvorgang prüfen
Die Linux-pwm-fan-Dokumentation definiert pwm1_enable als PWM- und Regler-Richtlinie. Die Werte bieten keinen universellen Umschalter zwischen manuellem und automatischem Modus. Insbesondere stellt das Schreiben von 2 nicht sicher, dass die automatische thermische Steuerung wiederhergestellt wurde.
Für eine kurze Überprüfung speichern Sie den aktuellen PWM-Wert, setzen Sie 128, lesen den Wert zurück und stellen den gespeicherten Wert wieder her. Ersetzen Sie hwmon6, falls Ihr Lüfter unter einem anderen Index erkannt wurde:
FAN_PWM=/sys/class/hwmon/hwmon6/pwm1
ORIGINAL_PWM=$(cat "$FAN_PWM")
printf '128\n' | sudo tee "$FAN_PWM"
cat "$FAN_PWM"
printf '%s\n' "$ORIGINAL_PWM" | sudo tee "$FAN_PWM"
Der thermische Regler des Kernels kann eine manuelle Anforderung überschreiben. Ein erfolgreicher Schreibvorgang belegt keine dauerhafte manuelle Steuerung. Belassen Sie die vorhandene thermische Steuerung des Images; ein eigener Regler erfordert eine Validierung gegenüber dem laufenden Hersteller-Treiber und dem Device Tree.
LED-Statusanzeigen
Die Vorderseite verfügt über Power-, Status- und User-LEDs. Die User-LED lässt sich unter Linux ansteuern; die übrigen Anzeigen spiegeln den Stromversorgungs- und Systemzustand des Geräts wider.
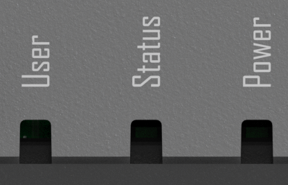
Prüfen Sie vor dem Ausführen der Beispiele, welche LED Sie ansteuern möchten:
- Power-LED (rot): Hardwareseitig gesteuert; es steht keine Linux-Schnittstelle zur Verfügung.
- Status-LED (grün): Systemanzeige ohne Userspace-Steuerungsschnittstelle in dieser Konfiguration.
- User-LED (RGB): Über den GPIO-Expander angebunden (
gpiochip6im Referenzbild). Der blaue Kanal wird für den Heartbeat verwendet; der rote und grüne Kanal sind in dieser Konfiguration ungenutzt. - Anleitung zur Steuerung der User-RGB-LED
In der Linux-Umgebung (z. B. Armbian) wird empfohlen, für die Ansteuerung des ungenutzten roten und grünen Kanals die moderne
gpiod-Toolchain (gpioinfo/gpioset) zu verwenden und für die Steuerung des blauen Kanals die Standard-sysfs-Schnittstelle von Linux. LED lokalisieren Im System werden LEDs über diesysfs-Schnittstelle verwaltet. Führe den folgenden Befehl aus, um den LED-Knoten zu überprüfen:
ls /sys/class/leds/user-ledErwartete Ausgabe :

Manuelle Steuerung (EIN/AUS)
Bevor du die LED manuell steuerst, musst du ihren Trigger-Modus auf none setzen.
echo none | sudo tee /sys/class/leds/user-led/triggerLED EIN-/AUSSCHALTEN
# Turn ON
echo 1 | sudo tee /sys/class/leds/user-led/brightness
# Turn OFF
echo 0 | sudo tee /sys/class/leds/user-led/brightness
Automatisierte Trigger-Modi Der Kernel stellt verschiedene Trigger bereit, um das LED-Verhalten anhand von Systemereignissen zu automatisieren.
# Heartbeat Mode
echo heartbeat | sudo tee /sys/class/leds/user-led/trigger
# Custom Timer Mode (Blinking)
# Enable timer
echo timer | sudo tee /sys/class/leds/user-led/trigger
# Set intervals
echo 500 | sudo tee /sys/class/leds/user-led/delay_on
echo 500 | sudo tee /sys/class/leds/user-led/delay_off
Dauerhafte Konfiguration beim Booten
Da Änderungen unter /sys flüchtig sind und nach einem Neustart zurückgesetzt werden, kannst du sie dauerhaft machen, indem du einen Cronjob hinzufügst oder rc.local verwendest.
Taste
Die Mainboards der reComputer-RK3576-Serie sind mit 3 fest verbauten physischen Tasten ausgestattet, die vor allem für die Stromsteuerung und das Low-Level-Firmware-Flashen genutzt werden.
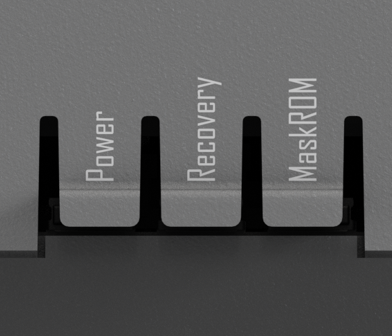
Hinweis: Achte beim Flashen über Recovery oder MaskROM darauf, dass der Type-C-OTG-Port des Geräts über ein Datenkabel mit dem Host-PC verbunden ist. Für die Durchführung der Vorgänge benötigst du die offiziellen Rockchip-Tools (z. B. RKDevTool für Windows oder upgrade_tool für Linux).
GPIO
Die 40-polige Stiftleiste stellt GPIO, Stromversorgung und periphere Busse wie I2C, UART, SPI und CAN bereit. Prüfen Sie vor dem Anschluss eines Sensors oder einer Erweiterungsplatine die Pinbelegung, die Spannung und die aktive Pin-Funktion.
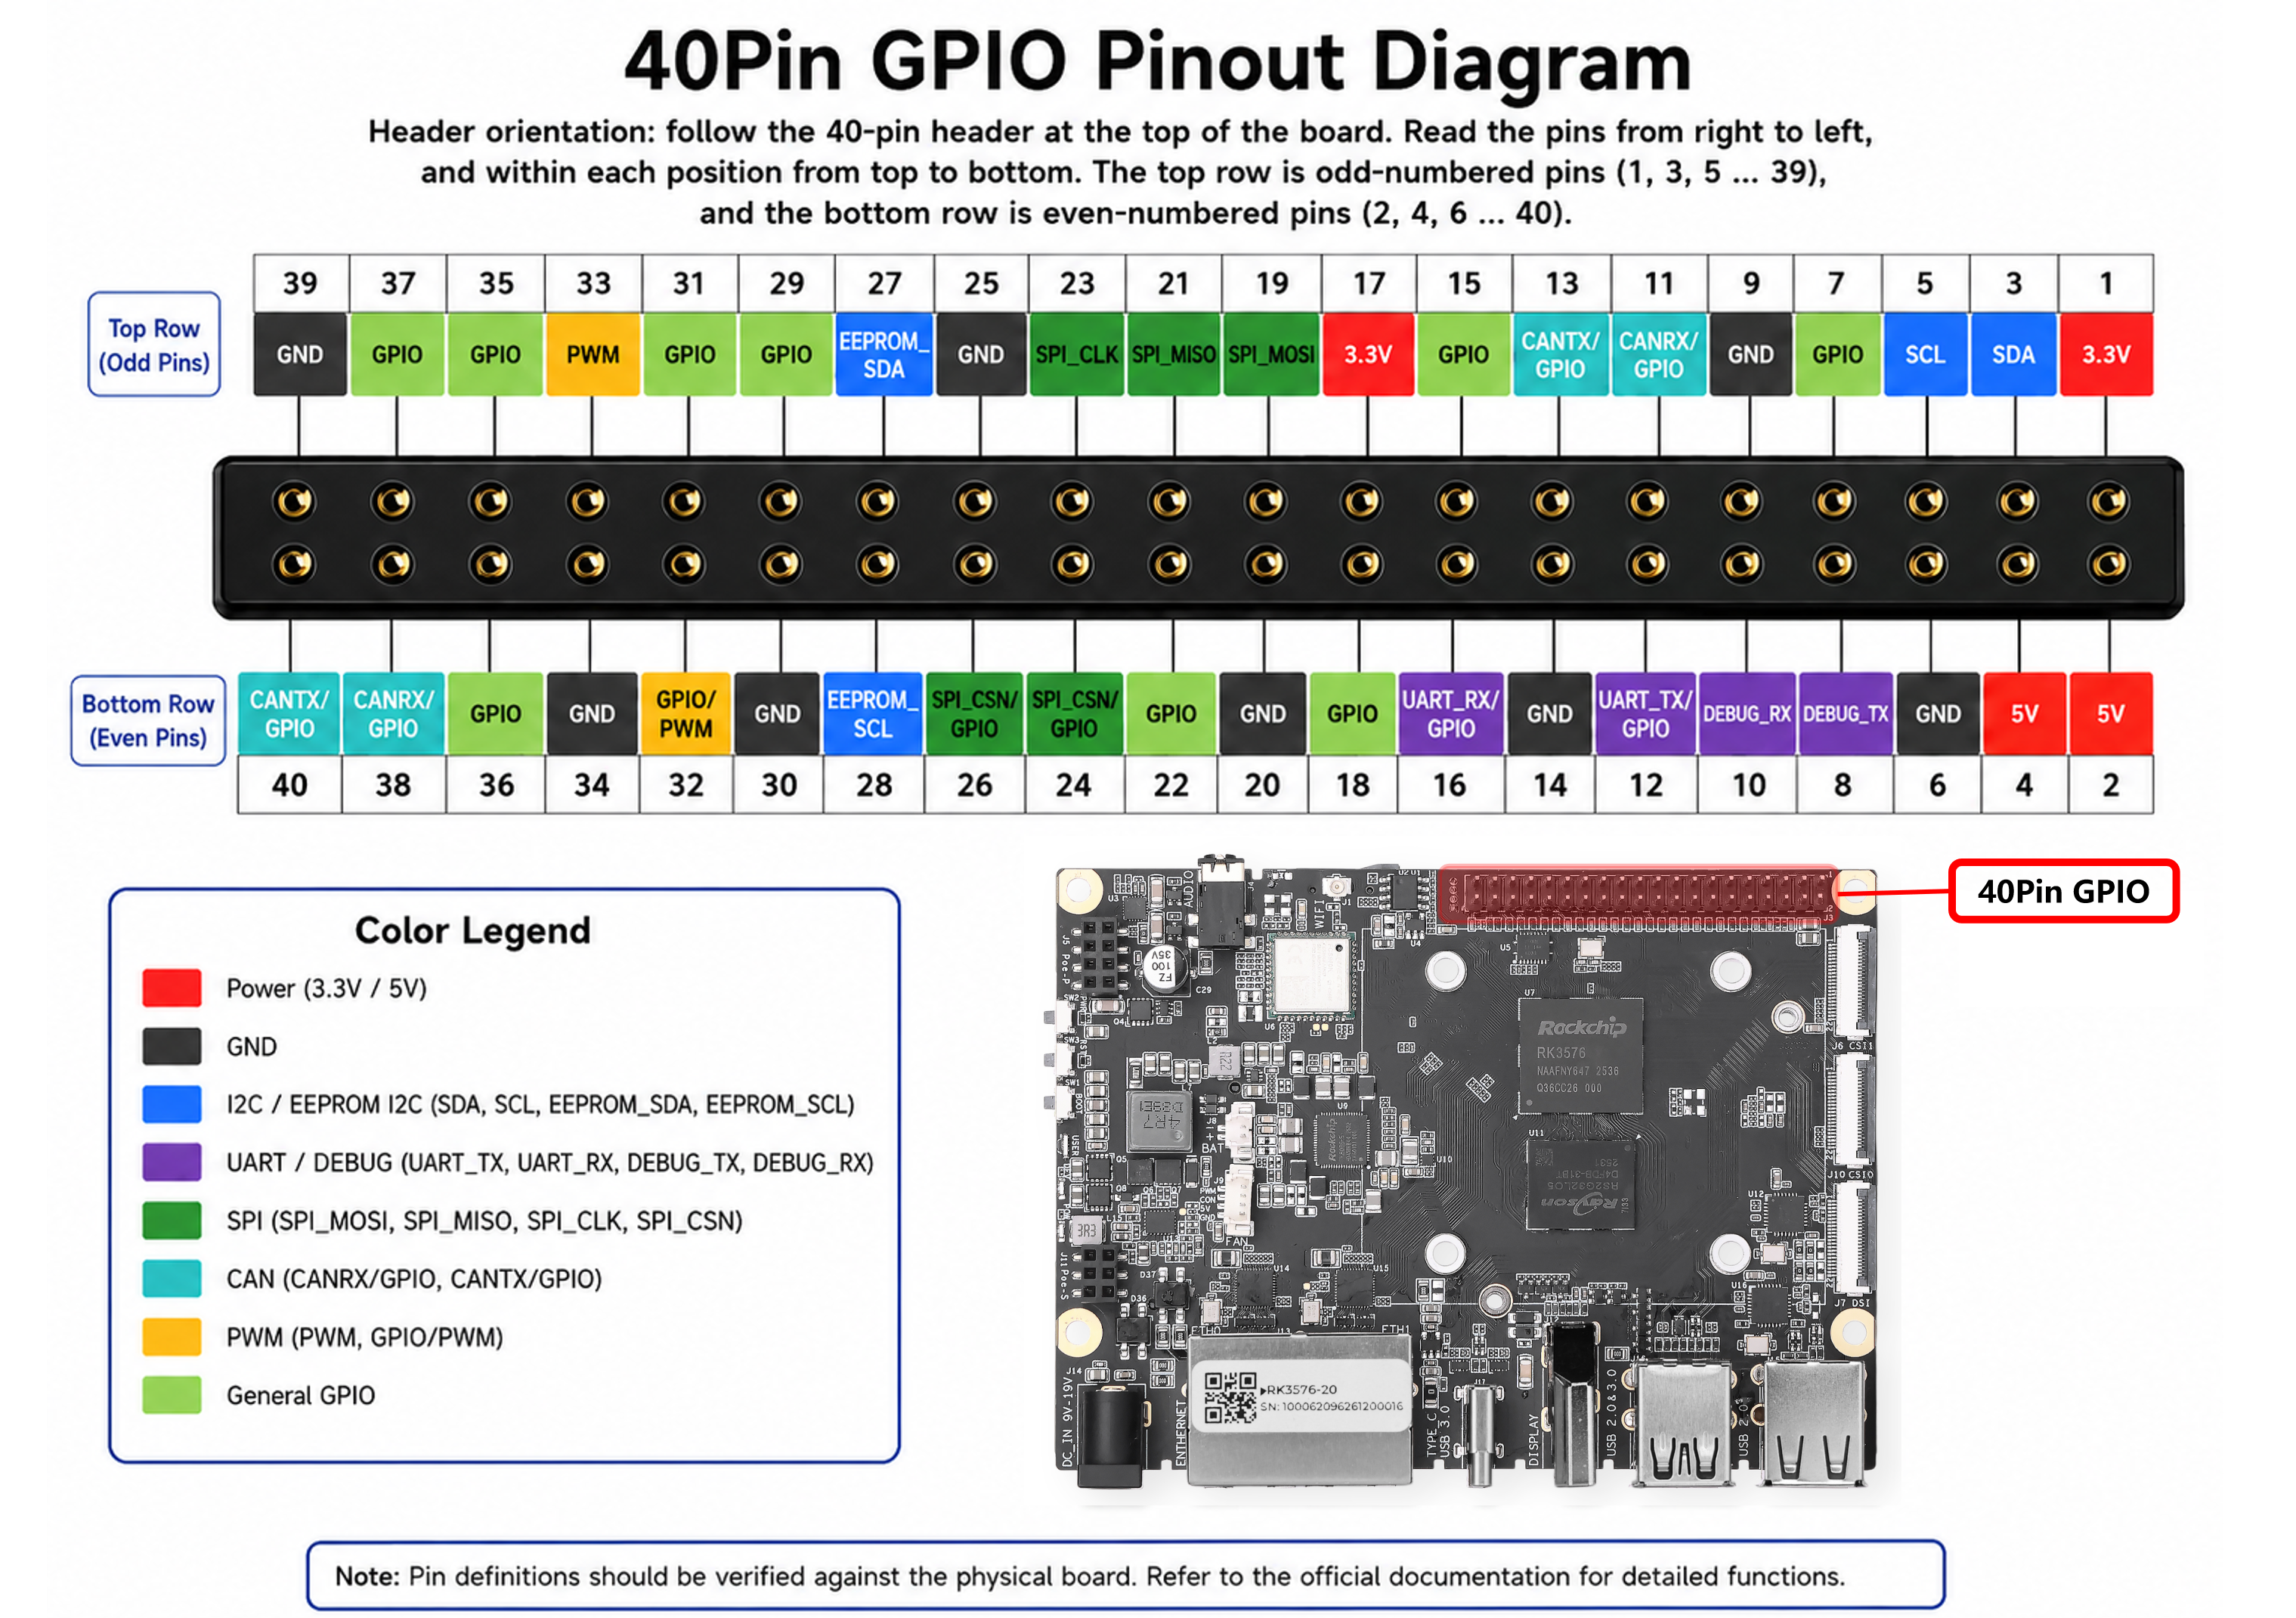
40-Pin-Pinout-Tabelle
GPIO-Nutzung
Standardmäßig fungieren die meisten Pins der 40-Pin-Leiste als Standard-GPIOs, sofern sie nicht bereits von Systemtreibern belegt sind. Für die Ansteuerung auf Shell-Ebene wird das Standard-gpiod-Toolset (gpiodetect, gpioinfo, gpioset, gpioget) empfohlen.
Um physischen Pin 21 anzusteuern (der als allgemeiner GPIO spezifiziert und derzeit frei ist):
- Zugehörigen Controller und Leitungsnummer ermitteln:
sudo gpioinfo | grep -i PIN_21Ausgabe:
line 14: "PIN_21" unused input active-highDas zeigt, dass er zu gpiochip1, Leitung 14 gehört.
- Pin auf High setzen (z. B. eine LED einschalten):
gpioset gpiochip1 14=1- Pin auf Low setzen:
gpioset gpiochip1 14=0- Eingangsstatus von physischem Pin 27 auslesen: Die Abfrage
sudo gpioinfo | grep -i PIN_27zeigt, dass er aufgpiochip4, Leitung23abgebildet ist:
gpioget gpiochip4 23Um die spezialisierte Peripherie-Hardware (I2C, UART, CAN, PWM), die auf dem Pinout gekennzeichnet ist, freizuschalten, musst du das zugehörige Device Tree Overlay (DTBO) explizit aktivieren. Andernfalls funktionieren die Pins weiterhin nur als gewöhnliche GPIOs.
Alle spezifischen Overlay-Konfigurationen für die 40-Pin-Leiste befinden sich unter /boot/dtb/rockchip/overlay/ und folgen strikt dem Namenspräfix recomputer-rk3576-devkit-40pin-:
Konfigurationsablauf:
- Öffne die Systemumgebungs-Konfigurationsdatei:
sudo nano /boot/armbianEnv.txt- Suche die Zeile
overlays=(oder füge sie ans Ende der Datei an, falls sie fehlt) und trage den gewünschten Overlay-Namen ohne die Endung.dtboein. Trenne mehrere Overlays durch ein Leerzeichen:
overlays=recomputer-rk3576-devkit-40pin-i2c3 recomputer-rk3576-devkit-40pin-can0- Speichere und beende (
Ctrl+O, Enter,Ctrl+X) und starte die Hardware anschließend neu, um die Device-Tree-Änderung zu übernehmen:
sudo rebootHinweis: SPI standardmäßig aktiv
Die SPI-Bus-Pins (Pins 19, 21, 23, 24, 26) sind beim Booten standardmäßig aktiviert. Du musst KEIN eigenes DTBO für SPI in
armbianEnv.txtzuweisen.Gemeinsam genutzte Hardware-Architektur: Die physischen SPI-Signale der 40-Pin-Leiste teilen sich denselben Hardware-Busdomänenbereich mit den integrierten 4G-LTE-/LoRaWAN-/Hailo-Wi-Fi-Erweiterungssteckplätzen. Um für diese Kommunikationsmodule eine sofort einsatzbereite Erfahrung zu ermöglichen, hält das Basisbetriebssystem diesen SPI-Kanal dauerhaft aktiv.
Entwicklerempfehlung: Wenn du eigene SPI-Breakout-Boards von Drittanbietern an die 40-Pin-Erweiterungsleiste anschließt, achte sorgfältig auf die Handhabung von Chip Select (CS) und Adressierung, um Deadlocks auf dem Kommunikationsbus mit den integrierten Modulen zu vermeiden.
USB
Dieses Gerät verfügt über mehrere physische USB-Schnittstellen, die der reComputer-RK3576-Serie zugeordnet sind. Diese Schnittstellen dienen dem Anschluss externer Peripheriegeräte, dem Flashen der System-Firmware (OTG) und der Ausgabe an ein zweites Display.
Die Zuordnung der USB-Ressourcen ist wie folgt definiert:
| Schnittstellenposition / Beschriftung | Physischer Formfaktor | Busprotokoll & maximale Bandbreite | Hardwarespezifikation & Controller-Routing |
|---|---|---|---|
| USB 3.0 Host | USB Type-A | USB 3.2 Gen 1x1 (5 Gbps) | Über den internen USB-3.0-Controller geroutet. Bietet Hochbandbreiten-Datenkanäle, optimiert für USB-3.0-Industriekameras, NVMe-Speichererweiterungen oder Hochgeschwindigkeits-DAQ-Module. |
| USB 2.0 Host | USB Type-A (mehrfach) | USB 2.0 (480 Mbps) | Wird vom USB-2.0-Host-Controller verwaltet. Für Standardperipherie wie Tastaturen, Mäuse, 4G/5G-Mobilfunkmodems, Hardware-Verschlüsselungs-Dongles oder USB-zu-UART-Bridge-Boards. |
| USB Type-C | USB Type-C | USB 3.0 / 2.0 OTG + DP 1.4 Alt Mode | Ein Multiprotokoll-Kombiport, der zum RK3576-USB-3.0-OTG-Controller und zur DisplayPort-(DP)-TX-PHY geroutet ist. Unterstützt bidirektionale Host-/Device-Rollen und Hardware-Videostreaming. |
Mit lsusb kannst du Informationen zu den am System angeschlossenen USB-Geräten anzeigen:
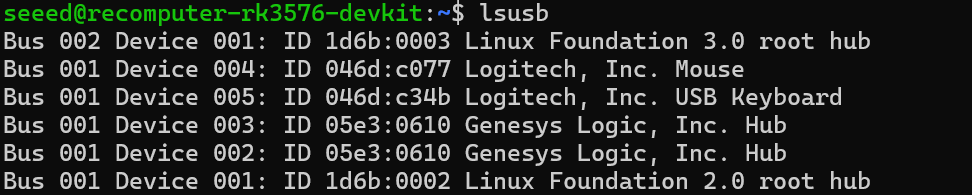
Hinweis: Architektur der USB-Type-C-Schnittstelle
A. System-Flashing & Wartung (USB-OTG-Gerätemodus): Über die Tasten Recovery / MaskROM ausgelöst, bootet der Port in den Gerätemodus für Low-Level-Firmware-Flashing mit RKDevTool.
B. DisplayPort-Ausgabe (DP 1.4 Alt Mode): Multiplext Hardware-Videokanäle, um über Type-C-Kabel oder Adapter direkt einen Monitor anzusteuern und Standard-DP-1.4-Displays zu bedienen.
C. Standard-Native-Host-Modus: Fungiert im normalen Betriebssystembetrieb standardmäßig als USB-3.0-Host, um direkt mit Type-C-Speichermedien, Netzwerkadaptern oder Hubs zu kommunizieren.
SD-Kartensteckplatz
Das Mainboard verfügt über einen standardmäßigen Micro-SD-(TF)-Kartensteckplatz, der direkt an den SDMMC0-Bus des RK3576-SOC angebunden ist. Diese Schnittstelle wird vor allem zum Systemstart, zum Betrieb des Betriebssystems (z. B. Armbian OS) und zur lokalen Datenspeicherung genutzt.
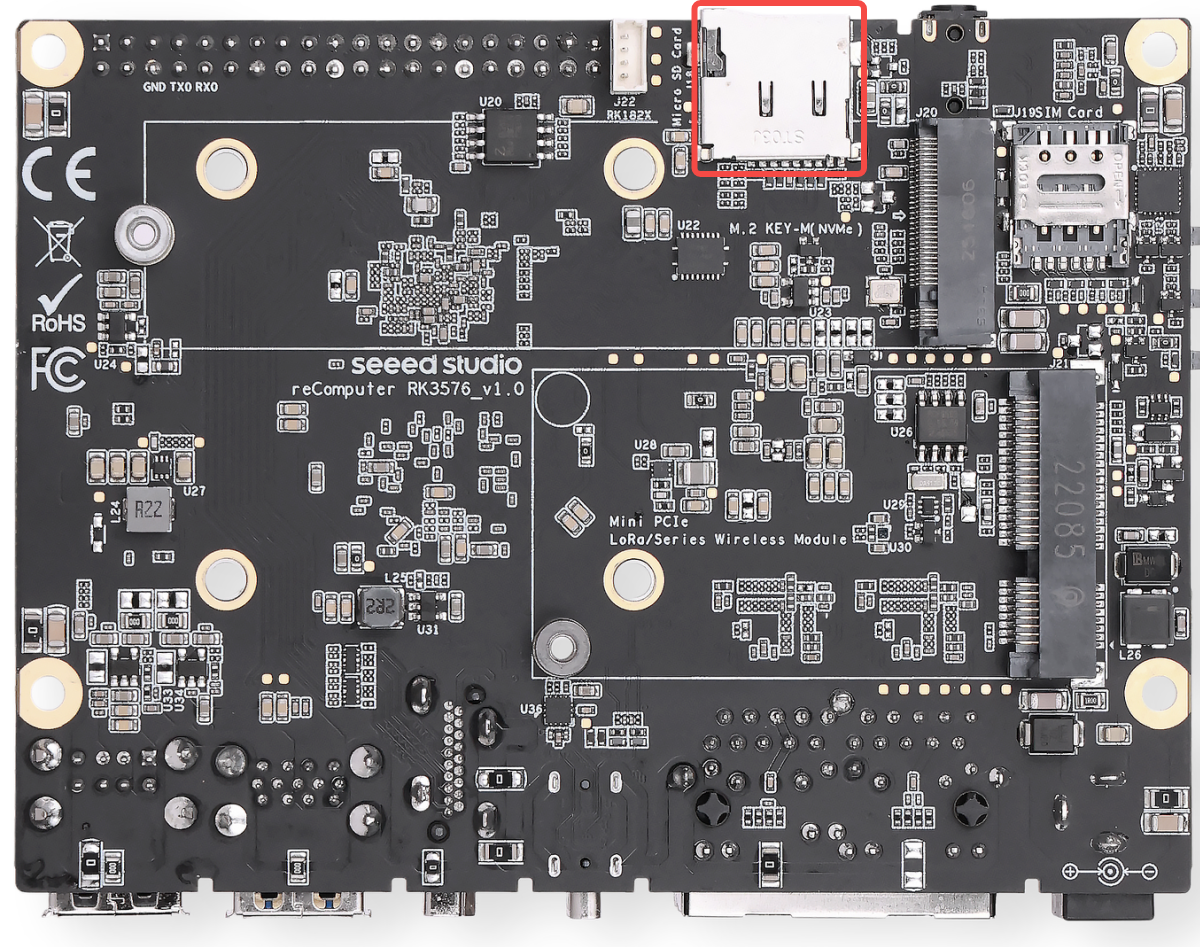
Verwenden Sie die eingelegte microSD-Karte, um das mitgelieferte System zu starten, oder bereiten Sie eine neue Karte anhand des Armbian-Installationsleitfadens vor. Prüfen Sie den mitgelieferten Speicher, bevor Sie ein Installationsziel wählen.
Hinweis: Boot-Priorität & Speicher-Hinweise
Boot-Prioritätsmechanismus (MaskROM-Stufe): Die Firmware-Bootsequenz des RK3576 wird strikt vom Low-Level-MaskROM gesteuert. Wenn sowohl auf der Micro-SD-Karte als auch im integrierten eMMC bootfähige Firmware vorhanden ist, lädt das MaskROM vorrangig den SPL (Secondary Program Loader) von der Micro-SD-Karte. Achte bei Firmware-Upgrades oder beim Wechsel zwischen mehreren Betriebssystemen genau auf diese physische Eigenschaft.
NVMe-Boot-Einschränkung (U-Boot-Stufe): M.2-NVMe-SSDs liegen NICHT im direkten MaskROM-Boot-Pfad. Das System kann den initialen Stage-1-Boot nicht direkt von einem rohen NVMe-Laufwerk ausführen. Um das Betriebssystem von einer NVMe-SSD zu starten, muss das System zunächst den Bootloader entweder auf der Micro-SD-Karte oder dem eMMC ausführen, um in die U-Boot-Stufe zu gelangen; dort initialisiert und lädt U-Boot dann das auf dem NVMe-Speicher liegende Hauptbetriebssystem und übergibt die Kontrolle an dieses.
Empfehlungen für Upgrades bei hoher Auslastung: Wenn du Anwendungen mit hochfrequenten I/O-Lese-/Schreibanforderungen am Edge einsetzen möchtest (etwa den Betrieb großer Datenbanken mit fortlaufendem lokalem Logging oder die Verwaltung komplexer Docker-Container-Cluster), kann die enorme Menge an zufälligen 4K-Lese-/Schreibzugriffen die Leistungsgrenze einer Standard-Klasse-10-Karte erreichen. Für solche anspruchsvollen industriellen Szenarien empfehlen wir, das Root-Dateisystem des Kern-Betriebssystems auf eine M.2-NVMe-SSD zu migrieren (per U-Boot-Chain-Loading) oder auf eine leistungsstarke Micro-SD-Karte umzusteigen, die explizit für A1 oder A2 (Application Performance Class) zertifiziert ist, um eine optimale Systemreaktionsfähigkeit sicherzustellen.
Mount-Punkt: In Armbian OS wird die Micro-SD-Karte typischerweise als
/dev/mmcblk0eingebunden.
SIM-Kartensteckplatz
Das Mainboard verfügt über einen fest verbauten Kartensteckplatz, der explizit für den Einsatz mit 4G-LTE-Mobilfunkmodulen im Mini-PCIe-Steckplatz konzipiert ist. Durch das Einsetzen einer Standard-SIM-Karte eines Mobilfunkanbieters kann das Gerät in Umgebungen ohne kabelgebundenes Ethernet eine Edge-to-Cloud-Mobilfunkverbindung herstellen.
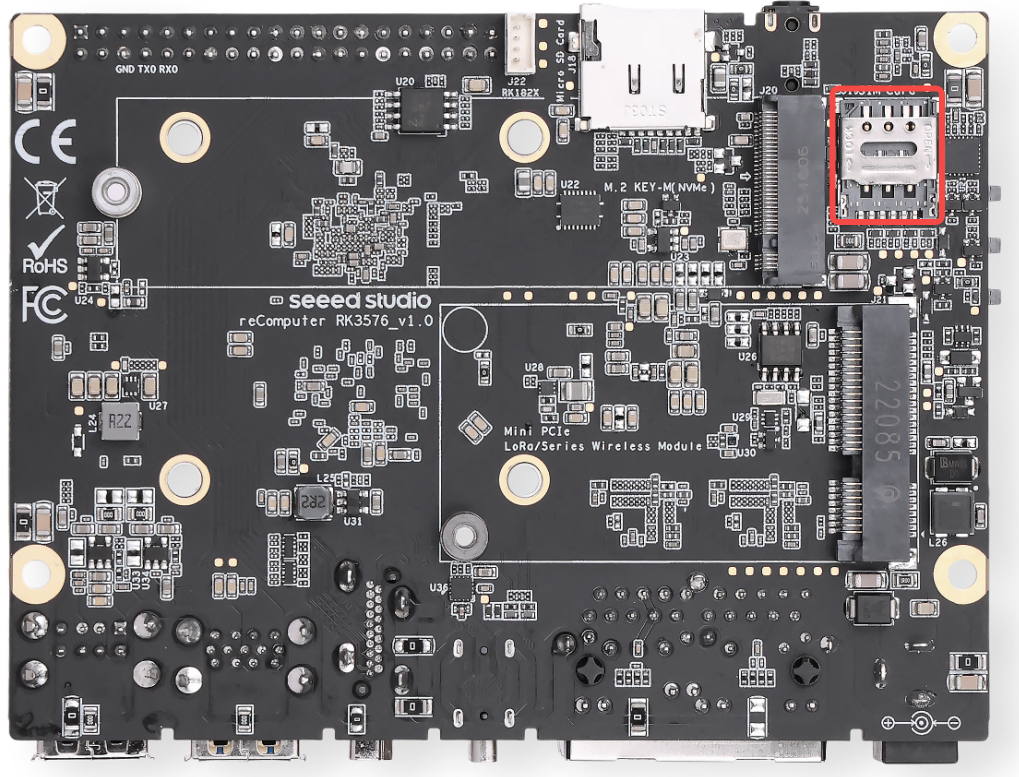
Hardware-Architektur & Mechanismus Die Signalleitungen des Nano-SIM-Steckplatzes sind direkt mit den entsprechenden Pins (wie UIM_PWR, UIM_DATA, UIM_CLK, UIM_RESET) des Mini-PCIe-Steckplatzes verbunden.
- Keine direkte Verbindung zum SOC: Beachte, dass die SIM-Kartensignale nicht direkt mit dem RK3576-SOC verbunden sind. Stattdessen werden sie vollständig vom 4G-Modul im Mini-PCIe-Steckplatz verwaltet und angesteuert. Folglich funktioniert die SIM-Karte nur, wenn ein kompatibles 4G-Modul aktiv ist.
Hinweis: Entwicklerhinweise & Betriebsstandards
Striktes Verbot von Hot-Plugging: Setze die SIM-Karte immer nur ein oder entferne sie, wenn das Gerät vollständig ausgeschaltet ist (Gleichstromversorgung bzw. PoE getrennt). Hot-Plugging der SIM-Karte bei laufendem System kann die SIM-Schnittstelle des 4G-Moduls dauerhaft beschädigen oder netzwerkbedingte Systemabstürze verursachen.
Formfaktor-Spezifikationen: Dieser Steckplatz unterstützt ausschließlich Nano-SIM-Karten (4FF), die kleinste Standardgröße moderner Smartphones. Vermeide die Verwendung von Micro- oder Standard-SIM-Karten mit billigen Kunststoffadaptern, da diese leicht steckenbleiben oder die internen Pins des Steckplatzes verbiegen können.
Einsetzrichtung: Prüfe vor dem Einsetzen das Siebdrucksymbol oder die strukturelle Kerbe in der Nähe des Steckplatzes. Üblicherweise wird die SIM-Karte mit den goldenen Kontakten nach unten und der abgeschrägten Ecke voran eingesetzt (bitte an der physischen Ausrichtungsmarkierung auf der Platine orientieren).
M.2-Key-M-2280-Steckplatz
Das Mainboard verfügt über einen standardmäßigen M.2-Key-M-2280-Steckplatz, der über einen PCIe-2.1-x1-Bus angesteuert wird. Er ist für Hochgeschwindigkeits-Speichererweiterungen oder die Beschleunigung von Edge-KI-Berechnungen konzipiert.
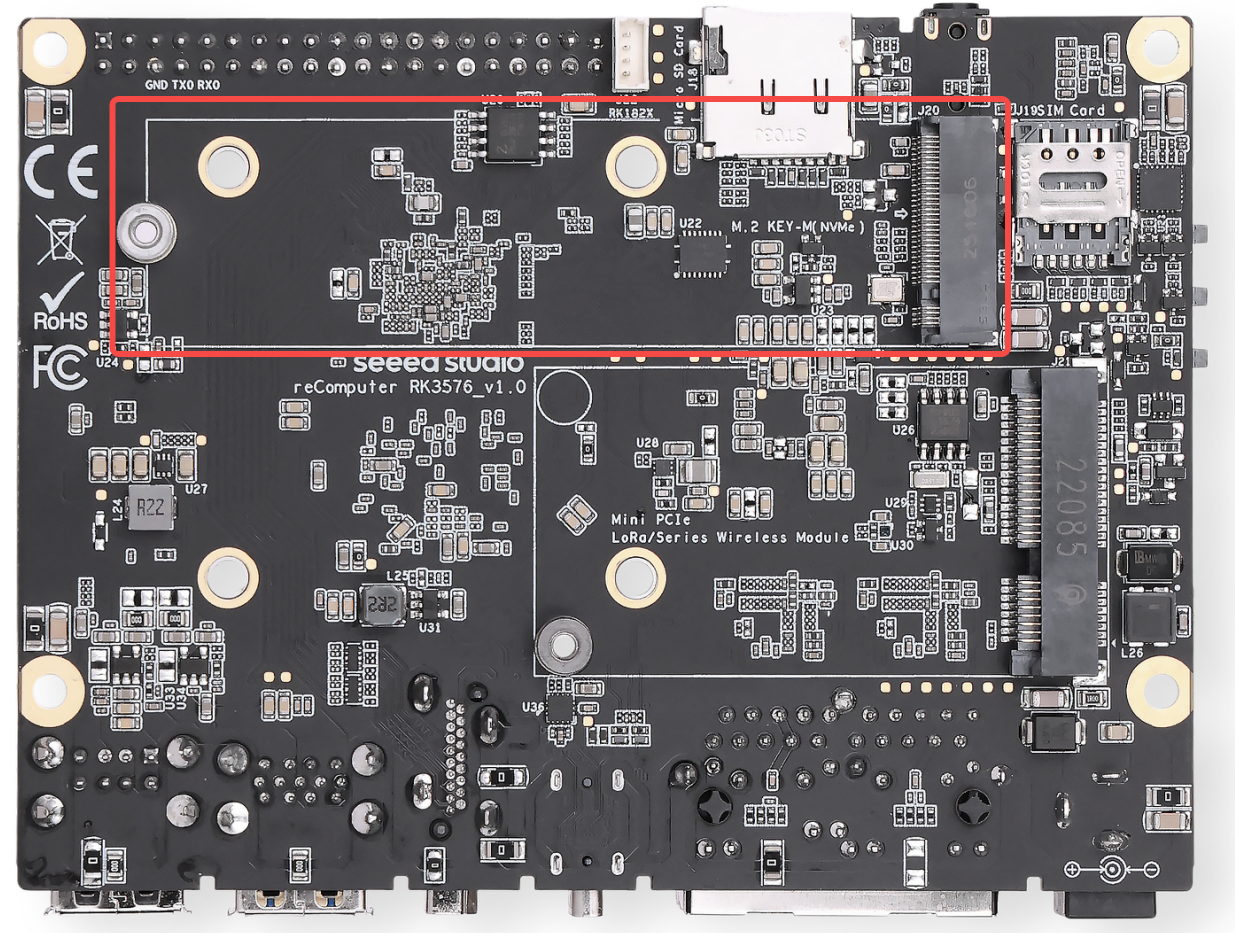
Unterstützte Geräte
- NVMe-SSD: Unterstützt Standard-2280-NVMe-SSDs für den Systemstart, die Speicherung großer Datenmengen oder die Aufnahme großer KI-Modelle.
- KI-Beschleuniger: Kompatibel mit KI-Beschleunigermodulen im M.2-Key-M-Format zur Verbesserung der Edge-Inferenzleistung.
Getestete & verifizierte Geräte Um optimale Kompatibilität und Systemstabilität sicherzustellen, empfehlen wir dringend die Verwendung von M.2-Erweiterungsmodulen, die vollständig von Seeed Studio getestet und verifiziert wurden:
- Speicher
- Offizielle 2280-NVMe-SSDs von Seeed Studio: https://www.seeedstudio.com/M-2-2280-SSD-128GB-p-5332.html
- KI-Beschleuniger
- Rockchip-Serie: RK1820 / RK1828
- Hailo-Serie: Hailo-8
- DeepX-Serie: DX-M1
Hinweis:
Protokollkompatibilität: Dieser Steckplatz unterstützt ausschließlich PCIe-NVMe-Geräte. M.2-SATA-SSDs werden NICHT unterstützt und vom Betriebssystem nicht erkannt.
Bandbreitenbeschränkung: Der Steckplatz arbeitet mit einer PCIe-2.1-x1-Lane und bietet eine theoretische maximale Bandbreite von etwa 500 MB/s. Beim Kauf einer NVMe-SSD genügen kostengünstige Standard-Gen3/Gen4-Laufwerke; ultraschnelle Gen4-SSDs werden durch die PCIe-2.1-x1-Schnittstelle ausgebremst.
Formfaktor: Der Montageabstandshalter ist speziell für 2280-Module (22mm x 80mm) ausgelegt.
Anleitung zur SSD-Nutzung
lsblk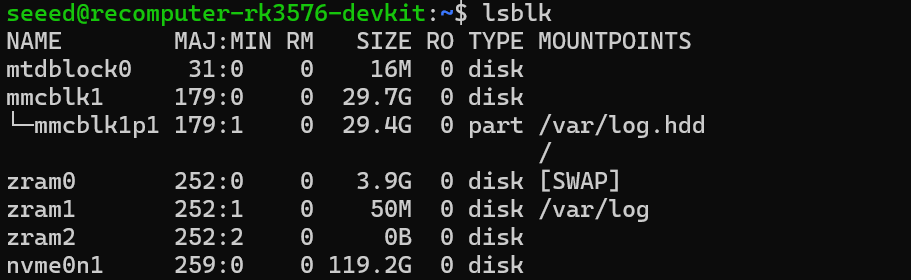
Anleitung zu Hailo-YOLOv11-Deployment & -Inferenz
Paketinstallation Nach der Installation des grundlegenden PCIe-Treibers ist ein Systemneustart erforderlich, damit die Änderungen wirksam werden.
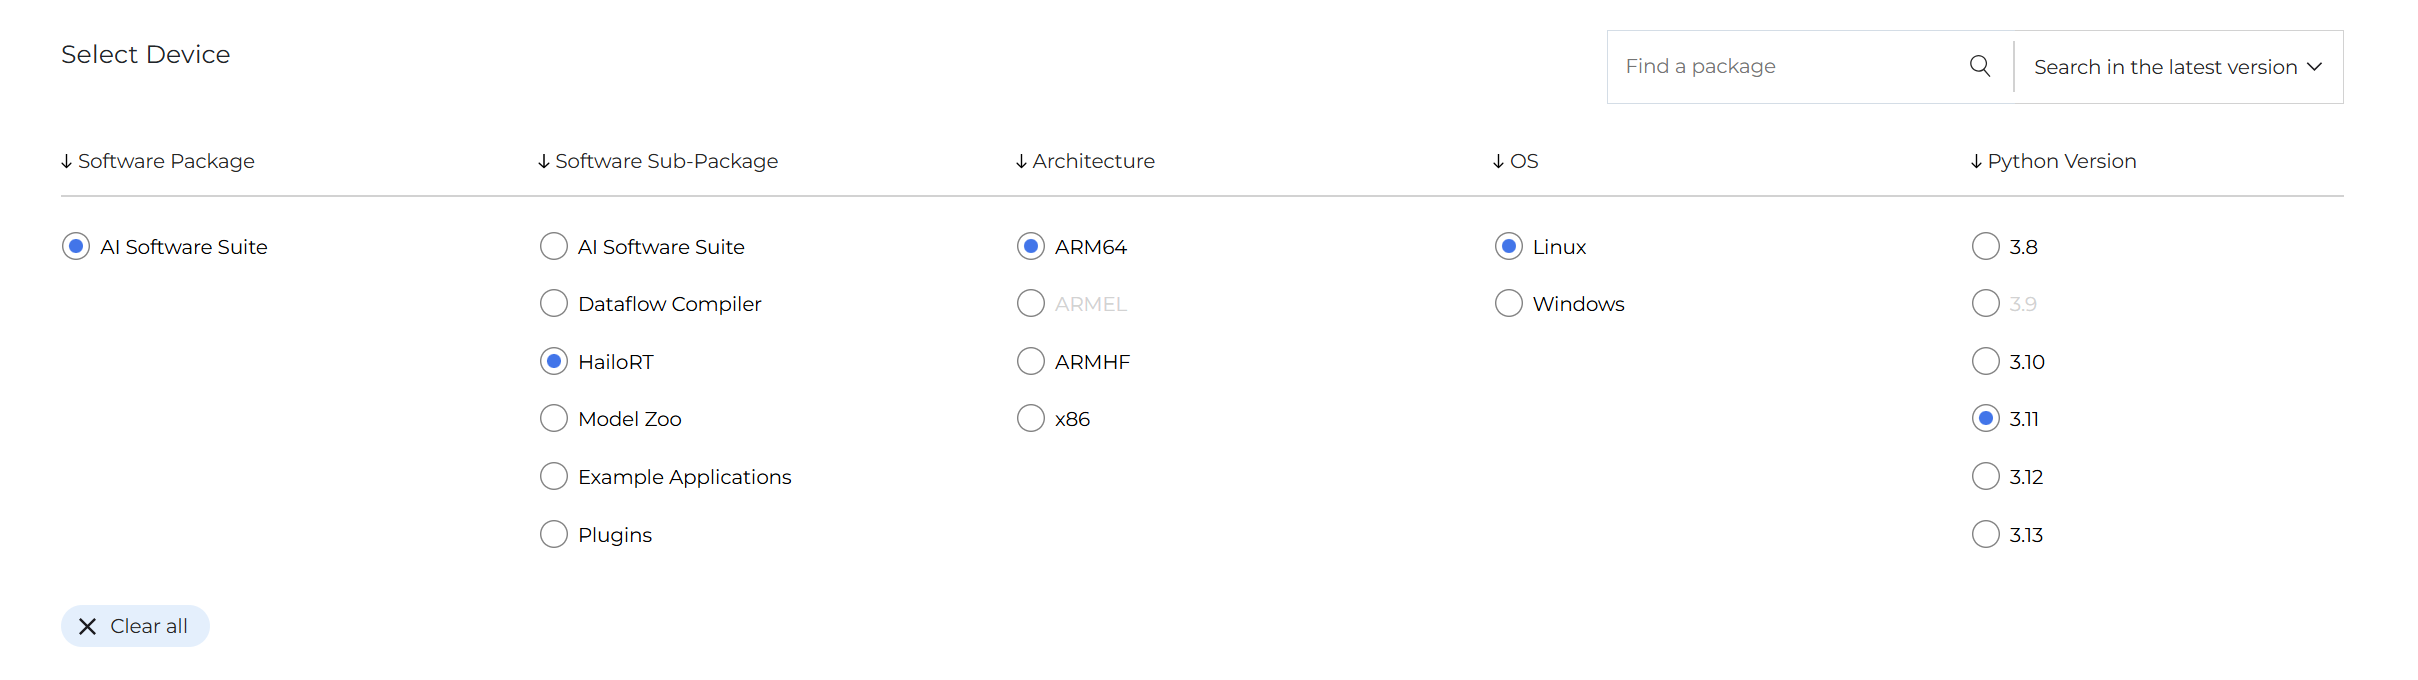
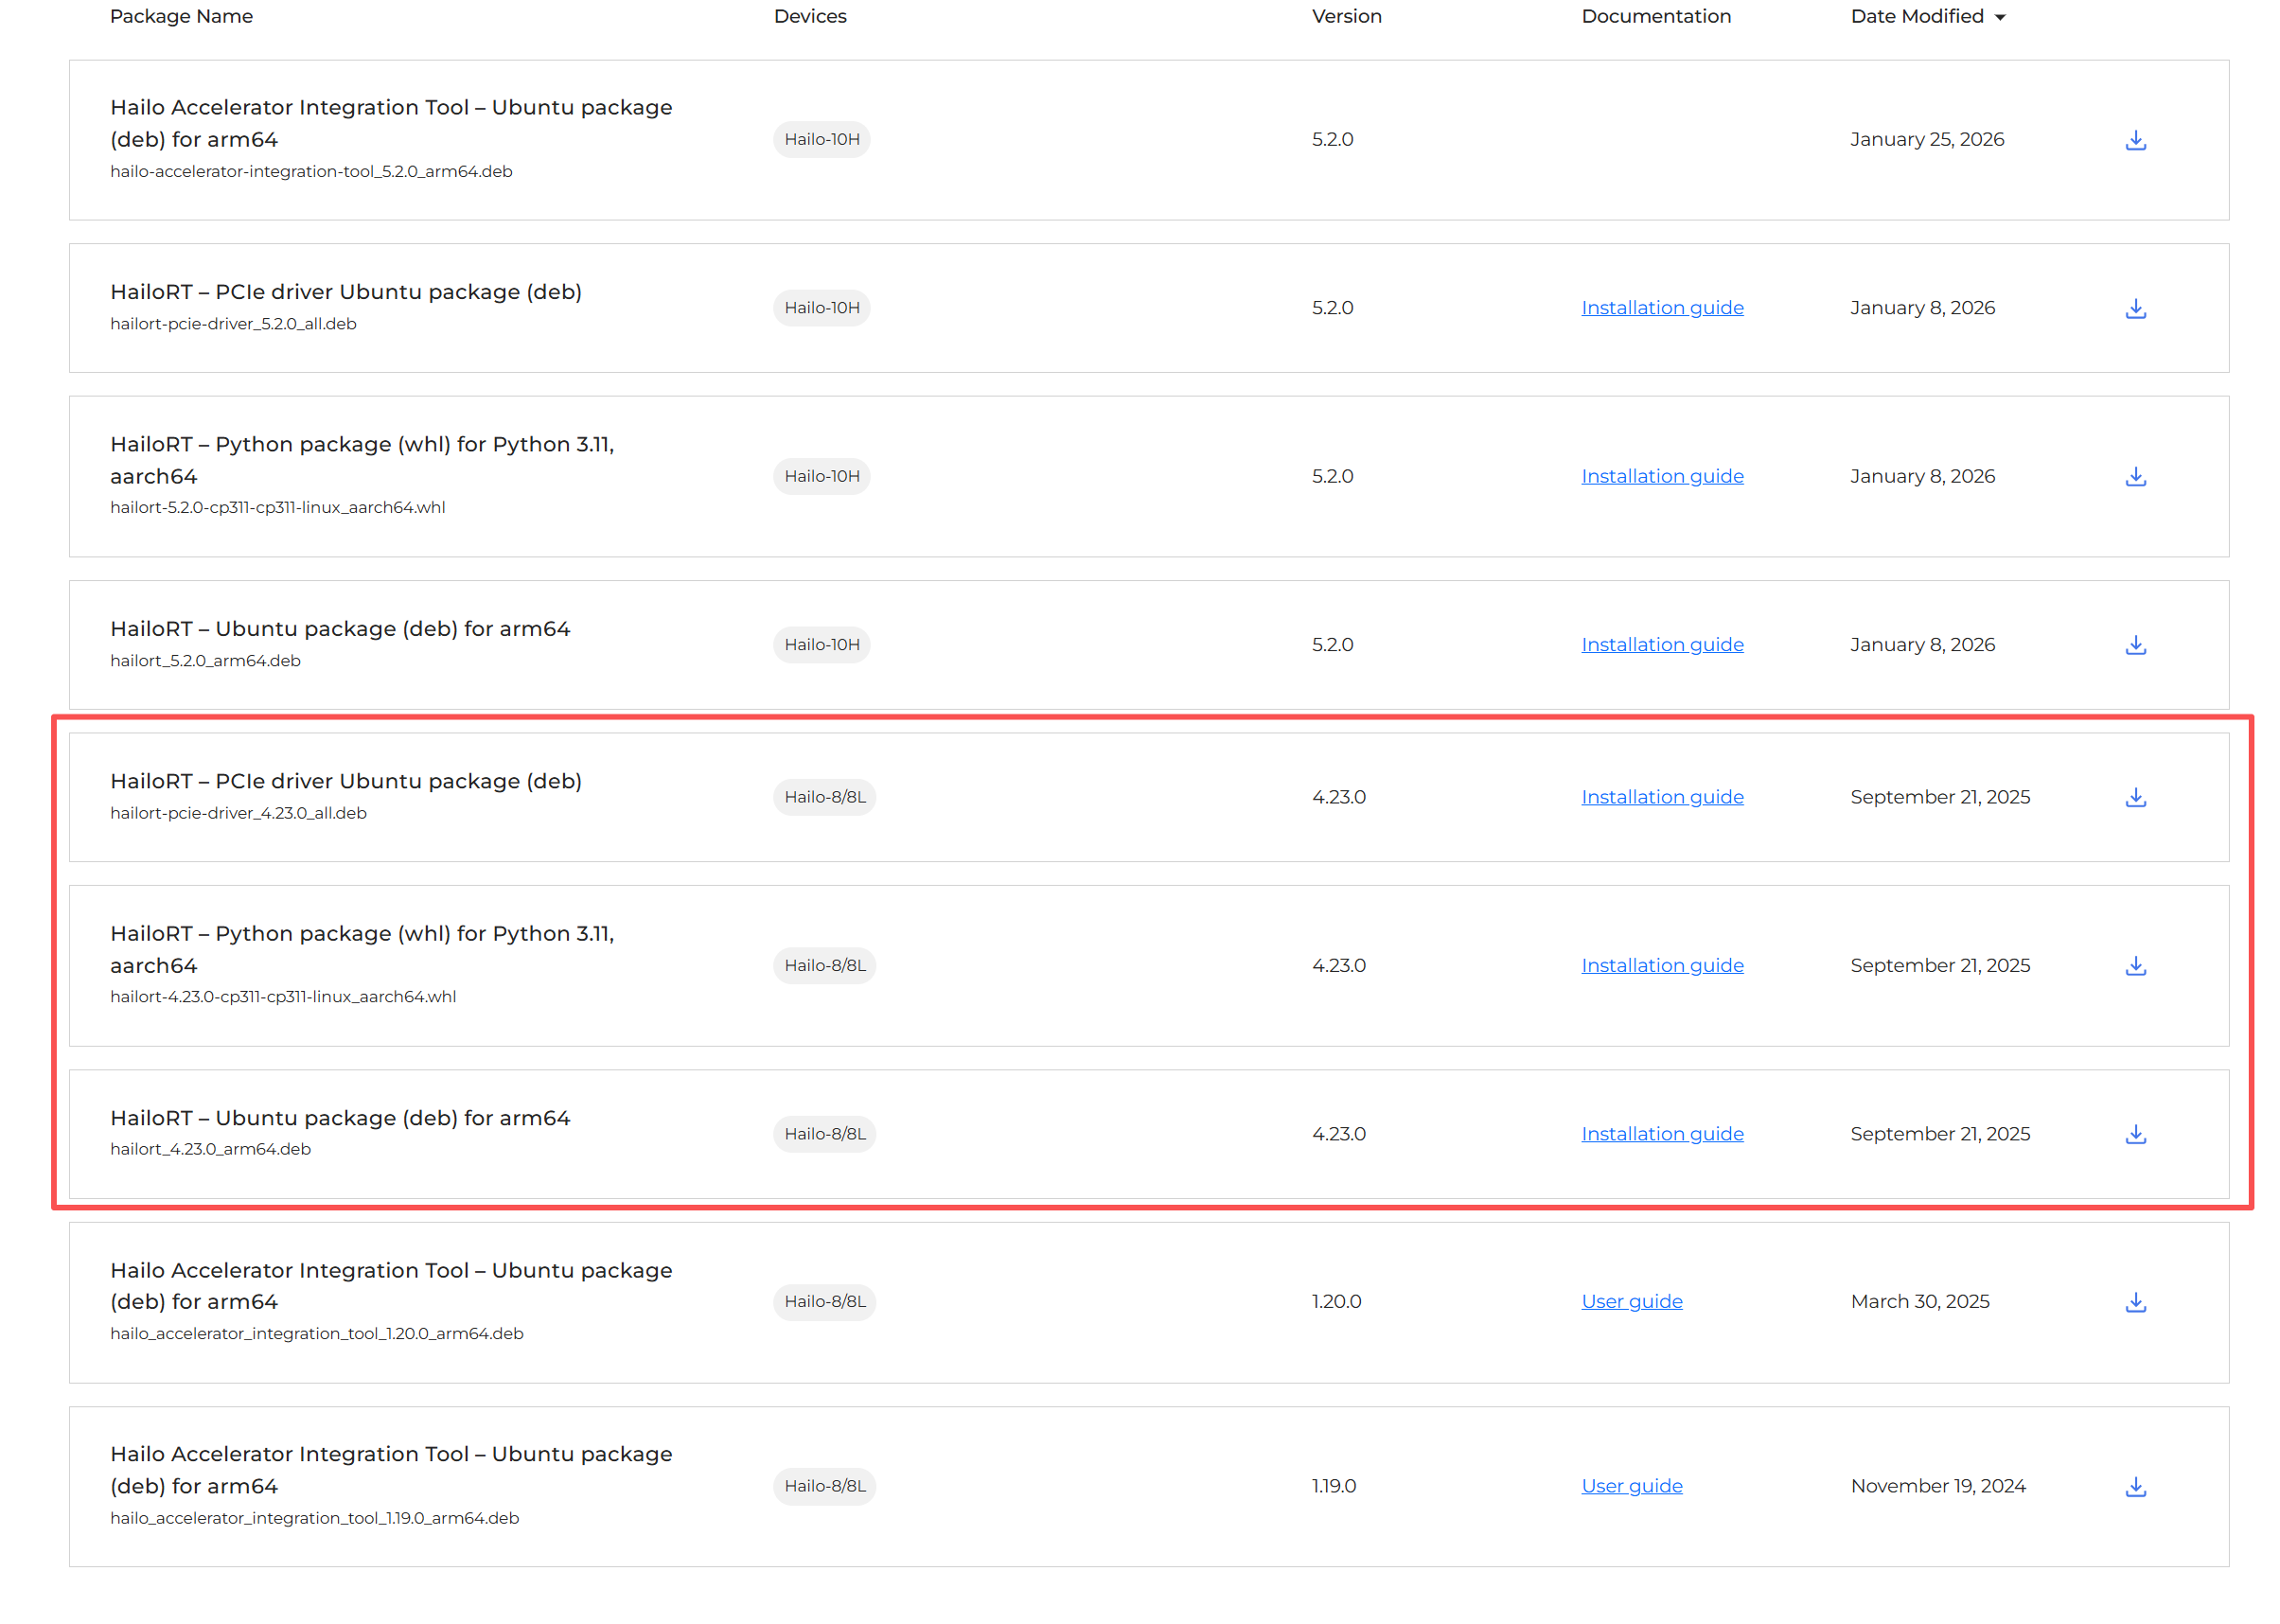
# Install the PCIe driver
sudo dpkg -i hailort-pcie-driver_4.23.0_all.deb

# Reboot the system
sudo reboot

# After reboot, verify the driver is loaded
lsmod | grep hailo

# Install HailoRT
sudo dpkg -i hailort_4.23.0_arm64.deb

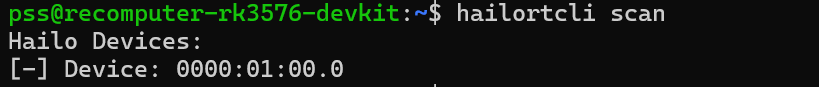
# Scan and verify device status
hailortcli scan

# Create and activate a virtual environment
python3 -m venv hailo_env
source hailo_env/bin/activate

# Install HailoRT Python library
pip install hailort-4.23.0-cp311-cp311-linux_aarch64.whl

# Verify installation and device connection
python3 -c "from hailo_platform import VDevice; vdev = VDevice(); print('Successfully connected via VDevice! Device info:', vdev)"

Hailo Model Zoo installieren Um offizielle vortrainierte Modelle auszuführen, musst du das Hailo Model Zoo und dessen Systemabhängigkeiten installieren.
# 1. Install required system libraries
sudo apt update
sudo apt install -y git libglib2.0-0 libgl1-mesa-glx

# 2. Clone the official repository (latest branch recommended)
git clone https://github.com/hailo-ai/hailo_model_zoo.git
cd hailo_model_zoo
pip install -e .
Das YOLOv11-Modell ausführen
- Kamerageräte prüfen: Ermittle den Einbindungspunkt deiner Webcam.
v4l2-ctl --list-devices- Modell herunterladen: Stelle sicher, dass die Modelldatei
yolov11n.hefheruntergeladen und in deinem Arbeitsverzeichnis abgelegt ist.
Erstelle eine Datei namens webcam_yolo11.py und füge den folgenden Code ein. Passe HEF_PATH und DEVICE_ID im Konfigurationsabschnitt an dein Setup an.
import numpy as np
import cv2
import time
from hailo_platform import (VDevice, HEF, InferVStreams, ConfigureParams,
                            HailoStreamInterface, InputVStreamParams, OutputVStreamParams)

# ================= Configuration =================
HEF_PATH = 'yolov11n.hef'
DEVICE_ID = "/dev/video40"  # Update based on v4l2-ctl output
CONF_THRESHOLD = 0.45

# COCO Dataset 80 Class Labels
COCO_CLASSES = [
    "person", "bicycle", "car", "motorcycle", "airplane", "bus", "train", "truck", "boat", "traffic light",
    "fire hydrant", "stop sign", "parking meter", "bench", "bird", "cat", "dog", "horse", "sheep", "cow",
    "elephant", "bear", "zebra", "giraffe", "backpack", "umbrella", "handbag", "tie", "suitcase", "frisbee",
    "skis", "snowboard", "sports ball", "kite", "baseball bat", "baseball glove", "skateboard", "surfboard",
    "tennis racket", "bottle", "wine glass", "cup", "fork", "knife", "spoon", "bowl", "banana", "apple",
    "sandwich", "orange", "broccoli", "carrot", "hot dog", "pizza", "donut", "cake", "chair", "couch",
    "potted plant", "bed", "dining table", "toilet", "tv", "laptop", "mouse", "remote", "keyboard", "cell phone",
    "microwave", "oven", "toaster", "sink", "refrigerator", "book", "clock", "vase", "scissors", "teddy bear",
    "hair drier", "toothbrush"
]
# ==================================================

def main():
    # 1. Initialize Hailo Hardware
    hef = HEF(HEF_PATH)
    input_vstream_info = hef.get_input_vstream_infos()[0]
    input_h, input_w = input_vstream_info.shape[:2]

    cap = cv2.VideoCapture(DEVICE_ID)
    if not cap.isOpened():
        print("Cannot open webcam")
        return

    # Setup inference variables
    prev_time = 0

    with VDevice() as target:
        config_params_dict = ConfigureParams.create_from_hef(hef, HailoStreamInterface.PCIe)
        network_group = target.configure(hef, config_params_dict)[0]
        with network_group.activate():
            vstream_params = (InputVStreamParams.make_from_network_group(network_group),
                              OutputVStreamParams.make_from_network_group(network_group))
            with InferVStreams(network_group, vstream_params[0], vstream_params[1]) as vstreams:
                print("[INFO] Initialization successful! Running YOLOv11 real-time detection...")
                while True:
                    start_time = time.time()  # Record start time for FPS
                    ret, frame = cap.read()
                    if not ret:
                        break

                    # Preprocessing (Convert to RGB based on previous validation)
                    frame_rgb = cv2.cvtColor(frame, cv2.COLOR_BGR2RGB)
                    resized = cv2.resize(frame_rgb, (input_w, input_h))
                    input_tensor = np.expand_dims(resized, axis=0)

                    # Inference
                    outputs = vstreams.infer(input_tensor)

                    # Parsing and Drawing
                    h, w, _ = frame.shape
                    for name, class_list in outputs.items():
                        # Iterate through 80 classes
                        for class_id, detections in enumerate(class_list[0]):
                            if len(detections) > 0:
                                for det in detections:
                                    if len(det) >= 5:
                                        ymin, xmin, ymax, xmax, confidence = det[:5]
                                        if confidence > CONF_THRESHOLD:
                                            # Coordinate Mapping
                                            left, top = int(xmin * w), int(ymin * h)
                                            right, bottom = int(xmax * w), int(ymax * h)

                                            # Get class name, display ID if out of bounds
                                            class_name = COCO_CLASSES[class_id] if class_id < len(COCO_CLASSES) else f"ID {class_id}"

                                            # Draw bounding box
                                            cv2.rectangle(frame, (left, top), (right, bottom), (0, 255, 0), 2)
                                            # Draw background and label text
                                            label = f"{class_name}: {confidence:.2f}"
                                            cv2.putText(frame, label, (left, top - 10),
                                                        cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 255, 0), 2)

                    # Calculate and display real-time FPS
                    curr_time = time.time()
                    fps = 1 / (curr_time - start_time)
                    # Print in the top left corner
                    cv2.putText(frame, f"FPS: {fps:.1f}", (20, 40),
                                cv2.FONT_HERSHEY_SIMPLEX, 1, (0, 0, 255), 2)

                    # Display window
                    cv2.imshow('reComputer RK3576 - Hailo YOLOv11', frame)
                    if cv2.waitKey(1) & 0xFF == ord('q'):
                        break

    cap.release()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    main()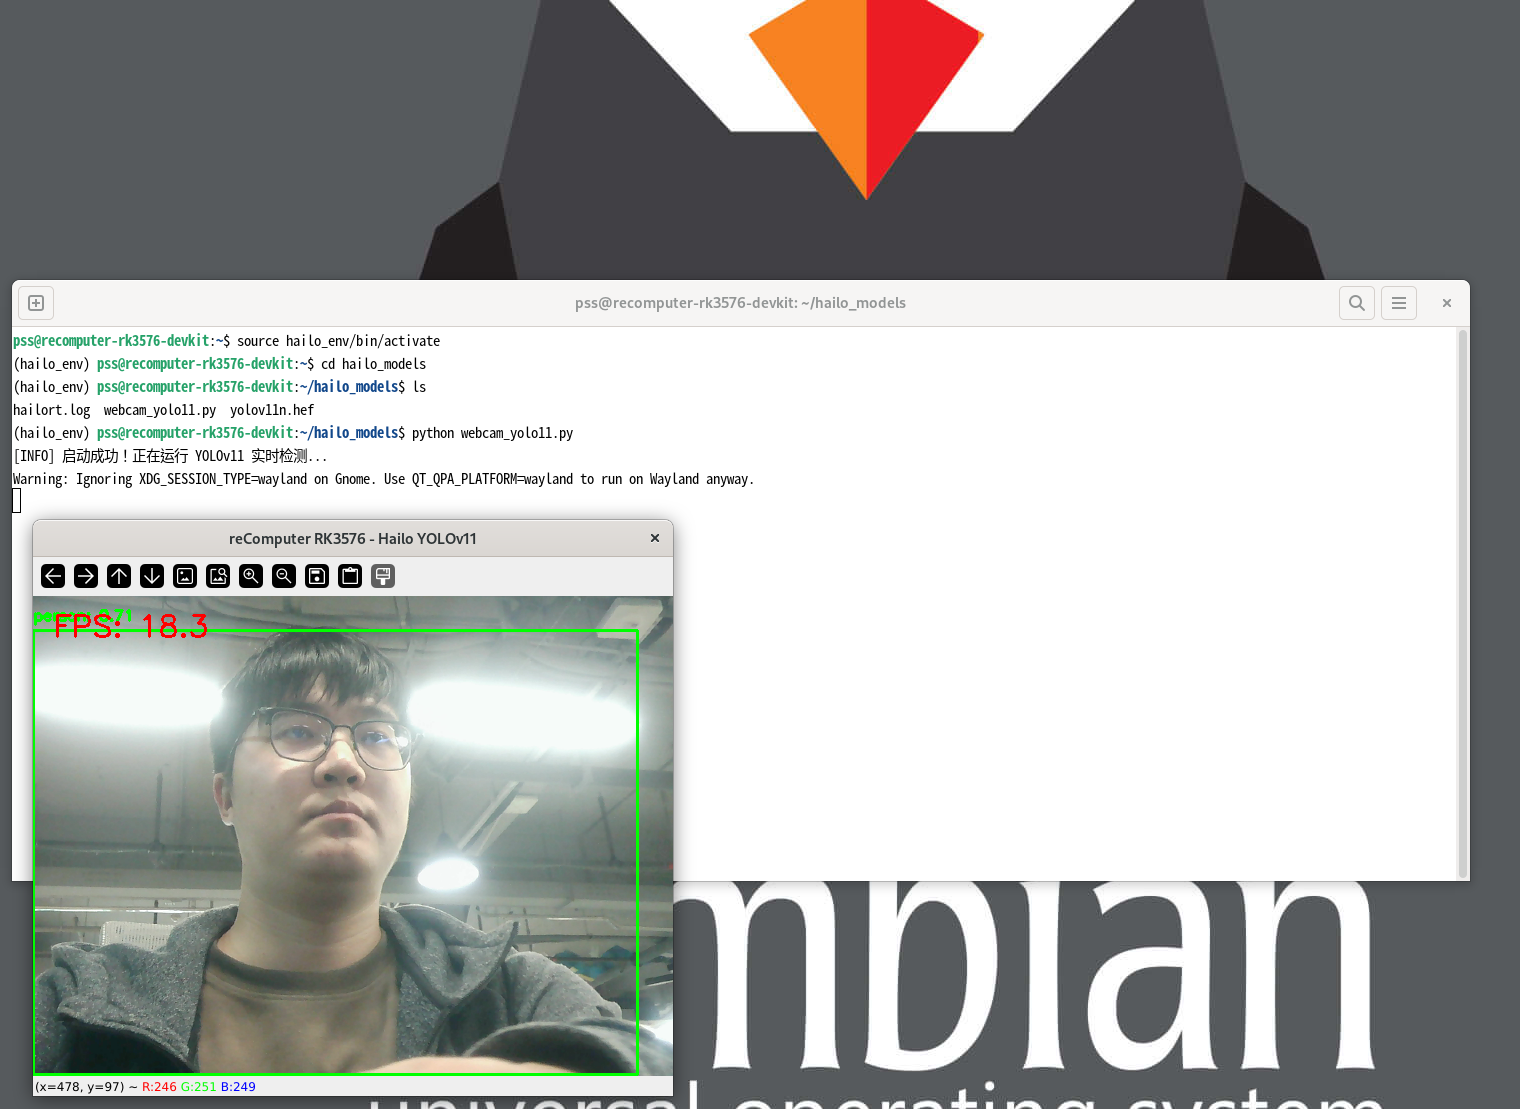
Anleitung zu RK182x-Deployment & -Inferenz
RK182x unterstützt den Koprozessor-Modus, bei dem der Host-SoC (z. B. RK3588/RK3576) als Systemkern fungiert und für Aufgabenplanung, Ressourcenzuweisung und Gesamtsteuerung zuständig ist. Er verbindet sich über schnelles PCIe (typischerweise auf Gen2 x1 bei 5 GT/s trainiert, was ~400 MB/s unidirektionale Bandbreite bietet) oder USB-3.0-Schnittstellen mit der RK1820/RK1828-Beschleunigungseinheit. RK1820 und RK1828 teilen sich dieselbe PCI-Device-ID (1d87:182a). Das Entwicklungs-Framework besteht aus dem PC-seitigen Modellkonvertierungstool (RKNN3 Toolkit) und der board-seitigen Laufzeitumgebung (RKNN3 Runtime).
Option A: Schnelles automatisiertes Deployment (empfohlen) Mit dem vorkompilierten automatisierten Installationspaket aus dem SDK lassen sich Kerneltreiber, Gerätefirmware, Laufzeitbibliotheken, Debugging-Tools und Autostart-Dienste des Systems per Ein-Klick-Deployment einrichten.
# Push the package via ADB from PC to Board
# Optional packages include:
#   - rknn3_rk182x_m2_installer_arm64.tgz (M.2 Module)
adb push rknn3_rk182x_m2_installer_arm64.tgz /tmp/installer.tgz
adb shell "cd /tmp && tar xzf installer.tgz && ./install.sh"

# Note: A hard power cycle (physical power off) is MANDATORY to ensure proper hardware and firmware loading.
sudo poweroff
Wenn während der Entwicklung und beim Debugging eine manuelle Kontrolle über die Treiberbindung erforderlich ist oder du in einer Umgebung ohne installiertes Automatisierungspaket arbeitest, führe die folgenden Systembus-Befehle der Reihe nach aus. Hinweis: Bei RK1820 muss BusMaster nach dem Treiber-Probing explizit manuell aktiviert werden.
# Force driver override and trigger binding
echo pcie-rkep | sudo tee /sys/bus/pci/devices/0000:01:00.0/driver_override
echo 0000:01:00.0 | sudo tee /sys/bus/pci/drivers/pcie-rkep/bind

# Enable the BusMaster register to activate accelerator card bus mastering
sudo setpci -s 01:00.0 COMMAND=0x0406
Das Host-System läuft standardmäßig unter Python 3.11. Stelle vor dem Deployment sicher, dass du deine Modelle auf einem x86-Rechner mit dem RKNN3 Toolkit in das dedizierte .rknn-Format konvertiert hast (sowohl für LLMs als auch für CNNs) und die resultierenden Dateien (z. B. qwen2_5_1_5b_rk1820.rknn) auf den Host hochgeladen hast.
# 1. Create workspace
mkdir -p ~/rk_182x_work && cd ~/rk_182x_work

# 2. Clone Model Zoo and Toolkit repositories
git clone --recursive https://github.com/airockchip/rknn3-model-zoo.git
git clone https://github.com/airockchip/rknn3-toolkit.git

# 3. Install rknn3-toolkit-lite
cd rknn3-toolkit/rknn3-toolkit-lite/packages
pip3 install ./rknn3_toolkit_lite-1.0.0-cp311-cp311-linux_aarch64.whl

# 4. Install dependencies
pip3 install -r requirements.txt
Mini-PCIe-Steckplatz
Das Mainboard verfügt über einen standardmäßigen Mini-PCIe-(Mini PCI Express)-Steckplatz, der vor allem zur Erweiterung um industrietaugliche Funkkommunikationsmodule wie 4G LTE, LoRaWAN oder Wi-Fi HaLow konzipiert ist.
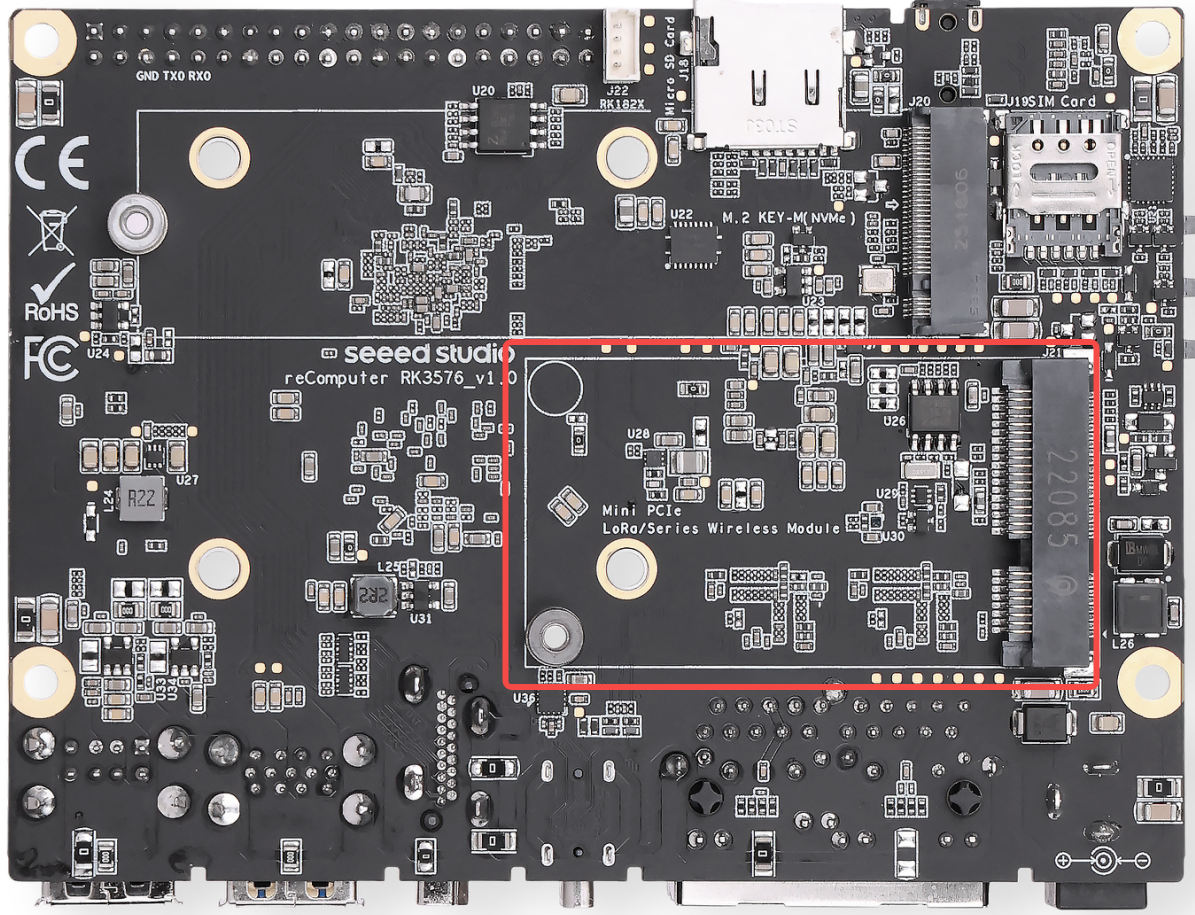
Signal- & Busarchitektur Der Mini-PCIe-Steckplatz stellt PCIe- und USB-Signale bereit. Die Modulunterstützung hängt zudem von den elektrischen Anforderungen und dem Linux-Treiber ab; ein passender Steckverbinder allein gewährleistet keine Kompatibilität.
- Mobilfunkerweiterung: In Verbindung mit dem integrierten Nano-SIM-Kartensteckplatz ermöglicht er das direkte Einsetzen von 4G-LTE-Modulen für die Mobilfunkanbindung.
Behandelte Modultypen Die folgenden Abschnitte behandeln diese Modulkategorien. Prüfen Sie das jeweilige Modul und den verwendeten Treiber in jedem Beispiel:
- 4G-Mobilfunknetz
- Offiziell empfohlenes 4G-LTE-Mini-PCIe-Modul
- LoRaWAN & IoT-Funk
- USB- bzw. SPI-basierte LoRaWAN-Gateway-Module
- Wi-Fi-HaLow-(802.11ah)-Funkmodule mit großer Reichweite und niedrigem Energieverbrauch
Hinweis:
SIM-Karten-Integration: Setze bei Verwendung eines 4G-LTE-Moduls die Nano-SIM-Karte in den integrierten Steckplatz ein, während das Gerät ausgeschaltet ist. Hot-Plugging der SIM-Karte kann zu Erkennungsfehlern des Moduls oder zu dauerhaften Schäden führen.
Antennenverlegung: Da industrielle Gehäuse Funksignale abschirmen können, verwende beim Einsatz von 4G- oder LoRaWAN-Modulen stets IPEX-zu-SMA-Pigtails, um die Antennen außerhalb des Gehäuses zu verlegen.
Treiber- & Netzwerkkonfiguration: Die meisten industriellen 4G-Module benötigen in Armbian OS spezielle USB-Serial-Treiber (wie den Treiber
option). Entwickler können NetworkManager oderpppdverwenden, um Mobilfunkverbindungen herzustellen.
Konfigurations- und Testanleitung für das 4G-Modul (EC25)
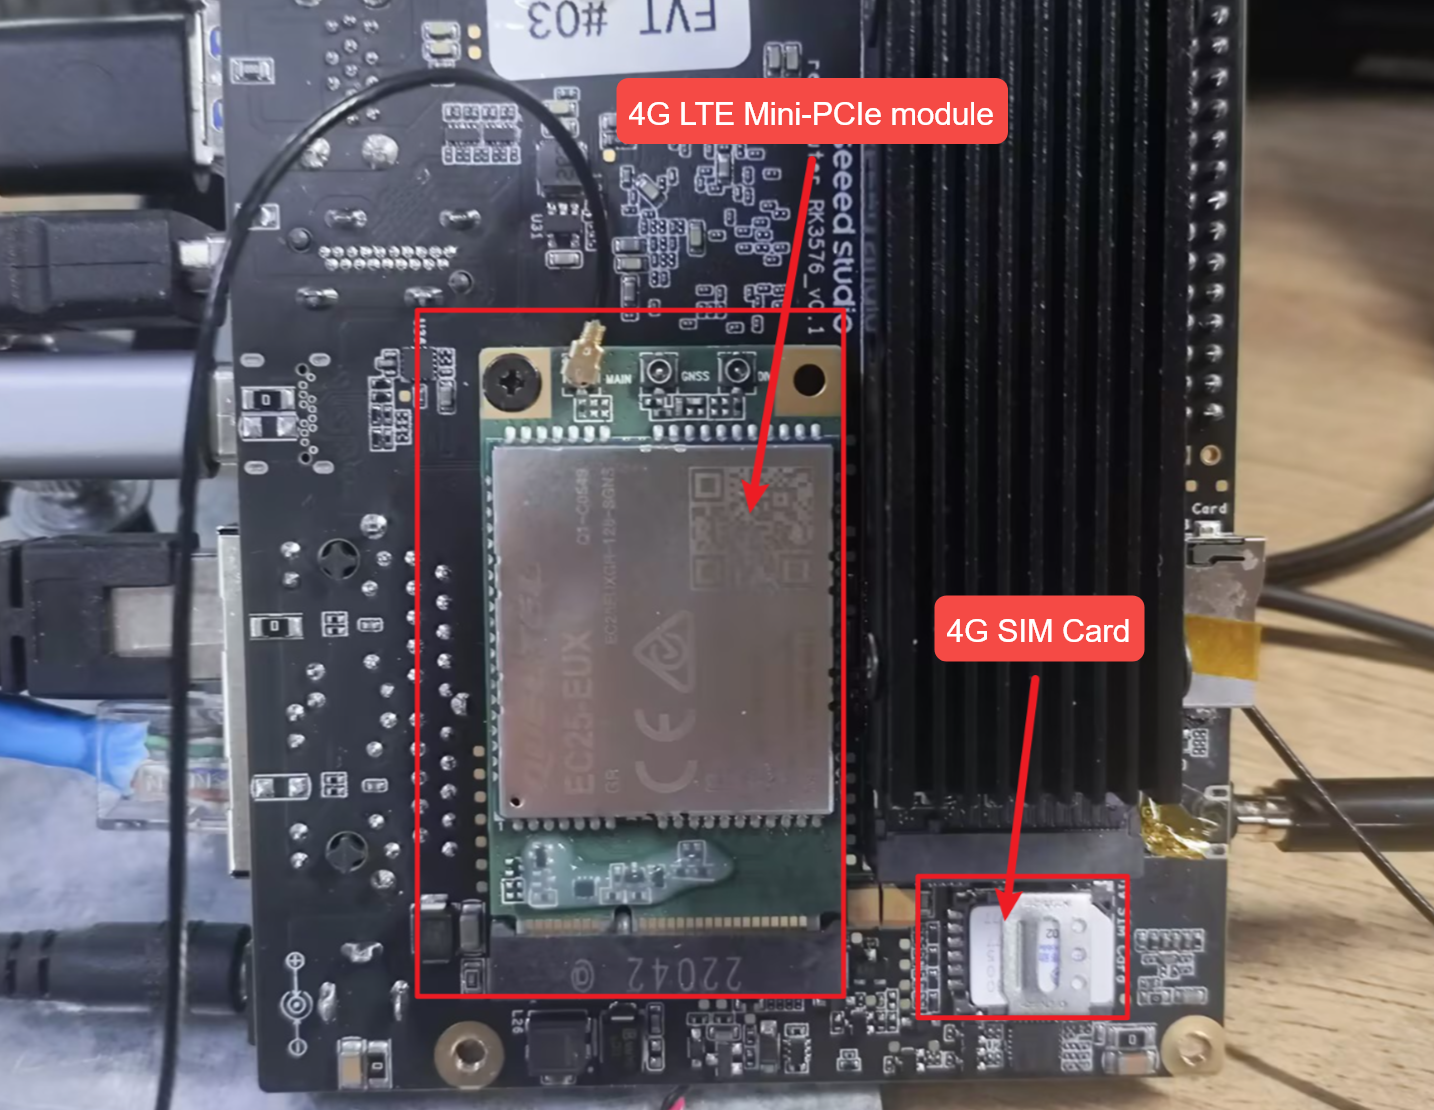
Mobilfunk-Einrichtung über AT-Befehle Setze das 4G-Modul mit der IoT-SIM-Karte ein, starte das System und überprüfe die USB-Seriell-Geräte:
lsusb
ls /dev/ttyUSB*
Installiere und starte minicom, um mit dem Modul zu kommunizieren:
sudo apt install minicom
sudo minicom -D /dev/ttyUSB2
Kurzreferenz der wichtigsten AT-Befehle
Detaillierte Statusprüfung & Verbindungsablauf
SIM-Kartenstatus prüfen: Sende AT+CPIN?, um den SIM-Status zu überprüfen.
Command:  AT+CPIN?
Response: +CPIN: READY
Meaning:  The SIM card is present and ready (no PIN lock applied).
Signalqualität (RSSI) prüfen: Sende AT+CSQ, um die Funkumgebung zu bewerten.
Command:  AT+CSQ
Response: +CSQ: 28,99
Meaning:  Excellent signal. The value 28 maps to approx. -57 dBm (range 0-31, >20 is excellent). 99 indicates unknown Rx error rate (normal).
Netzwerkregistrierung prüfen: Sende AT+CGREG? und AT+CREG?, um die Mobilfunkanbindung zu überprüfen.
Command:  AT+CGREG?  and  AT+CREG?
Response: +CGREG: 0,1  /  +CREG: 0,1
Meaning:  The trailing 1 indicates "Registered, home network", meaning the module has successfully attached to the tower.
Aktuellen Anbieter abfragen: Sende AT+COPS?, um Betreiber und Netzwerkmodus zu überprüfen.
Command:  AT+COPS?
Response: +COPS: 0,0,"T-Mobile",7
Meaning:  Currently attached to the specific carrier (e.g., T-Mobile). The trailing 7 indicates the connection is in LTE (4G) mode.
Datenkontext aktivieren: Frage über AT+QIACT? ab und aktiviere den Kontext anschließend mit AT+QIACT=1.
Command:  AT+QIACT?   -> Response: OK (If empty, no context is currently active)
Command:  AT+QIACT=1  -> Response: OK
Meaning:  Successfully activates Context ID 1. The module will fetch a private IP from the carrier and enable cellular routing.
Hinweis: Sprachanrufe können über
ATD<number>;eingeleitet werden, sofern gleichzeitige Sprach-/Datenübertragung von Hardware und Mobilfunktarif unterstützt wird.
Integrierter Ping-Test: Führe AT+QPING aus, um die IP-Konnektivität direkt vom Modul aus zu überprüfen.
Command:  AT+QPING=1,"www.google.com",1,4
Response: +QPING: 0["142.250.190.46",32,45,255]
          +QPING: 0,4,4,0,40,52,45
Meaning:  Successfully pinged the target domain. 4 packets sent, 4 received, 0% loss.
Fehlerbehebung
Konfigurations- und Testanleitung für das LoRa-Modul
USB
Geräteerkennung überprüfen
ls /dev/ttyACM*
udevadm info /dev/ttyACM0 | grep -E "ID_VENDOR|ID_MODEL"
Die erwartete Ausgabe umfasst:
E: ID_MODEL=STM32_Virtual_ComPort
E: ID_VENDOR=STMicroelectronics
TX-Testbefehl
cd ~/sx1302_hal/libloragw
sudo ./test_loragw_hal_tx \
  -u \
  -d /dev/ttyACM0 \
  -r 1250 \
  -m LORA \
  -f 867.1 \
  -s 12 \
  -b 125 \
  -n 1000 \
  -z 100 \
  --dig 3 \
  --pa 0 \
  --pwid 13
Erwartete Ausgabe
Opening USB communication interface
INFO: Configuring TTY
INFO: Connect to MCU
INFO: Concentrator MCU version is V01.00.00
INFO: MCU status: sys_time:197172 temperature:37.2oC
Note: chip version is 0x10 (v1.0)
TX done
TX done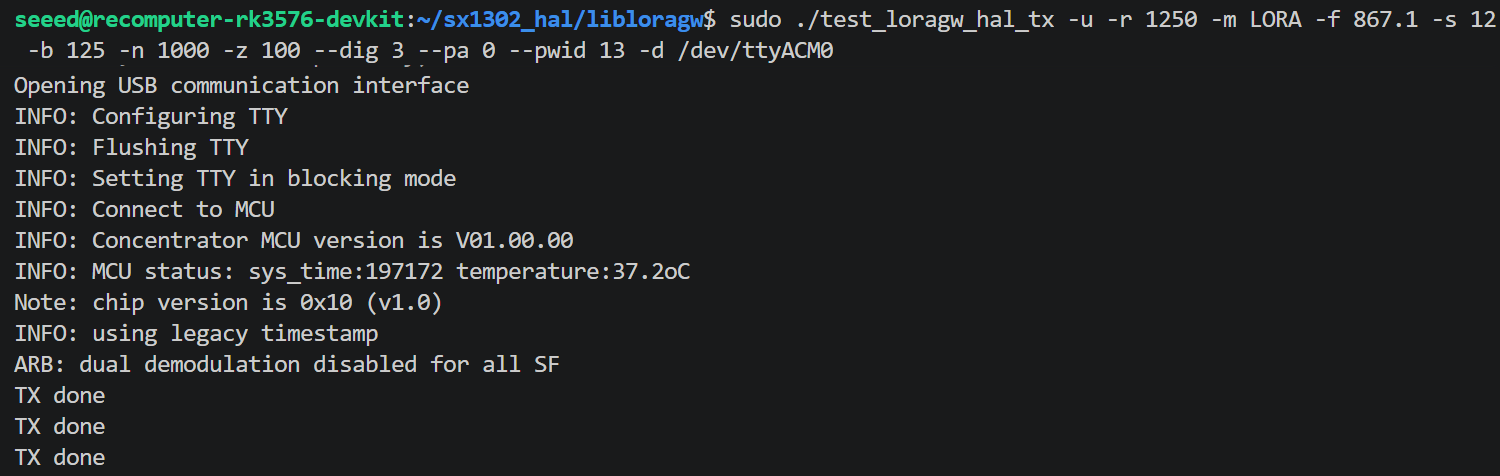
Häufige Fehler & Lösungen
| Fehler | Ursache | Lösung |
|---|---|---|
chip version is 0xFF | SPI-Modus bei einem USB-Modul verwendet | Flag -u hinzufügen |
failed to open COM port ... No such file or directory | Gerät getrennt (z. B. nach GPIO-Reset) | Neu einstecken oder neu starten; reset_lgw.sh nicht ausführen |
USB disconnect in dmesg | reset_lgw.sh hat GPIO umgeschaltet und USB getrennt | Reset-Skript bei USB-Modulen überspringen |
Hinweis: Führe
reset_lgw.shnicht aus, bevor du Module im USB-Modus testest. Das Reset-Skript schaltet GPIO-Pins um, die das Modul aus- und wieder einschalten und dadurch die USB-Verbindung trennen. Der STM32-MCU übernimmt den SX1302-Reset intern.
SPI
Geräteerkennung überprüfen
ls /dev/ttyACM*
udevadm info /dev/ttyACM0 | grep -E "ID_VENDOR|ID_MODEL"
Die erwartete Ausgabe umfasst:
E: ID_MODEL=STM32_Virtual_ComPort
E: ID_VENDOR=STMicroelectronics
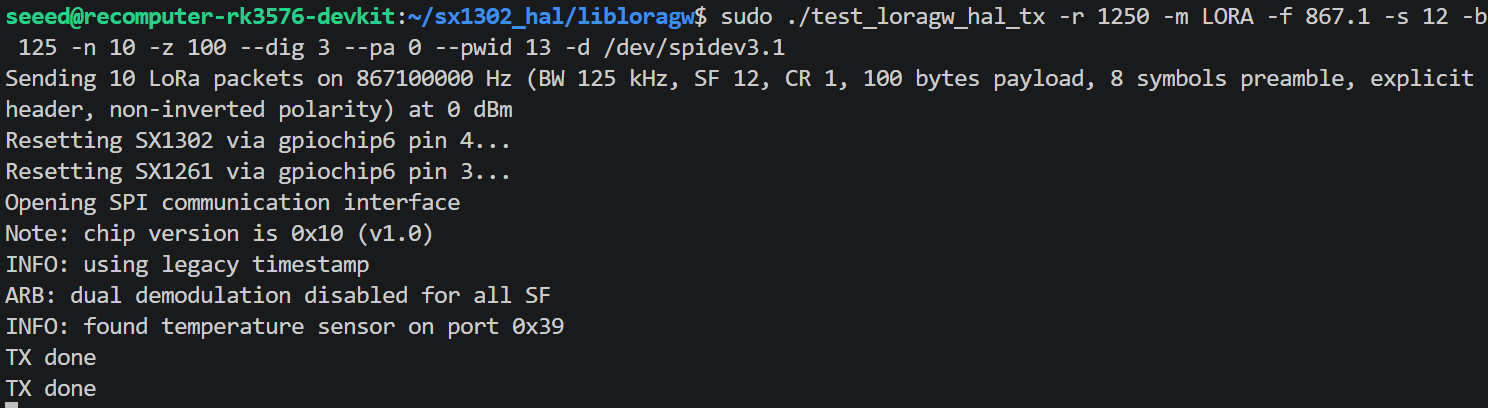
TX-Testbefehl
cd ~/sx1302_hal/libloragw
sudo ./test_loragw_hal_tx \
  -u \
  -d /dev/ttyACM0 \
  -r 1250 -m LORA -f 867.1 -s 12 -b 125 \
  -n 1000 -z 100 --dig 3 --pa 0 --pwid 13
Erwartete Ausgabe
Opening USB communication interface
INFO: Configuring TTY
INFO: Connect to MCU
INFO: Concentrator MCU version is V01.00.00
INFO: MCU status: sys_time:197172 temperature:37.2oC
Note: chip version is 0x10 (v1.0)
TX done
TX done
...
Konfigurations- und Testanleitung für das HaLow-WLAN-Modul
HaLow-WLAN erfordert ein Device Tree Overlay, um den SPI-Bus und die GPIO-Konfiguration für den MM6108-Chip freizulegen.
Füge das Overlay der Armbian-Umgebungskonfiguration hinzu:
echo "overlays=recomputer-rk3576-devkit-halow-wifi" | sudo tee -a /boot/armbianEnv.txtÜberprüfe die Datei vor dem Neustart:
tail -2 /boot/armbianEnv.txtErwartete Ausgabe:
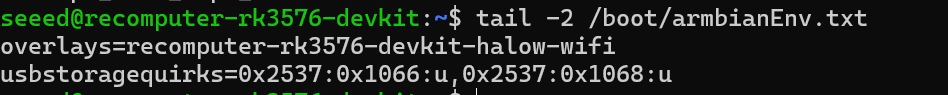
Starte neu, um das Overlay anzuwenden:
sudo rebootBestätige nach dem Neustart, dass der Treiber geladen wurde und die Schnittstelle erschienen ist:
dmesg | grep -i morse | grep -E "found|Loaded|initialized|MAC"Erwartete Ausgabe:
morse_spi spi3.1: Morse Micro SPI device found, chip ID=0x0306
morse_spi spi3.1: Loaded firmware from morse/mm6108.bin, size 459124, crc32 0x51d355b9
morse_spi spi3.1: Loaded BCF from morse/bcf_default.bin, size 1251, crc32 0x941b2a82
morse_spi spi3.1: Firmware initialized
morse_spi spi3.1: Firmware Manifest MAC: 90:03:71:52:9d:8e
Die Binärdateien morse-hostapd und morse-wpa_supplicant rufen intern morse_cli auf, die installierte Binärdatei heißt jedoch morsectrl. Ein symbolischer Link ist erforderlich.
sudo ln -s /usr/bin/morsectrl /usr/local/bin/morse_cliDies muss nur einmal durchgeführt werden.
Schnittstellen überprüfen:
ip link show | grep -E "wlan0|wlan1|morse0"AP-Modus Konfiguration erstellen:
sudo nano /etc/morse-hostapd.confMinimal funktionierende Konfiguration:
interface=wlan0
driver=nl80211
ssid=HaLow_Test
country_code=AU          # Change to your region
hw_mode=a
channel=42               # AU channel, see table below
op_class=69
beacon_int=100
dtim_period=2
ieee80211ah=1
s1g_prim_chwidth=1
s1g_prim_1mhz_chan_index=0
s1g_capab=[SHORT-GI-ALL]
wpa=2
wpa_passphrase=12345678
wpa_key_mgmt=WPA-PSK
rsn_pairwise=CCMP
ctrl_interface=/var/run/hostapd
Schnittstelle deaktivieren und AP starten:
sudo ip link set wlan0 down
sudo morse-hostapd /etc/morse-hostapd.conf -B
Erwartete Ausgabe (Erfolg):
s1g mapped ht channel 159
Full Channel Information
    Operating Frequency: 923000 kHz
    Operating BW: 2 MHz
wlan0: interface state COUNTRY_UPDATE->ENABLED
wlan0: AP-ENABLED
Hinweis: Warnungen der Art
Unable to set RAWsind unkritisch. Sie treten auf, weil die installierte Treiberversion RAW (Restricted Access Window) nicht unterstützt. Der AP startet normal.
AP-Status überprüfen:
sudo morse-hostapd_cli -i wlan0 status
sudo morse-hostapd_cli -i wlan0 all_sta   # list connected clients
Stationsmodus Konfiguration erstellen:
sudo nano /etc/morse-wpa_supplicant.confMinimale Konfiguration:
ctrl_interface=/var/run/wpa_supplicant
country=AU

network={
    ssid="HaLow_Test"
    psk="12345678"
    key_mgmt=WPA-PSK
}
Verbinden:
sudo ip link set wlan0 down
sudo morse-wpa_supplicant -i wlan0 -c /etc/morse-wpa_supplicant.conf -D nl80211 -B
sudo dhclient wlan0
Verbindung überprüfen:
sudo morse-wpa_cli -i wlan0 status
ip addr show wlan0
Ethernet RJ45
Die Platine verfügt über zwei Gigabit-Ethernet-Ports (RJ45). Schließen Sie einen der beiden Ports für die Ersteinrichtung an ein Netzwerk an; eine Bridge oder ein Routing zwischen den Ports erfordert eine zusätzliche Softwarekonfiguration.
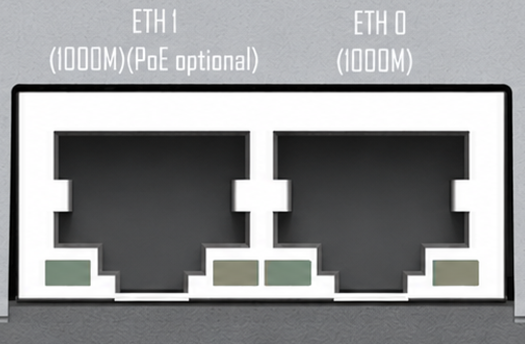
Port-Definitionen & Merkmale:
- 1x Standard-Gigabit-Ethernet (GbE): Unterstützt eine Ethernet-Verbindung mit automatischer 10/100/1000-Mbps-Aushandlung.
- 1x PoE-fähiges Gigabit-Ethernet (GbE mit PoE PD): Zusätzlich zur Standard-Gigabit-Vernetzung unterstützt dieser Port das PoE-PD-(Powered-Device)-Protokoll.
Hinweis: Als PoE Powered Device (PD) kann dieses RK3576-Mainboard direkt über das Ethernet-Kabel von einem PoE-Switch (PSE) mit Strom versorgt werden, wodurch ein separates DC-Netzteil entfällt.
Hinweis:
PoE-Modul erforderlich: Die Funktion zum Empfang von PoE-Strom ist nicht direkt in das Basisboard integriert. Sie erfordert ein zusätzliches, separat erhältliches PoE-Zusatzmodul. Ohne installiertes Modul funktioniert der Port ausschließlich als Standard-Gigabit-Ethernet-Port.
Klarstellung PD vs. PSE: Beachte, dass dieses Gerät als PoE-PD (Stromempfänger) fungiert. Es unterstützt KEINE PoE-Ausgabe (PSE) und kann somit keine externen Geräte wie PoE-IP-Kameras mit Strom versorgen.
Netzwerkkonfiguration des Systems: In Armbian OS werden diese beiden physischen Ports typischerweise als
eth0undeth1bezeichnet. Wir empfehlen, für die Konfiguration statischer IP-Adressen, Netzwerk-Bridging oder Link-Aggregation (Bonding) das Standard-Linux-Tool NetworkManager (übernmtuiodernmcli) odersystemd-networkdzu verwenden.
DSI
Das Mainboard verfügt über eine 4-Lane-MIPI-DSI-(22-Pin)-Display-Schnittstelle, die speziell für den Anschluss hochauflösender eingebetteter LCDs oder industrieller Touch-Panels konzipiert ist.
Schnittstellenmerkmale
- Hochbandbreitige Übertragung: Nutzt ein physisches 4-Lane-Link-Design, das im Vergleich zu herkömmlichen 2-Lane-Schnittstellen deutlich höheren Datendurchsatz bietet. Es kann problemlos HD-Displays mit 1080p- oder sogar 2K-Auflösung ansteuern.
- Physischer Formfaktor: Verwendet einen 22-poligen FPC-Steckverbinder mit 0,5-mm-Rastermaß (Flexible Printed Circuit) mit Klapp-Verriegelungsmechanismus.
- Display-Auswahl: Verwenden Sie das Kabel und das Overlay, die genau zum Panel im Beispiel passen. Prüfen Sie die Pinbelegung und die Treiberunterstützung, bevor Sie ein anderes Raspberry-Pi-Display anschließen.
Konfigurations- und Testanleitung für DSI
Beim reComputer-RK3576 wird die MIPI-DSI-Schnittstelle über Device Tree Overlays (DTBO) verwaltet. Nutzer müssen die erforderliche Overlay-Datei je nach angeschlossenem Display-Peripheriegerät manuell laden. Öffne das Terminal und bearbeite die Armbian-Umgebungskonfigurationsdatei:
sudo nano /boot/armbianEnv.txtFüge die folgende Zeile ganz am Ende der Datei hinzu, um das DSI-Display-Overlay anzugeben:
overlays=recomputer-rk3576-devkit-raspi-7inch-touchscreenSpeichere und beende (drücke Ctrl + O, dann Enter, um in nano zu speichern, und Ctrl + X zum Beenden).
Aktualisiere die Paketlisten und stelle sicher, dass die erforderlichen Multimedia- und Display-Plugins installiert sind:
sudo apt-get update
sudo apt install v4l-utils -y
sudo apt-get install gstreamer1.0-plugins-base gstreamer1.0-plugins-good gstreamer1.0-plugins-bad gstreamer1.0-x -y
Starte das System neu, um die Änderungen zu übernehmen:
sudo rebootÜberprüfe nach dem Neustart, ob das System die grafische Desktop-Umgebung erfolgreich initialisiert hat:
echo $XDG_SESSION_TYPEHinweis:
x11oderwaylandidentifiziert die aktuelle Desktop-Sitzung. Dies bestätigt nicht allein das DSI-Display; vergewissern Sie sich zusätzlich, dass das Panel ein Bild anzeigt und gegebenenfalls die Toucheingabe funktioniert.Ausrichtung des FPC-Kabels: Achte beim Einsetzen des FPC-Kabels genau auf die Ausrichtung der goldenen Kontakte. Sie müssen zu den Kontaktstiften im Inneren des Steckverbinders zeigen. Ein verkehrt herum eingesetztes Kabel kann einen Kurzschluss verursachen oder verhindern, dass sich das Display einschaltet. Stelle sicher, dass die Klappverriegelung nach dem Einsetzen sicher geschlossen ist.
Treiber & Device Tree: MIPI-Displays sind nicht „plug-and-play". Nach dem Anschließen eines Displays musst du in Armbian OS den entsprechenden Panel-Treiber und die Hintergrundbeleuchtungs-Steuerungsknoten aktivieren, indem du die passenden Device Tree Overlays anwendest (z. B. mit
armbian-add-overlay) oder die DTB-Dateien unter/bootänderst.Touch-Unterstützung: Diese 22-polige Schnittstelle integriert üblicherweise I2C-Signalpins für Touch-Feedback. Wenn du ein MIPI-Touchscreen verwendest, stelle sicher, dass sowohl der Display-Treiber als auch der I2C-Touch-IC-Treiber (z. B. GT911) im Betriebssystem geladen sind.
CSI
Die Platine verfügt über zwei 4-Lane-MIPI-CSI-Kameraanschlüsse (22-polig). Das folgende Beispiel konfiguriert Raspberry-Pi-Camera-V3-Module. Verwenden Sie das passende Kabel, den Kameratreiber und das Overlay für Ihren Sensor.
Schnittstellenmerkmale
- Dual-4-Lane-Architektur: Bietet zwei physische Ports (
CSI_0undCSI_1), jeweils mit einem vollständigen 4-Lane-Datenkanal ausgestattet, die gleichzeitig zwei hochauflösende oder hochbildratige industrielle Kameramodule verarbeiten können. - Physischer Formfaktor: Verwendet einen 22-poligen FPC-Steckverbinder mit 0,5-mm-Rastermaß.
- Kameraauswahl: Prüfen Sie die Pinbelegung, die Kabelausrichtung, den Sensortreiber und die Bildunterstützung für die genaue Kamera. Ein passender 22-poliger Steckverbinder allein reicht nicht aus, um die Kompatibilität zu bestätigen.
Hinweis:
Kompatibilität & Auswahl: Wir empfehlen dringend die Verwendung von Kameramodulen, die offiziell von Seeed Studio verifiziert wurden. Bei nicht verifizierten oder nicht standardmäßigen Kameras müssen Entwickler die Linux-V4L2-(Video for Linux 2)-Treiber unter Umständen manuell portieren.
Standards für den Kabelanschluss: Achte genau auf die Ausrichtung der goldenen Kontakte des FPC-Kabels. Beachte außerdem, dass MIPI-Signale bei industriellen Einsätzen oder der Integration in Robotik-Frameworks sehr empfindlich gegenüber elektromagnetischen Störungen (EMI) sind. Es wird empfohlen, die Länge des Kamera-Flachbandkabels unter 30 cm (12 Zoll) zu halten.
Gleichzeitige Multi-Kamera-Erfassung: Unter Linux werden die beiden Kameras typischerweise als
/dev/video0und/dev/video1bezeichnet. Wenn deine KI-Anwendung oder dein Multimedia-Framework (wie GStreamer oder OpenCV) beide Streams gleichzeitig erfassen muss, achte auf eine angemessene Speicherbandbreitenzuweisung und nutze hardwarebeschleunigte Plugins für optimale Leistung.
Konfigurations- und Testanleitung für CSI
Dieser Abschnitt führt dich durch die gleichzeitige Aktivierung von zwei MIPI-CSI-Kameras (am Beispiel der Raspberry Pi Camera V3). Bearbeite die Umgebungskonfigurationsdatei:
sudo nano /boot/armbianEnv.txtFüge die folgende Zeile am Ende der Datei hinzu, um die V3-Kameratreiber für CAM0 und CAM1 zu aktivieren:
overlays=recomputer-rk3576-devkit-cam0-rpi-v3 recomputer-rk3576-devkit-cam1-rpi-v3Hinweis: Mehrere Overlays müssen durch genau ein Leerzeichen getrennt werden. Speichere die Datei und starte das Gerät neu:
sudo rebootVerwende nach dem Neustart die v4l-utils-Toolchain, um den Kamerastatus zu überprüfen und zu testen.
Verfügbare Kamerageräte und -knoten auflisten:
v4l2-ctl --list-devicesUnterstützte Pixelformate und Auflösungen für eine bestimmte Kamera anzeigen (z. B. /dev/video22):
v4l2-ctl --list-formats-ext --device=/dev/video22Bildrate der Kamera benchmarken: Teste die Streaming-Leistung bei einer bestimmten Auflösung und einem bestimmten Pixelformat (z. B. 3280x2464 MJPG):
v4l2-ctl -d /dev/video22 --set-fmt-video=width=3280,height=2464,pixelformat='MJPG' --stream-mmap=4 --set-selection=target=crop,flags=0,top=0,left=0,width=3280,height=2464 --stream-count=500Installiere die GStreamer-Kommandozeilen-Tools:
sudo apt install gstreamer1.0-tools -yFühre die folgende Pipeline aus, um den Echtzeit-Kamerastream in der Vorschau anzuzeigen (ersetze device=/dev/video11 durch den tatsächlichen Video-Knotenindex aus v4l2-ctl --list-devices):
gst-launch-1.0 v4l2src device=/dev/video11 ! video/x-raw,format=NV12,width=3280,height=2464HDMI
Das Mainboard verfügt über einen standardmäßigen HDMI-(Type-A)-Port, der vor allem für den Anschluss externer Monitore, Fernseher oder industrieller Steuerungsdisplays konzipiert ist und eine hochauflösende, synchronisierte Audio- und Videoausgabe bietet.
Schnittstellenmerkmale
- Ultra-HD-Auflösung: Angetrieben von den leistungsstarken Multimedia-Fähigkeiten des RK3576 unterstützt diese Schnittstelle Videoausgaben in bis zu 4K-Ultra-HD-Auflösung – ideal zur Darstellung gestochen scharfer GUI-Dashboards oder mehrerer Überwachungs-Videostreams.
- Audio- & Video-Synchronisation: Der HDMI-Port überträgt gleichzeitig Video- und digitale Audiosignale. Wenn dein angeschlossener Monitor über eingebaute Lautsprecher verfügt, wird die Systemaudioausgabe direkt über die HDMI-Verbindung wiedergegeben, ohne dass ein zusätzliches 3,5-mm-Audiokabel erforderlich ist.
- Multi-Display-Unterstützung: Dieser HDMI-Port kann gleichzeitig mit den integrierten Type-C-(DP-1.4)- und MIPI-DSI-Schnittstellen betrieben werden. Entwickler können innerhalb des Linux-Betriebssystems geklonte Displays oder erweiterte Desktop-Modi über bis zu drei Bildschirme hinweg konfigurieren.
Hinweis:
Kabelstandards: Um Stabilität sicherzustellen und Bildschirmflackern bei 4K-Auflösungen zu vermeiden, verwende bitte ausschließlich hochwertige Kabel, die der Spezifikation HDMI 2.0 oder höher entsprechen.
EDID & automatische Auflösungserkennung: Das Betriebssystem (z. B. Armbian / Ubuntu) liest beim Booten automatisch die EDID-Informationen des Monitors aus, um die optimale Auflösung anzuwenden. Falls das Problem „Kein Signal" auftritt, kannst du dich per SSH anmelden und mit dem Befehl
xrandrden Status der Display-Ausgabe debuggen.Betrieb im Headless-Modus: Wenn du das Gerät ausschließlich als Edge-Computing-Knoten ohne physischen Monitor einsetzt, kann das Betriebssystem das Rendering der Desktop-Oberfläche zur Ressourcenschonung aussetzen. Falls du in einem Headless-Setup dennoch VNC-Fernzugriff auf den Desktop benötigst, empfehlen wir, einen „Dummy-HDMI-Stecker (Display-Emulator)" in den Port zu stecken.