SO-ARM101-Trainingsleitfaden
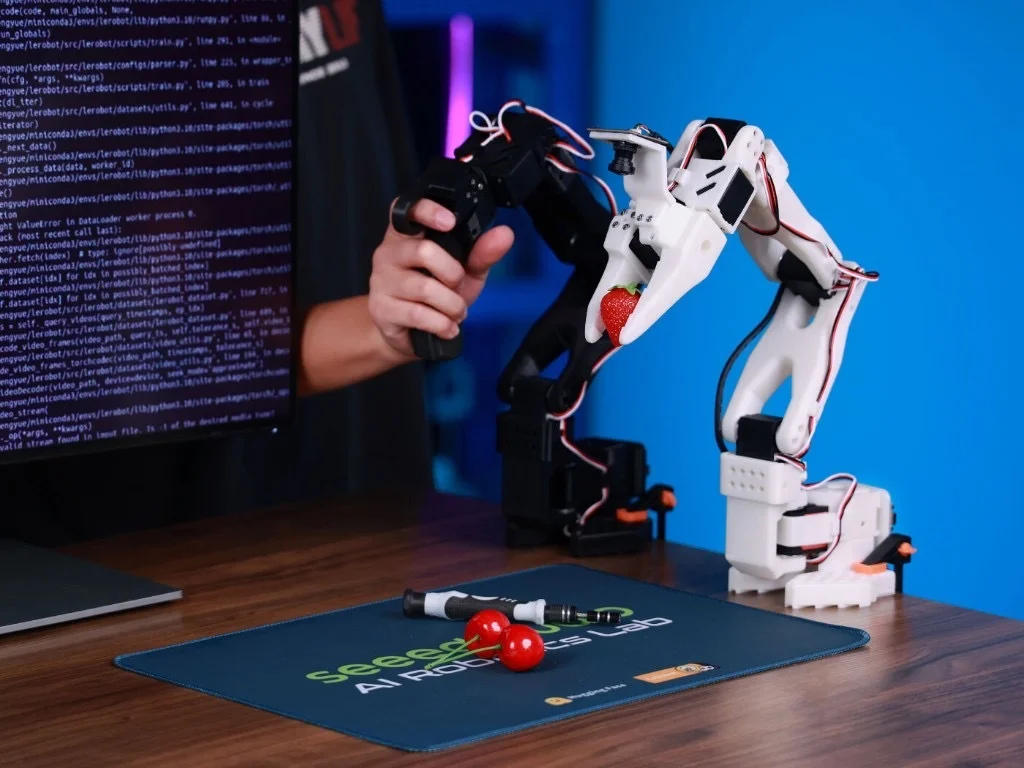
Dieses Tutorial verwendet einen SO-ARM101 Leader-Arm und einen SO-ARM101 Follower-Arm mit SenseCraft Robotics. Es behandelt den vollständigen Workflow von Projekterstellung und Geräteeinrichtung bis Datenerfassung, Modelltraining und Betrieb.
Die Beispielsaufgabe besteht darin, ein Objekt an Punkt A aufzunehmen und an Punkt B abzulegen. Sie dient nur zur Erläuterung des Verfahrens. Benutzer können andere Anwendungsszenarien entwerfen, wie Sortieren, Handhaben, Verpacken, Knopfdrücken oder Ein- und Ausstecken.
Versionshinweis Schnittstellennamen, Schaltflächenpositionen und Trainings-Backends können sich mit SenseCraft Robotics-Versionen ändern. Serielle Ports wie COM21, COM35, COM3 und COM6 sowie Datensatznamen sind Beispiele aus einem Video. Verwenden Sie immer die vom aktuellen Computer erkannten Geräte.
Tutorial-Übersicht
Abschnitt betitelt „Tutorial-Übersicht“Dieses Tutorial folgt der Reihenfolge von Hardware-Einrichtung und Software-Bedienung:
| Kapitel | Phase | Hauptinhalt |
|---|---|---|
| Kapitel 1 | Vorbereitung | Hardware-Liste, Computer- und Softwareanforderungen, Szenario- und Sicherheitsprüfungen |
| Kapitel 2 | Arme verbinden | Physische Montage und Kabelverbindungen |
| Kapitel 3 | Software-Workflow | Kern-Workflow: Geräteeinrichtung ➔ Datenerfassung ➔ Modelltraining ➔ Bereitstellung und Betrieb |
1. Vorbereitung
Abschnitt betitelt „1. Vorbereitung“1.1 Hardware
Abschnitt betitelt „1.1 Hardware“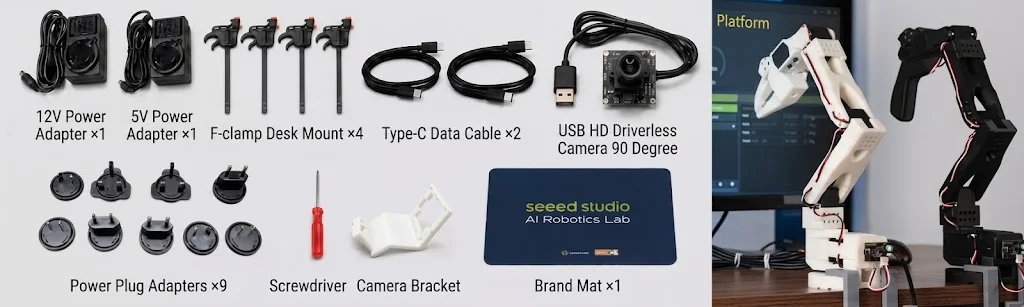
Die folgende Liste basiert auf der offiziellen Teileliste, die mit dem SO-ARM101-Set geliefert wird.
Leader- und Follower-Zubehör
Abschnitt betitelt „Leader- und Follower-Zubehör“| Artikel | Leader | Follower |
|---|---|---|
| Arm Jetzt kaufen | Schwarzer montierter Leader-Arm ×1 | Weißer montierter Follower-Arm ×1 |
| LeRobot-Servo-Steuerplatine | ×1 | ×1 |
| Stromkabel | 5-V-Stromkabel (Mehrfachstecker) ×1 | Pro: 12-V-Stromkabel ×1; Standard: 5 V |
| Datenkabel | USB-C-Datenkabel ×1 | USB-C-Datenkabel ×1 |
| DC-Netzadapterkabel | ×1 | ×1 |
| Montageklemme | ×2 | ×2 |
Gemeinsame Materialien und Zubehör
Abschnitt betitelt „Gemeinsame Materialien und Zubehör“| Zubehör | Menge | Beschreibung |
|---|---|---|
| Flexible Greifer-Teile | ×1 | Am Armende installiert |
| 32 × 32 mm USB-Kamera | ×2 | Zwei Kameras sind erforderlich. Das Set enthält eine; bereiten Sie eine zweite Kamera separat vor. Trainingsdaten müssen zwei Ansichten enthalten. |
| Schraubendreher | ×1 | Für Montage und Justierung |
| Mauspad | ×1 | Schützt und stabilisiert die Arbeitsfläche |
Die Arme müssen montiert, befestigt, mit Strom versorgt und per USB verbunden sein. Wenn die Montage nicht abgeschlossen ist, siehe Schritt 1: Arm montieren.
Strom- und Verbindungshinweise
Abschnitt betitelt „Strom- und Verbindungshinweise“- Standardversion: Sowohl Leader als auch Follower verwenden 5 V-Stromversorgung.
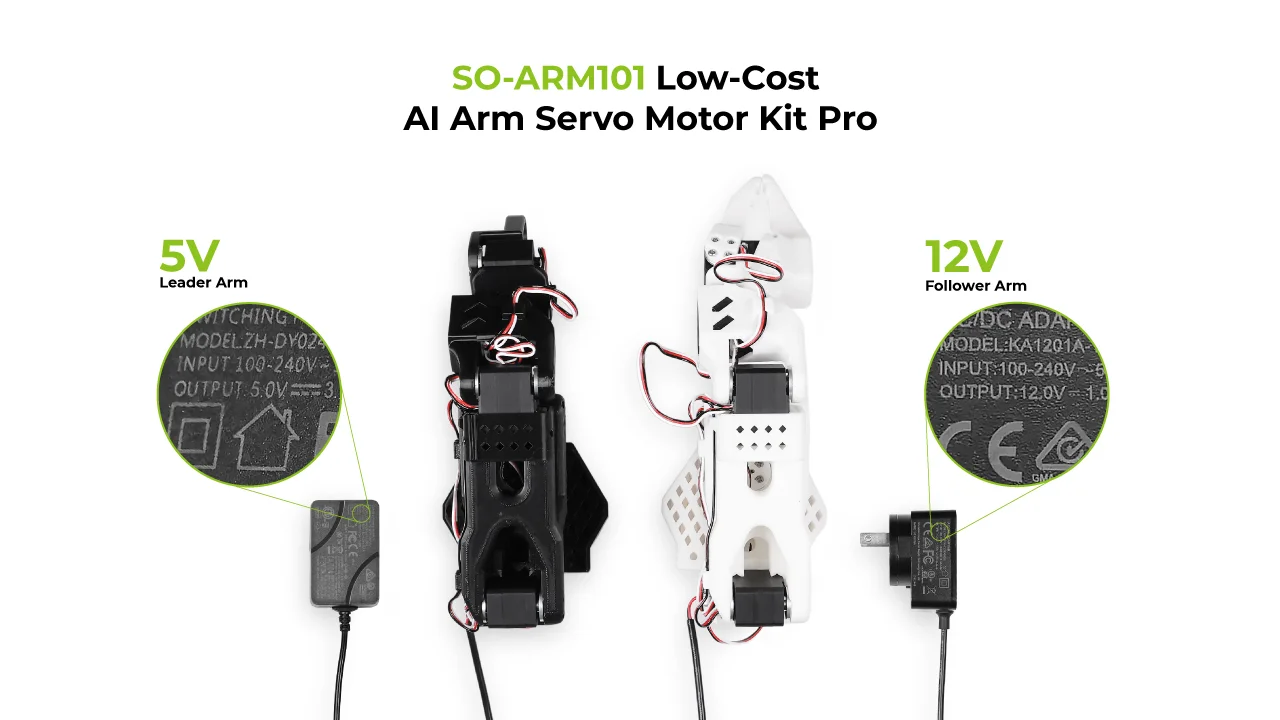
- Pro-Version: Der Leader verwendet 5 V und der Follower verwendet 12 V. Tauschen Sie diese nicht aus.
- Überprüfen Sie Eingangsspannung, Ausgangsspannung und Nennstrom auf dem Adapteretikett und in der offiziellen Produktdokumentation für die zutreffende Version.
1.2 Computer und Software
Abschnitt betitelt „1.2 Computer und Software“- Windows- oder macOS-Computer. Lokales Training erfordert eine kompatible GPU.
- Stabile Netzwerkverbindung für Download, Anmeldung, Cloud-Training und Inferenz.
- SenseCraft Robotics installiert.
- Ein registriertes SenseCraft-Konto, angemeldet innerhalb von SenseCraft Robotics.
Ausführliche Anleitungen finden Sie unter Software-Download und Konto-Einrichtung.
1.3 Szenario und Sicherheit
Abschnitt betitelt „1.3 Szenario und Sicherheit“- Markieren Sie zwei feste Positionen auf dem Tisch: Punkt A für die Startposition des Objekts und Punkt B für sein Ziel.
- Bereiten Sie ein angemessen großes, leicht zu greifendes Objekt vor, wie z. B. einen roten Block oder ein weiches Objekt.
- Stellen Sie sicher, dass Punkt A, Punkt B, beide Arme und das Objekt in den Kamera-Ansichten sichtbar und nicht verdeckt sind.
- Räumen Sie den Arbeitsbereich der Arme von Personen, Chaos, Kabeln und zerbrechlichen Objekten. Halten Sie den Leader vom Follower fern und außerhalb des Follower-Kamera-Blickfelds.
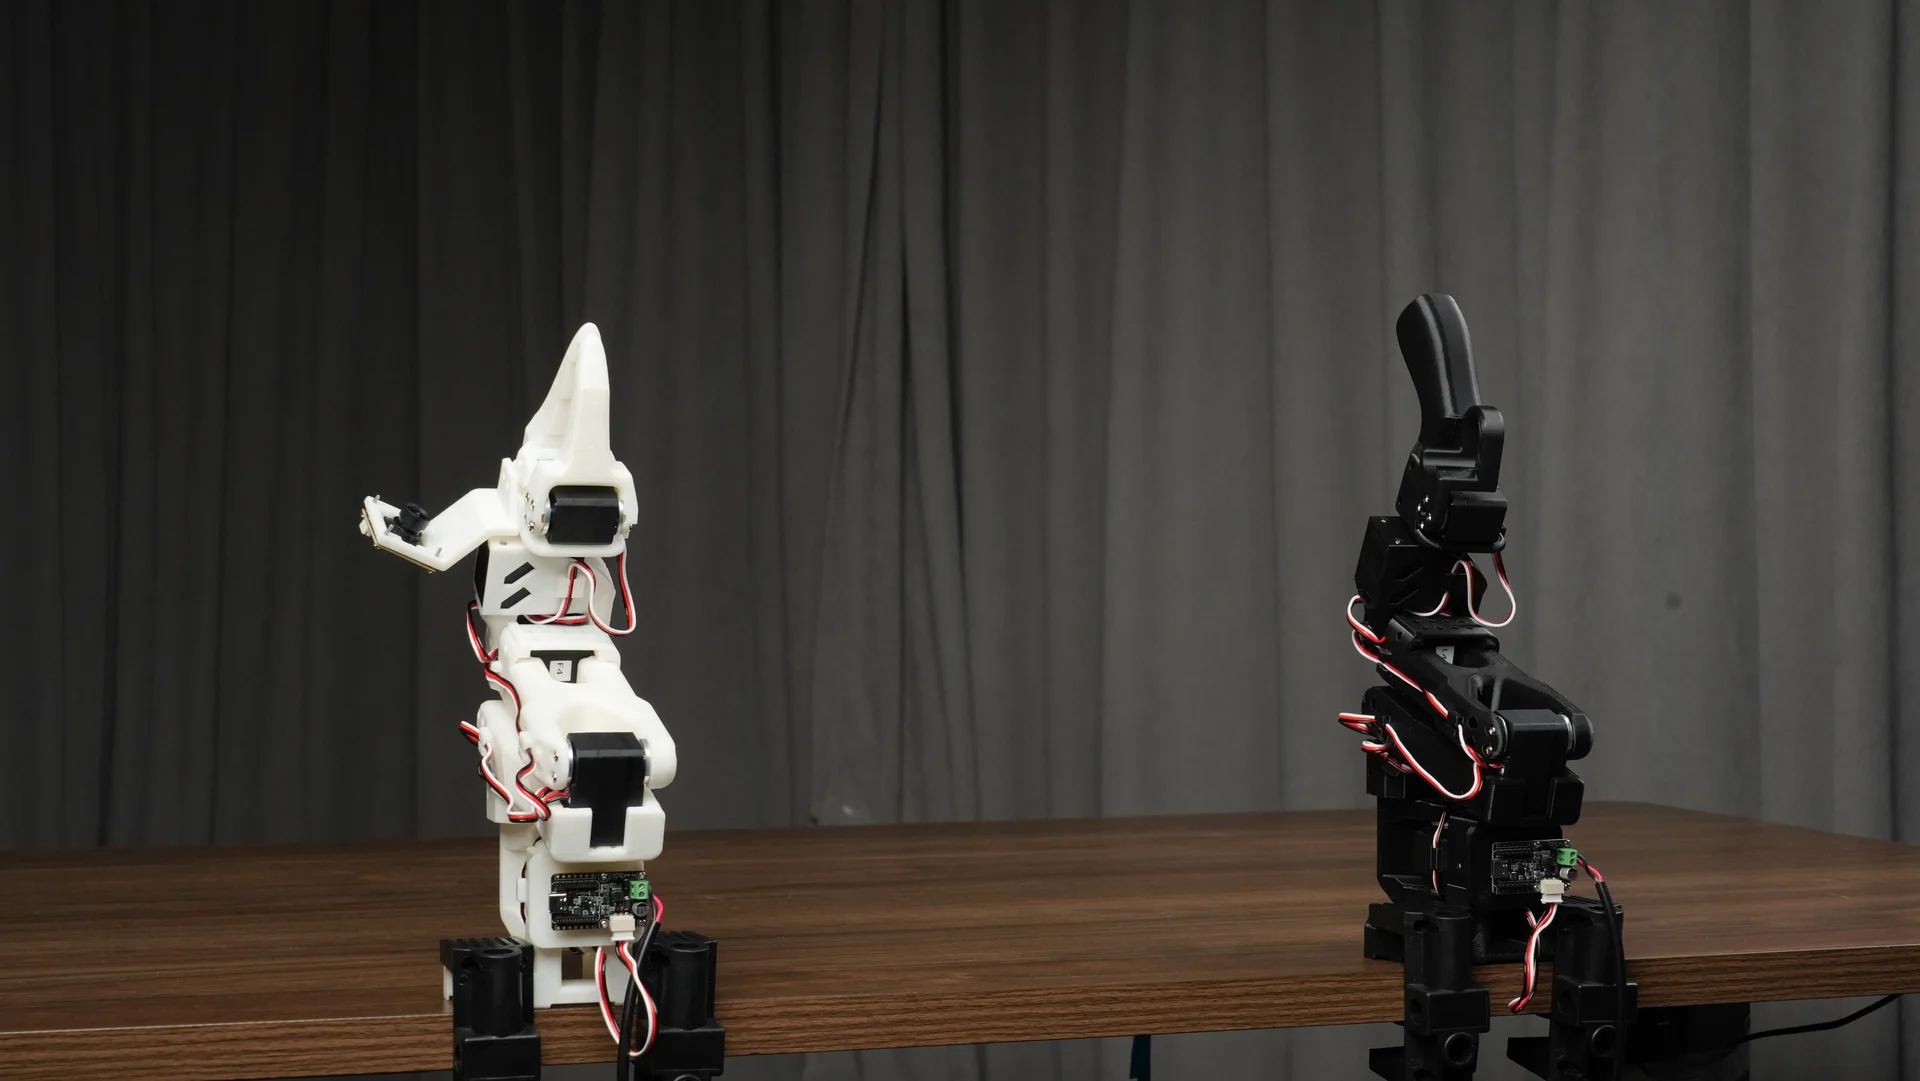
2. Arme verbinden
Abschnitt betitelt „2. Arme verbinden“Sicherheitshinweis: Trennen Sie die Stromversorgung vor der Installation, Verbindung oder dem Entfernen der Arme. Bestätigen Sie, dass die Arme sicher befestigt, die Kabel korrekt verbunden und der Arbeitsbereich frei sind, bevor Sie die Stromversorgung wiederherstellen. Verbinden oder trennen Sie niemals die Stromschnittstelle unter Spannung.
2.1 Arm-Körper installieren
Abschnitt betitelt „2.1 Arm-Körper installieren“Schritt 1: Leader und Follower montieren
Abschnitt betitelt „Schritt 1: Leader und Follower montieren“- Platzieren Sie den SO-ARM101 Leader und Follower auf einem stabilen, ebenen Tisch oder einer Montageplattform.
- Verwenden Sie die vier Set-Klemmen, um die beiden Arme zu sichern, mit zwei Klemmen pro Arm. Drücken Sie jede Basis leicht, um zu bestätigen, dass sie nicht rutschen oder kippen kann.
- Halten Sie einen Sicherheitsabstand zwischen den Armen und lassen Sie den vollständigen Bewegungsbereich für jedes Gelenk frei.
- Bewegen Sie bei getrennter Stromversorgung jedes Gelenk langsam von Hand, um eine sanfte Bewegung ohne Kollisionen, Klemmen oder Kontakt mit mechanischen Anschlägen zu bestätigen.
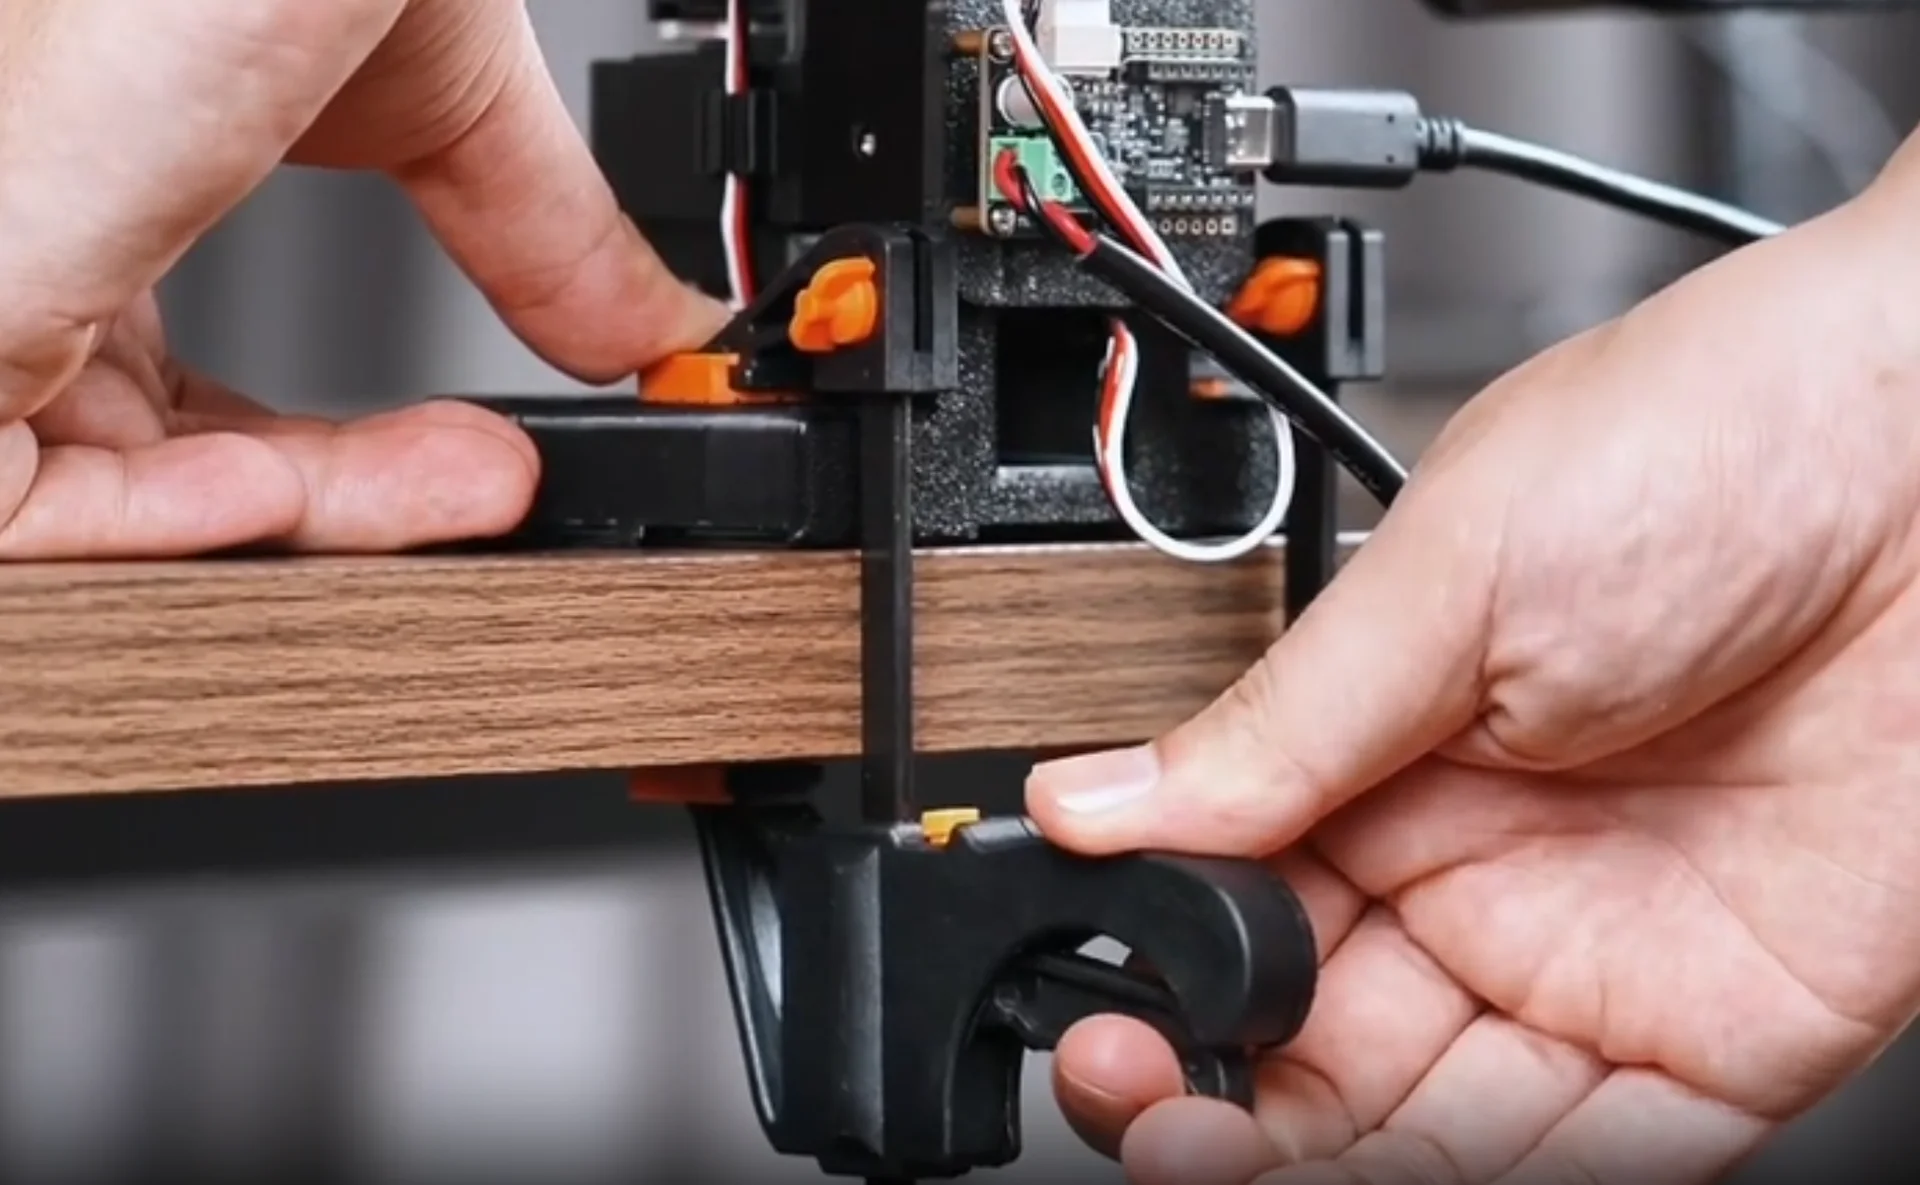
2.2 Steuerplatinen installieren und USB-C verbinden
Abschnitt betitelt „2.2 Steuerplatinen installieren und USB-C verbinden“Schritt 2: Steuerplatinen installieren
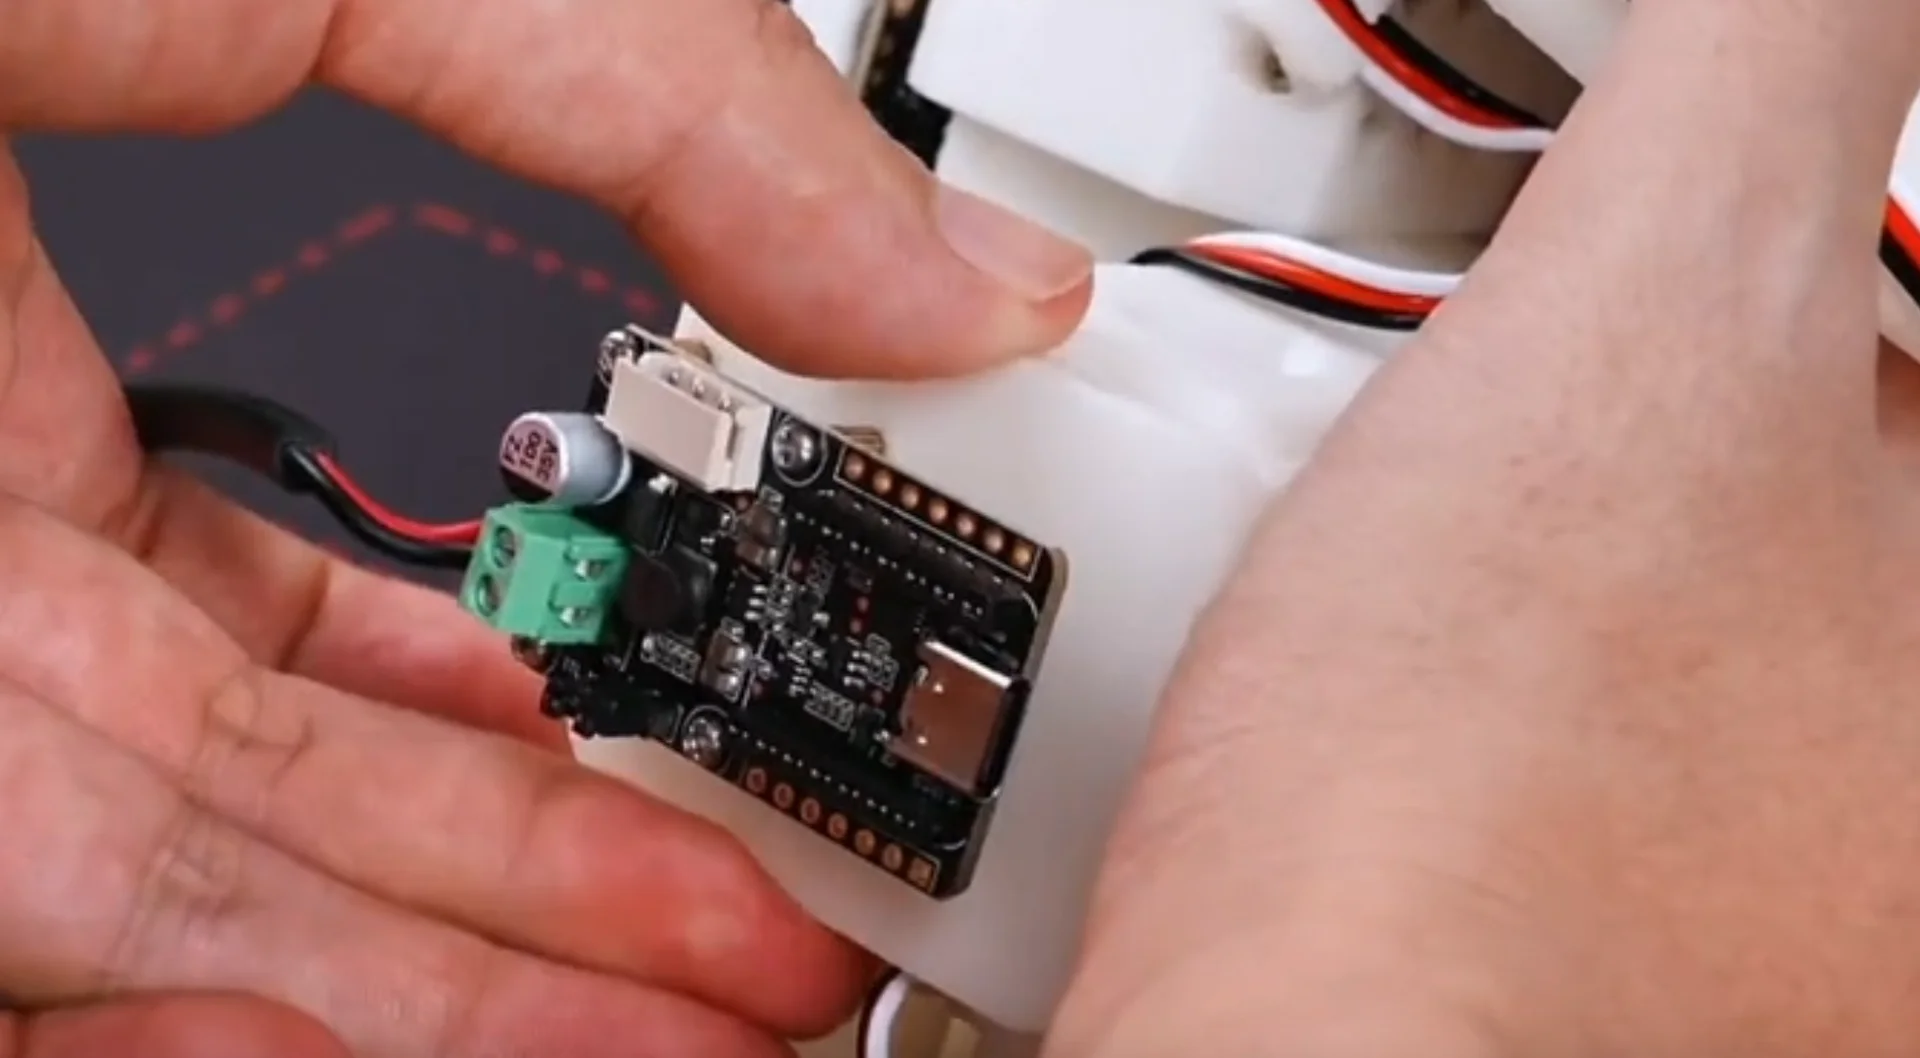
Abschnitt betitelt „Schritt 2: Steuerplatinen installieren“- Installieren Sie eine LeRobot-Servo-Steuerplatine auf jedem Arm. Richten Sie die Platine mit dem Schlitz an der Armbasis aus, prüfen Sie die Steckerorientierung und installieren Sie sie sicher. Setzen Sie sie nicht in umgekehrter Richtung gewaltsam ein.
- Überprüfen Sie, dass die Kabel zwischen jeder Steuerplatine und den Servos vollständig eingesetzt und nicht lose, stark gebogen, eingeklemmt oder an die falsche Schnittstelle angeschlossen sind.
Schritt 3: Datenkabel verbinden
Abschnitt betitelt „Schritt 3: Datenkabel verbinden“Die Datenverbindungen sind:
- Leader: SO-ARM101 Leader → USB-C-Datenkabel → Computer
- Follower: SO-ARM101 Follower → USB-C-Datenkabel → Computer
Verwenden Sie ein USB-C-Kabel, um jede Steuerplatine mit dem Computer zu verbinden. Zur einfacheren Identifizierung der seriellen Ports verbinden Sie zuerst die Arm-Enden und verbinden Sie die Computer-Enden nacheinander während des Serial-Port-Bindungsschritts in Abschnitt 3.2.2.
2.3 Stromschnittstellen installieren und einschalten
Abschnitt betitelt „2.3 Stromschnittstellen installieren und einschalten“Schritt 4: Stromschnittstellen installieren
Abschnitt betitelt „Schritt 4: Stromschnittstellen installieren“- Bestätigen Sie, dass die Netzadapter nicht an die Wechselstromversorgung angeschlossen sind.
- Stecken Sie jedes DC-Netzadapterkabel in die Arm-Stromschnittstelle und ziehen Sie den Sicherungsring im Uhrzeigersinn fest.
- Überprüfen Sie die Stromversorgungsanforderungen: Pro verwendet 5 V für den Leader und 12 V für den Follower; Standard verwendet 5 V für beide Arme. Mischen Sie die Spannungen nicht.
- Bestätigen Sie, dass jeder Stecker verriegelt ist und dass die Kabel nicht in den Gelenk-Bewegungsbereich gelangen können.
Schritt 5: Einschalten
Abschnitt betitelt „Schritt 5: Einschalten“- Schließen Sie beide Netzadapter an die Steckdose an und schalten Sie sie ein.
- Beobachten Sie die Steuerplatinen-Anzeigen. Wenn eine Anzeige aus ist, abnormal blinkt, heiß wird oder einen Geruch abgibt, trennen Sie sofort die Stromversorgung und inspizieren Sie das System.
- USB-C wird nur für die Datenkommunikation verwendet. Stromversorgung und USB-C müssen beide während Geräte-Scan, Kalibrierung und Teleoperation verbunden sein.
3. Projekt-Workflow
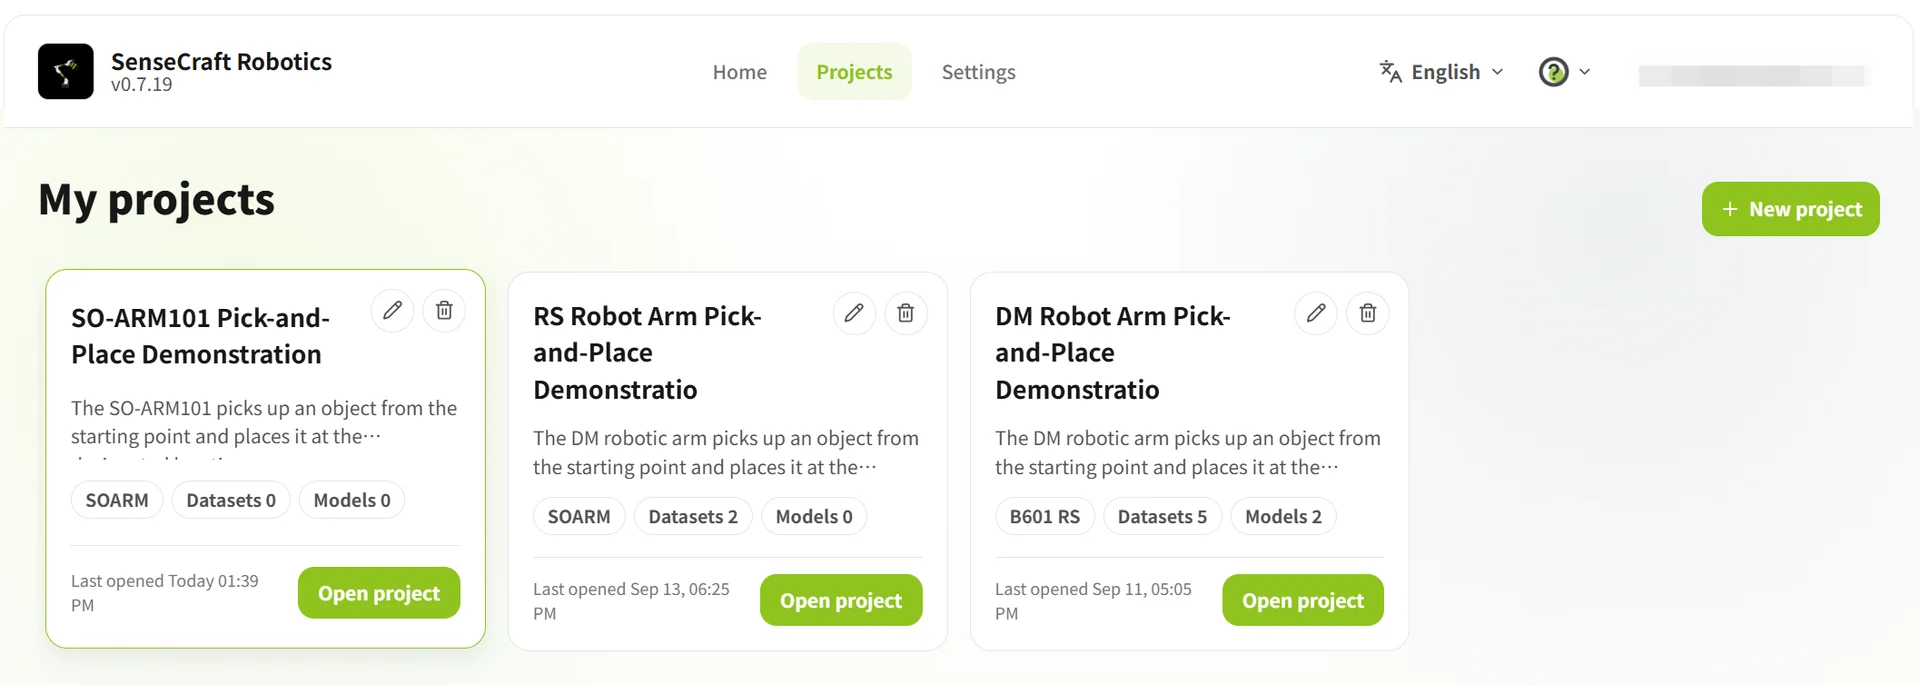
Abschnitt betitelt „3. Projekt-Workflow“Öffnen Sie nach der Anmeldung die Seite Projekte. Erstellen Sie ein Projekt für die erste Nutzung oder öffnen Sie ein bestehendes Projekt. Die Projekt-Übersicht bietet Zugang zu Geräteeinrichtung, Aktions-Wiedergabe, Datensätzen, Training, Modellen und Betrieb.
| Vorgang | Schritte |
|---|---|
| Projekt erstellen | Klicken Sie auf Neues Projekt → Projektname und Beschreibung eingeben → auf Erstellen und Starten klicken |
| Bestehendes Projekt öffnen | Projekt aus der Projektliste auswählen → öffnen |
3.1 Projekt-Übersicht
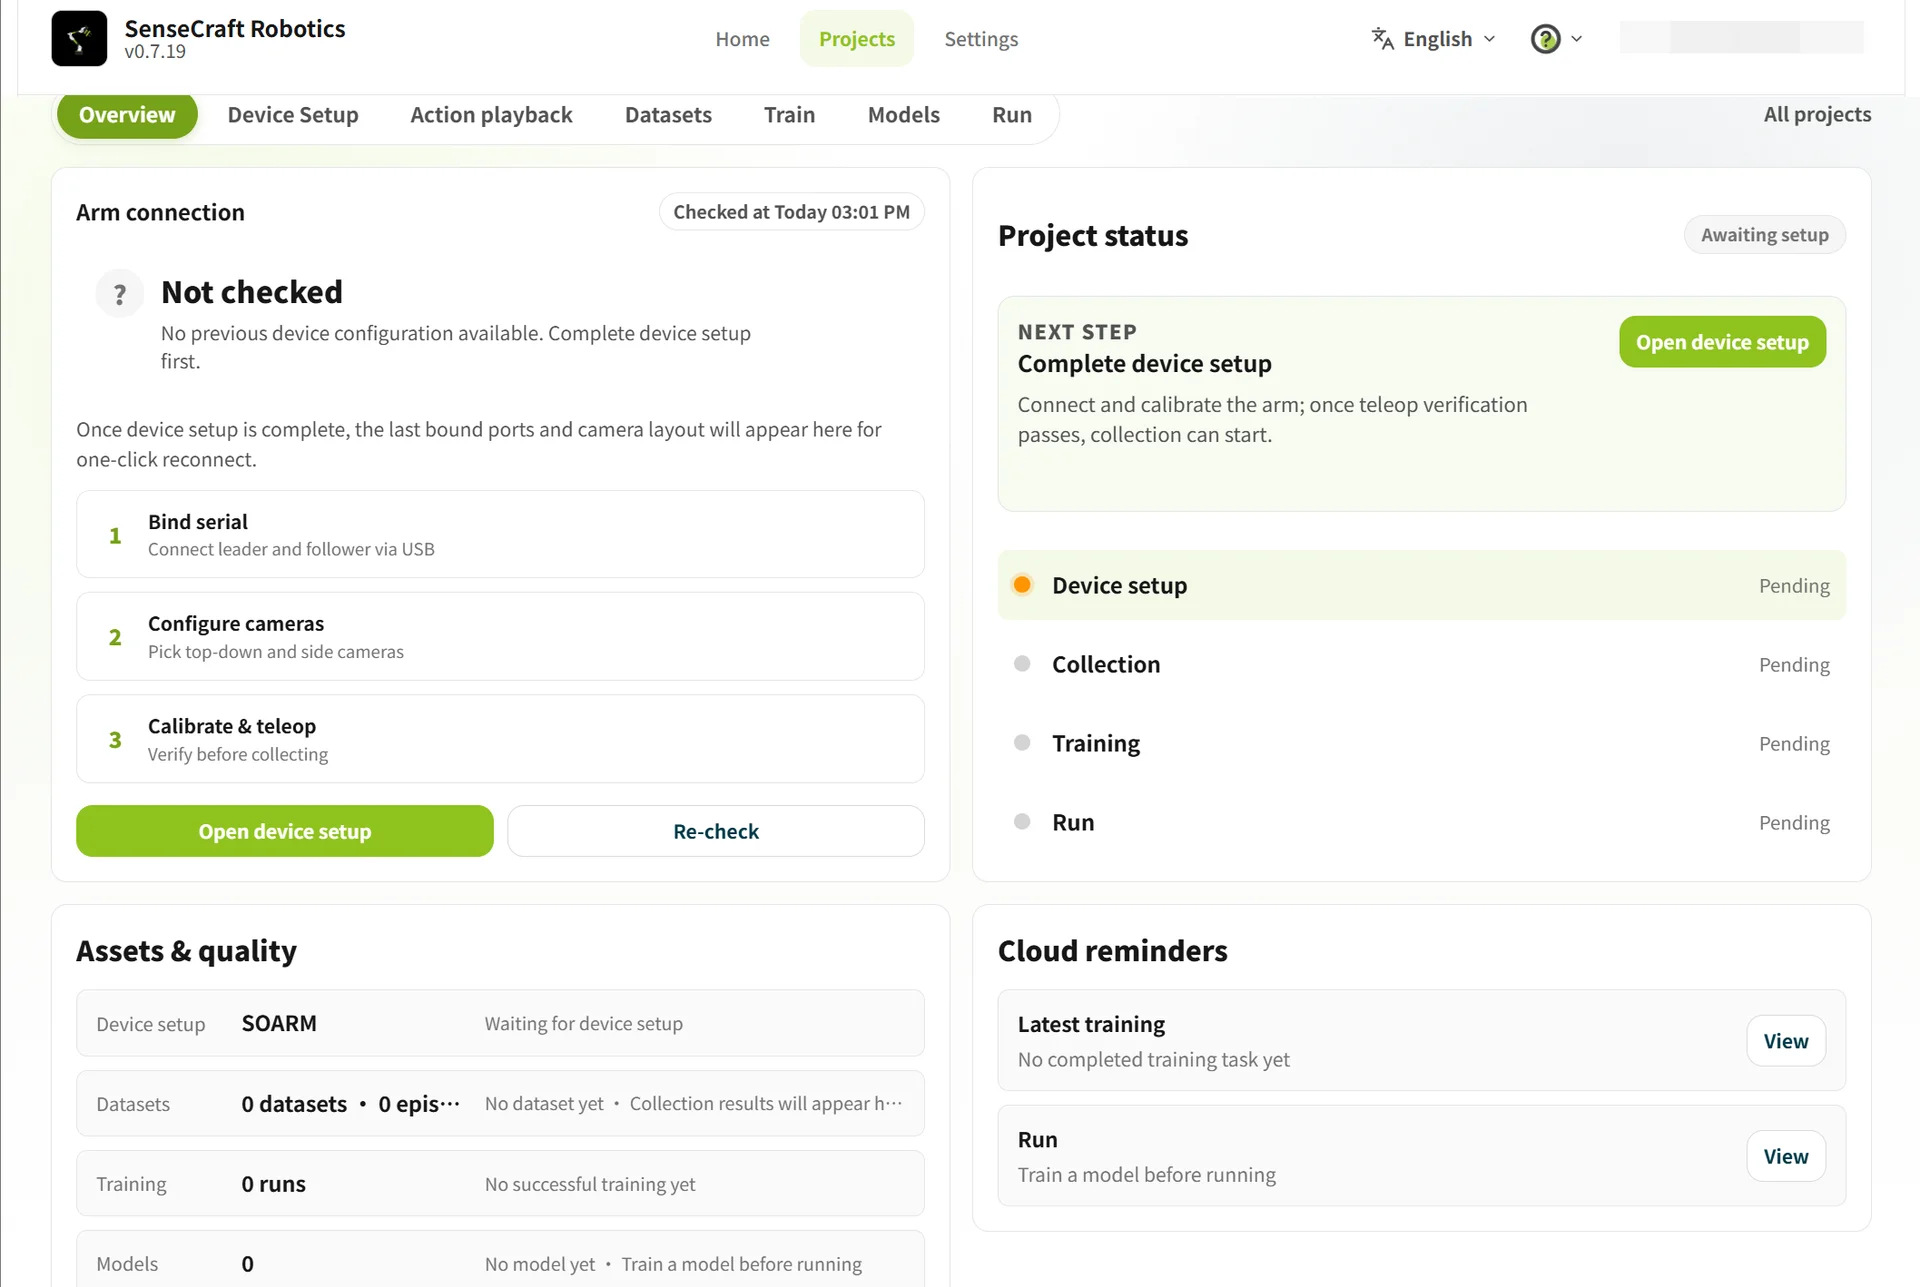
Abschnitt betitelt „3.1 Projekt-Übersicht“Die Projekt-Übersicht zeigt den aktuellen Status der Arme, Geräteeinrichtung, Datensätze, Training, Modelle und Betrieb.
Wenn die Seite Zu konfigurieren oder Nicht verbunden anzeigt, klicken Sie auf Zur Geräteeinrichtung, um die Arme zu konfigurieren.
3.2 Geräteeinrichtung
Abschnitt betitelt „3.2 Geräteeinrichtung“Die Geräteeinrichtung wird für Geräteauswahl, Serial-Port-Bindung, Arm-Kalibrierung, Teleoperations-Verifizierung und Kamera-Konfiguration verwendet.
3.2.1 Gerätemodell auswählen
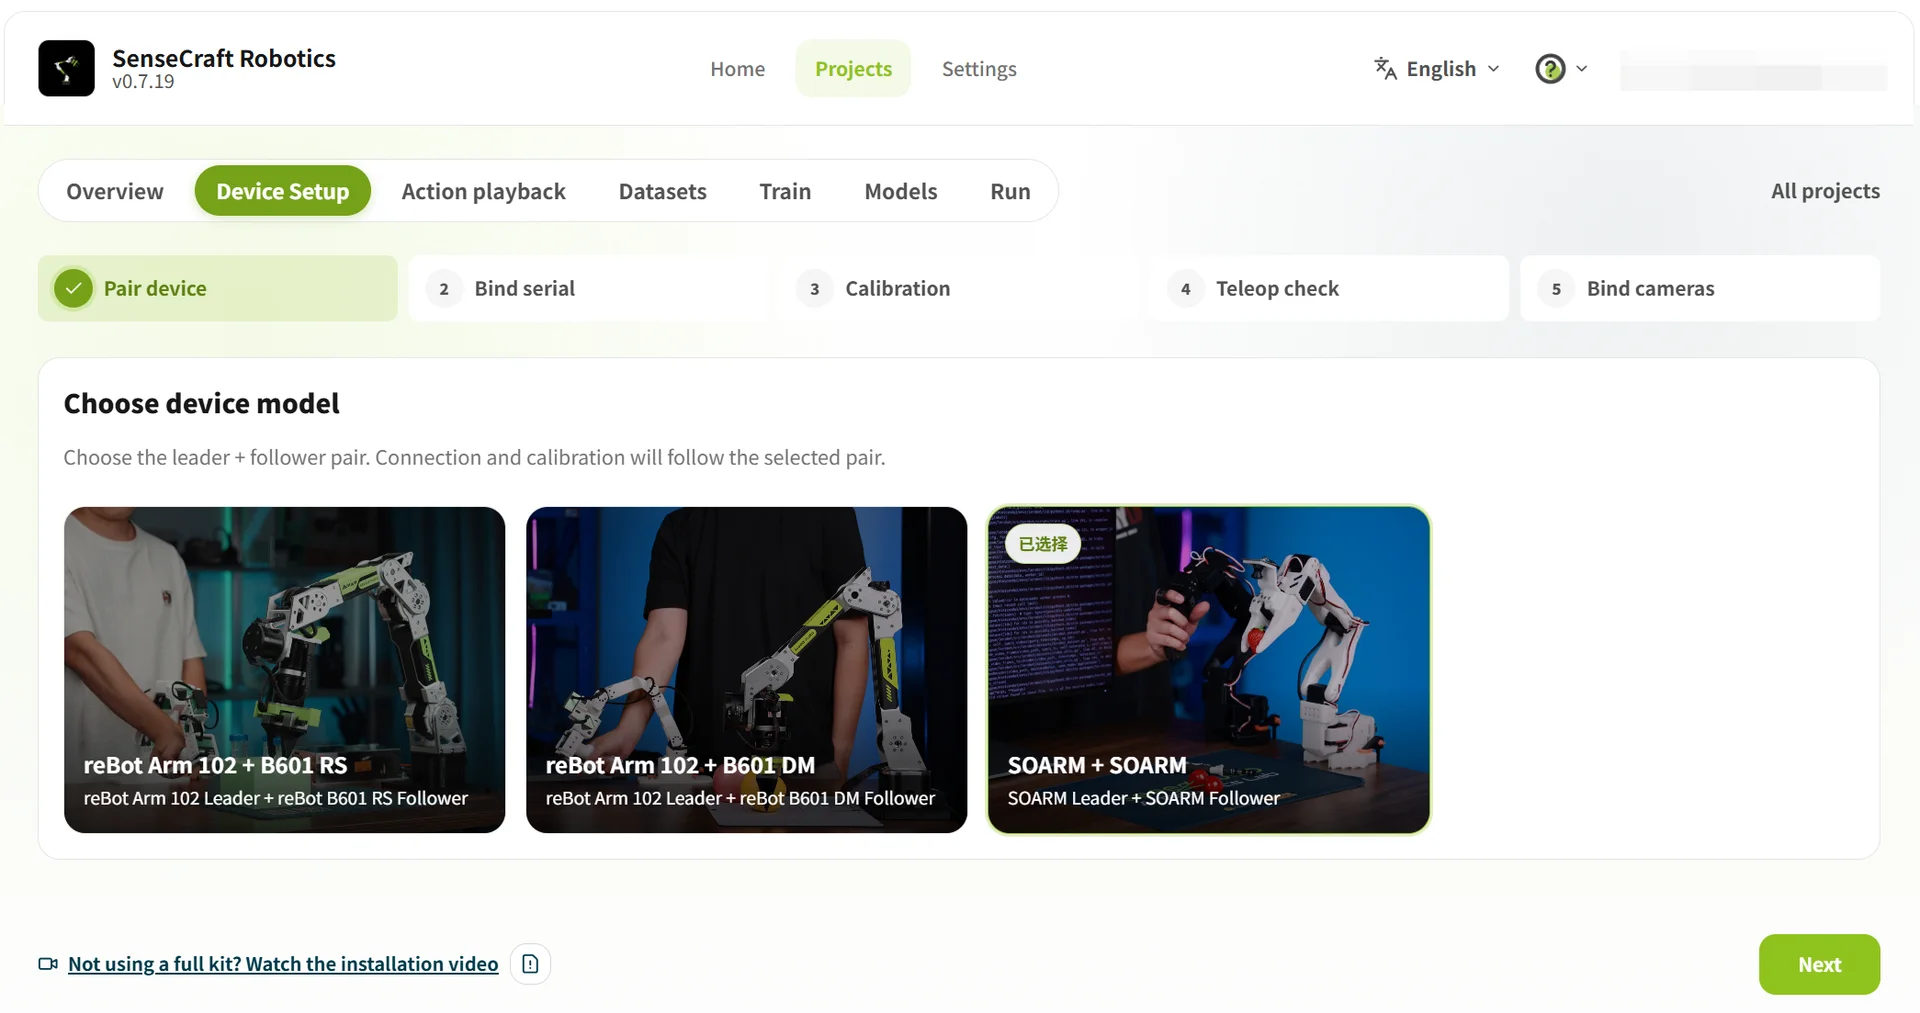
Abschnitt betitelt „3.2.1 Gerätemodell auswählen“Wählen Sie im Schritt Geräte-Kopplung SO-ARM101 + SO-ARM101 und klicken Sie dann auf Weiter, um die seriellen Ports zu binden.
3.2.2 USB-Serielle Ports binden
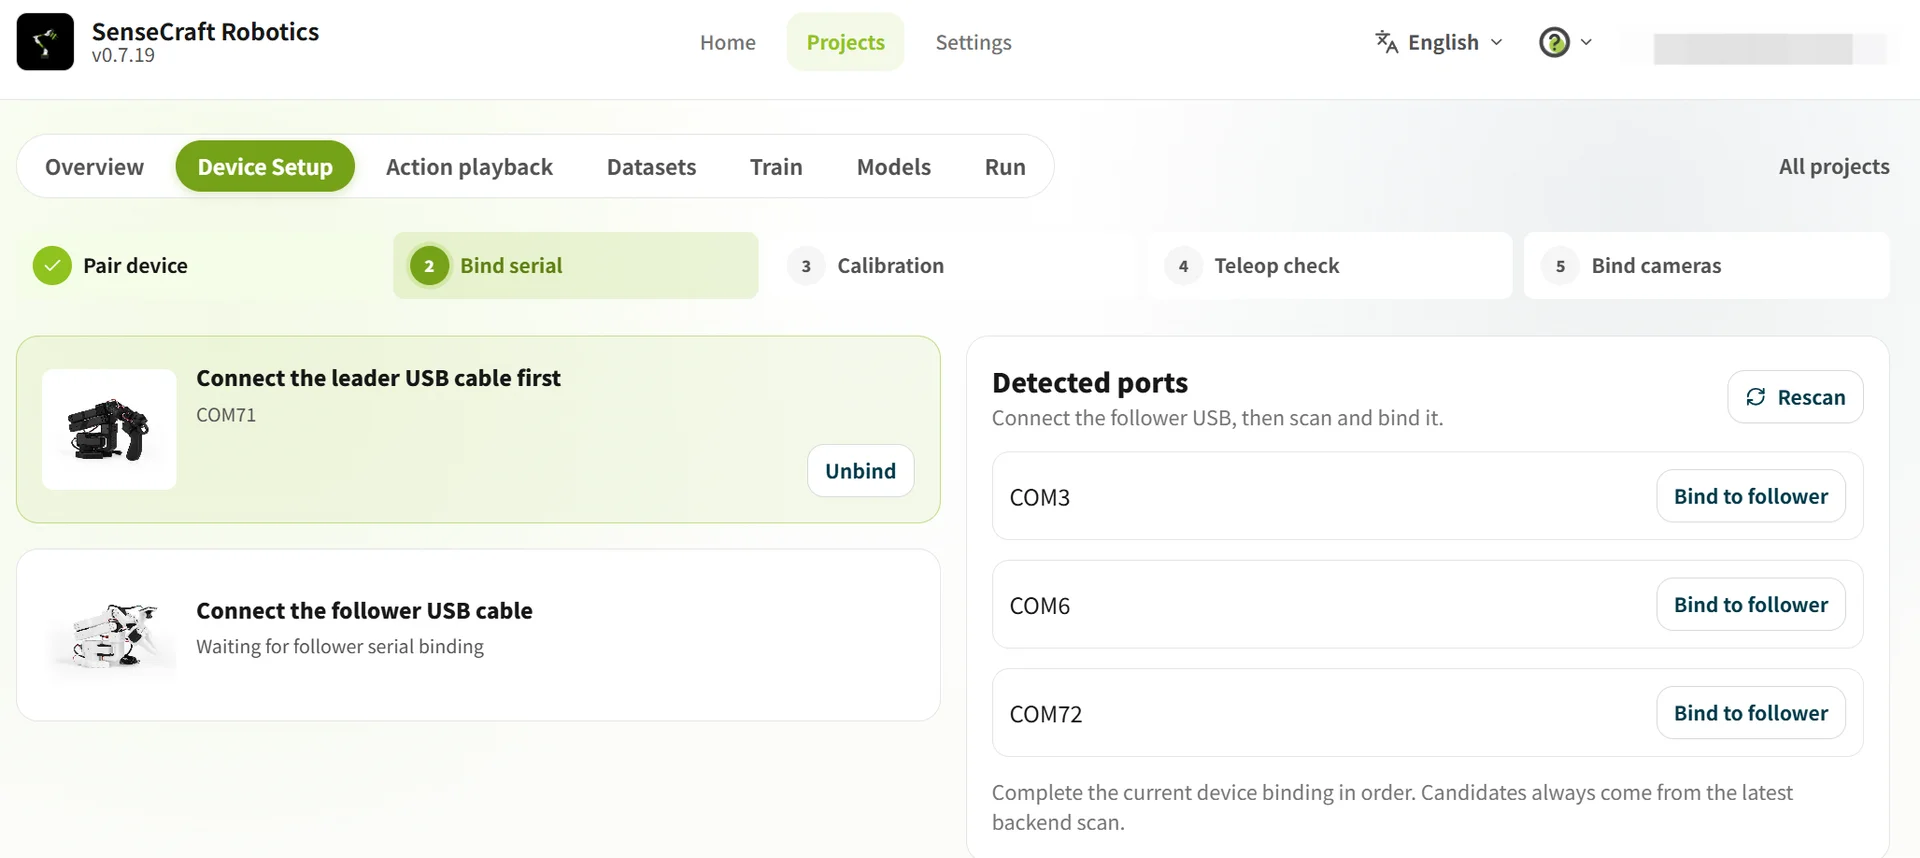
Abschnitt betitelt „3.2.2 USB-Serielle Ports binden“- Erster Scan: Trennen Sie die USB-Kabel von beiden Armen, klicken Sie auf Neu scannen und notieren Sie die aktuell angezeigten Ports.
- Leader binden: Verbinden Sie den SO-ARM101 Leader, klicken Sie erneut auf Neu scannen und binden Sie den neu erscheinenden Port an den Leader.
- Follower binden: Verbinden Sie den SO-ARM101 Follower, klicken Sie erneut auf Neu scannen und binden Sie den neu erscheinenden Port an den Follower.
- Bestätigen Sie, dass beide Arme Verbunden anzeigen, und klicken Sie dann auf Weiter.
Serial-Port-Fehlerbehebung:
Binden Sie nach jedem Scan nur den neu erscheinenden Port. Identifizieren Sie Geräte nicht allein anhand ihrer COM-Nummern.
Wenn ein Port nicht angezeigt wird, verbinden Sie das USB-Kabel erneut und scannen Sie noch einmal. Wenn nur ein Port angezeigt wird, überprüfen Sie das andere USB-Kabel und die Stromversorgung des Geräts.
3.2.3 Arm-Kalibrierungsverifizierung
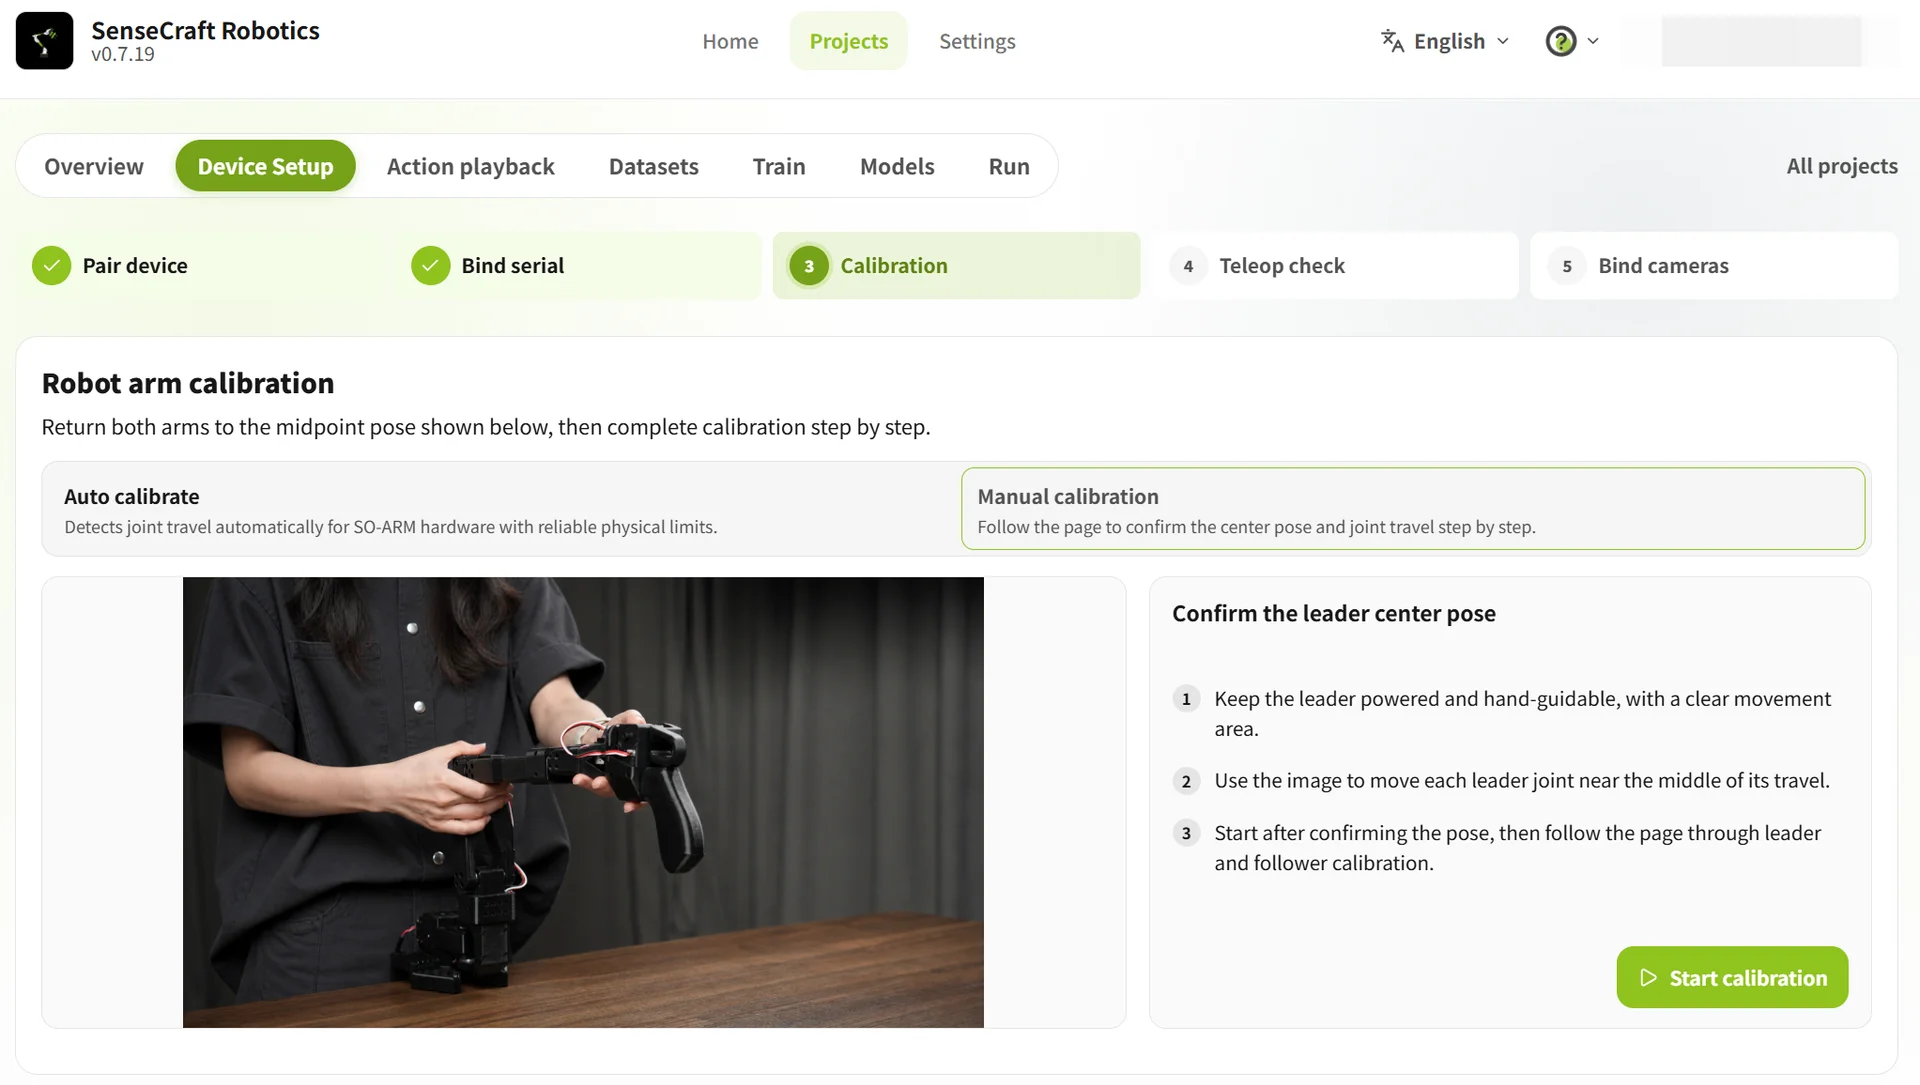
Abschnitt betitelt „3.2.3 Arm-Kalibrierungsverifizierung“Die Kalibrierungsseite bietet Automatische Kalibrierung und Manuelle Kalibrierung. Bewegen Sie vor dem Start den Leader und Follower in die in der Bildschirm-Anzeige gezeigte Mittelstellung und räumen Sie den Arm-Arbeitsbereich.
Automatische Kalibrierung
Abschnitt betitelt „Automatische Kalibrierung“Die automatische Kalibrierung identifiziert automatisch den Gelenk-Bewegungsbereich. Sie ist für SO-ARM101-Arme geeignet, deren Gelenke zuverlässige mechanische Anschläge haben.
- Entfernen Sie jegliche Last vom Leader und Follower und bestätigen Sie, dass keine Hindernisse im Arm-Arbeitsbereich vorhanden sind.
- Folgen Sie der Bildschirm-Anzeige und bewegen Sie jedes Gelenk nacheinander langsam, sodass Leader und Follower annähernd vertikal und in der Mittelposition ausgerichtet sind.
- Bestätigen Sie, dass alle zu kalibrierenden Gelenke zuverlässige mechanische Anschläge haben, und wählen Sie dann das Bestätigungskontrollkästchen auf der Seite.
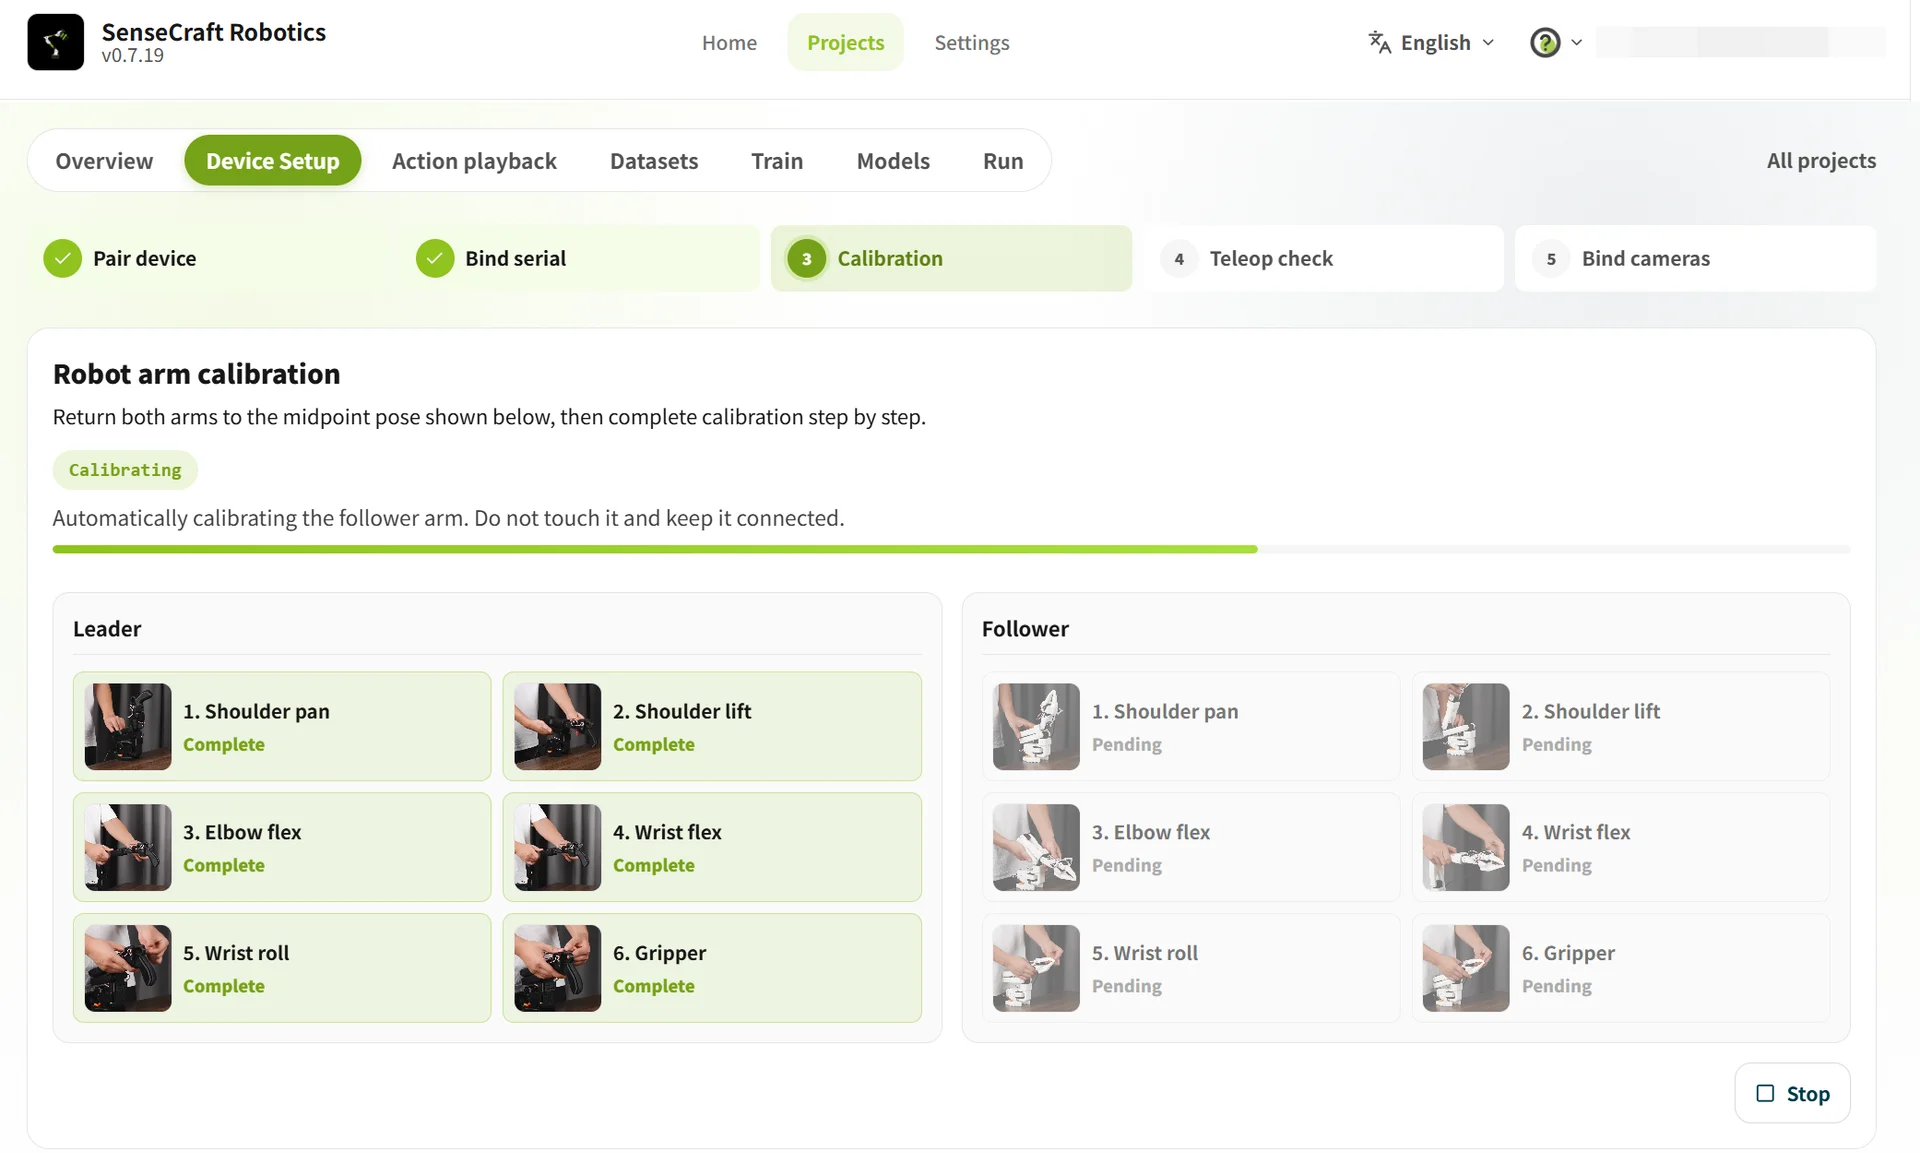
- Klicken Sie auf Kalibrierung starten und warten Sie, bis das System den Gelenk-Bewegungsbereich identifiziert und die Kalibrierung abschließt.
Manuelle Kalibrierung
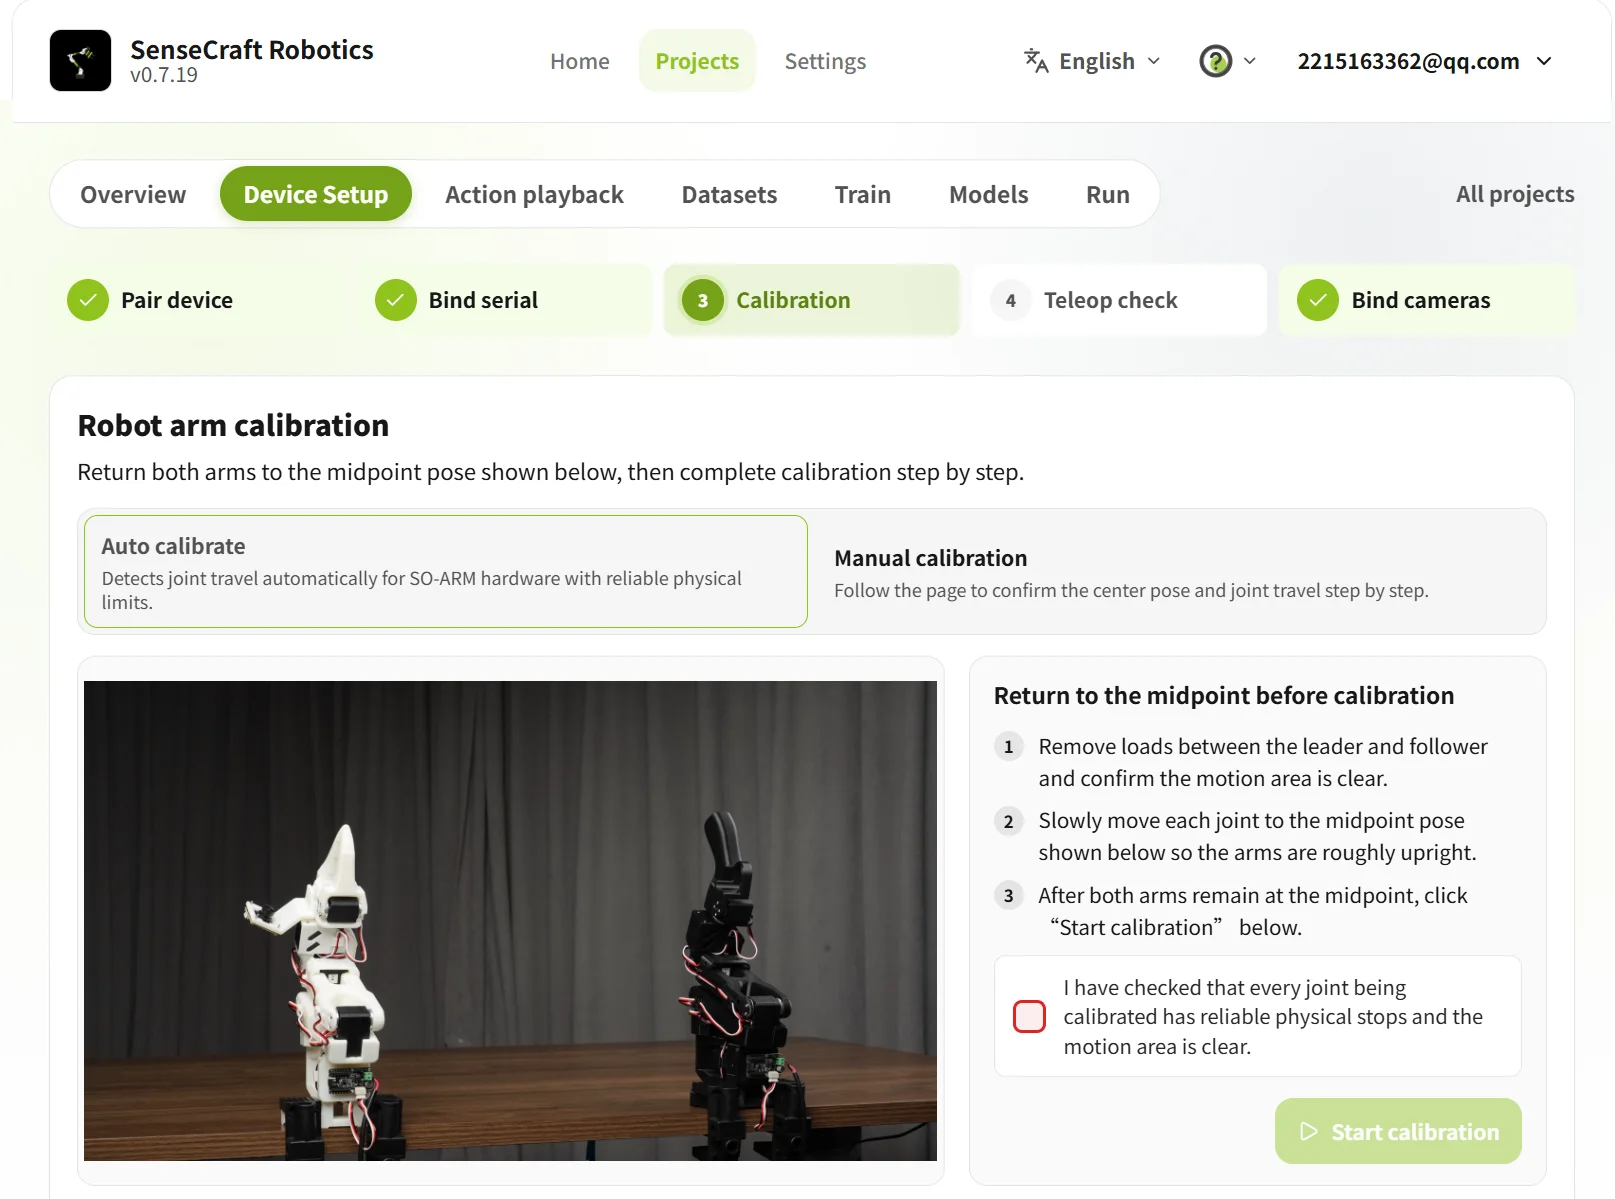
Abschnitt betitelt „Manuelle Kalibrierung“Wenn ein Gelenk keinen zuverlässigen mechanischen Anschlag hat oder wenn Sie die Mittelposition und den Gelenk-Bewegungsbereich Schritt für Schritt mithilfe der Bildschirm-Anleitung bestätigen müssen, wählen Sie Manuelle Kalibrierung.
- Lassen Sie den Leader eingeschaltet und bereit für die manuelle Führung. Bestätigen Sie, dass keine Hindernisse im Arm-Arbeitsbereich vorhanden sind.
- Folgen Sie der Bildschirm-Anzeige und bewegen Sie jedes Leader-Gelenk langsam in die Nähe der Mitte seines Bewegungsbereichs.
- Klicken Sie nach der Bestätigung, dass die Leader-Haltung korrekt ist, auf Kalibrierung starten.
- Folgen Sie den Bildschirm-Anweisungen, um nacheinander die Mittelpositionen und Gelenk-Bewegungsbereiche von Leader und Follower zu bestätigen.
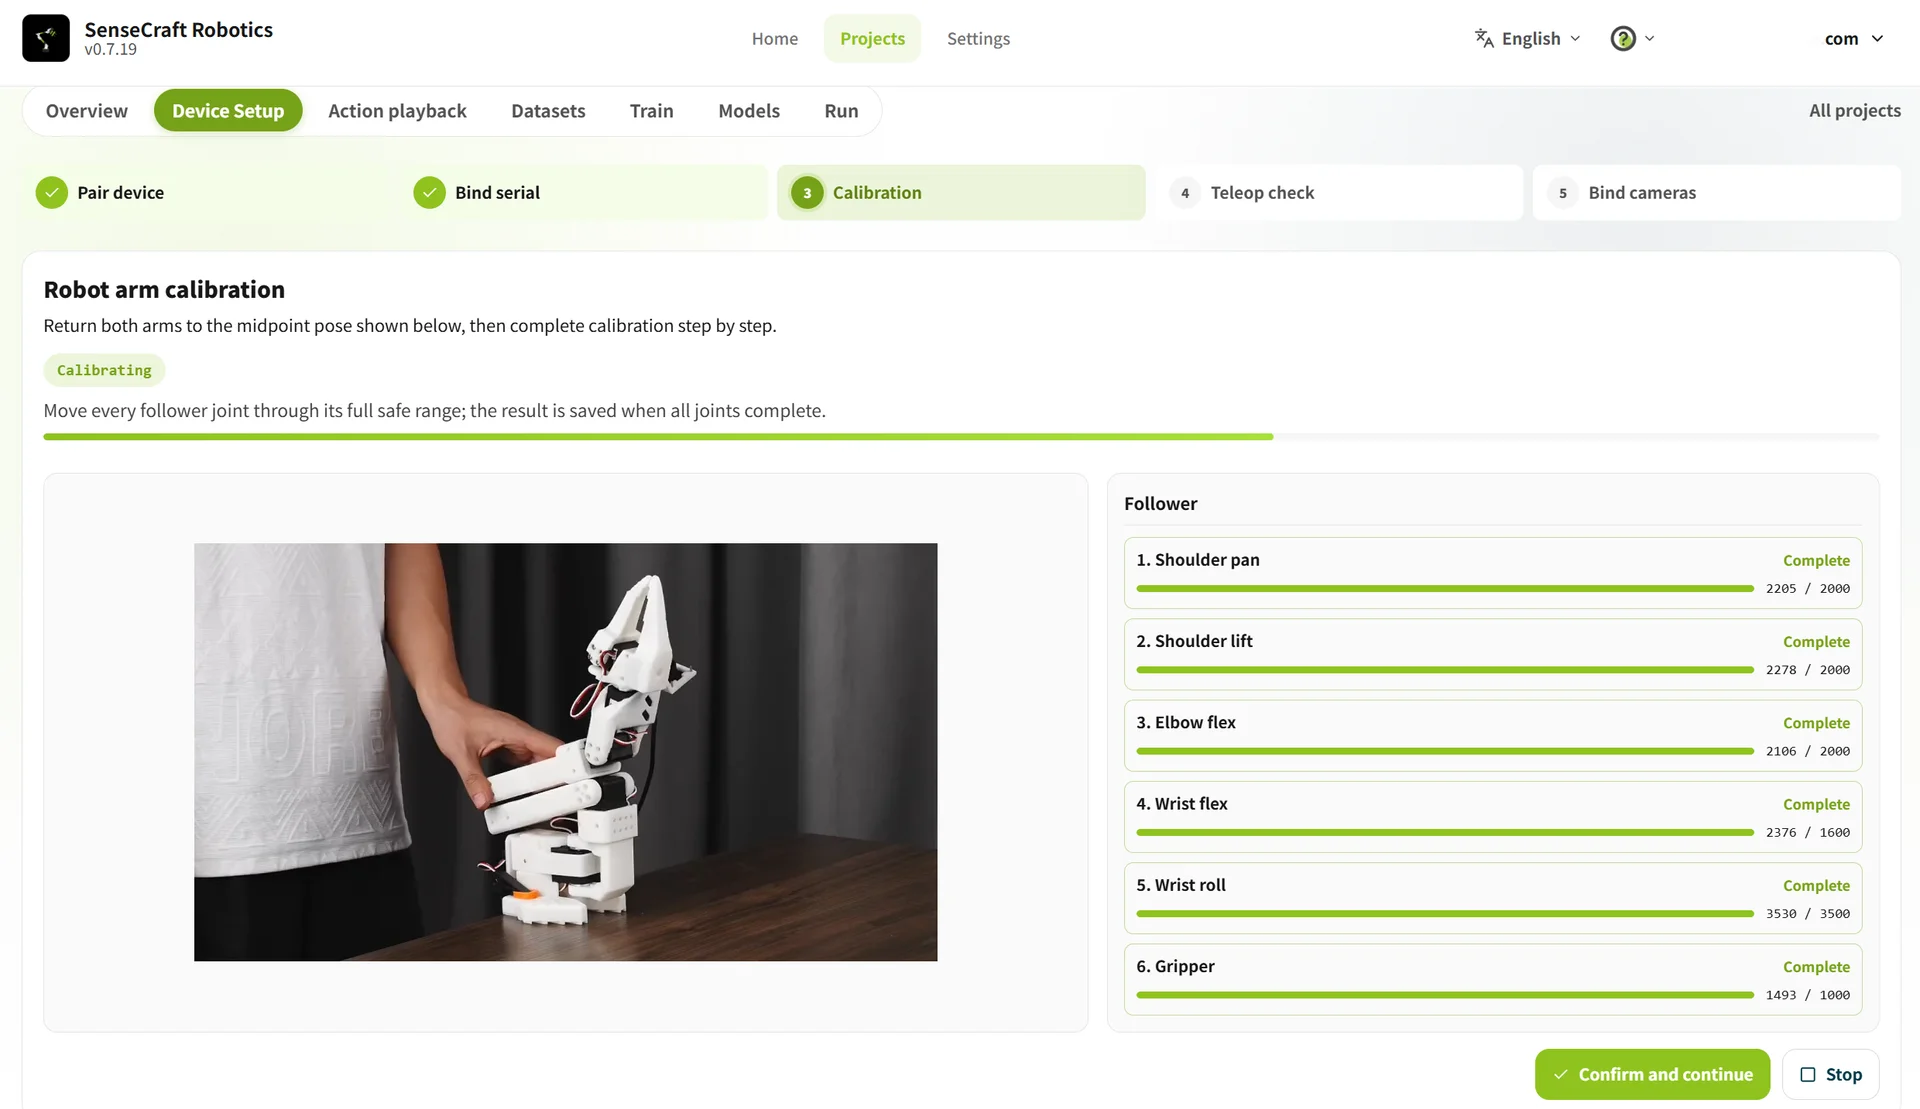
Führen Sie keine Teleoperation oder Datenerfassung während der Kalibrierung durch. Wenn die Arm-Haltung abnormal ist, ein Gelenk blockiert ist oder die Kalibrierung fehlschlägt, stoppen Sie die Kalibrierung sofort, überprüfen Sie die Arm-Position und den Arbeitsbereich und versuchen Sie es erneut.
3.2.4 Teleoperations-Verifizierung
Abschnitt betitelt „3.2.4 Teleoperations-Verifizierung“Die Teleoperations-Verifizierung bestätigt, dass der Follower dem Leader korrekt folgt. Wenn die Richtung umgekehrt ist, die Verzögerung zu groß ist oder die Bewegung diskontinuierlich ist, überprüfen Sie die Geräterollen, die Serial-Port-Bindung und das Kalibrierungsergebnis.
- Klicken Sie auf Teleoperation starten.
- Bewegen Sie den Leader leicht und beobachten Sie, ob der Follower sich synchron bewegt, dieselbe Richtung befolgt und sich sanft bewegt.
- Klicken Sie nach der Prüfung auf Teleoperation beenden und wählen Sie dann das Ergebnis:
- Normal: Klicken Sie auf Teleoperation normal bestätigen.
- Abnormal: Klicken Sie auf Abnormal, zurück zur Neukalibrierung.
Schwerkraftkompensation (optional) Die Arme haben ein gewisses Gewicht, sodass die manuelle Einstellung des Followers möglicherweise Kraft erfordert. Die Schwerkraftkompensation gleicht einen Teil des Gewichts aus und erleichtert die Einstellung. Schalten Sie sie nach der Einstellung und vor der Teleoperations-Verifizierung aus. Die Schwerkraftkompensation dient zur Einstellung des Followers; sie steuert nicht, dass der Follower dem Leader folgt.
3.2.5 Kameras binden
Abschnitt betitelt „3.2.5 Kameras binden“Für Datenerfassung und Modelltraining sind zwei Kameras und zwei Ansichten erforderlich. Je nach Montageposition sind die gängigen Layouts:
| Layout | Installation und Zweck | Geeignete Szenarien | Abbildung |
|---|---|---|---|
| Greifer-Ansicht | Kamera von oben: über der Vorderseite der Werkbank montiert, um den Arbeitsbereich abzudecken. Greifer-Kamera: in der Nähe des Greifers montiert, um Greifdetails zu beobachten. | Feinarbeiten, die die Beobachtung des Kontakts zwischen Greifer und Objekt erfordern. | 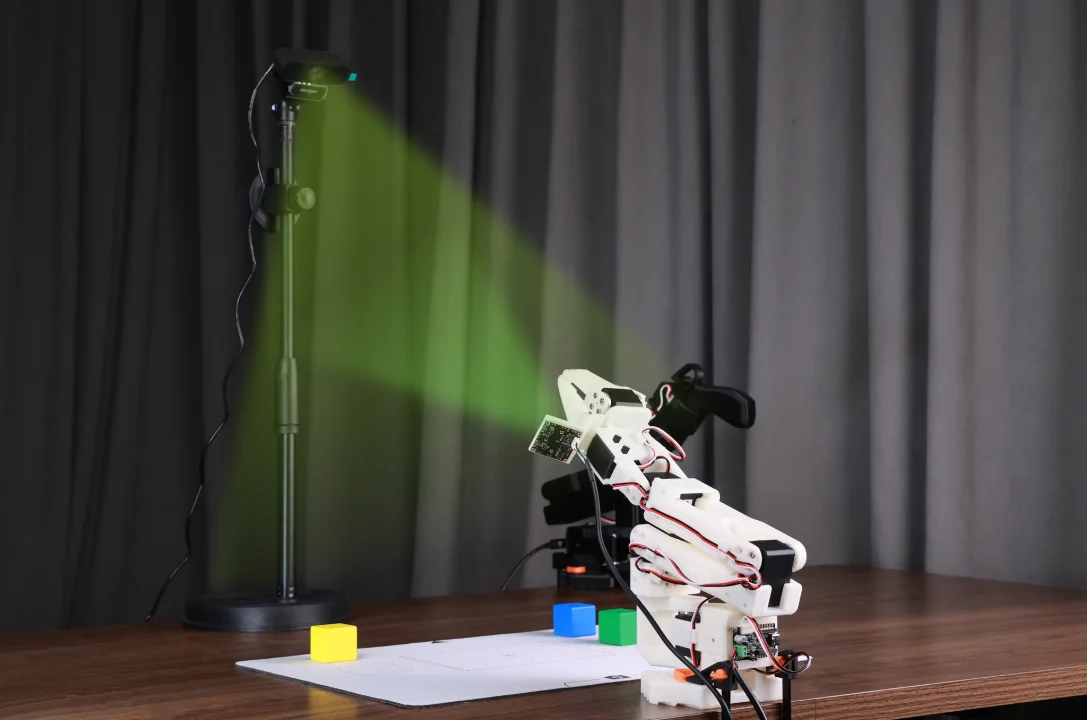 Hinweis: Sie können Ihre eigene 3D-Kamerahalterung entwerfen. |
| Seiten-Ansicht-Unterstützung | Kamera von oben: über der Vorderseite der Werkbank montiert, um den Arbeitsbereich abzudecken. Seiten-Kamera: an der Vorderseite der Werkbank montiert, um Armhöhe und Greiferbewegung zu beobachten. | Aufgaben wie Greifen, Handhaben und Ablegen. | 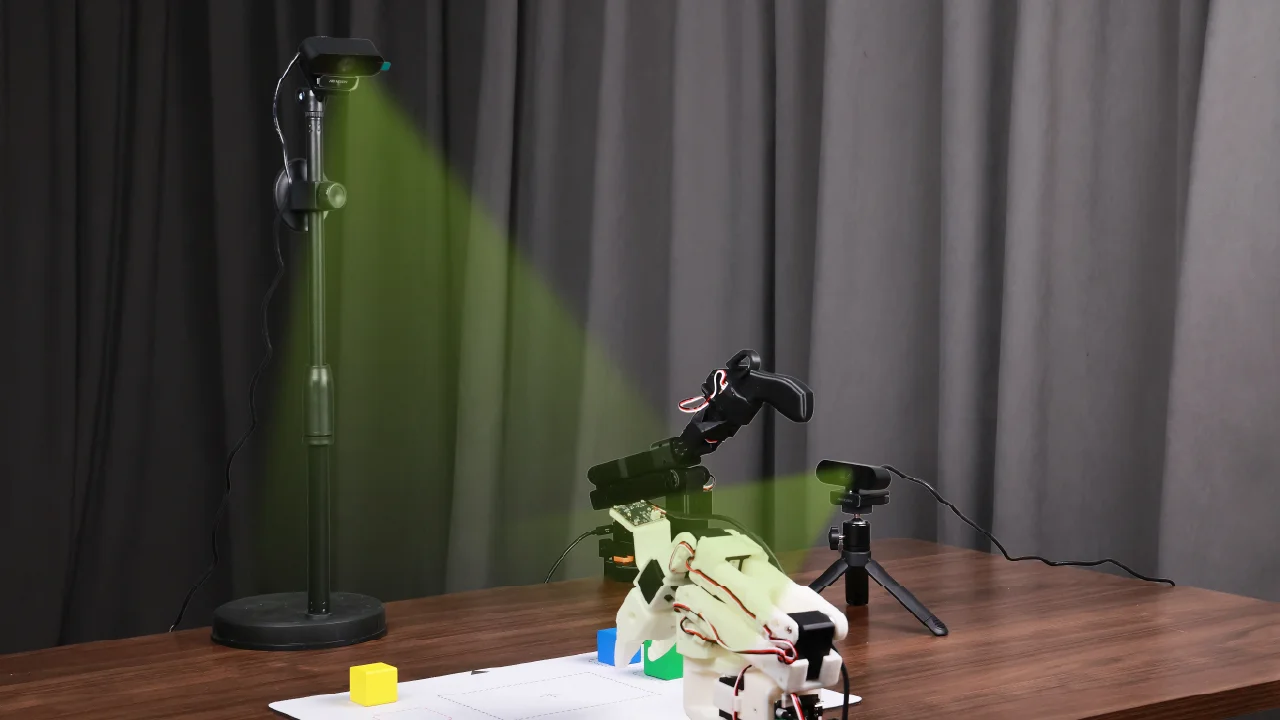 |
Dieses Tutorial verwendet das Seiten-Ansicht-Layout. Verbinden Sie beide Kameras, installieren und positionieren Sie sie, und dann:
- Verbinden Sie die Kameras mit dem Computer und klicken Sie auf Neu scannen.
- Wählen Sie die entsprechenden Videostreams in den Bereichen Frontkamera und Seitenkamera.
- Überprüfen Sie beide Vorschauen, um zu bestätigen, dass die Arme, das Objekt und die Zielposition klar sichtbar sind. Klicken Sie nach der Bestätigung auf Weiter.
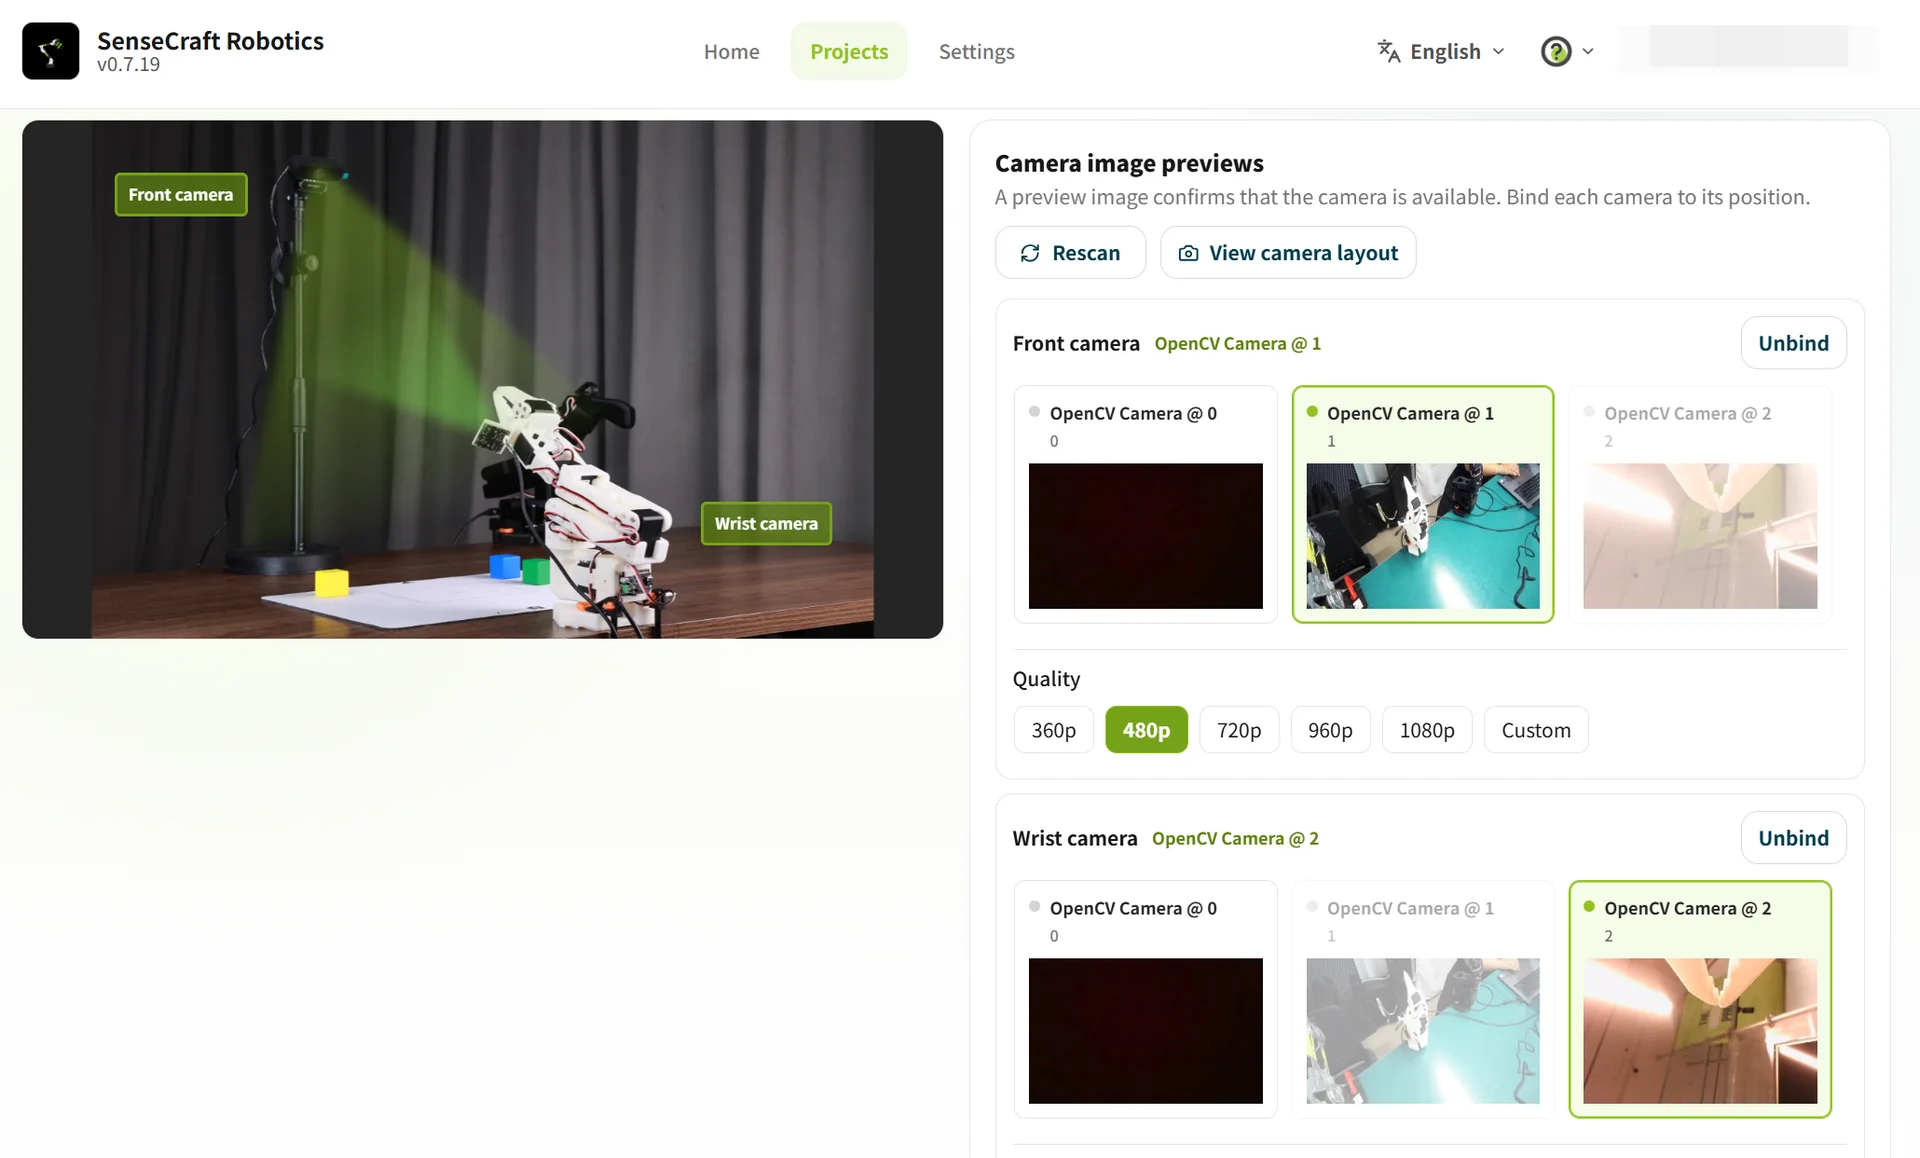
Um zu bestätigen, dass jede Kamera ihrer Montageposition entspricht, klicken Sie auf Kamera-Layout anzeigen. Wenn eine Vorschau schwarz oder abnormal ist, scannen Sie erneut, starten Sie die Kamera neu oder wechseln Sie den USB-Anschluss.
3.3 Aktions-Wiedergabe
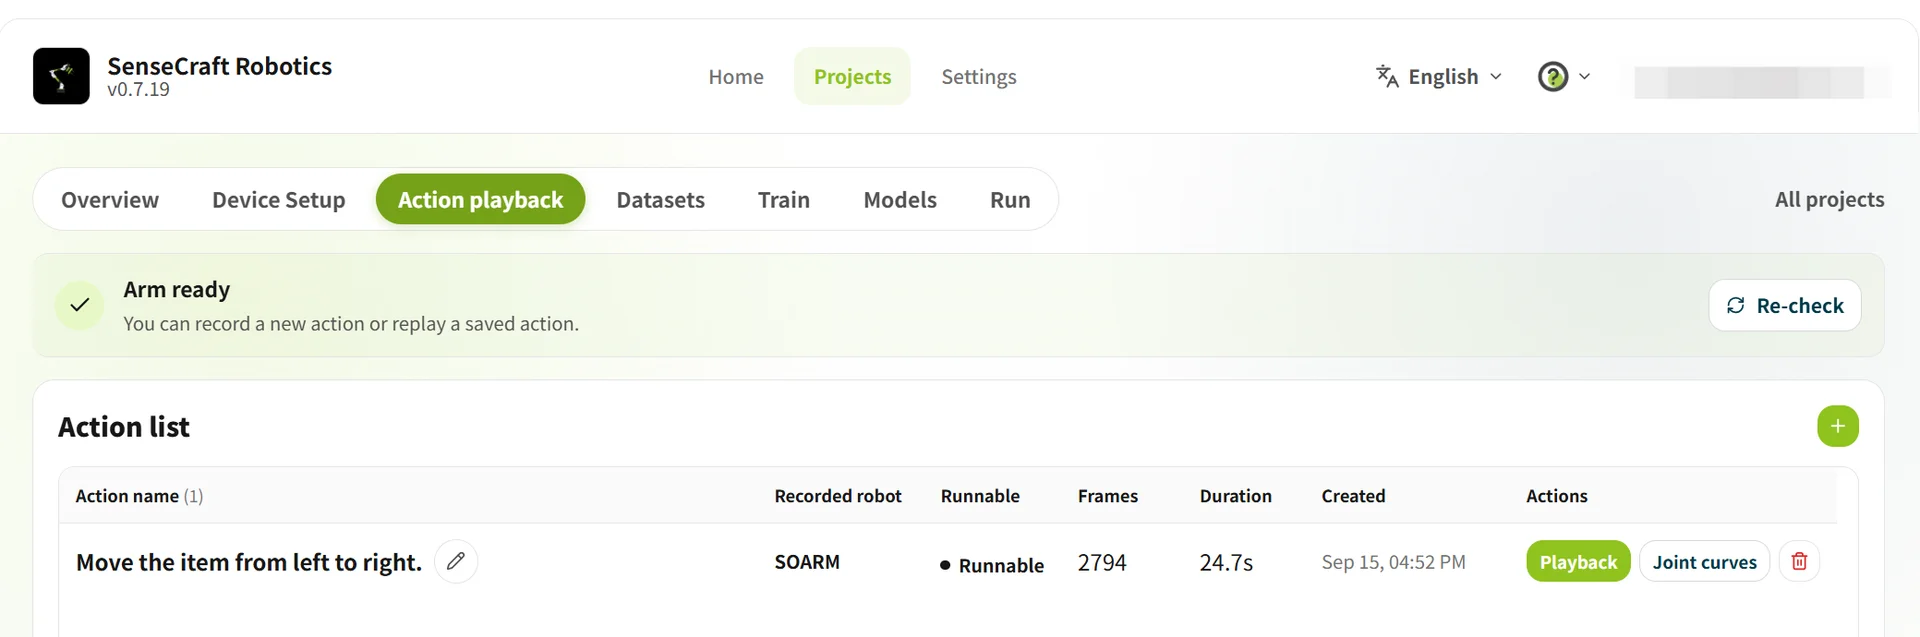
Abschnitt betitelt „3.3 Aktions-Wiedergabe“Aktions-Wiedergabe zeichnet Arm-Aktionen durch Leader-Teaching auf und speichert sie in der Aktionsliste zur Wiedergabe. Überprüfen Sie nach der Aufzeichnung, ob die Aktion kontinuierlich ist und ob die Bewegungsrichtung sowie das Öffnen und Schließen des Greifers korrekt sind.
| Funktion | Vorgang | Zweck |
|---|---|---|
| Aktion aufzeichnen | Klicken Sie auf +, um eine Aktion zu erstellen → Leader verwenden, um den Follower zu steuern → auf Aufzeichnung stoppen klicken, um zu speichern | Greif-, Beweg- und Ablege-Aktionen aufzeichnen |
| Aktion wiedergeben | Klicken Sie auf Wiedergabe | Prüfen, ob die Aktion vollständig und kontinuierlich ist und ob die Bewegungsrichtung und Greifer-Aktion korrekt sind |
Schließen Sie vor der ersten Aufzeichnung einer Aktion die Geräteeinrichtung und Teleoperations-Verifizierung ab und klicken Sie dann auf Teleoperation normal bestätigen. Wenn die Wiedergabe abnormal ist, löschen Sie die Aktion und zeichnen Sie sie erneut auf.
3.4 Datensatz
Abschnitt betitelt „3.4 Datensatz“Datensatz wird verwendet, um Erfassungsaufgaben zu erstellen und Task-Episoden aufzuzeichnen, zu inspizieren, zu bereinigen und zusammenzuführen. Ein Ansatz mit kleinen Chargen und mehreren Sitzungen wird empfohlen, damit Verbindungsabbrüche, Software-Probleme oder Video-Stottern frühzeitig erkannt werden.
- Zeichnen Sie zuerst etwa 10 Task-Episoden pro Charge auf.
- Behalten Sie nach 2–3 Chargen etwa 20–30 gültige Episoden für den ersten Trainingslauf.
- Fügen Sie für komplexe Aufgaben weitere Daten gemäß den Trainingsergebnissen hinzu.
3.4.1 Datenerfassungsaufgabe konfigurieren
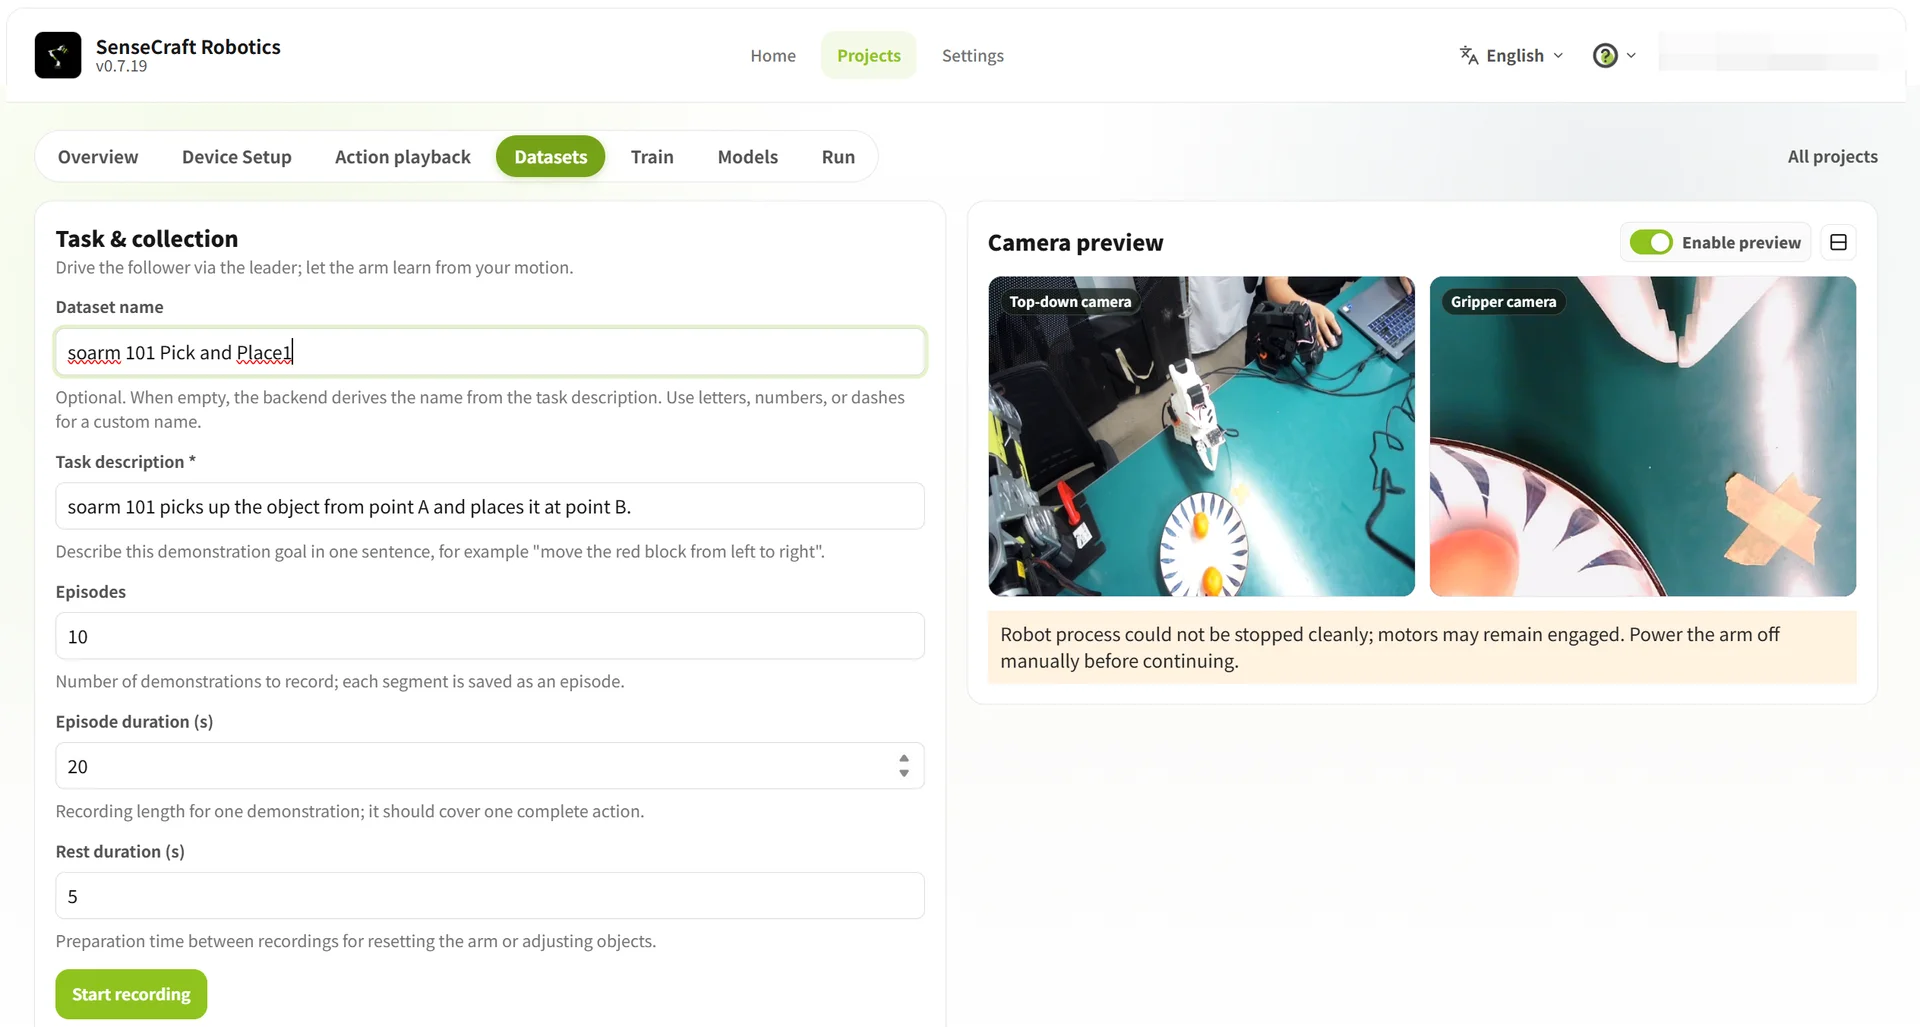
Abschnitt betitelt „3.4.1 Datenerfassungsaufgabe konfigurieren“Öffnen Sie Datensatz → Daten erfassen und geben Sie die Aufgabeninformationen ein. Wenn Datensätze zusammengeführt werden, müssen deren Aufgabenbeschreibungen exakt identisch sein. Halten Sie die A/B-Positionen, Objektkategorie, Kamera-Positionen, Tischhintergrund und Beleuchtung so stabil wie möglich.
| Feld | Beispiel | Anleitung |
|---|---|---|
| Datensatzname | SO-ARM101 pick-and-place A-to-B-01 | Verwenden Sie die Benennung „Gerät + Aufgabe + Charge” |
| Aufgabenbeschreibung | Move the object from the left to the right | Beschreiben Sie das Aufgabenziel klar; Beschreibungen müssen beim Zusammenführen exakt übereinstimmen |
| Anzahl Episoden | 10 | Jede Episode schließt eine vollständige Aufgabe ab |
| Dauer pro Episode | 20–30 Sekunden | Die vollständige Aktion abdecken |
| Pausendauer | 5 Sekunden | Arme und Szene zurücksetzen |
3.4.2 Task-Episoden aufzeichnen
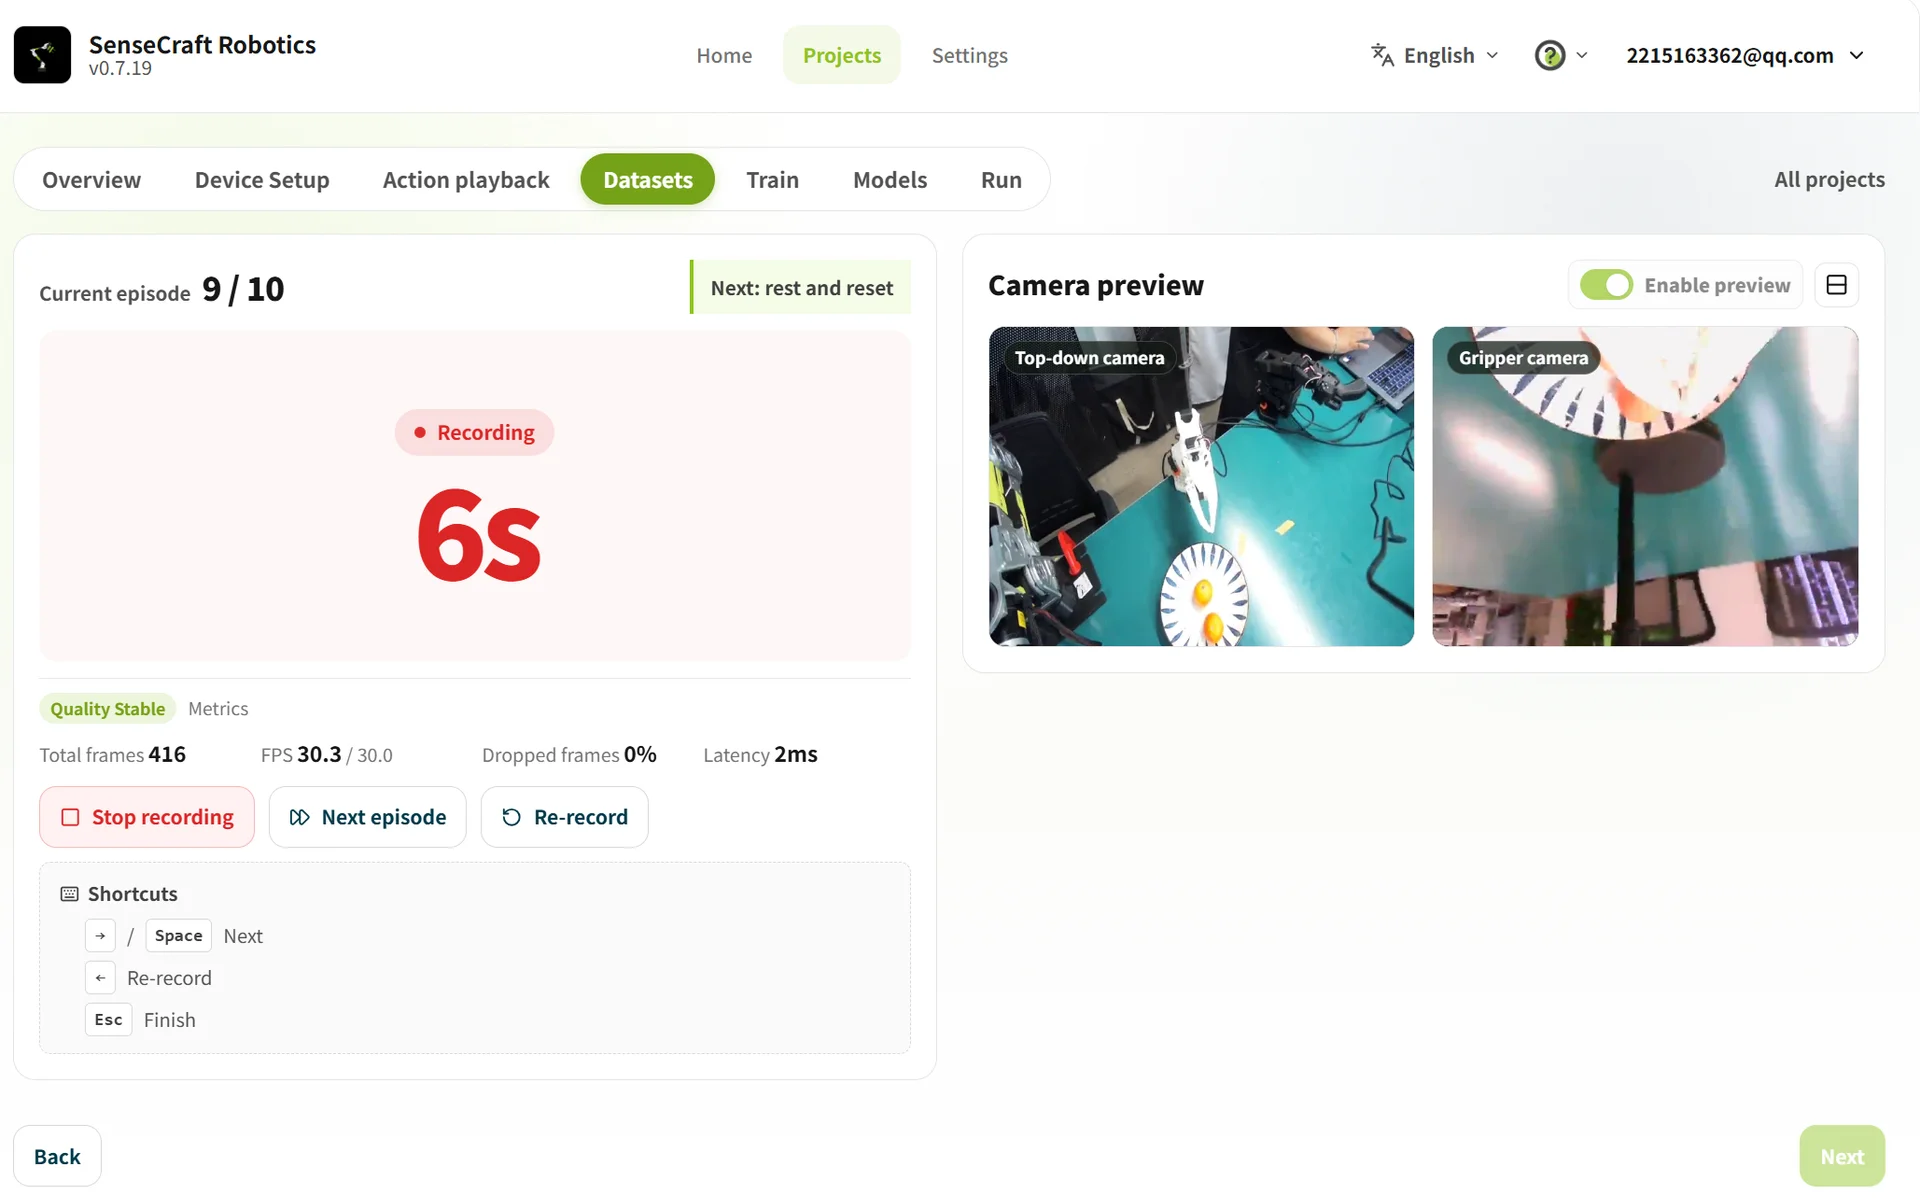
Abschnitt betitelt „3.4.2 Task-Episoden aufzeichnen“Jede Episode sollte den vollständigen Vorgang des Greifens des Objekts an Punkt A, des Bewegens zu Punkt B und des Loslassens aufzeichnen. Halten Sie den Ablauf konsistent; fügen Sie nur dann kleine Änderungen in Position, Winkel und Bewegung hinzu, wenn mehr Generalisierung erforderlich ist.
- Platzieren Sie das Objekt an Punkt A, bestätigen Sie die Anfangshaltung und klicken Sie auf Aufzeichnung starten.
- Verwenden Sie den Leader, um den Follower durch die Aufgabe zu steuern, und bringen Sie den Arm dann in die Anfangshaltung zurück.
- Warten Sie nach Abschluss der Aufgabe auf die verbleibende Zeit oder klicken Sie auf ➡ (oder drücken Sie die Leertaste), um die Episode frühzeitig zu beenden.
- Bringen Sie während der Pause das Objekt an Punkt A zurück und bereiten Sie den Arm auf die nächste Episode vor.
Wichtig
- Sichern Sie die Kameras vor der Erfassung. Die Arme, der Greifer, das Objekt und die Punkte A und B müssen in beiden Ansichten sichtbar bleiben.
- Lassen Sie nicht zu, dass Schlüsselaktionen blockiert werden oder die Kamera-Ansichten verlassen.
- Wenn die Aufgabe fehlschlägt, das Objekt nicht sicher gehalten wird, das Video stottert oder eine Kamera blockiert ist, klicken Sie auf Erneut aufzeichnen oder drücken Sie
Esc, um die Erfassung zu stoppen.- Sie können die Charge zuerst abschließen und dann abnormale Episoden inspizieren und löschen.
- Stoppen Sie sofort bei Kontrollverlust oder Kollisionsgefahr.
3.4.3 Daten inspizieren, löschen und zusammenführen
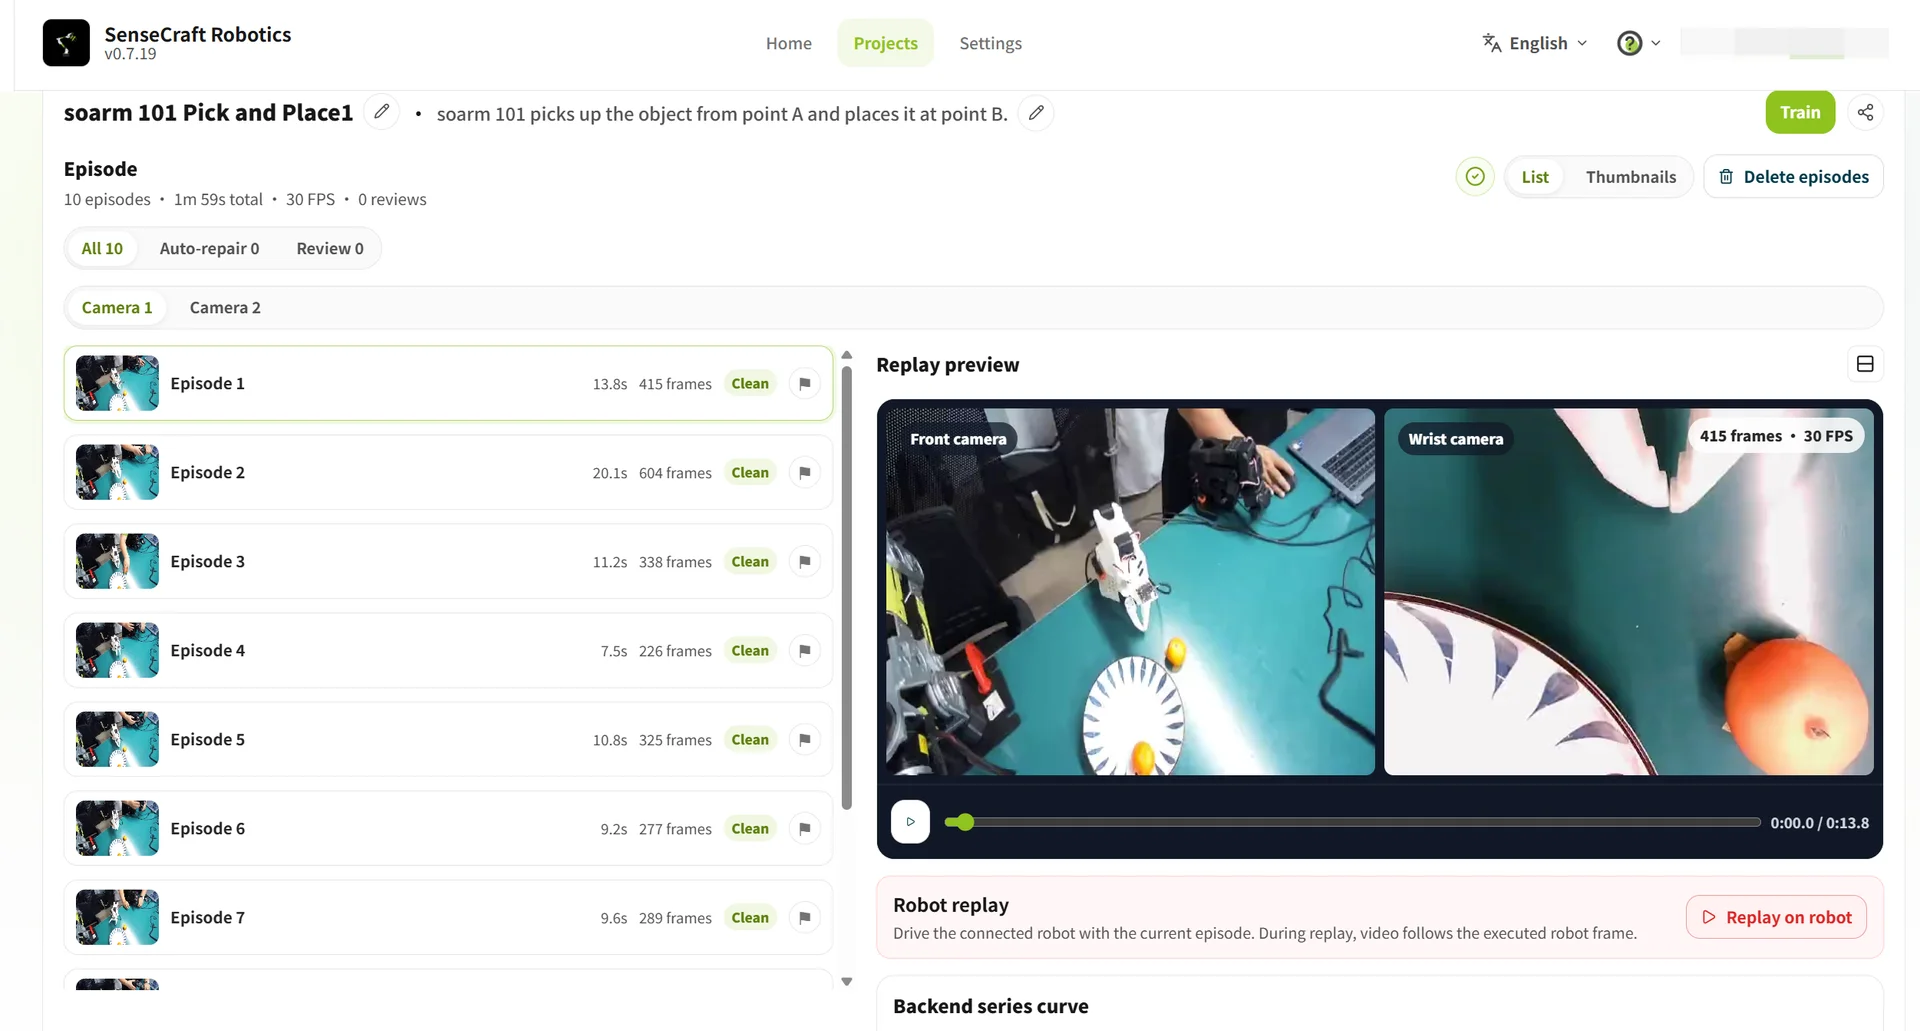
Abschnitt betitelt „3.4.3 Daten inspizieren, löschen und zusammenführen“Inspizieren Sie nach der Erfassung abnormale Episoden, löschen Sie ungültige Daten und führen Sie bei Bedarf kompatible Datensätze zusammen.
| Vorgang | Methode | Beschreibung |
|---|---|---|
| Abnormale Episoden inspizieren | Episode auswählen und Video oder Aktions-Wiedergabe abspielen | Aufgabenabschluss und Greiferbewegung prüfen |
| Abnormale Episoden löschen | Auf Episoden stapelweise löschen klicken, Episoden auswählen, bestätigen und auf Gelöschte Kopie erstellen klicken | Neuen Datensatz umbenennen; der ursprüngliche Datensatz wird nicht überschrieben |
| Datensätze zusammenführen | Auf Zusammenführen klicken, Datensätze auswählen und neuen Datensatznamen eingeben | Datensätze mit übereinstimmenden Aufgabenbeschreibungen, Geräte-Kombinationen und Kamera-Konfigurationen zusammenführen |
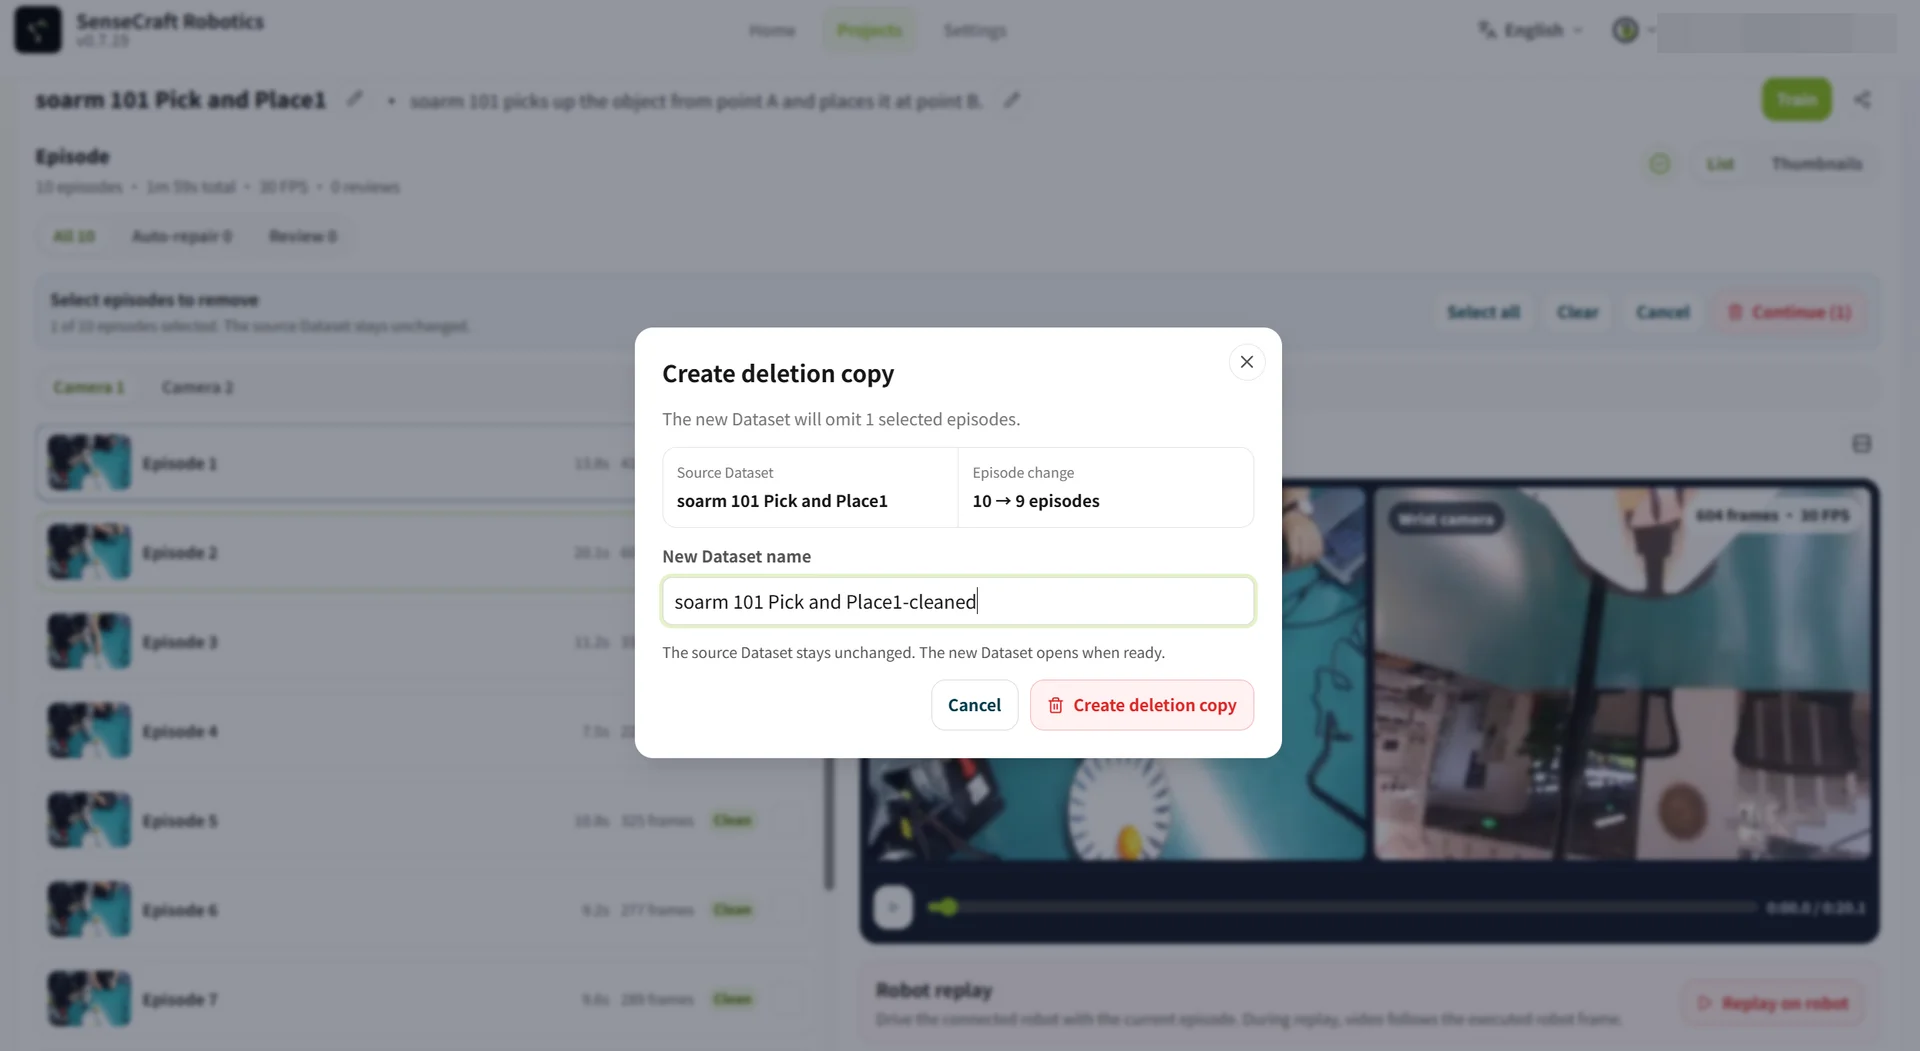
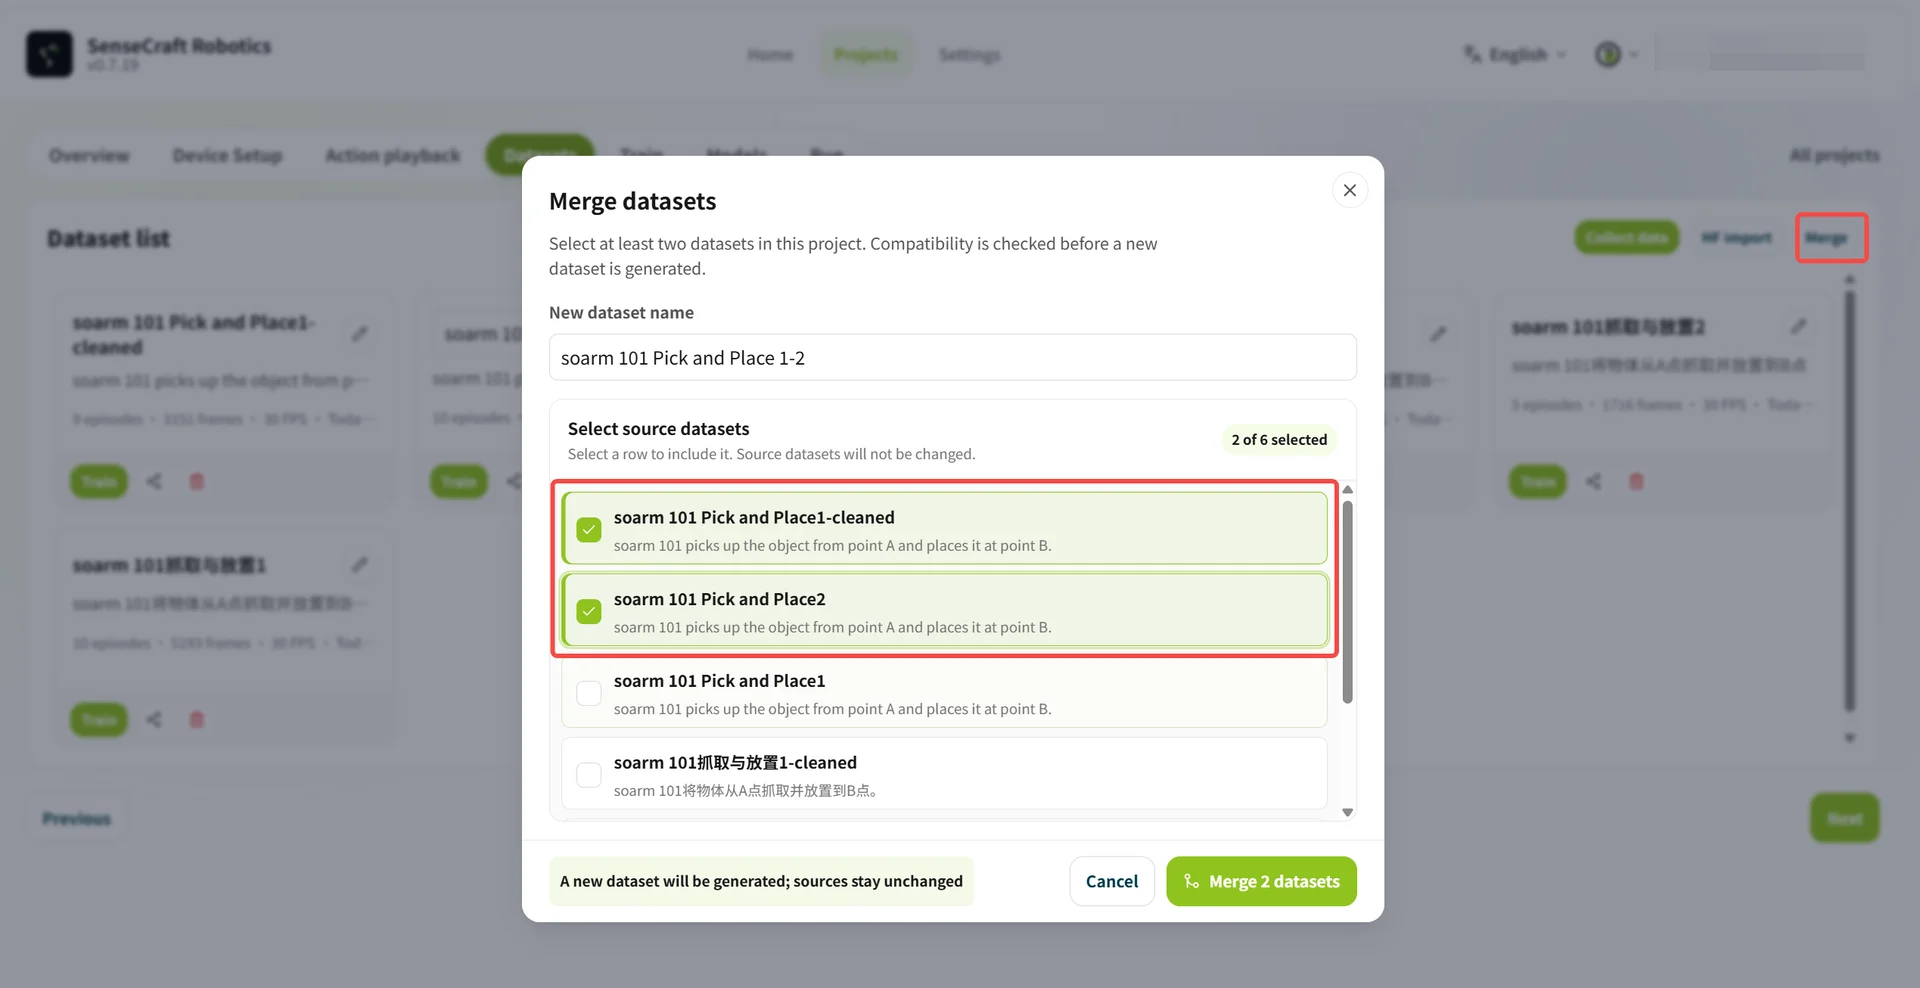
3.5 Training
Abschnitt betitelt „3.5 Training“Das Training generiert ein Aktionsmodell aus den Teaching-Daten. SenseCraft Robotics liest die aufgezeichneten Aufgabendaten, analysiert, wie der Arm die Zielaktion ausführt, und generiert ein Modell für den autonomen Betrieb.
| Parameter | Option / Wert | Details |
|---|---|---|
| Trainings-Hardware | Cloud · GPU automatisch auswählen | Verwendet einen Cloud-Server und verbraucht die entsprechenden Credits. |
| Lokal · kostenlos | Verwendet den aktuellen Computer und erfordert eine kompatible lokale GPU. | |
| Trainings-Datensatz | Zieldatensatz auswählen | Einen aufgezeichneten und vorbereiteten Datensatz auswählen. |
| Policy | ACT | Die aktuelle Standard-Aktionssteuerungs-Policy. |
| Trainingsschritte | 10000 | Als Anfangswert empfohlen; entsprechend den Ergebnissen anpassen. |
Credit-Hinweis Cloud-Training verbraucht Credits; lokales Training verbraucht keine Cloud-Trainings-Credits. Informationen zu Credits finden Sie unter Credit-Regeln.
Empfohlene Trainingsschritte und Episodenanzahl:
| Aufgabenschwierigkeit | Aufgabenbeschreibung | Empfohlene Episoden | Empfohlene Schritte |
|---|---|---|---|
| Anfänger | Festes Punkt A zu Punkt B | Etwa 20 | 10,000–15,000 |
| Fortgeschritten | An zufälligen Positionen greifen und ablegen | Etwa 50 | 30,000–40,000 |
| Experte | Mehrere Schritte oder lange Dauer | Etwa 100 | 80,000–100,000 |
Trainingsdauer: Die Gesamt-Trainingszeit hängt vom ausgewählten GPU-Modell und der Anzahl der Trainingsschritte ab. Zum Beispiel können 20,000 Schritte in der Cloud auf den meisten GPUs von mehreren Minuten bis zu Dutzenden Minuten dauern; 100,000 Schritte dauern etwa fünfmal so lange.
Klicken Sie nach der Bestätigung der Einstellungen auf Training starten. Zeigen Sie Fortschritt und Verlauf in Aktuelle Trainingsaufgaben an.
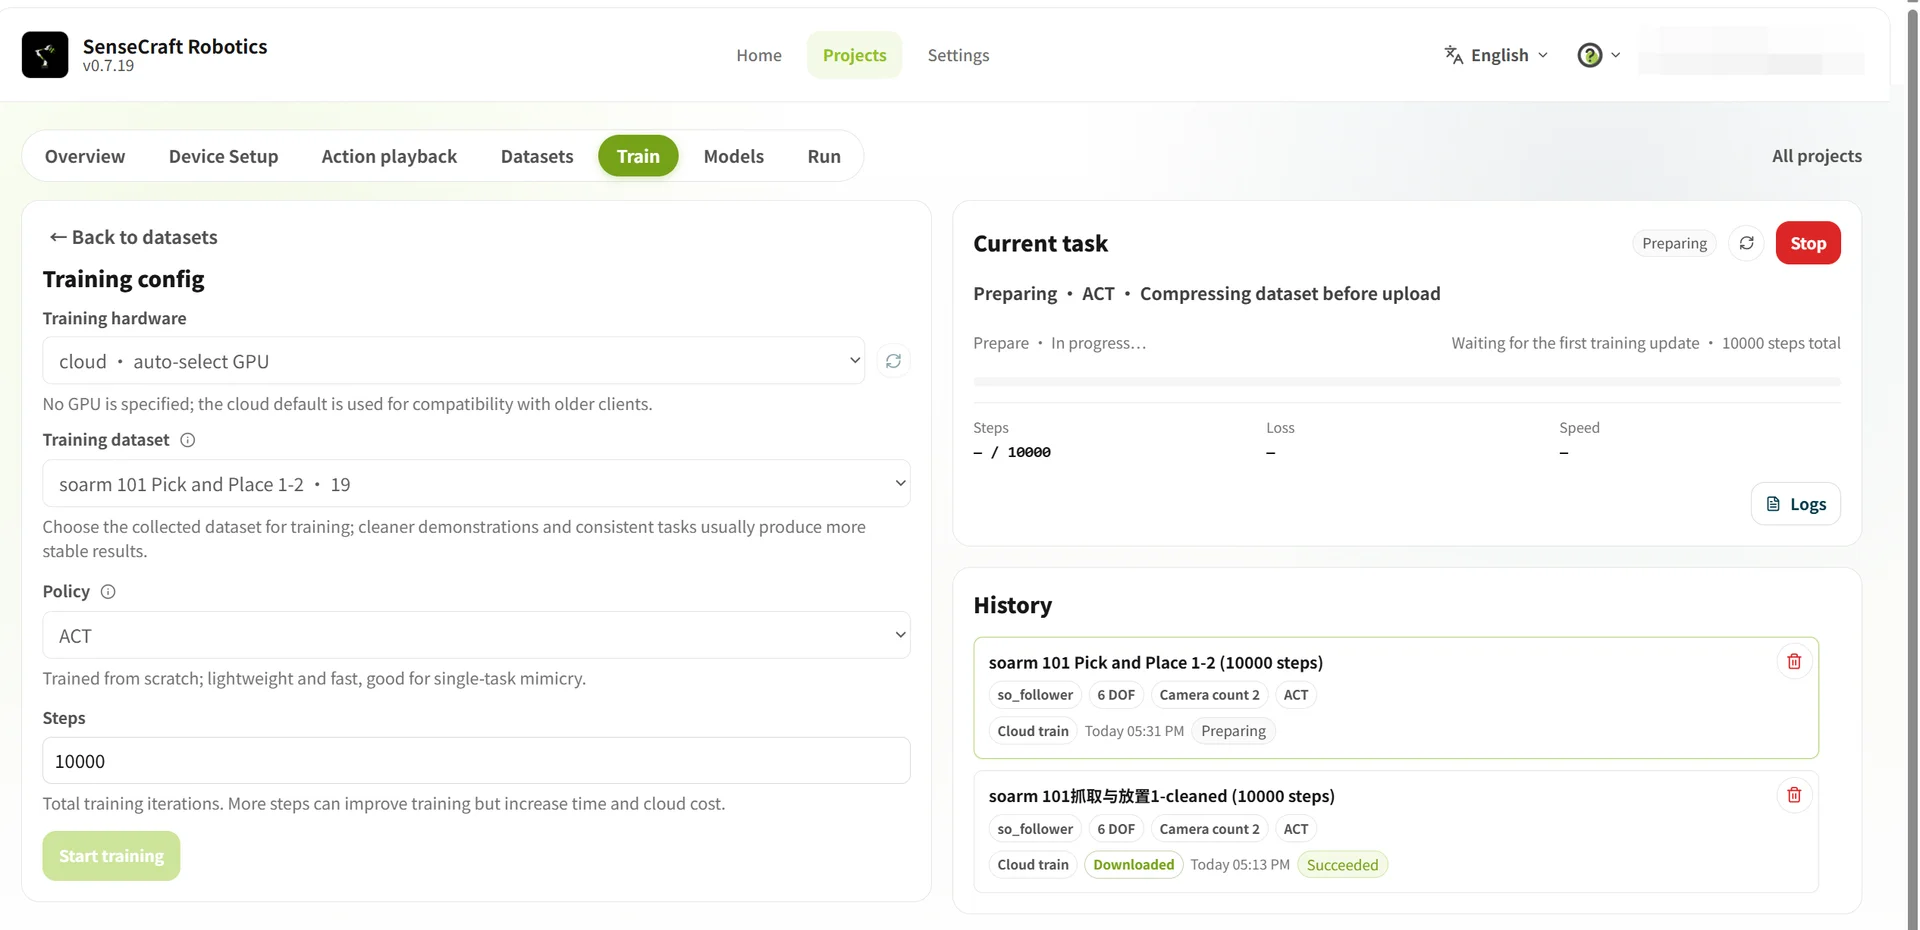
3.6 Modell
Abschnitt betitelt „3.6 Modell“Modell wird verwendet, um Trainingsergebnisse anzuzeigen und ein Modell für den Betrieb auszuwählen. Bestätigen Sie, dass das Training abgeschlossen ist und dass die Aufgabe und Geräte-Kombination zum aktuellen Projekt passen.
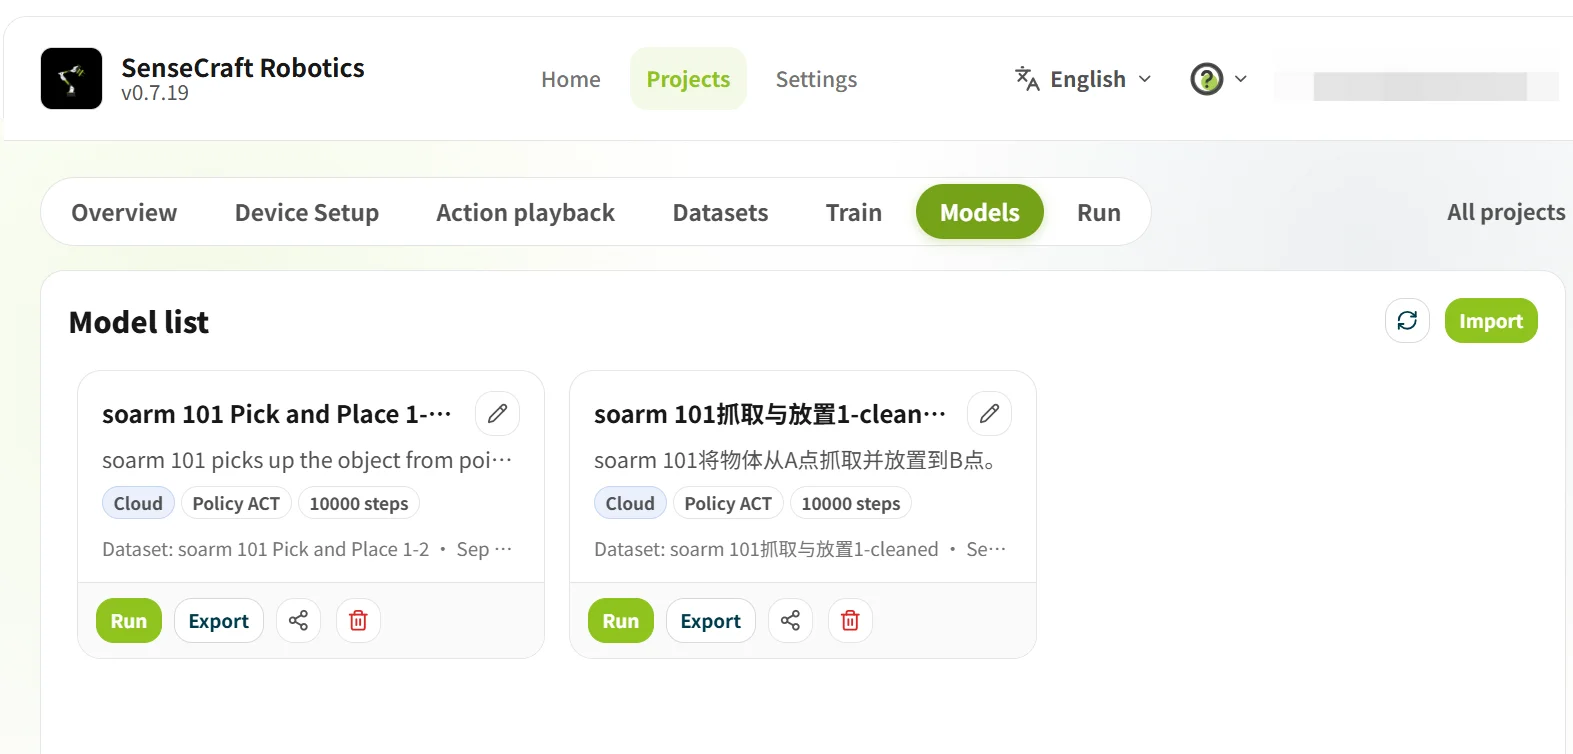
3.7 Betrieb
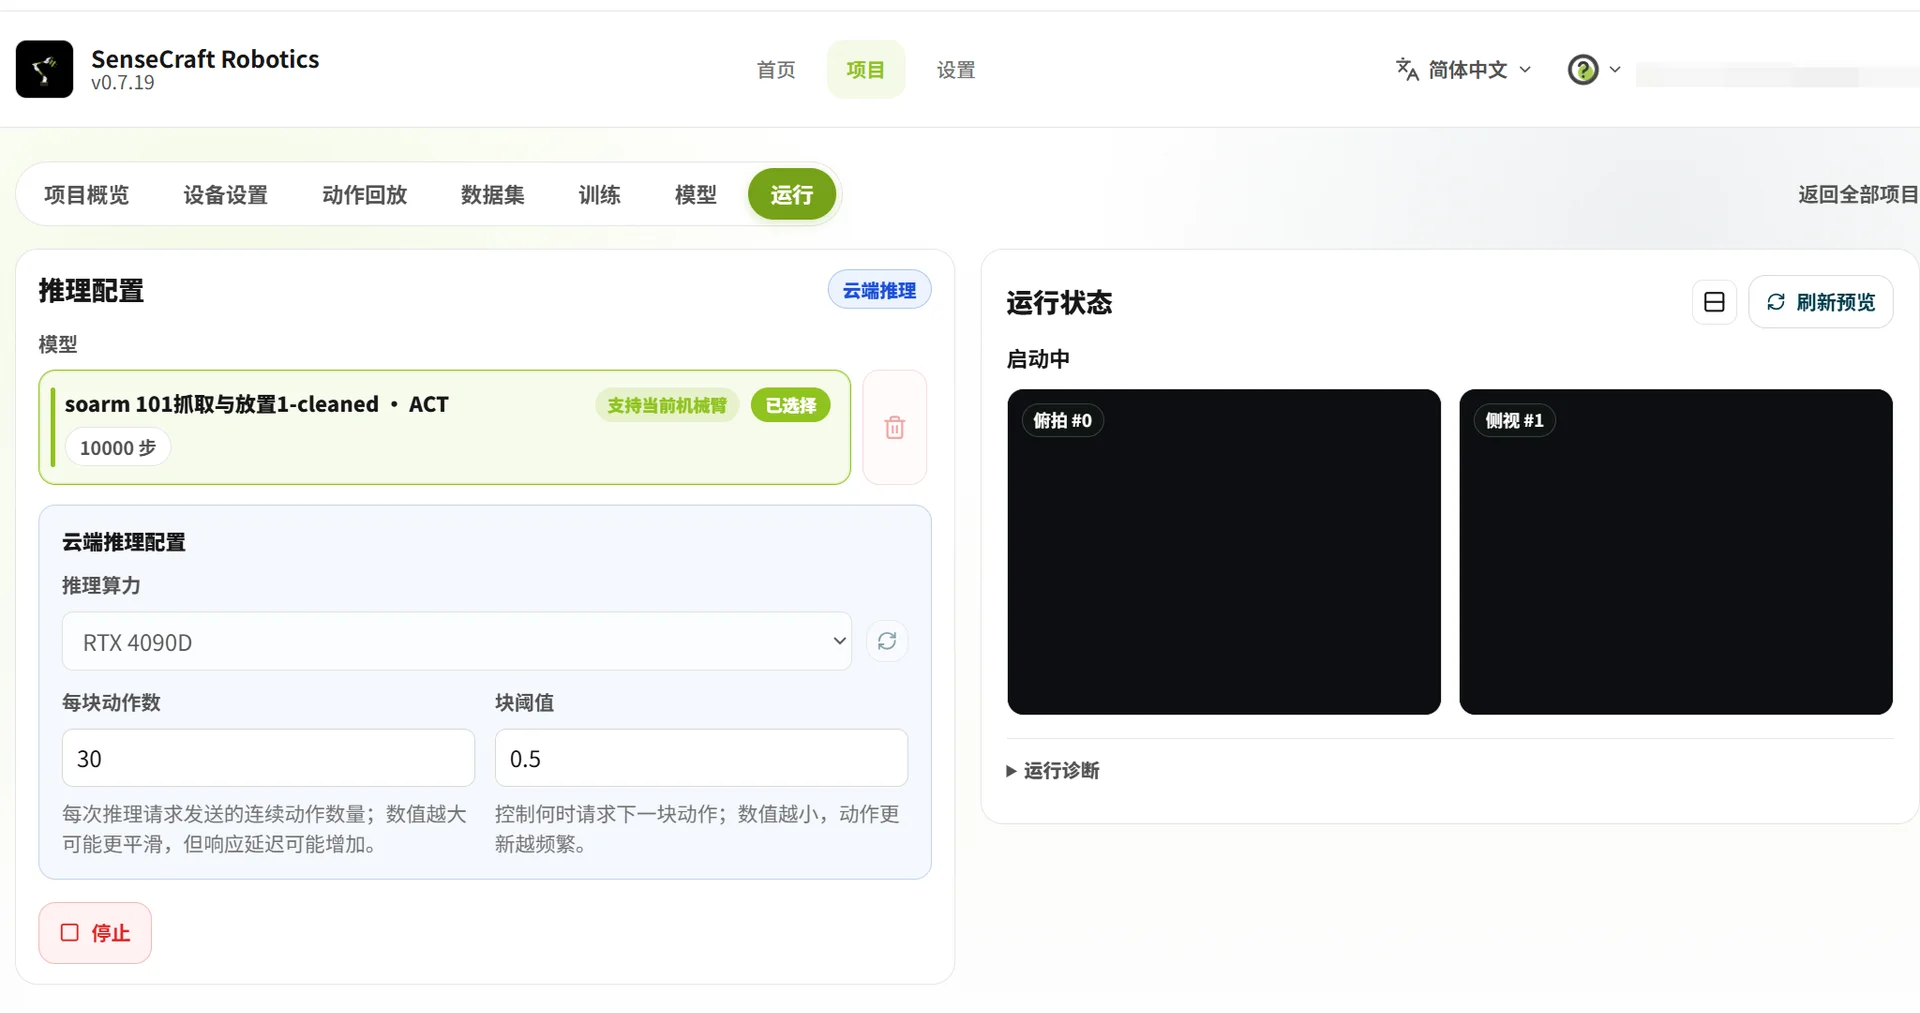
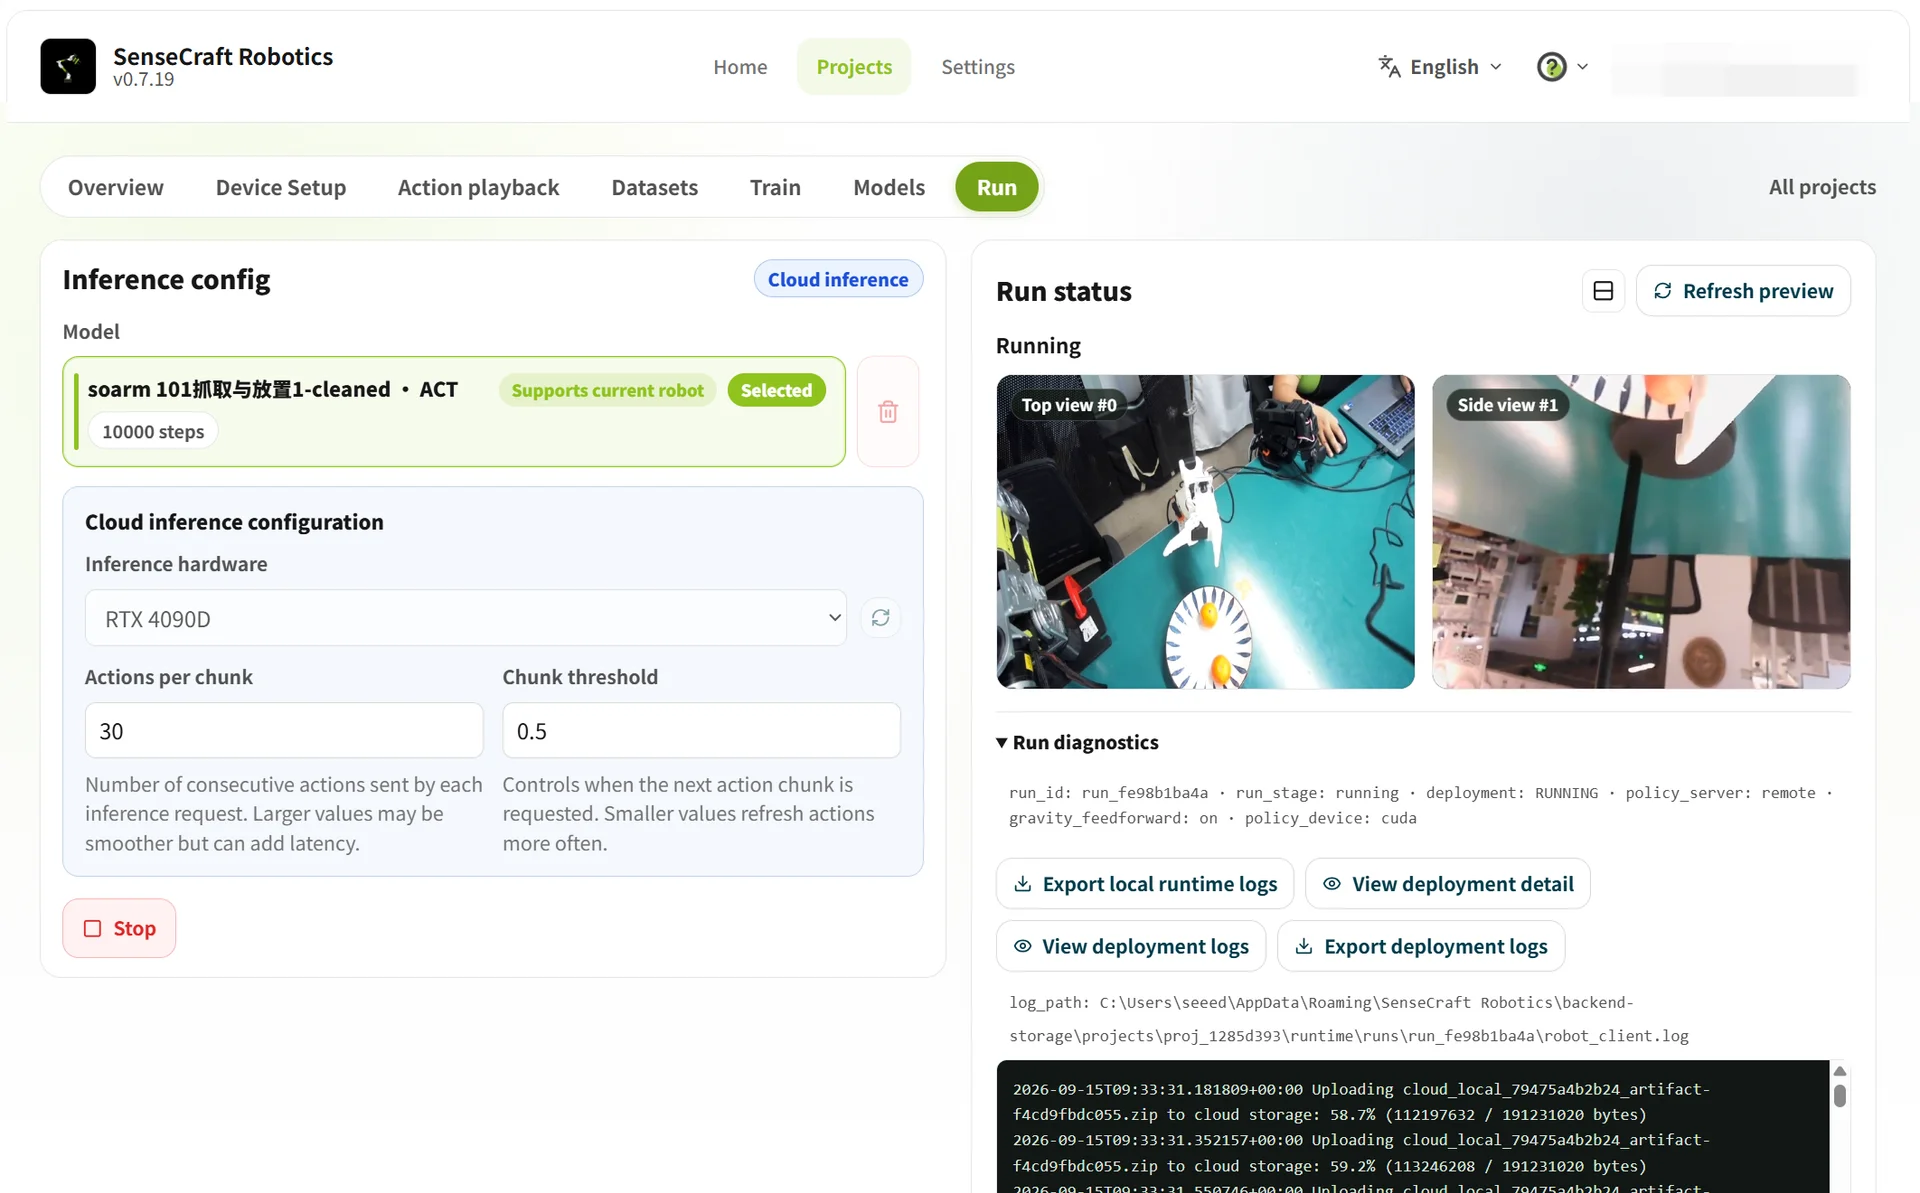
Abschnitt betitelt „3.7 Betrieb“Betrieb lädt ein trainiertes Modell auf die Arme, um zu überprüfen, ob es die Aufgabe korrekt abschließen kann.
- Modell auswählen: Wählen Sie ein Modell, das als Unterstützung der aktuellen Arme gekennzeichnet ist.
- Inferenzmethode auswählen: Wählen Sie Cloud-Inferenz oder Lokale Inferenz und konfigurieren Sie die entsprechenden Parameter.
- Inferenz starten: Bestätigen Sie die Einstellungen und klicken Sie auf Cloud-/Lokale Inferenz starten.
Wesentliche Unterschiede zwischen Cloud-Inferenz und lokaler Inferenz:
| Vergleich | Cloud-Inferenz | Lokale Inferenz |
|---|---|---|
| Rechen-Hardware | Verwendet eine Hochleistungs-Cloud-GPU. | Verwendet die lokale CPU; die aktuelle Plattform unterstützt keine lokale GPU. |
| Leistungsauswirkung | Ergebnisse hängen stark von der Qualität der Netzwerkübertragung ab. | Ergebnisse hängen von der lokalen CPU-Leistung ab. |
| Parameter | Aktionsanzahl (Standard 120): vorhergesagte Aktionsschritte pro Inferenz. Chunk-Schwellenwert (Standard 0.9): beeinflusst Sanftheit und Genauigkeit. Höhere Werte sind vorsichtiger und können pausieren; niedrigere Werte sind sanfter, können aber Fehler erhöhen. | Anzahl Durchläufe: Anzahl wiederholter Aufgaben-Durchläufe. Zeitlimit pro Durchlauf: maximale Dauer eines Durchlaufs; endet automatisch bei Zeitüberschreitung. |
| Datenausgabe | Führt nur Inferenz-Verifizierung durch. | Generiert automatisch einen Datensatz aus den Inferenz-Durchläufen nach Beendigung des Betriebs. |
| Kosten und Einschränkungen | Unterliegt Plattformregeln; Rechenleistung eignet sich für schnellen Einstieg. | Erfordert normalerweise keine Cloud-Credits, ist aber durch lokale CPU-Leistung begrenzt. |
Hinweise
- Bestätigen Sie vor dem Betrieb, dass die Arme korrekt verbunden und der Arbeitsbereich sicher sind.
- Trennen oder zerlegen Sie die Arme während des Betriebs nicht. Beobachten Sie ihre Bewegungen.
- Wenn das Ergebnis unbefriedigend ist, kehren Sie zu Datensatz zurück, löschen Sie abnormale Episoden, fügen Sie gültige Daten hinzu und trainieren Sie erneut.