reBot Arm 102 + B601 DM-Trainingsleitfaden
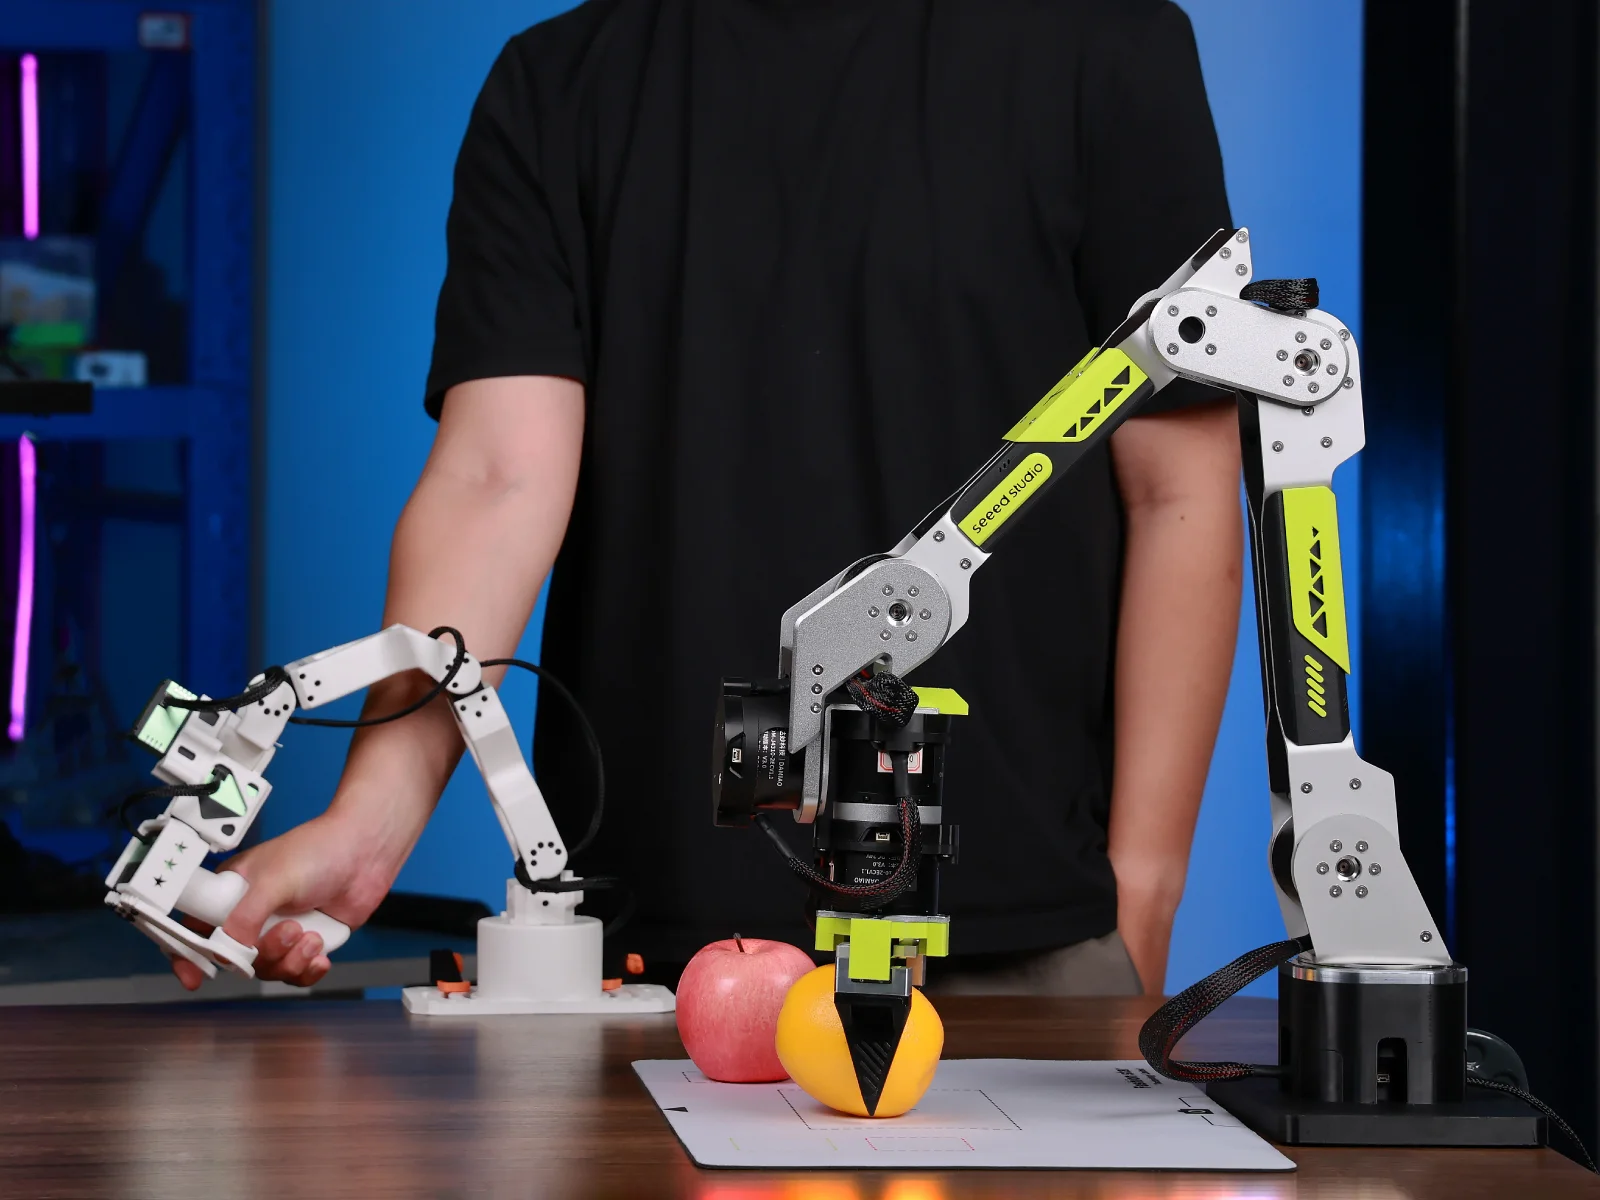
Dieses Tutorial verwendet den reBot Arm 102 (Leader-Arm) und den B601 DM (Follower-Arm) mit SenseCraft Robotics, um den vollständigen Workflow zu präsentieren – von Projekterstellung und Geräteeinrichtung bis Datenerfassung, Modelltraining und Betrieb. Die Beispielsaufgabe in diesem Leitfaden besteht darin, ein Objekt an Punkt A aufzunehmen und an Punkt B abzulegen. Sie dient nur zur Veranschaulichung; Benutzer können Anwendungsszenarien nach Bedarf entwerfen, wie Sortieren, Handhaben, Verpacken, Knopfdrücken oder Ein- und Ausstecken.
Versionshinweis Schnittstellennamen, Schaltflächenpositionen und Trainings-Backends können sich mit SenseCraft Robotics-Versionen ändern. Serielle Port-Nummern (wie COM21, COM35, COM3 und COM6) sowie Datensatznamen in diesem Leitfaden sind Beispiele aus einem Video. Verwenden Sie immer die von Ihrem aktuellen Computer erkannten Geräte.
Tutorial-Übersicht
Abschnitt betitelt „Tutorial-Übersicht“Dieses Tutorial ist in der Reihenfolge von Hardware-Einrichtung und Software-Bedienung organisiert, um Ihnen zu helfen, die Arme schnell zu konfigurieren und ein Modell zu trainieren:
| Kapitel | Phase | Hauptinhalt |
|---|---|---|
| Kapitel 1 | Vorbereitung | Hardware-Liste, Computer- und Softwareanforderungen, Szenario- und Sicherheitsprüfungen |
| Kapitel 2 | Arme verbinden | Physische Montage und Kabelverbindungen für Leader- und Follower-Arme |
| Kapitel 3 | Software-Training | Kern-Workflow: Geräteeinrichtung ➔ Datenerfassung ➔ Modelltraining ➔ Bereitstellung und Betrieb |
1. Vorbereitung
Abschnitt betitelt „1. Vorbereitung“1.1 Hardware
Abschnitt betitelt „1.1 Hardware“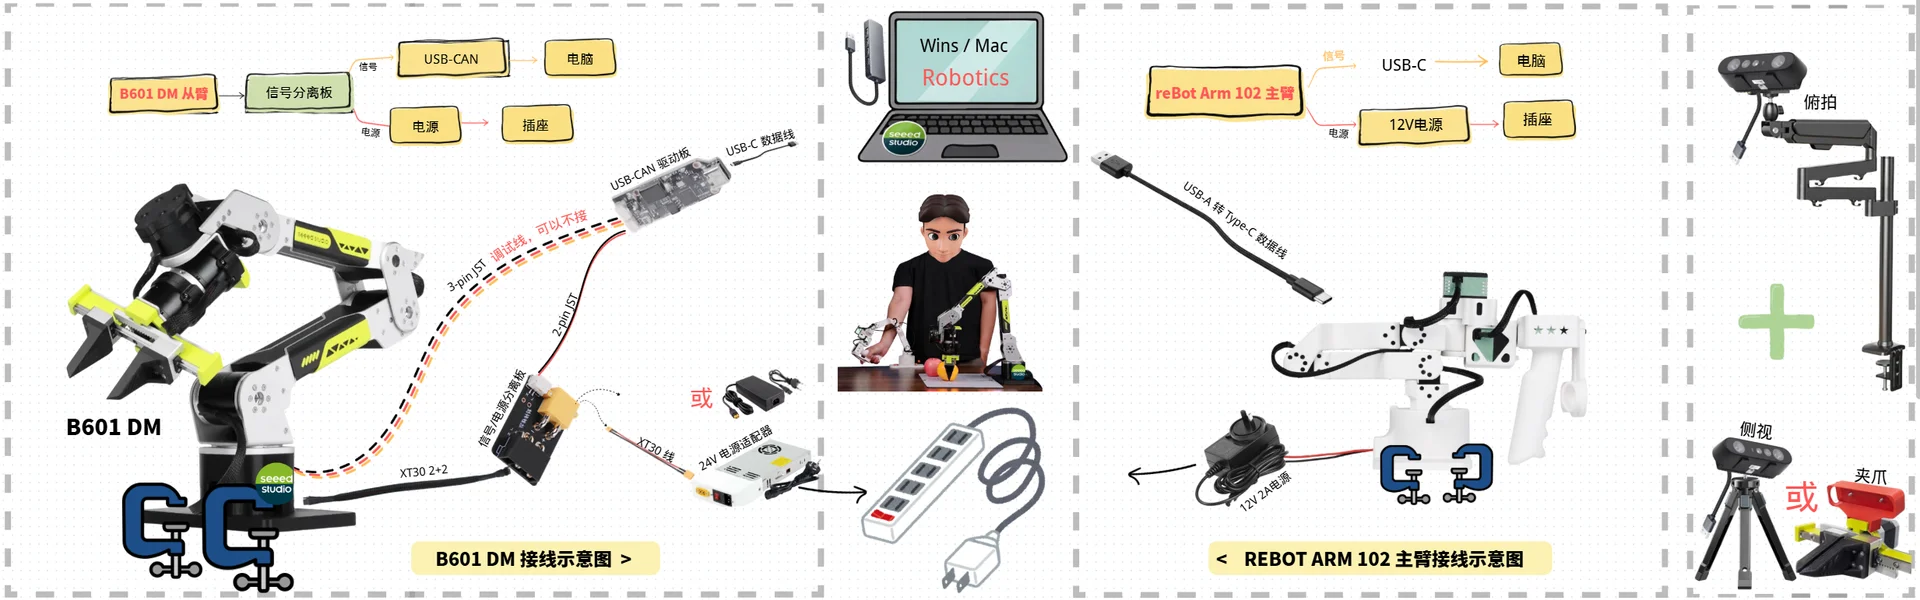
Die Arme müssen montiert, befestigt, mit Strom versorgt und mit USB verbunden sein. Wenn die Montage nicht abgeschlossen ist, siehe Schritt 1: Arm montieren.
| Kategorie | Leader: reBot Arm 102 | Follower: B601 DM |
|---|---|---|
| Arm | reBot Arm 102 ×1 🔗Jetzt kaufen | Montiertes reBot Arm B601-DM-Set (montierte Greifer-Version mit Stromversorgung) ×1 🔗Jetzt kaufen |
| Stromversorgung | 12 V / 2 A Netzadapter ×1 | 24 V / 15 A Stromversorgung und Stromkabel ×1 |
| Datenkabel | USB-C-Datenkabel ×1 | USB-C-Datenkabel ×1 |
| Kommunikations- und Stromkomponenten | — | USB-CAN-Treiberplatine ×1 Signal-/Strom-Trennplatine ×1 |
| Weitere Kabel | — | 2-poliges JST-Kabel ×1 3-poliges JST-Kabel ×1 XT30 2+2-Kabel ×1 |
| Montagewerkzeuge | Schraubzwinge ×2 | Schraubzwinge ×2 |
Kameras
Abschnitt betitelt „Kameras“Zwei Kameras sind erforderlich: eine für die Ansicht von oben und eine für entweder die Seiten-Ansicht oder die Greifer-Ansicht.
| Kamera | Kamera von oben | Seiten-Kamera | Greifer-Kamera |
|---|---|---|---|
| Menge | 1 | Wählen Sie entweder die Seiten-Kamera oder Greifer-Kamera | |
| Halterung | Halterung von oben ×1 | Kleine Tisch-Halterung ×1 | 3D-gedruckte Halterung ×1 |
Kamera-Optionen: Wählen Sie unter macOS oder Windows eine der folgenden Kombinationen. Wir empfehlen, die Kameras direkt an die USB-Anschlüsse des Computers anzuschließen, anstatt einen USB-Hub oder ein Dock zu verwenden.
| Option | Hikvision USB-Kamera | Logitech C270 HD Webcam | Erfassungsleistung |
|---|---|---|---|
| Option1 | 1 | 1 | Am stabilsten; unterstützt 120-FPS-Erfassung |
| Option2 | ❌ | 2 | Stabil; unterstützt alle Erfassungs-Bildraten |
| Option3 | 2 | ❌ | Halten Sie die Bildrate bei 60 FPS oder darunter; 120-FPS-Erfassung wird nicht unterstützt und in einigen Fällen können Kompatibilitätsprobleme auftreten |
1.2 Computer und Software
Abschnitt betitelt „1.2 Computer und Software“- Windows- oder macOS-Computer (lokales Training erfordert eine kompatible GPU)
- Stabile Netzwerkverbindung (für Download, Anmeldung, Cloud-Training und Inferenz)
- SenseCraft Robotics installiert
- Ein registriertes SenseCraft-Konto, angemeldet innerhalb von SenseCraft Robotics
Ausführliche Anleitungen finden Sie unter Software-Download und Konto-Einrichtung.
1.3 Szenario und Sicherheit
Abschnitt betitelt „1.3 Szenario und Sicherheit“- Markieren Sie zwei feste Positionen auf dem Tisch: Punkt A für die Startposition des Objekts und Punkt B für sein Ziel.
- Bereiten Sie ein angemessen großes, leicht zu greifendes Objekt vor, wie z. B. einen roten Block oder ein weiches Objekt.
- Stellen Sie sicher, dass Punkt A, Punkt B, beide Arme und das Objekt in den Kamera-Ansichten sichtbar und nicht verdeckt sind.
- Räumen Sie den Arbeitsbereich der Arme von Personen, Chaos, Kabeln und zerbrechlichen Objekten. Justieren Sie den Leader-Arm so, dass er sich dem Follower-Arm nicht nähert oder im Follower-Kamera-Blickfeld erscheint.
2. Arme verbinden
Abschnitt betitelt „2. Arme verbinden“Sicherheitshinweis: Trennen Sie die Stromversorgung vor dem Verbinden oder Trennen von JST-, XT30- oder anderen Kabeln. Schalten Sie die Stromversorgung erst ein, nachdem Sie bestätigt haben, dass alle Kabel korrekt verbunden sind. B601 RS und B601 DM sehen ähnlich aus. Stellen Sie sicher, dass Sie zwischen ihnen unterscheiden.
2.1 reBot Arm 102 montieren und verbinden (Leader-Arm)
Abschnitt betitelt „2.1 reBot Arm 102 montieren und verbinden (Leader-Arm)“Schritt 1: reBot Arm 102 montieren
Abschnitt betitelt „Schritt 1: reBot Arm 102 montieren“Verwenden Sie Schraubzwingen, um den reBot Arm 102 auf einer flachen Tischplatte zu befestigen. Drücken Sie die Basis leicht, um zu bestätigen, dass sie sich nicht bewegt.
Schritt 2: Kabel verbinden
Abschnitt betitelt „Schritt 2: Kabel verbinden“
Die Verbindungen bestehen aus zwei Pfaden:
-
Signalpfad (Arm -> USB-C-Kabel -> Computer)
- Bereiten Sie ein USB-C-Kabel vor, um den Arm mit dem Computer zu verbinden (stecken Sie es noch nicht in den Computer; verbinden Sie es, wenn Sie die Serial-Port-Bindung erreichen und nach Geräten scannen).
-
Strompfad (Arm -> 12-V-2-A-Netzadapter -> Steckdosenleiste -> einschalten)
- Verbinden Sie den 12-V-2-A-Netzadapter mit dem Stromanschluss des Arms.
- Verbinden Sie den Adapter mit der Steckdosenleiste, um den Arm mit Strom zu versorgen.
2.2 B601 DM montieren und verbinden (Follower-Arm)
Abschnitt betitelt „2.2 B601 DM montieren und verbinden (Follower-Arm)“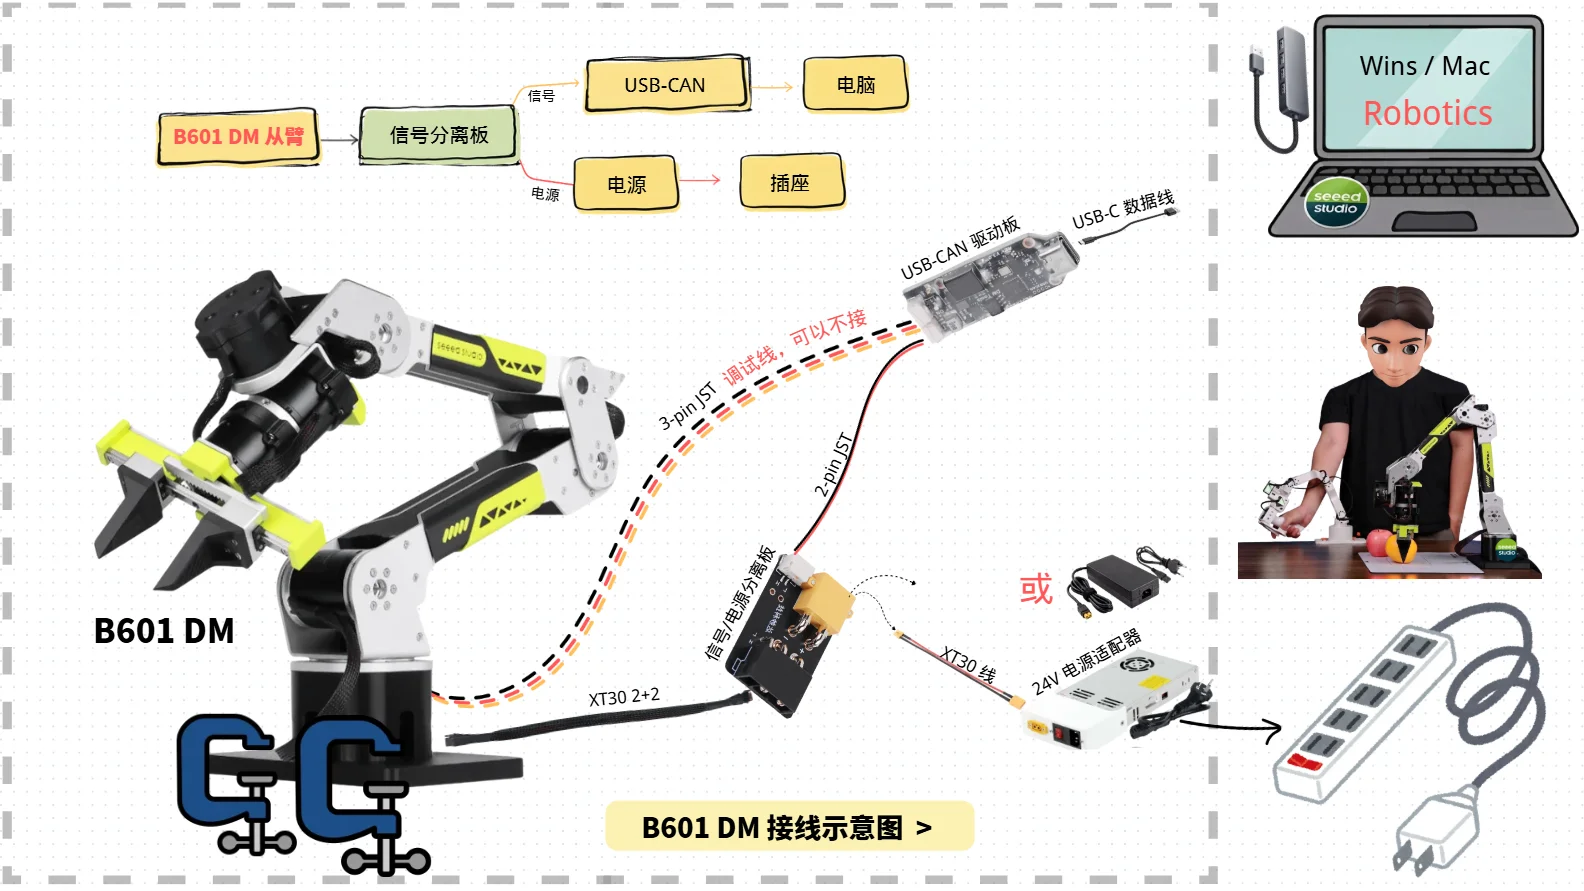
Schritt 3: B601 DM montieren
Abschnitt betitelt „Schritt 3: B601 DM montieren“Verwenden Sie Schraubzwingen, um den B601 DM auf einer stabilen, flachen Tischplatte zu befestigen. Drehen Sie nach dem Befestigen den Arm sanft nach links und rechts, um zu bestätigen, dass sich die Basis nicht bewegt.
Schritt 4: Kabel verbinden
Abschnitt betitelt „Schritt 4: Kabel verbinden“Stellen Sie vor dem Start sicher, dass die Stromversorgung getrennt ist. Die Verbindungen bestehen aus zwei Pfaden:
-
Signalpfad (Arm -> Signal-/Strom-Trennplatine -> USB-CAN-Treiberplatine -> Computer)
- Verwenden Sie ein XT30 2+2-Kabel, um den ersten Motor unten mit der Signal-/Strom-Trennplatine zu verbinden.
- Verwenden Sie das 2-polige JST-Kabel, um die Signal-/Strom-Trennplatine mit der USB-CAN-Treiberplatine zu verbinden.
- Verwenden Sie das 3-polige JST-Kabel, um den ersten Motor unten mit der USB-CAN-Treiberplatine zu verbinden (dies ist ein Debug-Kabel und kann unverbunden bleiben).
- Bereiten Sie ein USB-C-Datenkabel vor, um die USB-CAN-Treiberplatine mit dem Computer zu verbinden (stecken Sie es noch nicht in den Computer; verbinden Sie es, wenn Sie die Serial-Port-Bindung erreichen und nach Geräten scannen).
-
Strompfad (Arm -> Signal-/Strom-Trennplatine -> 24-V-Netzadapter -> Steckdose -> einschalten)
- Verwenden Sie ein XT30 2+2-Kabel, um den ersten Motor unten mit der Signal-/Strom-Trennplatine zu verbinden.
- Verbinden Sie die Signal-/Strom-Trennplatine mit dem 24-V-Netzadapter.
- Verbinden Sie den Netzadapter mit der Steckdose. Bestätigen Sie, dass der Arm befestigt, die Kabel korrekt und die Umgebung frei ist, und schalten Sie dann die Stromversorgung ein.
3. Projekt
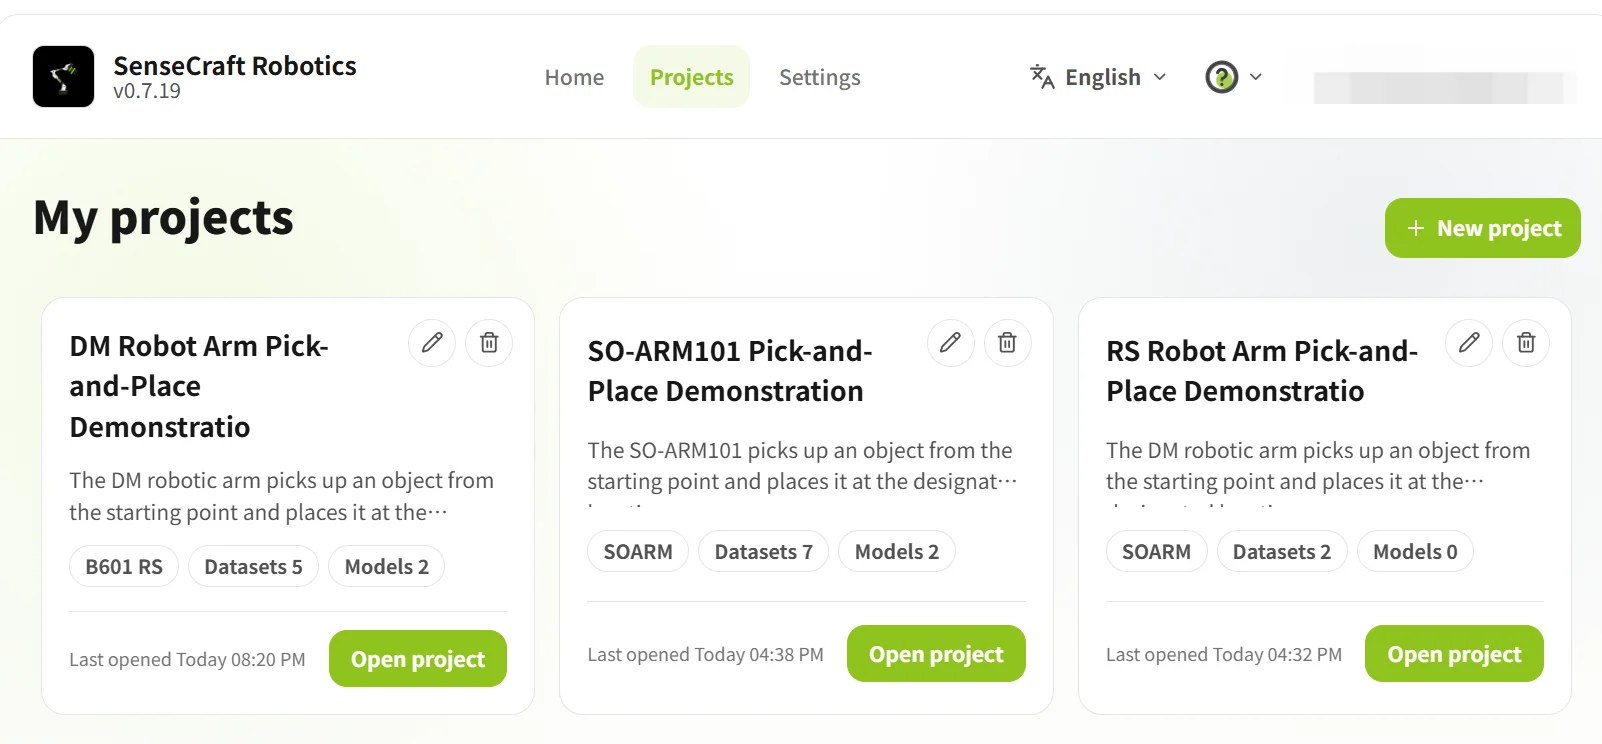
Abschnitt betitelt „3. Projekt“Öffnen Sie nach der Anmeldung die Seite Projekte. Erstellen Sie ein neues Projekt für die erste Nutzung oder öffnen Sie ein bestehendes Projekt. In einem Projekt bietet die Projekt-Übersicht Zugang zu Geräteeinrichtung, Aktions-Wiedergabe, Datensätzen, Training, Modellen und Betrieb.
| Vorgang | Schritte |
|---|---|
| Projekt erstellen | Klicken Sie auf Neues Projekt → Projektname und Beschreibung eingeben → auf Erstellen und Starten klicken |
| Bestehendes Projekt öffnen | Projekt aus der Projektliste auswählen → Projekt öffnen |
3.1 Projekt-Übersicht
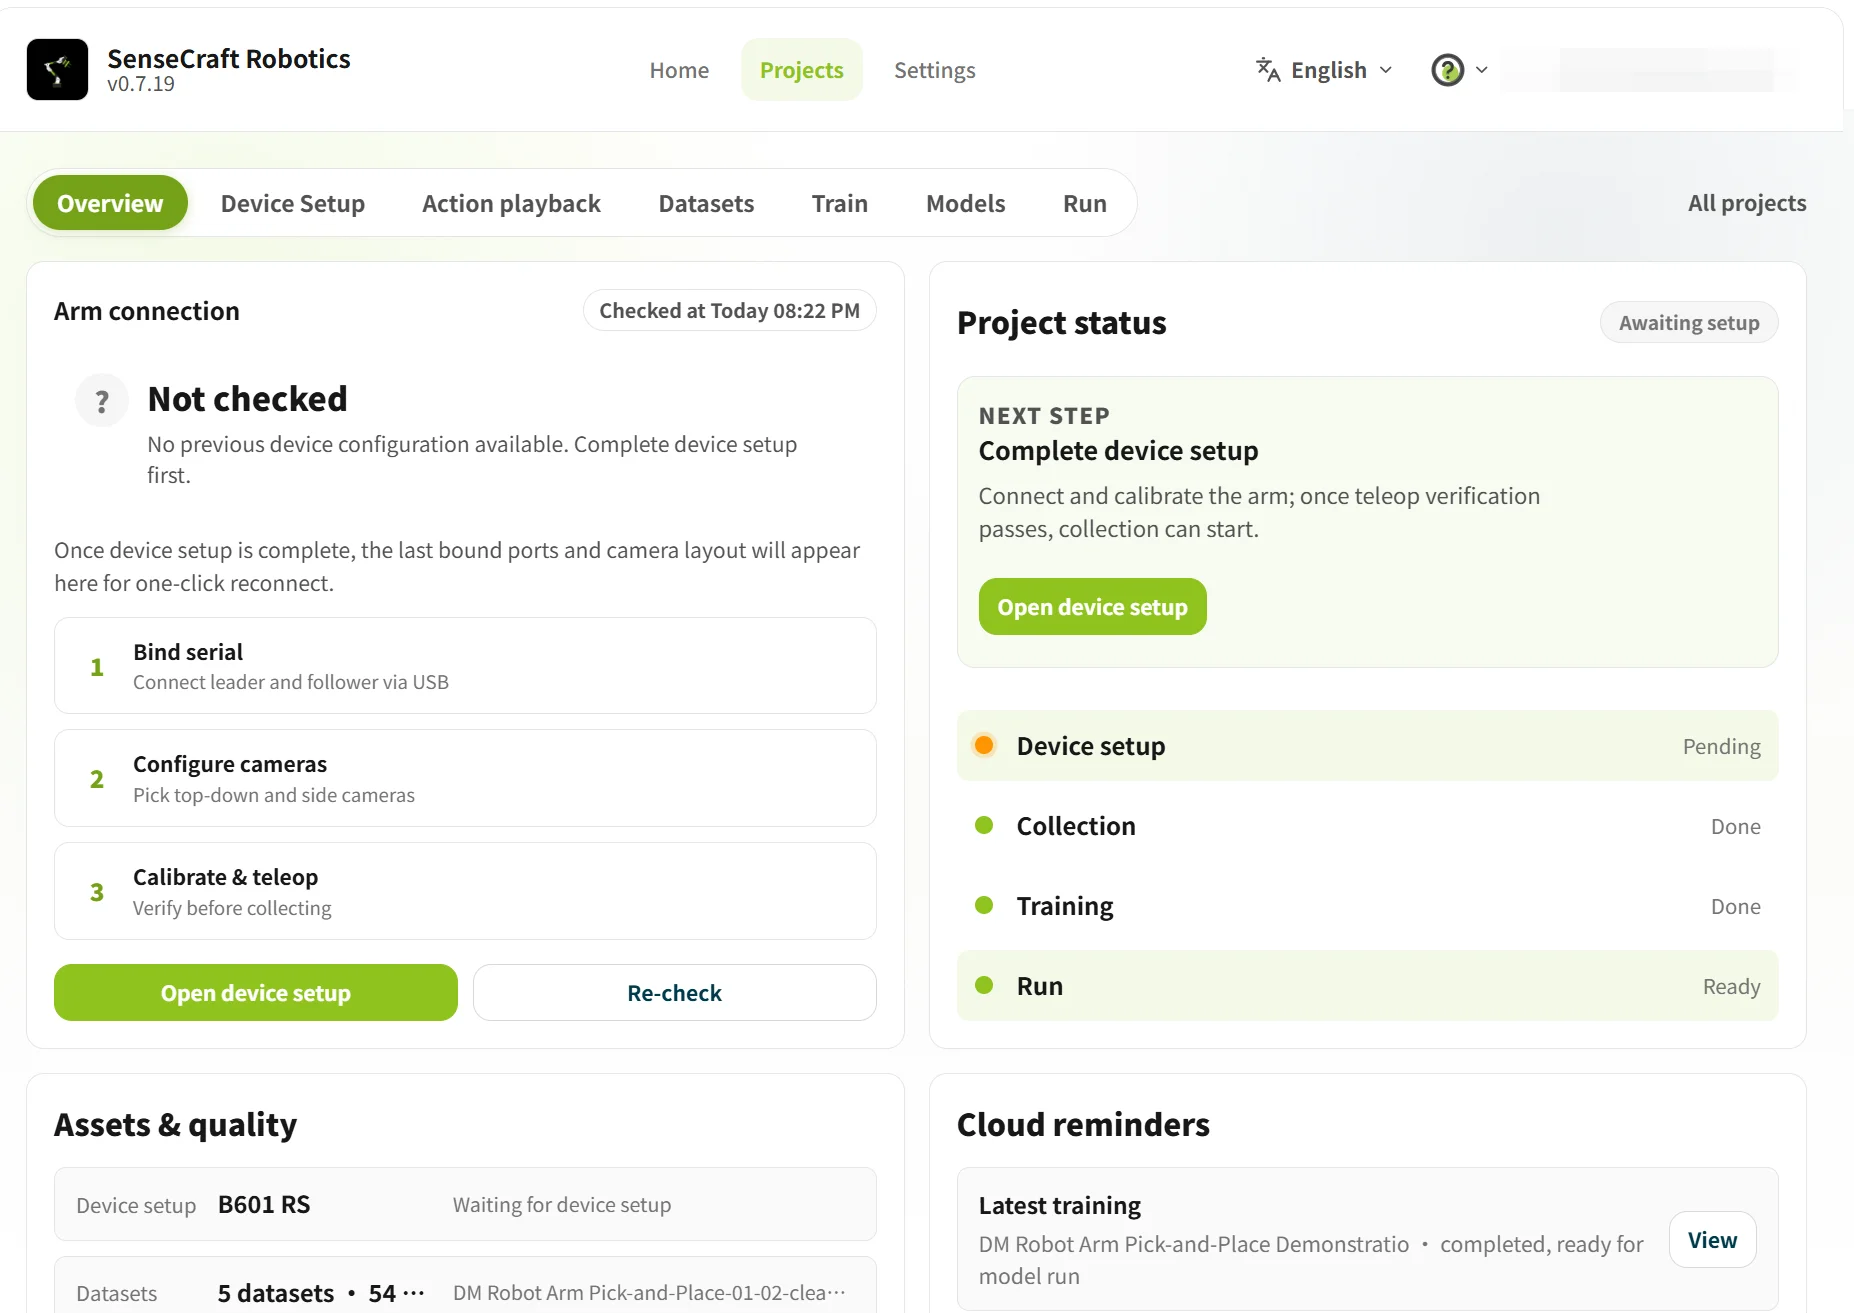
Abschnitt betitelt „3.1 Projekt-Übersicht“Die Projekt-Übersicht zeigt den aktuellen Projektstatus, einschließlich Arm-Verbindung, Geräteeinrichtung, Datensatz, Training, Modell und Betriebsstatus.
Wenn die Seite Ausstehende Konfiguration oder Nicht verbunden anzeigt, klicken Sie auf Zur Geräteeinrichtung, um die Arme zu konfigurieren.
3.2 Geräteeinrichtung
Abschnitt betitelt „3.2 Geräteeinrichtung“Die Geräteeinrichtung wird für Geräteauswahl, Serial-Port-Bindung, Arm-Kalibrierung, Teleoperations-Verifizierung und Kamera-Konfiguration verwendet.
3.2.1 Gerätemodell auswählen
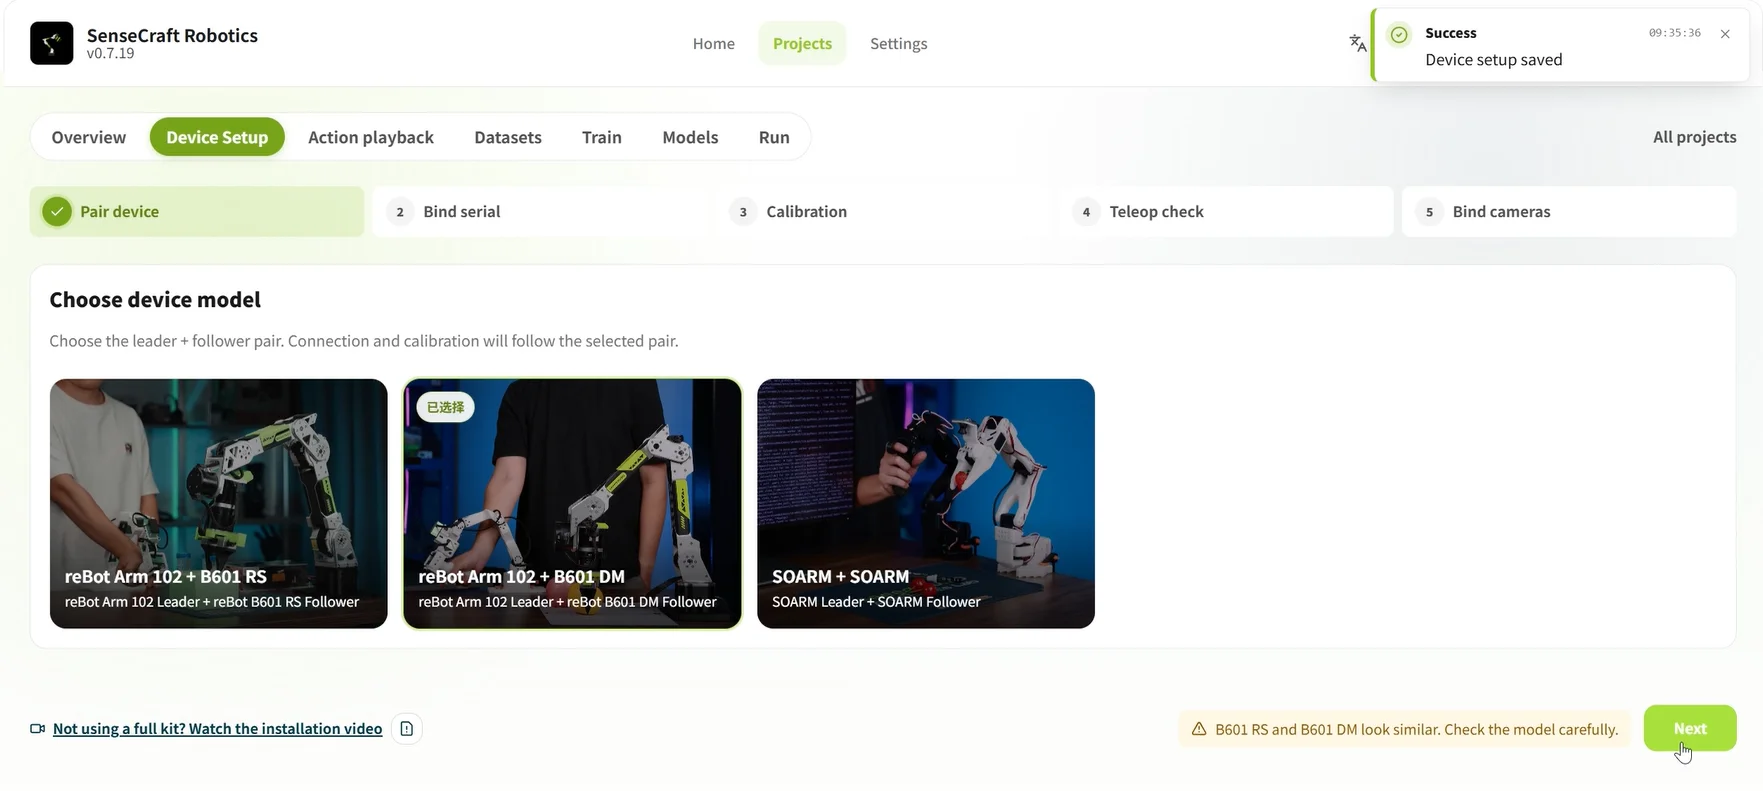
Abschnitt betitelt „3.2.1 Gerätemodell auswählen“Wählen Sie im Schritt Geräte-Kopplung reBot Arm 102 + B601 DM und klicken Sie dann auf Weiter, um die seriellen Ports zu binden.
3.2.2 USB-Serielle Ports für Leader- und Follower-Arme binden
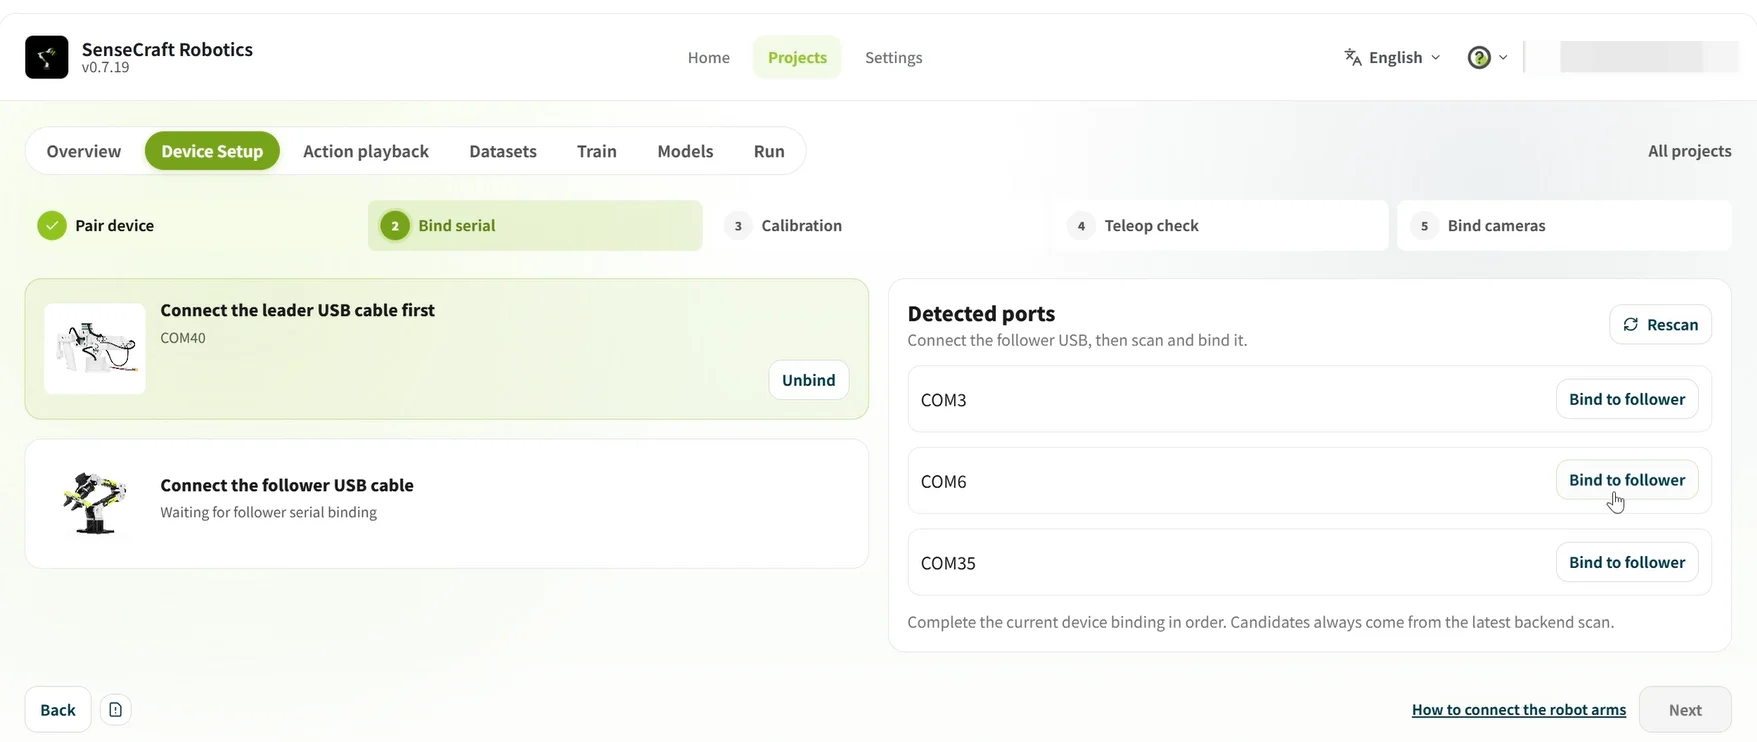
Abschnitt betitelt „3.2.2 USB-Serielle Ports für Leader- und Follower-Arme binden“- Erster Scan: Trennen Sie die USB-Kabel von beiden Armen, klicken Sie auf Neu scannen und notieren Sie die aktuell angezeigten seriellen Ports.
- Leader-Arm binden: Verbinden Sie den reBot Arm 102 (Leader-Arm), klicken Sie erneut auf Neu scannen und binden Sie den neu erkannten seriellen Port an den Leader-Arm.
- Follower-Arm binden: Verbinden Sie den B601 DM (Follower-Arm), klicken Sie erneut auf Neu scannen und binden Sie den neu erkannten seriellen Port an den Follower-Arm.
- Bestätigen Sie, dass beide Arme Verbunden anzeigen, und klicken Sie dann auf Weiter.
Serial-Port-Bindung und Fehlerbehebung:
- Binden Sie nach jedem Scan nur den neu erkannten seriellen Port. Identifizieren Sie ein Gerät nicht allein anhand seiner COM-Nummer.
- Wenn ein serieller Port nicht angezeigt wird, verbinden Sie das USB-Kabel erneut und scannen Sie noch einmal. Wenn nur ein serieller Port angezeigt wird, überprüfen Sie das andere USB-Kabel und die Stromversorgung des Geräts.
3.2.3 Arm-Kalibrierungsverifizierung
Abschnitt betitelt „3.2.3 Arm-Kalibrierungsverifizierung“- Folgen Sie der Bildschirm-Anzeige, um Leader- und Follower-Arme in ihre Anfangsstellungen zu bringen, und bestätigen Sie, dass der Arbeitsbereich frei ist.
- Klicken Sie auf Kalibrierung starten und folgen Sie dann den Bildschirm-Anweisungen, um das Nullen des Leader-Arms, das Nullen des Follower-Arms und den Abschluss der Kalibrierung abzuschließen.
- Wenn die Arm-Stellungen inkonsistent sind oder die Kalibrierung fehlschlägt, klicken Sie auf Neu kalibrieren und fahren Sie nicht mit den nächsten Schritten fort.
Führen Sie keine Teleoperation oder Datenerfassung durch, bevor die Kalibrierung abgeschlossen ist.
3.2.4 Teleoperations-Verifizierung
Abschnitt betitelt „3.2.4 Teleoperations-Verifizierung“Die Teleoperations-Verifizierung bestätigt, dass der Follower-Arm dem Leader-Arm korrekt folgt. Wenn die Richtung umgekehrt ist, die Verzögerung zu groß ist oder die Bewegung diskontinuierlich ist, überprüfen Sie die Geräterollen, die Serial-Port-Bindung und das Kalibrierungsergebnis.
- Klicken Sie auf Teleoperation starten.
- Bewegen Sie den Leader-Arm in einem kleinen Bereich und beobachten Sie, ob der Follower-Arm sich synchron, in dieselbe Richtung und sanft bewegt.
- Klicken Sie nach Abschluss der Prüfung auf Teleoperation beenden und wählen Sie dann basierend auf dem Ergebnis eine Option:
- Normal: Klicken Sie auf Teleoperation normal bestätigen.
- Abnormal: Klicken Sie auf Abnormal, zur Neukalibrierung zurückkehren.
Schwerkraftkompensation (optional) Der Arm hat ein gewisses Gewicht, sodass die manuelle Einstellung des Follower-Arms möglicherweise Kraft erfordert. Wenn die Schwerkraftkompensation aktiviert ist, gleicht das System einen Teil des Gewichts aus und erleichtert die Bewegung des Follower-Arms. Schalten Sie die Schwerkraftkompensation nach der Einstellung und vor der Teleoperations-Verifizierung aus. Die Schwerkraftkompensation dient zur Einstellung des Follower-Arms; sie wird nicht zur Steuerung des Follower-Arms während des Leader-Follower-Betriebs verwendet.
3.2.5 Kameras binden
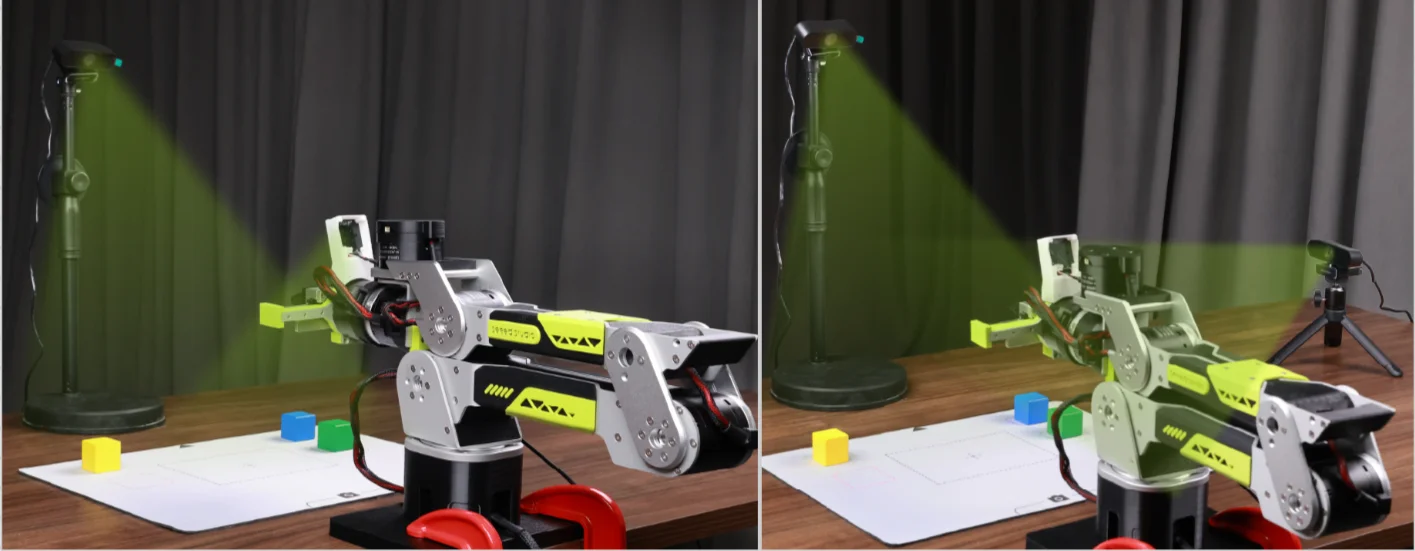
Abschnitt betitelt „3.2.5 Kameras binden“Kameras zeichnen visuelle Informationen auf, während der Arm eine Aufgabe ausführt. Die folgenden zwei Kamera-Layouts sind gängig:
| Layout | Installation und Zweck | Geeignete Szenarien | Abbildung |
|---|---|---|---|
| Greifer-Ansicht | Kamera von oben: Installieren Sie sie über der Vorderseite der Werkbank, um den Arbeitsbereich abzudecken. Greifer-Kamera: Installieren Sie sie in der Nähe des Greifers, um Greifdetails zu beobachten. | Feinarbeiten, die die Beobachtung des Kontakts zwischen Greifer und Objekt erfordern. | 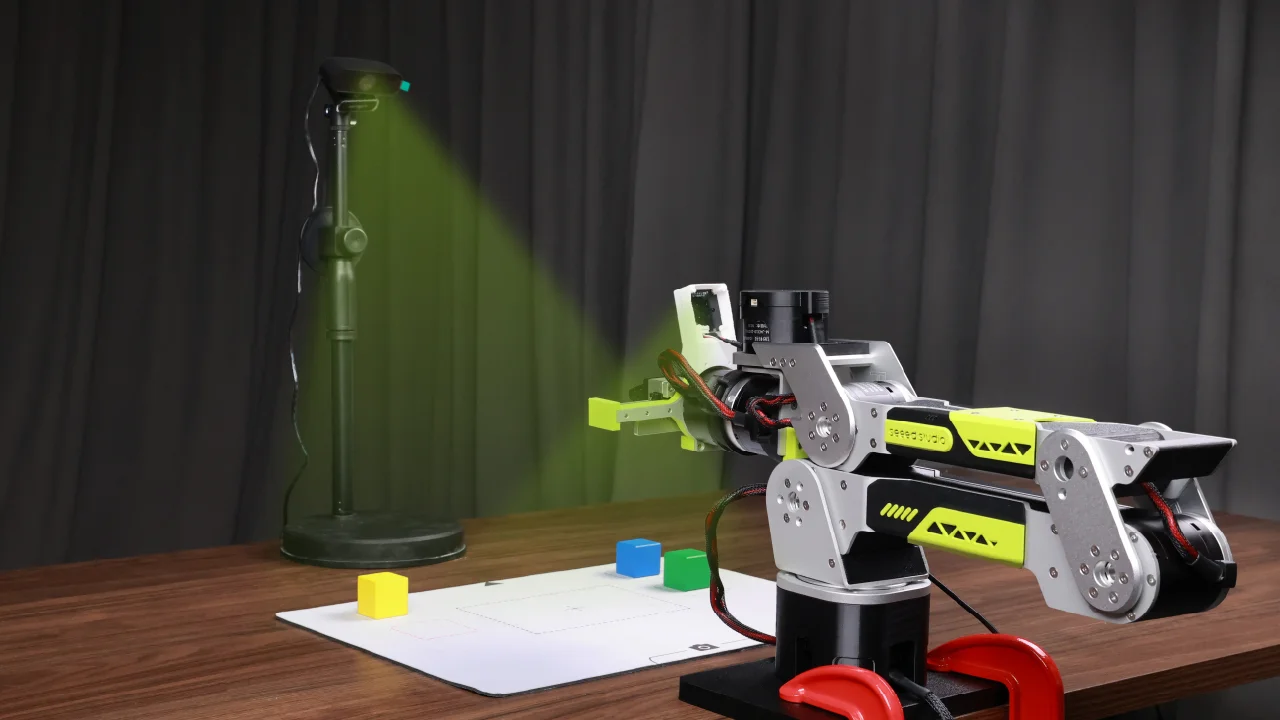 Hinweis: Sie können die 3D-Kamerahalterung selbst entwerfen. |
| Seiten-Ansicht-Unterstützung | Kamera von oben: Installieren Sie sie über der Vorderseite der Werkbank, um den Arbeitsbereich abzudecken. Seiten-Kamera: Installieren Sie sie an der Vorderseite der Werkbank, um Armhöhe und Greiferbewegung zu beobachten. | Pick-and-Place-, Handhabungs- und Ablege-Aufgaben. | 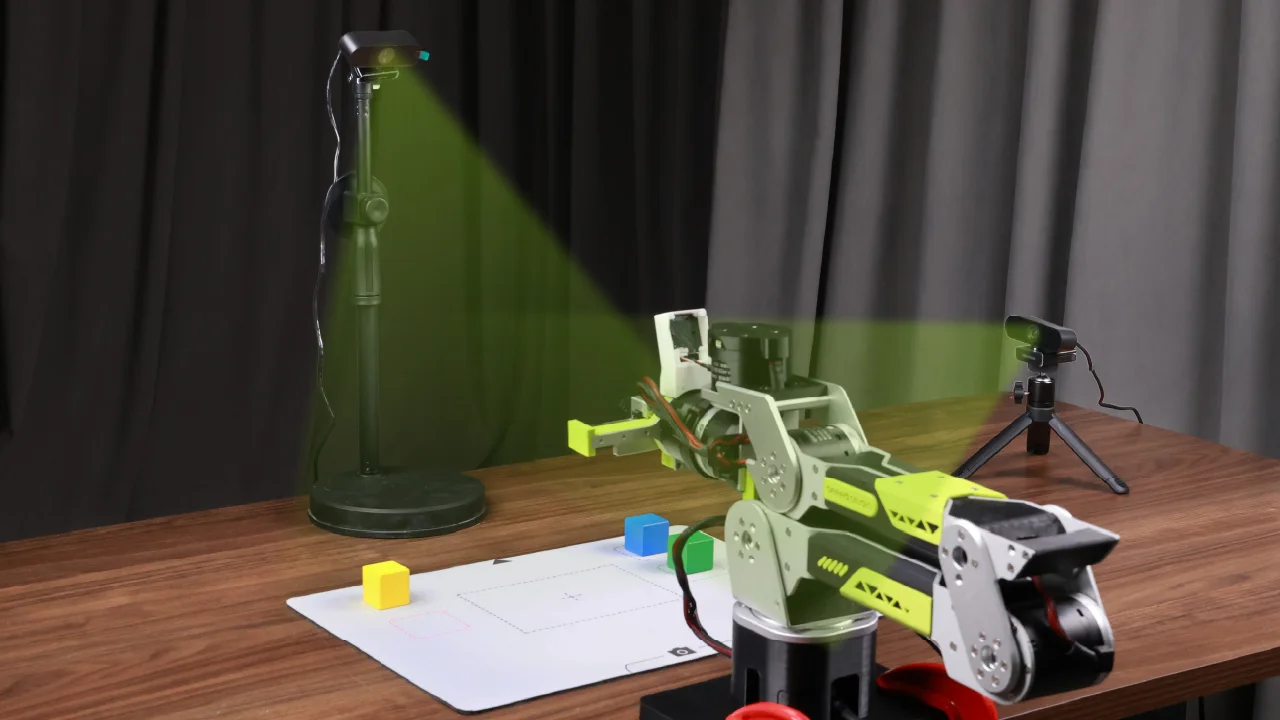 |
Dieses Tutorial verwendet das Seiten-Ansicht-Layout. Nach der Installation und Positionierung der Kameras:
- Verbinden Sie die Kameras mit dem Computer und klicken Sie auf Neu scannen.
- Wählen Sie die entsprechenden Videostreams in den Bereichen Kamera von oben und Seiten-Kamera.
- Überprüfen Sie beide Vorschaufenster, um zu bestätigen, dass die Arme, das Objekt und die Zielpositionen klar sichtbar sind. Klicken Sie nach der Bestätigung der Einrichtung auf Weiter.
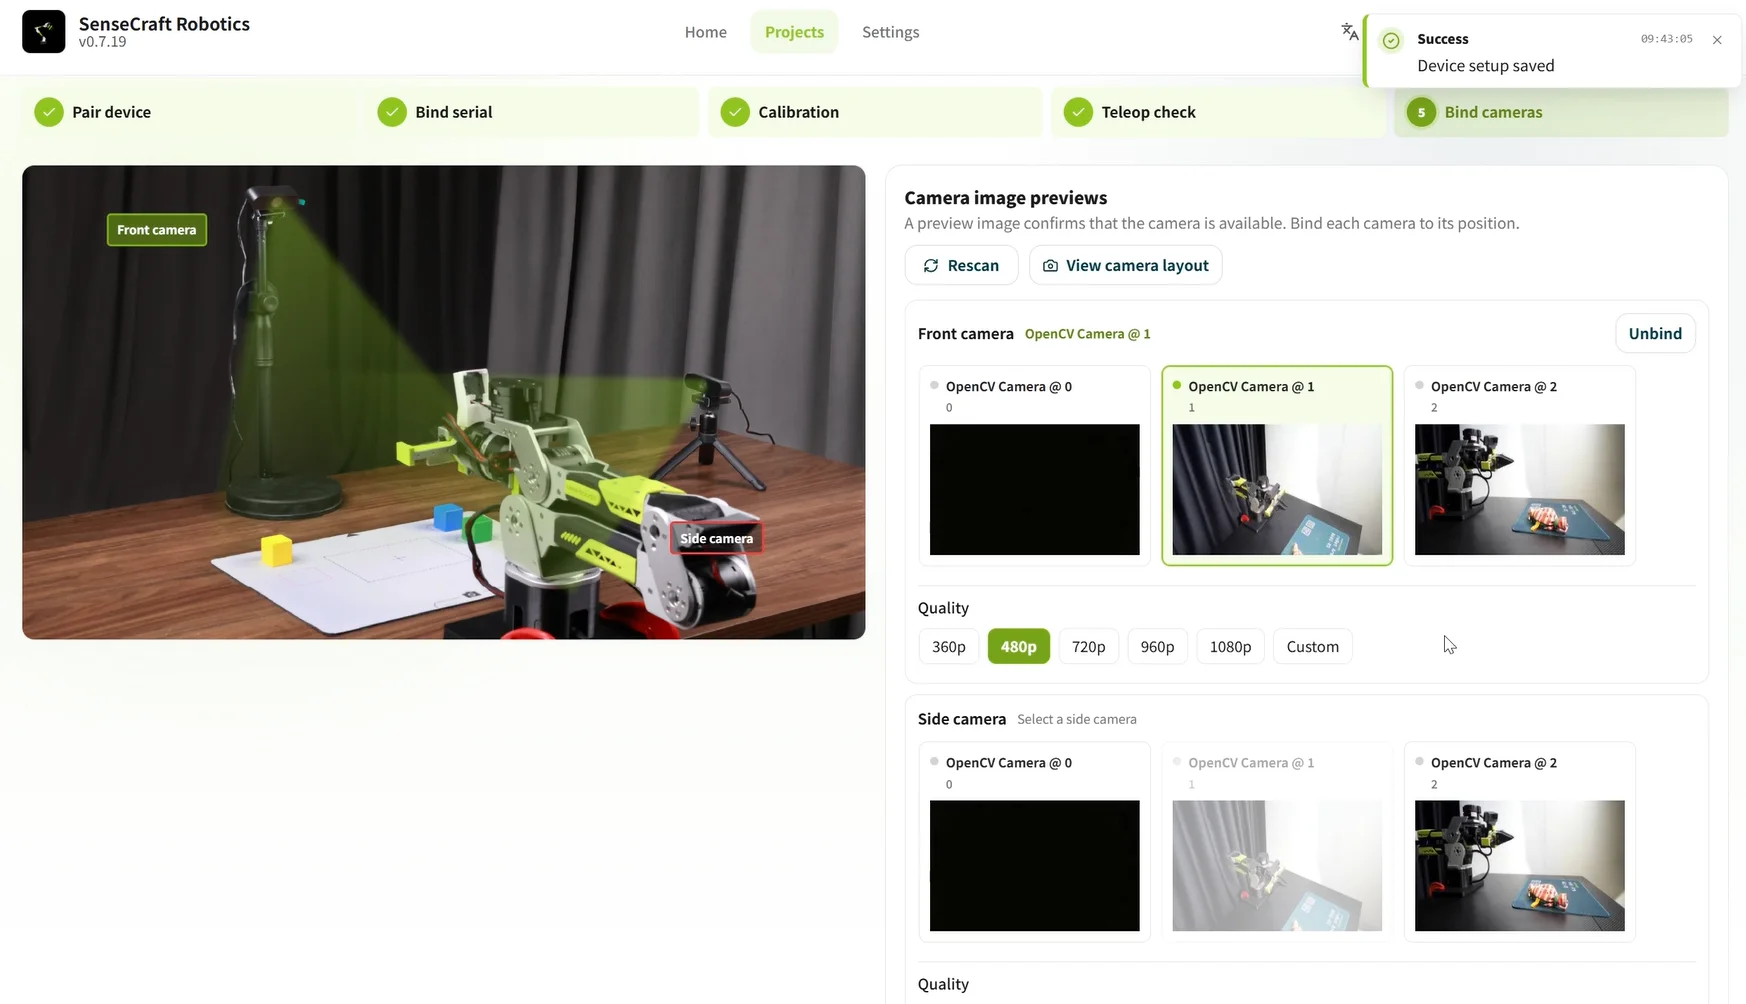
Um zu bestätigen, dass jede Kamera ihrer Installationsposition entspricht, klicken Sie auf Kamera-Layout anzeigen. Wenn eine Vorschau schwarz oder abnormal ist, scannen Sie erneut, starten Sie die Kamera neu oder verwenden Sie einen anderen USB-Anschluss.
3.3 Aktions-Wiedergabe
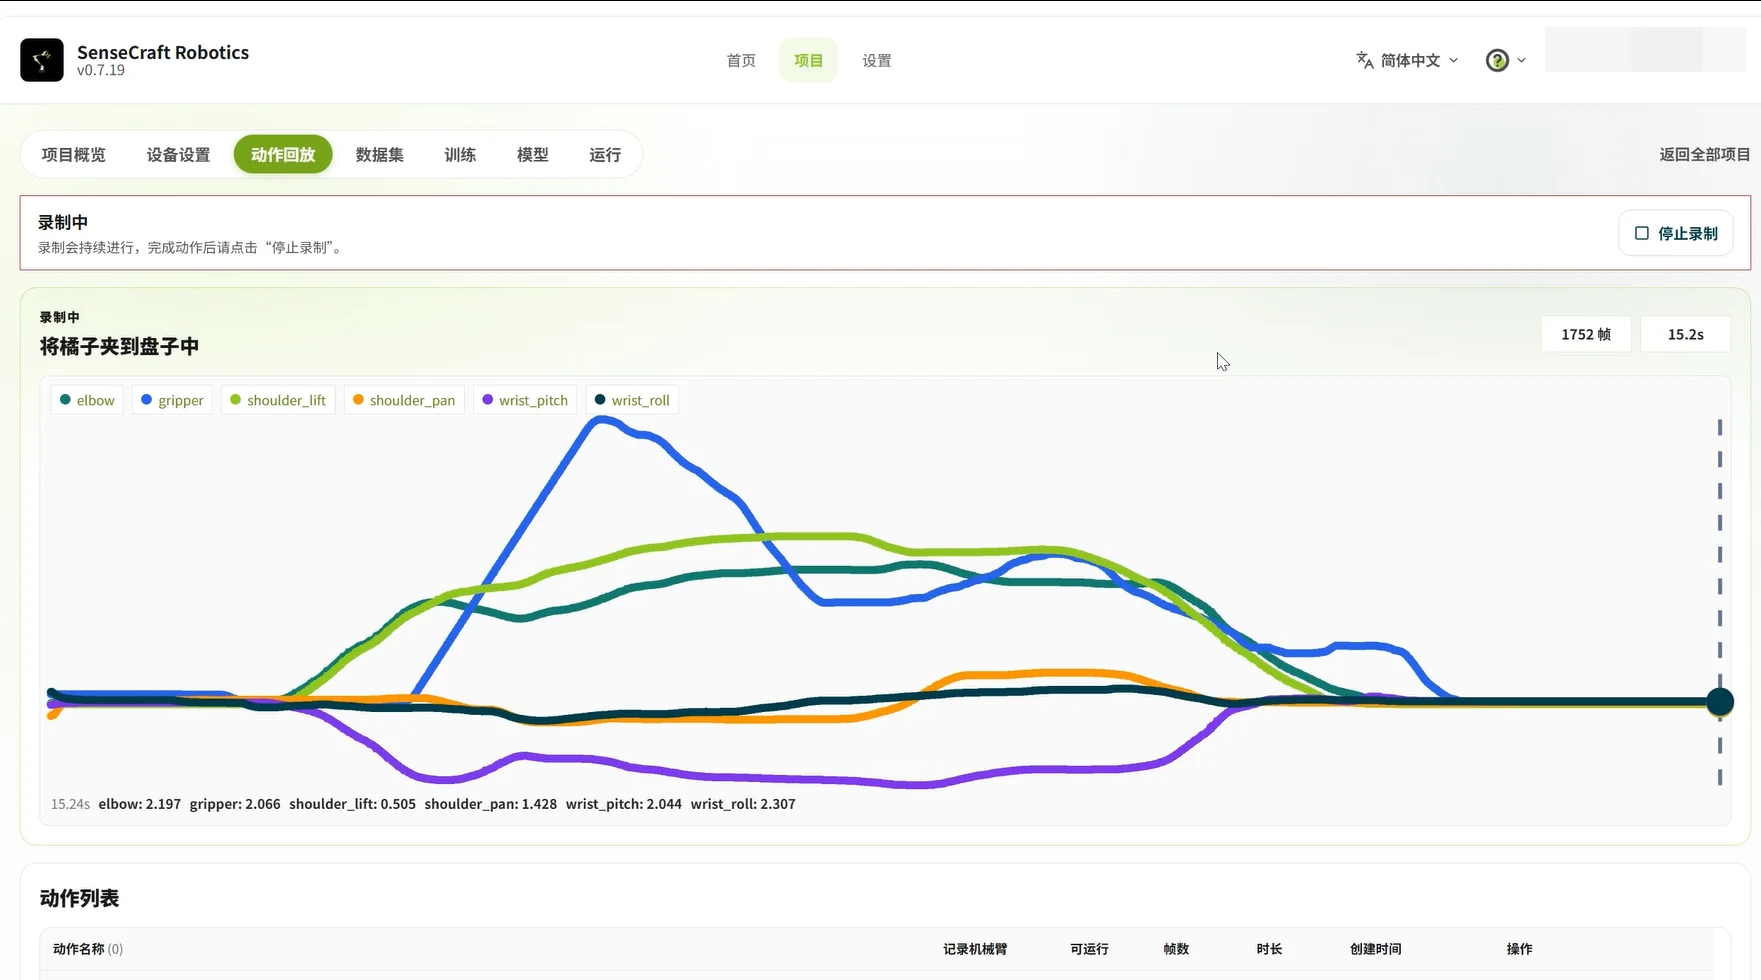
Abschnitt betitelt „3.3 Aktions-Wiedergabe“Aktions-Wiedergabe zeichnet Arm-Bewegungen durch Leader-Arm-Teaching auf und speichert sie in der Aktionsliste zur Wiedergabe. Überprüfen Sie nach der Aufzeichnung, ob die Bewegung kontinuierlich ist und ob die Bewegungsrichtung sowie das Öffnen und Schließen des Greifers normal sind.
| Funktion | Vorgang | Zweck |
|---|---|---|
| Aktion aufzeichnen | Klicken Sie auf +, um eine Aktion zu erstellen → Leader-Arm verwenden, um den Follower-Arm zu steuern und die Aufgabe abzuschließen → auf Aufzeichnung stoppen klicken → speichern | Zielaktionen wie Greifen, Bewegen und Ablegen aufzeichnen |
| Aktion wiedergeben | Klicken Sie auf Wiedergabe | Prüfen, ob die Aktion vollständig und kontinuierlich ist, und Bewegungsrichtung sowie Greifer-Öffnen und -Schließen bestätigen |
Schließen Sie vor der ersten Aufzeichnung einer Aktion die Geräteverbindung und Teleoperations-Verifizierung in Geräteeinrichtung ab und klicken Sie auf Teleoperation normal bestätigen. Wenn die Wiedergabe abnormal ist, löschen Sie die Aktion und zeichnen Sie sie erneut auf.
3.4 Datensatz
Abschnitt betitelt „3.4 Datensatz“Datensatz wird verwendet, um Erfassungsaufgaben zu erstellen und Task-Episoden aufzuzeichnen, zu inspizieren, zu bereinigen und zusammenzuführen. Wir empfehlen, Daten in kleinen Chargen zu erfassen, damit Geräte-Verbindungsabbrüche, Software-Fehler oder Video-Stottern frühzeitig erkannt werden und das Risiko, alle Daten durch einen einzigen Fehlschlag zu verlieren, reduziert wird.
- Zeichnen Sie zuerst etwa 10 Task-Episoden pro Charge auf.
- Behalten Sie nach Abschluss von 2–3 Chargen etwa 20–30 gültige Episoden für den ersten Trainingslauf.
- Fügen Sie für komplexe Aufgaben weitere Daten gemäß den Trainingsergebnissen hinzu.
3.4.1 Datenerfassungsaufgabe konfigurieren
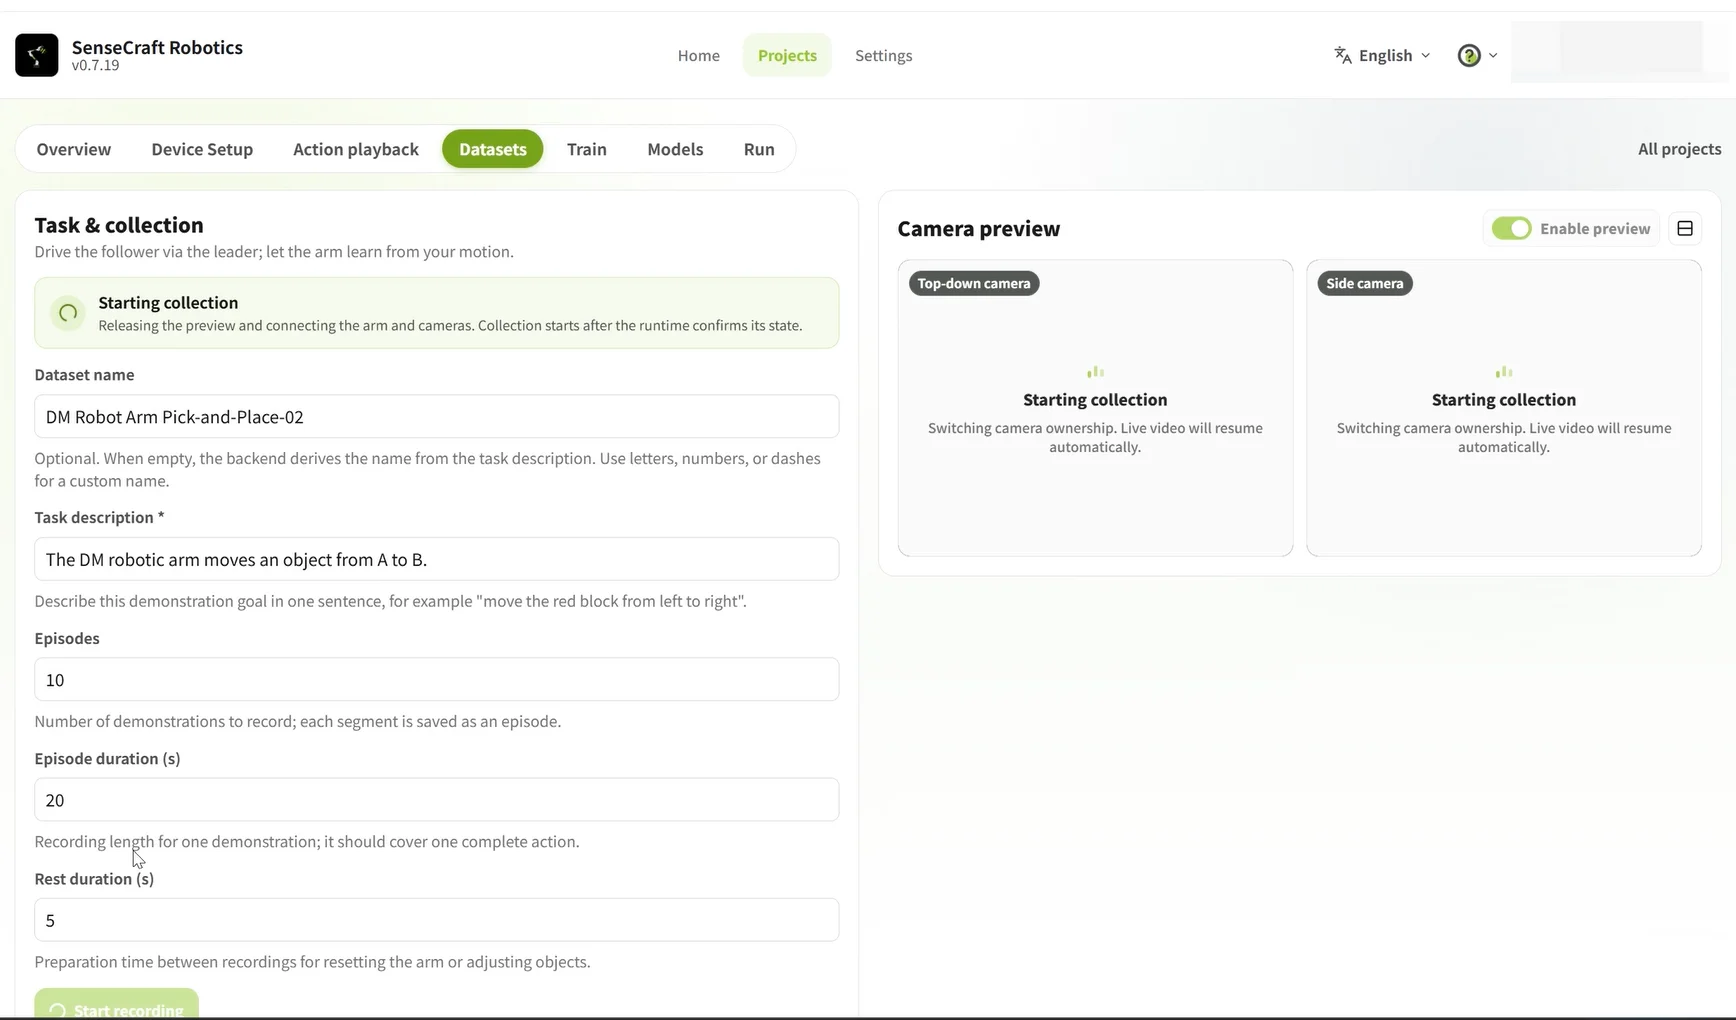
Abschnitt betitelt „3.4.1 Datenerfassungsaufgabe konfigurieren“Öffnen Sie oben auf der Seite Datensatz → Daten erfassen und geben Sie die Aufgabeninformationen ein. Wenn mehrere Datensätze zusammengeführt werden, muss die Aufgabenbeschreibung in jeder Charge exakt identisch sein. Halten Sie vor der Erfassung auch die A- und B-Positionen, Objektkategorie, Kamera-Positionen, Tischhintergrund und Beleuchtungsbedingungen so stabil wie möglich.
| Feld | Beispielwert | Anweisungen |
|---|---|---|
| Datensatzname | DM Arm Pick-and-Place from A to B-01 | Verwenden Sie ein Benennungsschema „Gerät + Aufgabe + Charge” |
| Aufgabenbeschreibung | Move the object from the left to the right | Beschreiben Sie das Aufgabenziel klar; Beschreibungen müssen beim Zusammenführen von Chargen exakt identisch sein |
| Anzahl Episoden | 10 | Jede Episode sollte eine vollständige Aufgabe enthalten |
| Episodendauer | 20–30 Sekunden | Die vollständige Aktionsfolge abdecken |
| Pausendauer | 5 Sekunden | Zeit zum Zurücksetzen des Arms und Anpassen der Szene einräumen |
3.4.2 Task-Episoden aufzeichnen
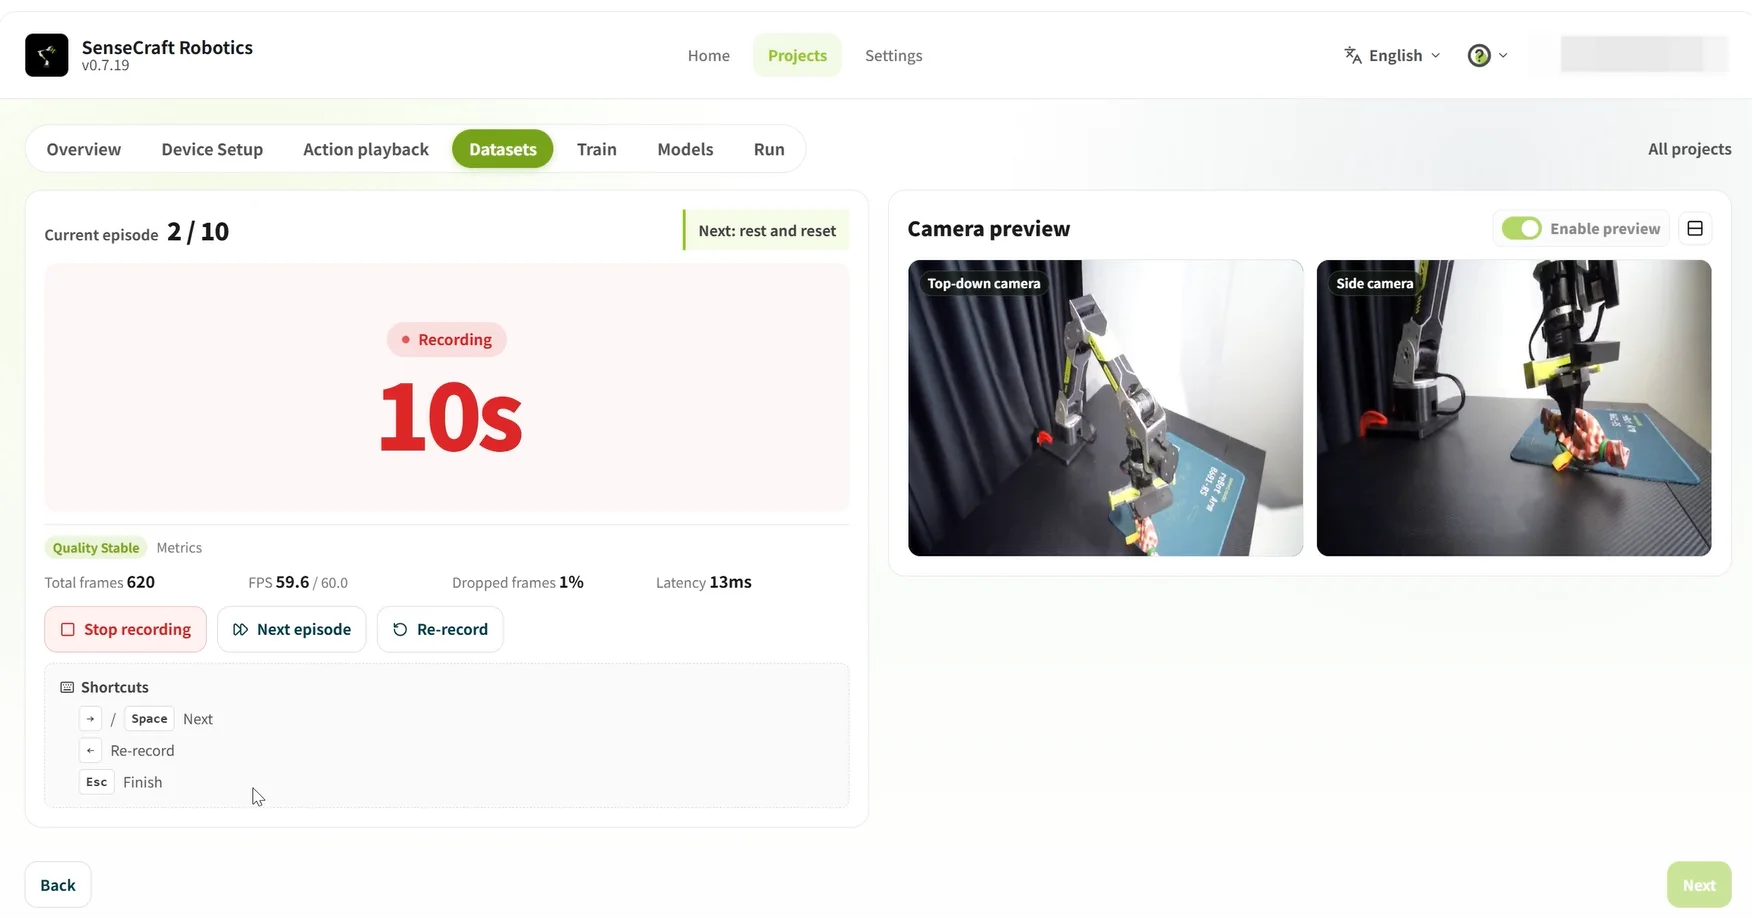
Abschnitt betitelt „3.4.2 Task-Episoden aufzeichnen“Die Aufzeichnung von Task-Episoden ist der Kern der Trainingsdaten. Jede Episode sollte das Aufnehmen des Objekts an Punkt A, das Bewegen zu Punkt B und das Ablegen vollständig aufzeichnen. Halten Sie den Aufgabenablauf generell konsistent, um dem Modell schnelles Lernen zu erleichtern. Fügen Sie Daten mit unterschiedlichen Positionen, Winkeln und Bewegungsvariationen hinzu, um die Generalisierung zu verbessern.
- Platzieren Sie das Objekt an Punkt A, bestätigen Sie, dass der Arm in seiner Anfangsstellung ist, und klicken Sie auf Aufzeichnung starten.
- Verwenden Sie den Leader-Arm, um den Follower-Arm zu steuern und die Aufgabe abzuschließen, und bringen Sie den Arm dann in seine Anfangsstellung zurück.
- Warten Sie nach Abschluss der Aufgabe, bis die verbleibende Zeit abgelaufen ist, oder klicken Sie auf den Pfeil (oder drücken Sie die Leertaste), um die aktuelle Episode frühzeitig zu beenden.
- Bringen Sie während der Pause das Objekt an Punkt A zurück und bestätigen Sie, dass der Arm bereit ist. Starten Sie die nächste Episode, wenn die Pause endet.
Wichtig ⚠️
- Passen und sichern Sie vor der Erfassung die Kameras. Stellen Sie sicher, dass die Arme, der Greifer, das Objekt und die Punkte A und B in den Kamera-Ansichten sichtbar sind.
- Schlüsselaktionen dürfen nicht 🚫 blockiert oder außerhalb der Kamera-Ansichten sein; sonst sind die Daten möglicherweise nicht für das Training verwendbar.
- Wenn eine Aufgabe fehlschlägt, das Objekt nicht sicher gegriffen wird, das Video stottert oder eine Kamera blockiert ist, klicken Sie auf Sofort neu aufzeichnen oder drücken Sie
Esc, um die Erfassung zu stoppen.- Sie können die aktuelle Charge zuerst abschließen und dann abnormale Episoden inspizieren und löschen.
- Bei Gefahr von Kontrollverlust oder Kollision stoppen Sie 🛑 sofort.
3.4.3 Daten inspizieren, löschen und zusammenführen
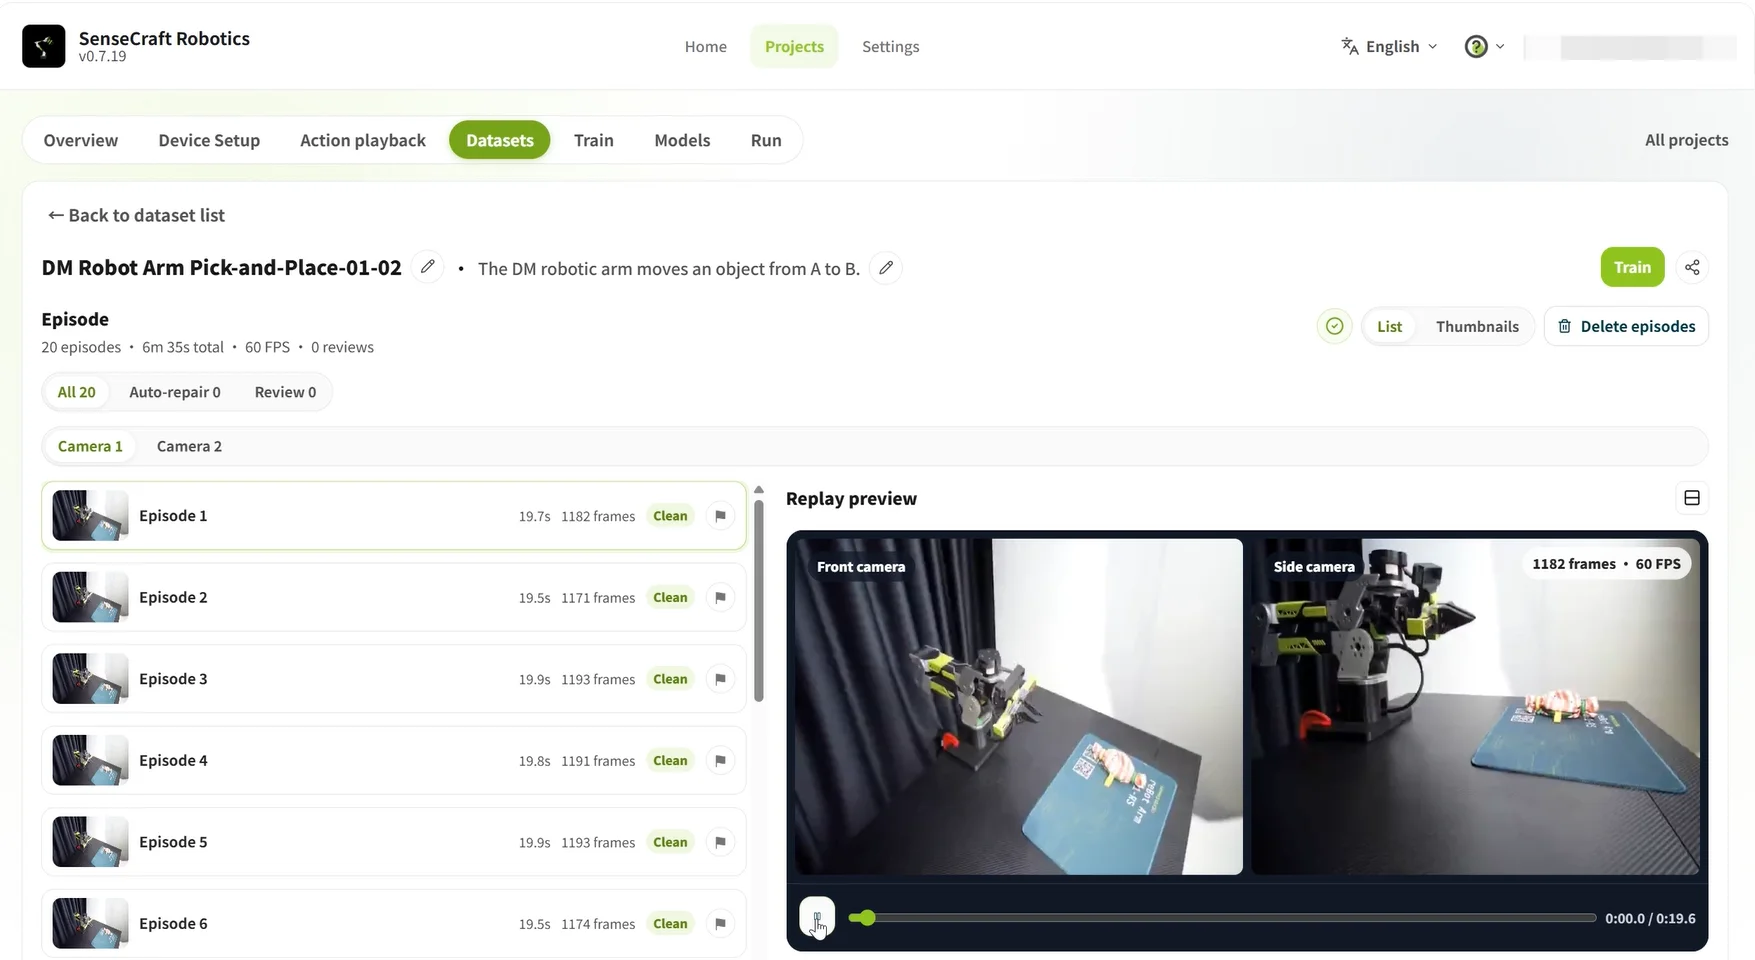
Abschnitt betitelt „3.4.3 Daten inspizieren, löschen und zusammenführen“Inspizieren Sie nach der Erfassung abnormale Episoden, löschen Sie ungültige Daten und führen Sie bei Bedarf mehrere Datensätze zusammen.
| Vorgang | Ausführung | Beschreibung |
|---|---|---|
| Abnormale Episoden inspizieren | Episode auswählen und Video abspielen oder Aktion wiedergeben | Bestätigen Sie, dass die Aufgabe abgeschlossen und die Greiferbewegung normal war. Notieren Sie abnormale Episodennummern während der Aufzeichnung, um sie später direkt inspizieren zu können |
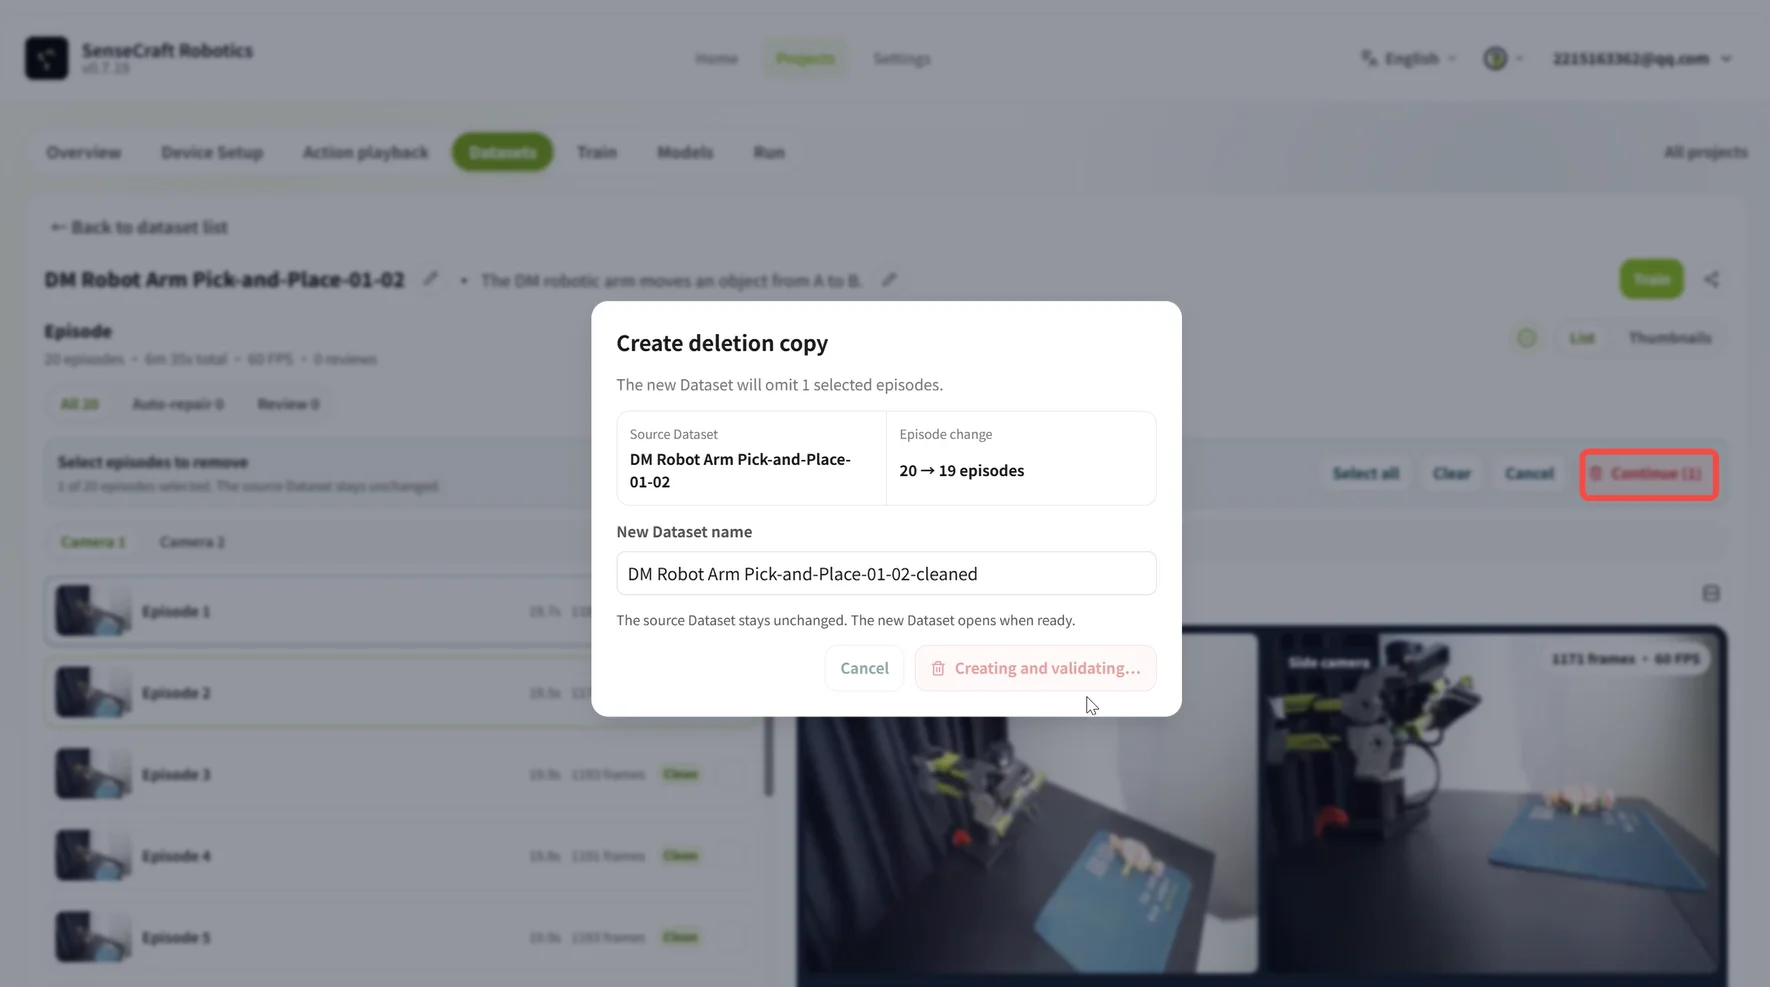
| Abnormale Episoden löschen | Auf Episoden stapelweise löschen klicken, abnormale Episoden auswählen und bestätigen; dann auf Gelöschte Kopie erstellen klicken | Neuen Datensatznamen ändern und bestätigen. Der ursprüngliche Datensatz wird nicht überschrieben |
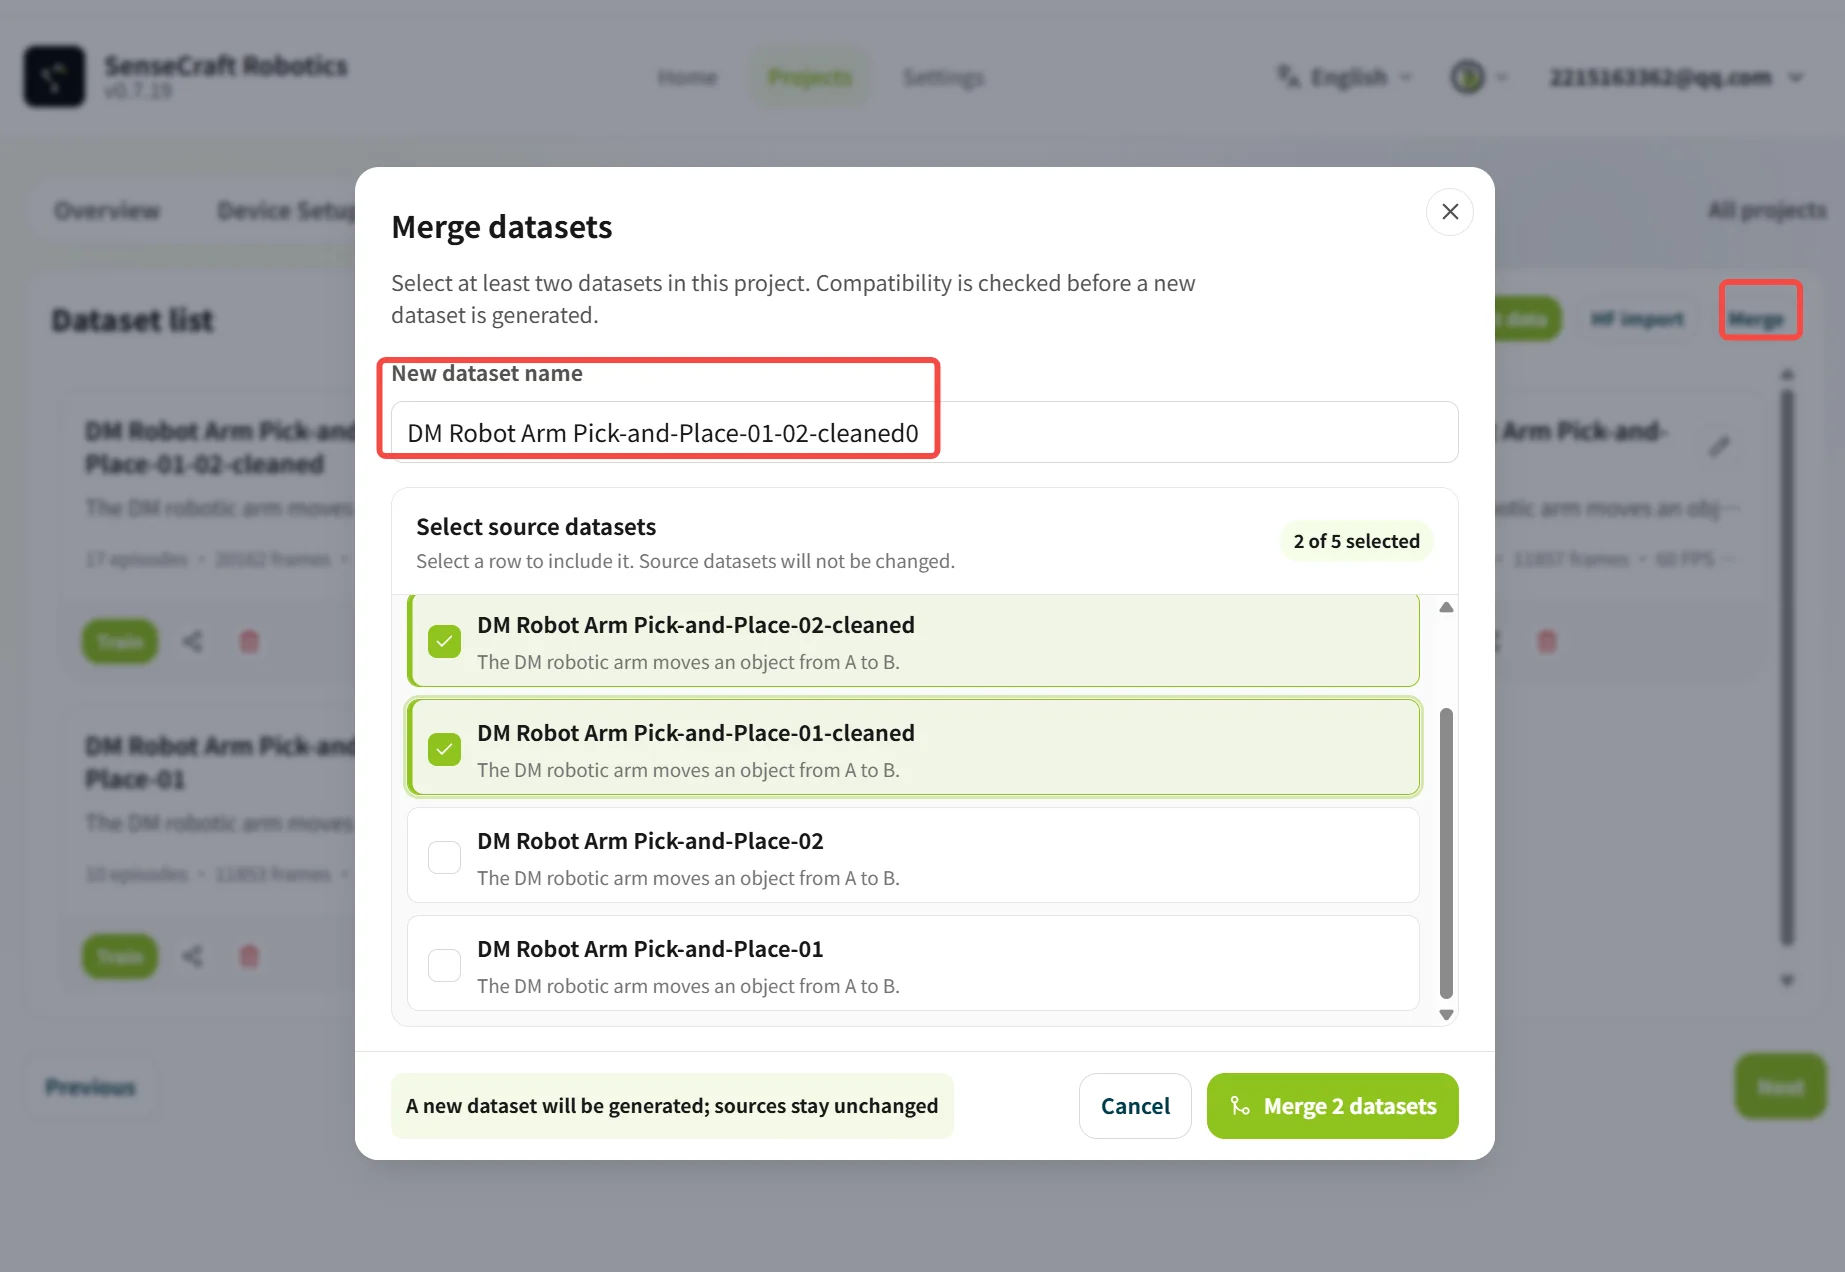
| Datensätze zusammenführen | Auf Zusammenführen klicken, Datensätze auswählen und neuen Datensatznamen eingeben | Wir empfehlen, Datensätze mit derselben Aufgabenbeschreibung, Geräte-Kombination und Kamera-Konfiguration zusammenzuführen |
3.5 Training
Abschnitt betitelt „3.5 Training“Das Training generiert ein Aktionsmodell für den Arm (also ein Aktionssteuerungs-Programm, das aus den Demonstrationsdaten gebildet wird). SenseCraft Robotics liest die aufgezeichneten Aufgabendaten, analysiert, wie der Arm das Ziel abschließt, und generiert ein Modell, das für den automatischen Betrieb verwendet werden kann.
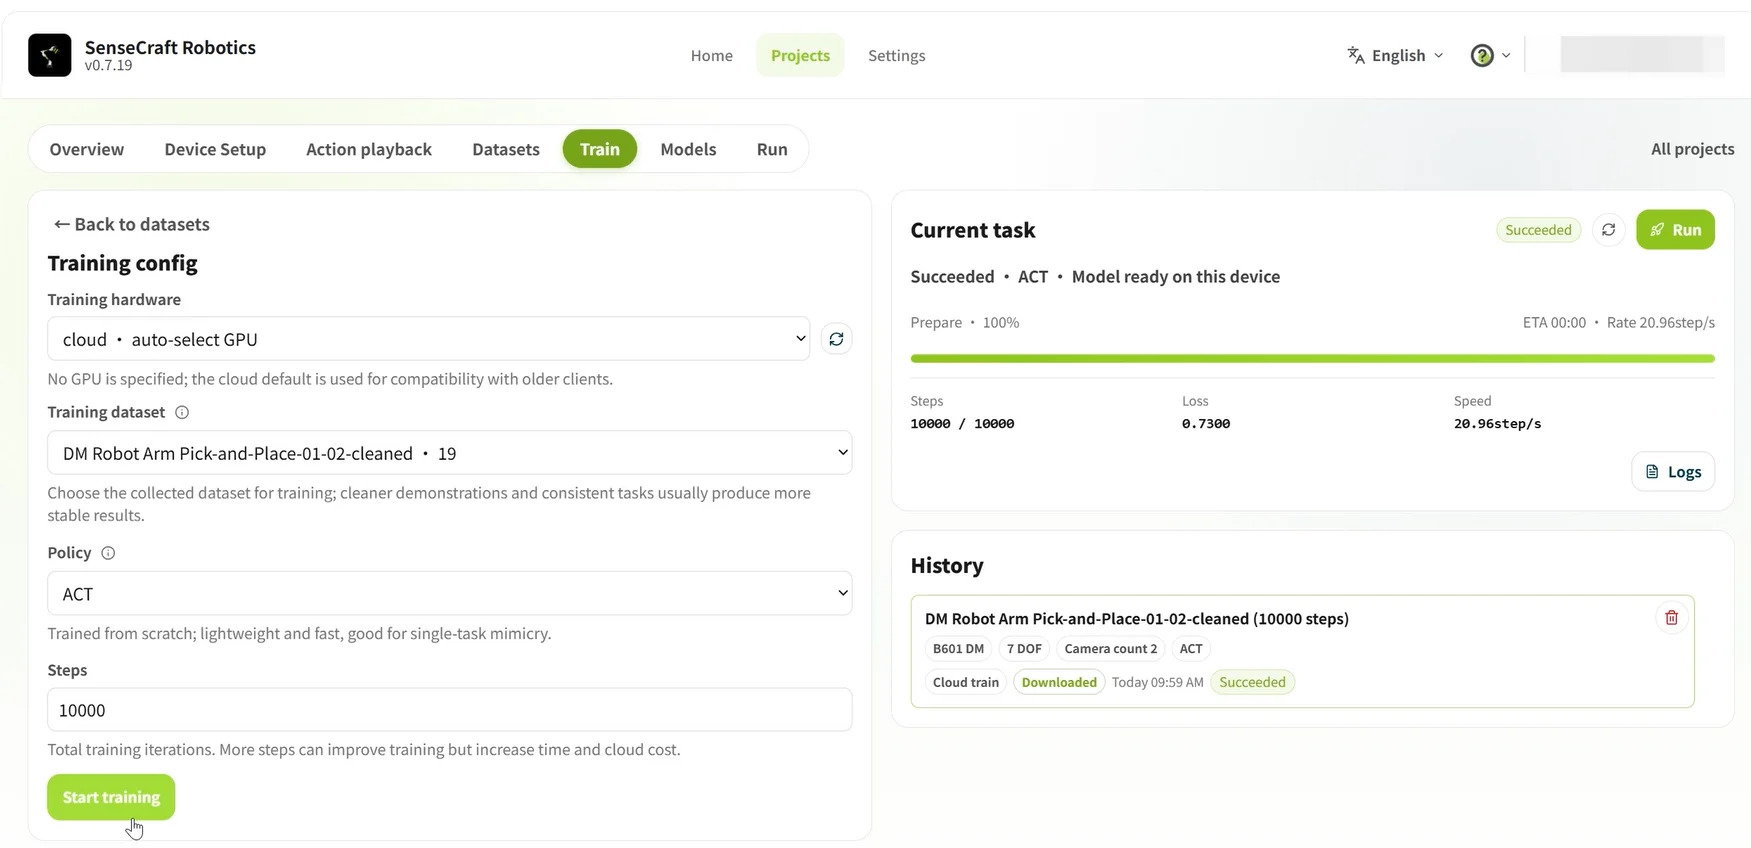
Verwenden Sie die folgende Tabelle, um die Trainingsparameter zu konfigurieren:
| Parameter | Option / Wert | Details |
|---|---|---|
| Trainings-Hardware | Cloud · GPU automatisch auswählen | Verwendet einen Cloud-Server für das Training und verbraucht die entsprechenden Credits. |
| Lokal · Kostenlos | Verwendet den aktuellen Computer für das Training und verbraucht keine Credits, erfordert jedoch eine kompatible lokale GPU. | |
| Trainings-Datensatz | Zieldatensatz auswählen | Den aufgezeichneten Datensatz auswählen, der für diesen Trainingslauf vorbereitet wurde. |
| Policy | ACT | Die aktuell verwendete Standard-Aktionssteuerungs-Policy. |
| Trainingsschritte | 10000 | Wir empfehlen, 10000 als Anfangswert einzugeben und entsprechend der tatsächlichen Modellleistung anzupassen. |
Credit-Hinweis Cloud-Training mit automatischer GPU-Auswahl verbraucht Credits; lokales Training (kostenlos) verbraucht keine Cloud-Trainings-Credits. Informationen zu Credit-Erwerb, -Nutzung und -Regeln finden Sie unter Credit-Regeln.
Empfohlene Trainingsschritte und Episoden:
| Aufgabenschwierigkeit | Aufgabenbeschreibung | Empfohlene Episoden | Empfohlene Trainingsschritte |
|---|---|---|---|
| Anfänger | Festes Punkt A zu Punkt B | Etwa 20 | 10,000–15,000 Schritte |
| Fortgeschritten | An zufälligen Positionen greifen und ablegen | Etwa 50 | 30,000–40,000 Schritte |
| Experte | Viele Schritte oder lange Dauer | Etwa 100 | 80,000–100,000 Schritte |
Trainingsdauer: Die Gesamt-Trainingszeit hängt sowohl vom ausgewählten GPU-Modell als auch von der Anzahl der Trainingsschritte ab. Zum Beispiel dauert das Training für 20,000 Schritte (2W) in der Cloud auf den meisten GPUs in der Regel von mehreren Minuten bis zu mehreren Dutzend Minuten. Das Training für 100,000 Schritte (10W) dauert ungefähr fünfmal so lange wie das Training für 20,000 Schritte.
Klicken Sie nach der Bestätigung der Einstellungen auf Training starten. Sobald das Training beginnt, können Sie den Fortschritt und die historischen Aufgaben in der Liste Aktuelle Trainingsaufgaben anzeigen.
3.6 Modell
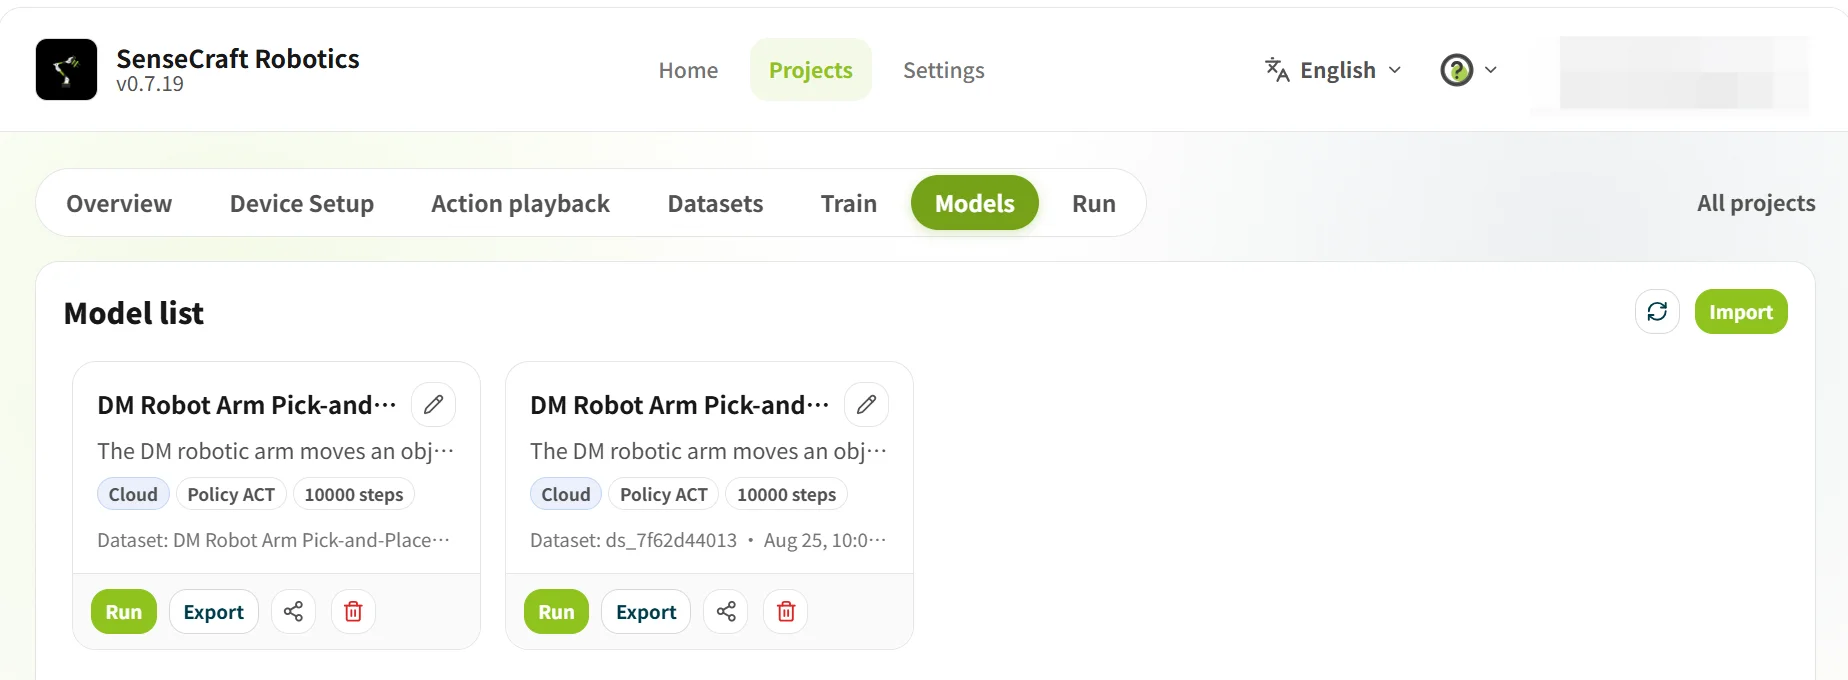
Abschnitt betitelt „3.6 Modell“Modell wird verwendet, um Trainingsergebnisse anzuzeigen und das Modell für den nachfolgenden Betrieb auszuwählen. Bestätigen Sie vor der Verwendung eines Modells, dass das Training abgeschlossen ist und dass seine Aufgabe und Geräte-Kombination zum aktuellen Projekt passen.
3.7 Betrieb
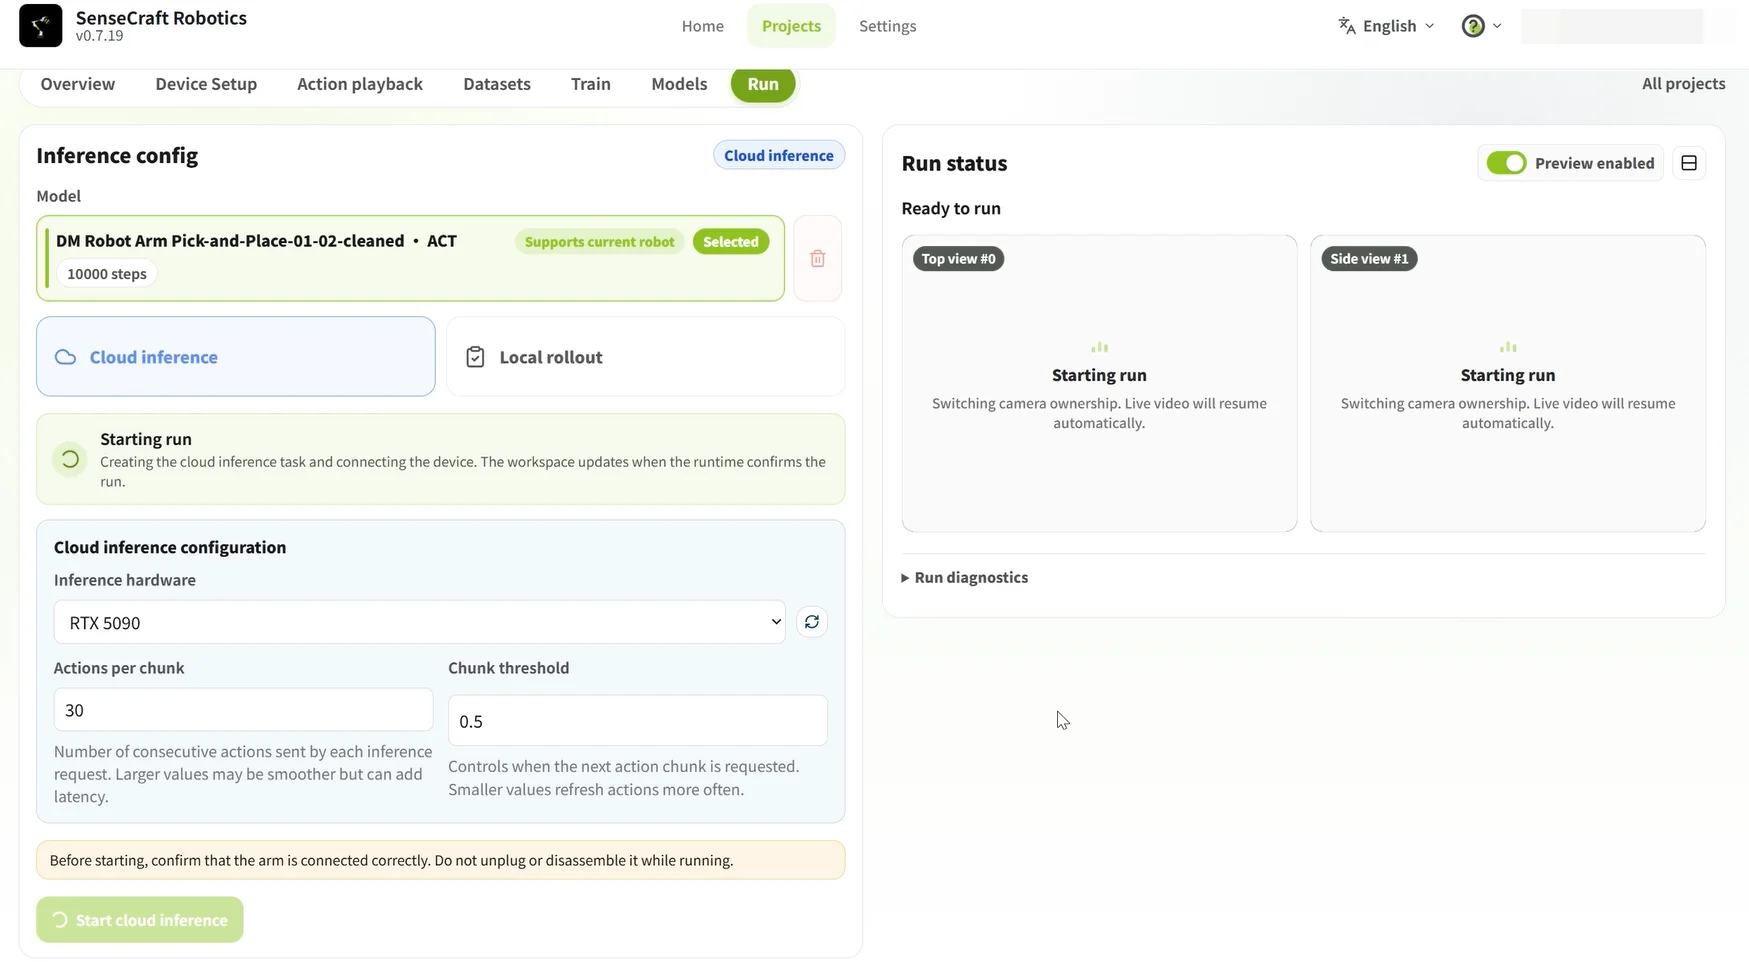
Abschnitt betitelt „3.7 Betrieb“Betrieb lädt ein trainiertes Modell auf die Arme, um zu überprüfen, ob es die Aufgabe korrekt abschließen kann.
Schritte:
- Modell auswählen: Wählen Sie ein Modell, das mit Unterstützt durch aktuellen Roboterarm gekennzeichnet ist.
- Inferenzmethode auswählen: Wählen Sie Cloud-Inferenz oder Lokale Inferenz und konfigurieren Sie die entsprechenden Parameter.
- Inferenz starten: Klicken Sie nach der Bestätigung der Einstellungen auf Inferenz starten.
Wesentliche Unterschiede zwischen Cloud-Inferenz und lokaler Inferenz:
| Vergleich | Cloud-Inferenz | Lokale Inferenz |
|---|---|---|
| Rechen-Hardware | Verwendet eine Hochleistungs-Cloud-GPU für Inferenz. | Verwendet die lokale CPU des Computers für Inferenz (die aktuelle Plattform unterstützt nicht die Verwendung einer lokalen GPU). |
| Leistungsauswirkung | Rechenleistung ist stark und generell uneingeschränkt, aber das Ergebnis hängt stark von der Netzwerkübertragungsqualität ab. | Die Leistung wird durch die lokale CPU beeinflusst. |
| Parameterkonfiguration | Aktionsanzahl (Standard: 120): Anzahl der in einer Inferenz vorhergesagten Aktionsschritte. Block-Schwellenwert (Standard: 0.9): Ein Parameter, der Bewegungskontinuität und Genauigkeit beeinflusst. Ein höherer Wert macht die Arm-Ausführung vorsichtiger (und kann Pausen verursachen); ein niedrigerer Wert macht die Bewegung sanfter (kann aber Fehler verursachen). (Die Standardeinstellungen sind normalerweise ausreichend.) | Anzahl Durchläufe: Gesamtanzahl der Wiederholungen (Episoden) der Aufgabe hintereinander. Zeitlimit pro Durchlauf (Sekunden): Maximale Zeit für einen Aufgaben-Durchlauf; der Durchlauf endet automatisch, wenn das Limit erreicht wird. (Die Standardeinstellungen sind normalerweise ausreichend.) |
| Datenausgabe | Führt nur Inferenz zur Verifizierung durch. | Nach Beendigung des Durchlaufs wird der Inferenz-Inhalt automatisch als entsprechender Datensatz generiert. |
| Kosten und Grenzen | Kosten unterliegen Plattformregeln; die Rechenleistung ist stark und geeignet für einen schnellen Trainingsstart. | Erfordert normalerweise keine Cloud-Credits, ist aber durch lokale CPU-Leistung begrenzt. |
Hinweise
- Vor dem Start: Bestätigen Sie, dass die Arme korrekt verbunden und der Arbeitsbereich sicher sind.
- Während des Betriebs: Trennen oder zerlegen Sie die Arme nicht und beobachten Sie, ob ihre Bewegungen normal sind.
- Wenn das Ergebnis unbefriedigend ist: Kehren Sie zu Datensatz zurück, löschen Sie abnormale Episoden, fügen Sie gültige Daten hinzu und trainieren Sie erneut.