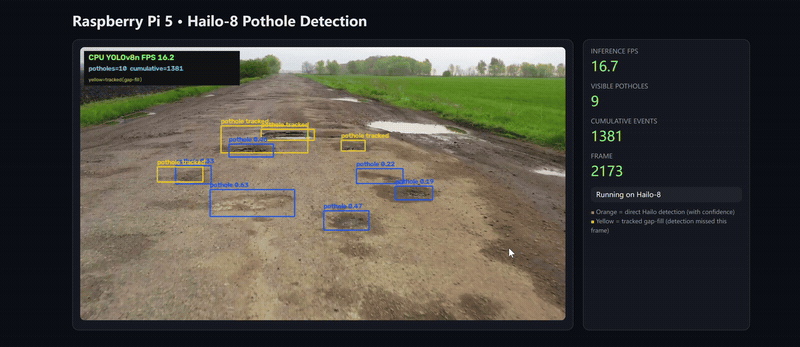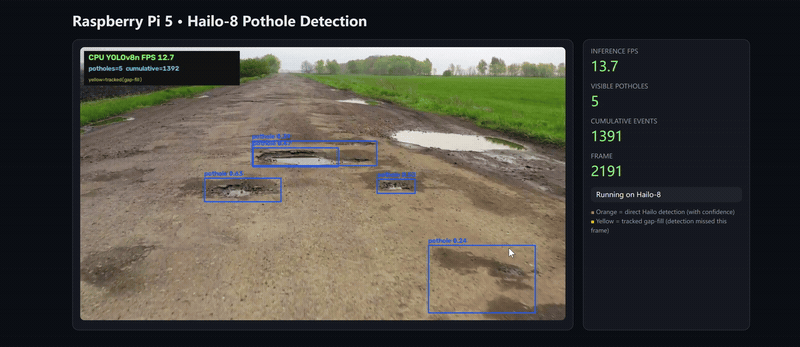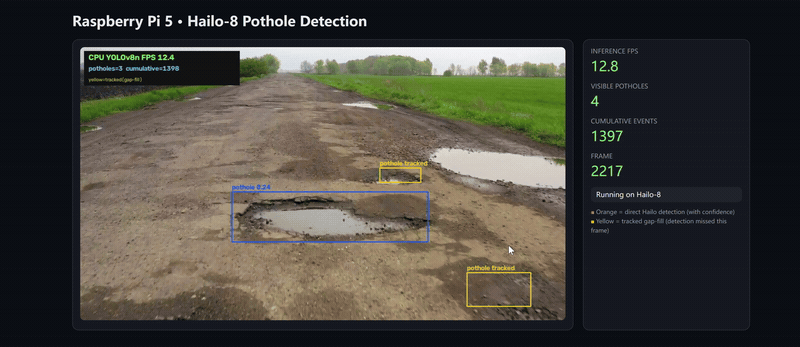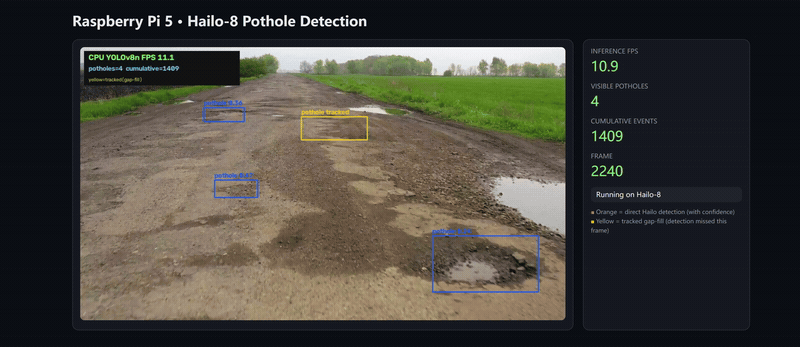
本プロジェクトは、Raspberry Pi 5 上の Hailo-8 アクセラレータで、Hailo HEF 形式にコンパイルした YOLOv8n モデルを実行し、映像から路面の陥没(ポットホール)を検出します。注釈付き出力のバッチ映像推論と、FPS・陥没数・累積イベント数を表示するリアルタイム MJPEG ウェブプレビューの両方を提供します。道路領域 ROI フィルタが空や歩道の誤検出を抑制し、短期トラッカーが黄色の補完ボックスで一時的な検出欠落を橋渡しします。
ソースコード:https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
機能
- Raspberry Pi 5 上での Hailo-8 アクセラレーテッド YOLOv8n 推論
- Hailo NMS 後処理による単一クラスの陥没検出
- 道路領域 ROI 台形フィルタで非道路検出を排除
- 短期ギャップ補完トラッカー(黄ボックス、最大 3 フレーム欠落許容)
- 一意な陥没トラックの累積イベントカウンタ
- FPS オーバーレイと信頼度ラベル付きバッチ映像推論
- ポート 8000 でのブラウザベース MJPEG プレビューとステータス API
- デモ映像、HEF モデル、デバイス検証ツール同梱
- ベアメタルと Docker の両デプロイ方式
- ハードウェア不要の 35 個のユニットテスト(構文・設定・後処理)
ハードウェアとソフトウェア
| コンポーネント | 要件 |
|---|---|
| ボード | Raspberry Pi 5、64 ビット ARM (aarch64) |
| アクセラレータ | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| ベアメタル OS | Raspberry Pi OS 64 ビット Bookworm |
| コンテナランタイム | arm64 対応 Docker |
ホストドライバ、ファームウェア、共有ライブラリ、Python パッケージは互換性のある HailoRT バージョンを使用してください。同梱の HEF モデルは Hailo-8L ではなく Hailo-8 向けです。
モデル情報
| 項目 | 値 |
|---|---|
| アーキテクチャ | YOLOv8n |
| クラス | 1(pothole) |
| 入力サイズ | 640 × 640 RGB |
| 入力モード | uint8(量子化) |
| 出力 | Hailo NMS(YXYX 座標 + 信頼度) |
| HEF SHA-256 | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
ボックス色の凡例
| 色 | 意味 |
|---|---|
| オレンジ | Hailo 直接検出(信頼度ラベル付き) |
| 黄色 | トラッキング補完——当フレームで検出欠落、直前フレームから補完 |
トラッカーは各陥没に一意の ID を割り当てます。検出が一時的に失われた場合(モーションブラー等)、黄ボックスが欠落を橋渡ししてちらつきを防ぎます。max_missed(デフォルト 3)連続欠落後、トラックは削除されます。
Docker クイックスタート
GHCR からビルド済みの linux/arm64 イメージを取得:
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
同梱映像とウェブダッシュボードを実行:
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
同じネットワークのブラウザで次のアドレスを開きます:
http://<PI_IP>:8000ダッシュボードには注釈付き映像ストリーム、推論 FPS、可視陥没数、累積イベント数、フレーム番号が表示されます。
プロジェクトの取得
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
Raspberry Pi OS での実行
ボードの依存関係をインストールし Python 仮想環境を作成:
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
インストーラは aarch64 と Python 3.11 を確認し、システムパッケージをインストールし、--system-site-packages 付きの .venv を作成し、pip から fastapi と uvicorn をインストールし、同梱のローカル wheel から HailoRT をインストールします——ネットワークダウンロードやバージョンアップグレードは不要です。Hailo PCIe ドライバを新規インストールした場合は再起動してください。その後アクセラレータとモデルを検証:
./scripts/probe.sh
python3 tools/check_deployment.py
同梱映像でブラウザダッシュボードを起動:
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
ウェブダッシュボードなしで処理済み MP4 を生成するには:
./scripts/run_demo.sh処理結果は outputs/pothole_demo_hailo8.mp4 に保存され、フレーム数・FPS・検出統計を含む .json レポートが付属します。
ソースからコンテナをビルド
リポジトリには Dockerfile と対応する HailoRT 4.23.0 Python 3.11 aarch64 wheel が含まれます。リポジトリルートからビルド:
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
HailoRT が別のホストパスにインストールされている場合は、2 つの共有ライブラリのマウントを調整し、ホストとコンテナのバージョンの互換性を保ってください。
Web API
GET /:ライブ MJPEG ストリームとメトリクス付きブラウザダッシュボードGET /api/video_feed:MJPEG 注釈付き映像ストリームGET /api/status:JSON(FPS、陥没数、累積イベント、エラー状態)GET /healthz:サービスと推論のヘルスチェック
設定のみを検証
--check-config で HailoRT を読み込まずにパスと設定構造を確認:
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
設定パラメータ
configs/runtime.json がすべてのランタイム動作を制御します:
| セクション | キー | デフォルト | 説明 |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | HEF モデルパス |
model | imgsz | 640 | 入力サイズ(HEF と一致必須) |
model | confidence | 0.18 | 最小検出信頼度 |
model | iou | 0.55 | NMS IoU しきい値 |
road_roi | enabled | true | 道路領域フィルタの有効化 |
road_roi | horizon_y | 0.18 | 水平線(道路領域の上部) |
temporal | max_missed | 3 | トラック削除前の最大連続欠落フレーム数 |
temporal | min_hits | 2 | トラック表示前の最小ヒット数 |
コマンドラインオーバーライド:--source、--output、--confidence、--iou。
別の映像を使用
configs/runtime.json を更新して別の入出力パスを選択するか、コマンドラインで --source を渡します。ライブカメラには --source 0 を使用します。
プロジェクト構成
pi_project/pothole_detection/
├── app/                 # 映像推論エントリポイント
├── configs/             # モデルとランタイム設定
├── input/               # 同梱デモ映像
├── models/hef/          # Hailo-8 HEF モデル
├── pothole_monitor/     # フレーム処理と短期トラッカー
├── runtime/             # HailoRT 統合と YOLO 後処理
├── scripts/             # インストール・プローブ・Docker・デモスクリプト
├── tools/               # デプロイ検証ユーティリティ
├── tests/               # ハードウェア不要のユニットテスト
└── web_detection.py     # FastAPI ダッシュボードと MJPEG ストリーム