Dit project detecteert putgaten in het wegdek vanuit video met een YOLOv8n-model gecompileerd naar het Hailo HEF-formaat, versneld door een Hailo-8 op een Raspberry Pi 5. Het biedt zowel batch-videoinferentie met geannoteerde uitvoer als een realtime MJPEG-webvoorbeeld met FPS, putgatenteller en cumulatieve teller. Een ROI-weggebiedfilter onderdrukt fout-positieven van lucht en stoep, terwijl een tijdelijke tracker korte detectiehiaten overbrugt met gele opvulboxen.
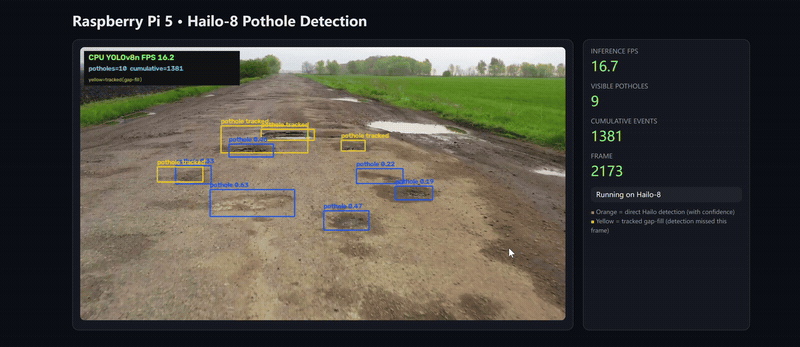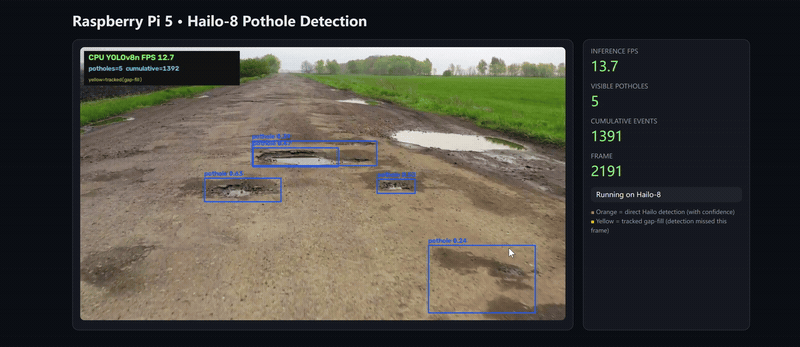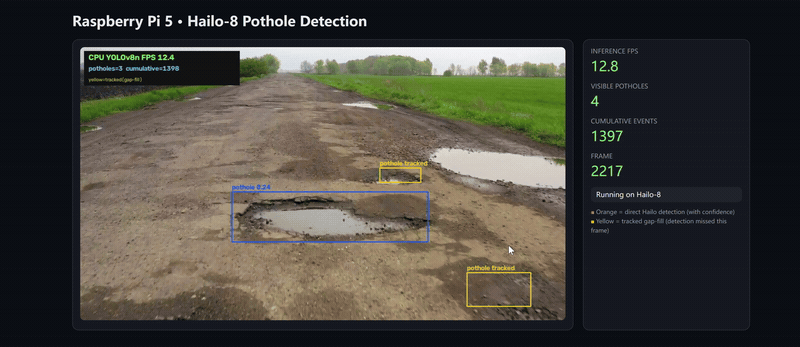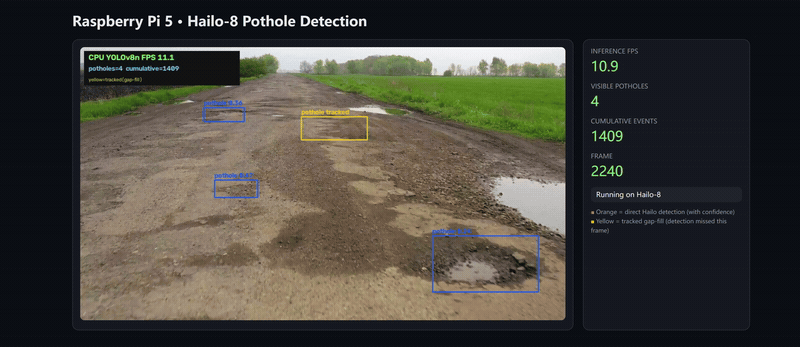
Broncode: https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
Functies
- Hailo-8-versnelde YOLOv8n-inferentie op Raspberry Pi 5
- Putgatdetectie met één klasse en Hailo NMS-naverwerking
- Trapeziumvormig ROI-weggebiedfilter om niet-wegdetecties te verwerpen
- Tijdelijke tracker met korte opvulling (gele boxen, max. 3 gemiste frames)
- Cumulatieve teller voor unieke putgattracks
- Batch-videoinferentie met FPS-overlay en betrouwbaarheidslabels
- Browsergebaseerd MJPEG-voorbeeld en status-API op poort 8000
- Inbegrepen demovideo, HEF-model en hulpmiddelen voor apparaatvalidatie
- Bare-metal- en Docker-implementatieopties
- 35 hardwarevrije unittests voor syntaxis, configuratie en naverwerking
Hardware en software
| Onderdeel | Vereiste |
|---|---|
| Board | Raspberry Pi 5, 64-bits ARM (aarch64) |
| Versneller | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| Bare-metal OS | Raspberry Pi OS Bookworm 64-bits |
| Containerruntime | Docker met arm64-ondersteuning |
De hostdriver, firmware, gedeelde bibliotheek en het Python-pakket moeten compatibele HailoRT-versies gebruiken. Het inbegrepen HEF-model is bedoeld voor Hailo-8, niet voor Hailo-8L.
Modelinformatie
| Eigenschap | Waarde |
|---|---|
| Architectuur | YOLOv8n |
| Klassen | 1 (pothole) |
| Invoergrootte | 640 × 640 RGB |
| Invoermodus | uint8 (gekwantiseerd) |
| Uitvoer | Hailo NMS (YXYX-coördinaten + betrouwbaarheid) |
| HEF SHA-256 | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
Kleurlegenda van de boxen
| Kleur | Betekenis |
|---|---|
| Oranje | Directe Hailo-detectie (met betrouwbaarheidslabel) |
| Geel | Opvulling door tracking — detectie gemist in dit frame, overbrugd vanuit eerdere frames |
De tracker wijst unieke ID's toe aan elk putgat. Gaat een detectie kort verloren (bijv. door bewegingsonscherpte), dan overbrugt de gele box het gat om flikkering te voorkomen. Na max_missed opeenvolgende missers (standaard 3) wordt de track verwijderd.
Snelstart met Docker
Haal de voorgebouwde linux/arm64-image van GHCR:
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
Draai de meegeleverde video en het webdashboard:
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
Open het volgende adres in een browser op hetzelfde netwerk:
http://<PI_IP>:8000Het dashboard toont de geannoteerde videostream, inferentie-FPS, zichtbaar aantal putgaten, cumulatief aantal gebeurtenissen en framenummer.
Het project ophalen
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
Draaien op Raspberry Pi OS
Installeer de boardafhankelijkheden en maak een virtuele Python-omgeving:
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
Het installatiescript controleert aarch64 en Python 3.11, installeert systeempakketten, maakt een .venv met --system-site-packages, installeert fastapi en uvicorn via pip en installeert HailoRT vanuit de meegeleverde lokale wheel — zonder internetdownload of versie-upgrade. Herstart na installatie als de Hailo PCIe-driver nieuw is geïnstalleerd. Valideer daarna de versneller en modellen:
./scripts/probe.sh
python3 tools/check_deployment.py
Start het browserdashboard met de meegeleverde video:
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
Voor een verwerkte MP4 zonder het webdashboard:
./scripts/run_demo.shHet resultaat wordt opgeslagen als outputs/pothole_demo_hailo8.mp4, vergezeld van een .json-rapport met frameaantal, FPS en detectiestatistieken.
De container vanuit de broncode bouwen
De repository bevat de Dockerfile en de bijbehorende HailoRT 4.23.0 Python 3.11 aarch64-wheel. Bouw de image vanuit de hoofdmap van de repository:
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
Is HailoRT op een ander hostpad geïnstalleerd, pas dan de twee mounts van gedeelde bibliotheken aan en houd de host- en containerversies compatibel.
Web-API
GET /: browserdashboard met live MJPEG-stream en statistiekenGET /api/video_feed: geannoteerde MJPEG-videostreamGET /api/status: JSON met FPS, putgataantal, cumulatieve gebeurtenissen en foutstatusGET /healthz: gezondheidscontrole van service en inferentie
Alleen de configuratie valideren
Gebruik --check-config om paden en configuratiestructuur te controleren zonder HailoRT te laden:
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
Configuratieparameters
configs/runtime.json bepaalt het volledige runtimegedrag:
| Sectie | Sleutel | Standaard | Beschrijving |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | Pad van het HEF-model |
model | imgsz | 640 | Invoerdimensie (moet overeenkomen met het HEF) |
model | confidence | 0.18 | Minimale detectiebetrouwbaarheid |
model | iou | 0.55 | NMS IoU-drempel |
road_roi | enabled | true | Weggebiedfiltering inschakelen |
road_roi | horizon_y | 0.18 | Horizonlijn (bovenkant van het weggebied) |
temporal | max_missed | 3 | Max. opeenvolgende gemiste frames voordat de track wordt verwijderd |
temporal | min_hits | 2 | Minimum treffers voordat een track wordt getoond |
Commandoregel-overrides: --source, --output, --confidence, --iou.
Een andere video gebruiken
Werk configs/runtime.json bij om een ander invoer-/uitvoerpad te kiezen, of geef --source door op de commandoregel. Gebruik voor een live camera --source 0.
Projectstructuur
pi_project/pothole_detection/
├── app/                 # Toegangspunt videoinferentie
├── configs/             # Model- en runtimeconfiguratie
├── input/               # Meegeleverde demovideo
├── models/hef/          # Hailo-8 HEF-model
├── pothole_monitor/     # Frameprocessor en tijdelijke tracker
├── runtime/             # HailoRT-integratie en YOLO-naverwerking
├── scripts/             # Installatie-, probe-, Docker- en demoscripts
├── tools/               # Validatiehulpmiddelen voor implementatie
├── tests/               # Hardwarevrije unittests
└── web_detection.py     # FastAPI-dashboard en MJPEG-stream