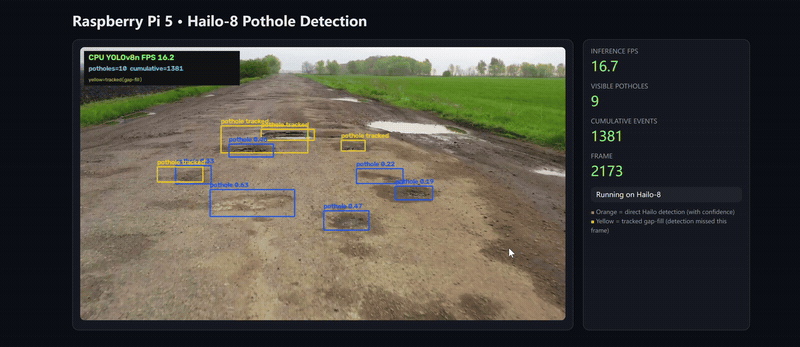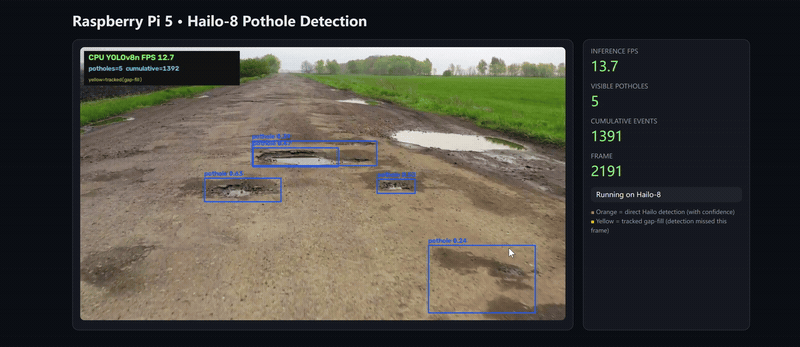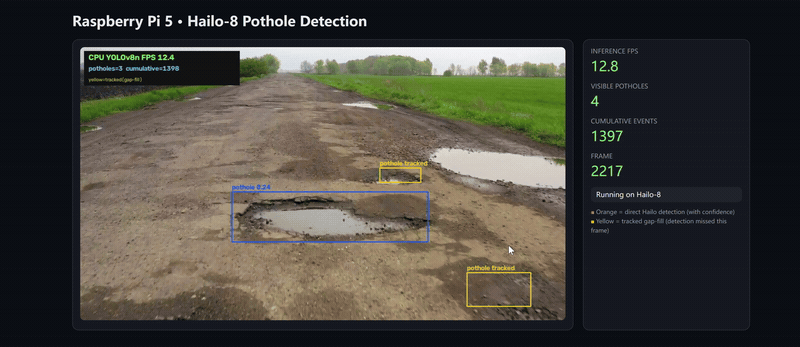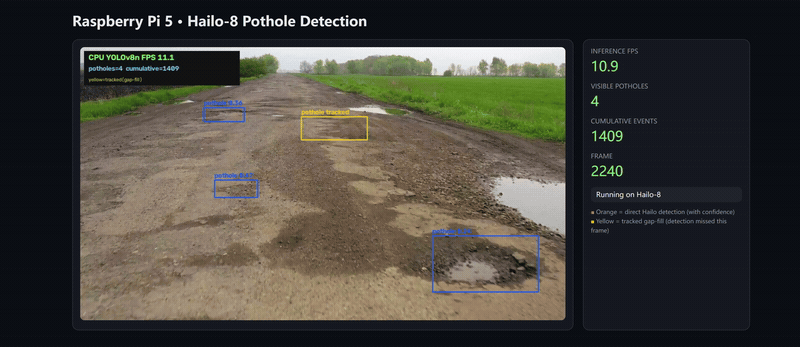
Este proyecto detecta baches en carreteras a partir de vídeo usando un modelo YOLOv8n compilado al formato HEF de Hailo y acelerado por un Hailo-8 en una Raspberry Pi 5. Ofrece tanto inferencia de vídeo por lotes con salida anotada como una previsualización web MJPEG en tiempo real con FPS, contador de baches y contador acumulado de eventos. Un filtro ROI de zona de carretera suprime los falsos positivos del cielo y la acera, mientras que un rastreador temporal salva breves huecos de detección con cajas amarillas de relleno.
Código fuente: https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
Funciones
- Inferencia YOLOv8n acelerada por Hailo-8 en Raspberry Pi 5
- Detección de baches de una sola clase con postprocesado NMS de Hailo
- Filtro ROI trapezoidal de zona de carretera para rechazar detecciones ajenas a la calzada
- Rastreador temporal con relleno de breves huecos (cajas amarillas, máx. 3 fotogramas perdidos)
- Contador acumulado de eventos para pistas de baches únicas
- Inferencia de vídeo por lotes con superposición de FPS y etiquetas de confianza
- Previsualización MJPEG basada en navegador y API de estado en el puerto 8000
- Vídeo de demostración, modelo HEF y herramientas de validación de dispositivo incluidos
- Opciones de despliegue en metal desnudo y Docker
- 35 pruebas unitarias sin hardware para sintaxis, configuración y postprocesado
Hardware y software
| Componente | Requisito |
|---|---|
| Placa | Raspberry Pi 5, ARM de 64 bits (aarch64) |
| Acelerador | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| SO en metal desnudo | Raspberry Pi OS Bookworm de 64 bits |
| Runtime de contenedores | Docker con soporte arm64 |
El controlador del host, el firmware, la biblioteca compartida y el paquete de Python deben usar versiones compatibles de HailoRT. El modelo HEF incluido está dirigido a Hailo-8, no a Hailo-8L.
Información del modelo
| Propiedad | Valor |
|---|---|
| Arquitectura | YOLOv8n |
| Clases | 1 (pothole) |
| Tamaño de entrada | 640 × 640 RGB |
| Modo de entrada | uint8 (cuantizado) |
| Salida | Hailo NMS (coordenadas YXYX + confianza) |
| HEF SHA-256 | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
Leyenda de colores de las cajas
| Color | Significado |
|---|---|
| Naranja | Detección directa de Hailo (con etiqueta de confianza) |
| Amarillo | Relleno de hueco por seguimiento — la detección se perdió en este fotograma y se salva desde fotogramas anteriores |
El rastreador asigna identificadores únicos a cada bache. Cuando una detección se pierde brevemente (p. ej., por desenfoque de movimiento), la caja amarilla salva el hueco para evitar el parpadeo. Tras max_missed fallos consecutivos (por defecto 3), la pista se elimina.
Inicio rápido con Docker
Descargue la imagen linux/arm64 preconstruida de GHCR:
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
Ejecute el vídeo incluido y el panel web:
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
Abra la siguiente dirección desde un navegador en la misma red:
http://<PI_IP>:8000El panel muestra el flujo de vídeo anotado, los FPS de inferencia, el número de baches visibles, el contador acumulado de eventos y el número de fotograma.
Obtener el proyecto
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
Ejecución en Raspberry Pi OS
Instale las dependencias de la placa y cree un entorno virtual de Python:
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
El instalador comprueba aarch64 y Python 3.11, instala los paquetes del sistema, crea un .venv con --system-site-packages, instala fastapi y uvicorn desde pip e instala HailoRT desde el wheel local incluido, sin descargas de internet ni actualizaciones de versión. Tras la instalación, reinicie si el controlador PCIe de Hailo se instaló por primera vez. Luego verifique el acelerador y los modelos:
./scripts/probe.sh
python3 tools/check_deployment.py
Inicie el panel del navegador con el vídeo incluido:
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
Para generar un MP4 procesado sin el panel web, ejecute:
./scripts/run_demo.shEl resultado se guarda en outputs/pothole_demo_hailo8.mp4 junto con un informe .json con el número de fotogramas, los FPS y las estadísticas de detección.
Construir el contenedor desde el código fuente
El repositorio incluye el Dockerfile y el wheel de HailoRT 4.23.0 Python 3.11 aarch64 correspondiente. Construya la imagen desde la raíz del repositorio:
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
Si HailoRT está instalado en otra ruta del host, ajuste los dos montajes de bibliotecas compartidas manteniendo compatibles las versiones del host y del contenedor.
API web
GET /: panel del navegador con flujo MJPEG en vivo y métricasGET /api/video_feed: flujo de vídeo MJPEG anotadoGET /api/status: JSON con FPS, número de baches, eventos acumulados y estado de errorGET /healthz: comprobación de salud del servicio y de la inferencia
Validar solo la configuración
Use --check-config para comprobar rutas y estructura de configuración sin cargar HailoRT:
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
Parámetros de configuración
configs/runtime.json controla todo el comportamiento en tiempo de ejecución:
| Sección | Clave | Predeterminado | Descripción |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | Ruta del modelo HEF |
model | imgsz | 640 | Dimensión de entrada (debe coincidir con el HEF) |
model | confidence | 0.18 | Confianza mínima de detección |
model | iou | 0.55 | Umbral IoU de NMS |
road_roi | enabled | true | Activar el filtrado de zona de carretera |
road_roi | horizon_y | 0.18 | Línea del horizonte (parte superior de la zona de carretera) |
temporal | max_missed | 3 | Máx. de fotogramas perdidos consecutivos antes de eliminar la pista |
temporal | min_hits | 2 | Aciertos mínimos antes de mostrar una pista |
Parámetros de anulación por línea de comandos: --source, --output, --confidence, --iou.
Usar otro vídeo
Actualice configs/runtime.json para seleccionar otra ruta de entrada y salida, o pase --source en la línea de comandos. Para una cámara en vivo, use --source 0.
Estructura del proyecto
pi_project/pothole_detection/
├── app/                 # Punto de entrada de inferencia de vídeo
├── configs/             # Configuración del modelo y del entorno de ejecución
├── input/               # Vídeo de demostración incluido
├── models/hef/          # Modelo HEF de Hailo-8
├── pothole_monitor/     # Procesador de fotogramas y rastreador temporal
├── runtime/             # Integración de HailoRT y postprocesado YOLO
├── scripts/             # Scripts de instalación, sondeo, Docker y demostración
├── tools/               # Utilidades de validación del despliegue
├── tests/               # Pruebas unitarias sin hardware
└── web_detection.py     # Panel FastAPI y flujo MJPEG