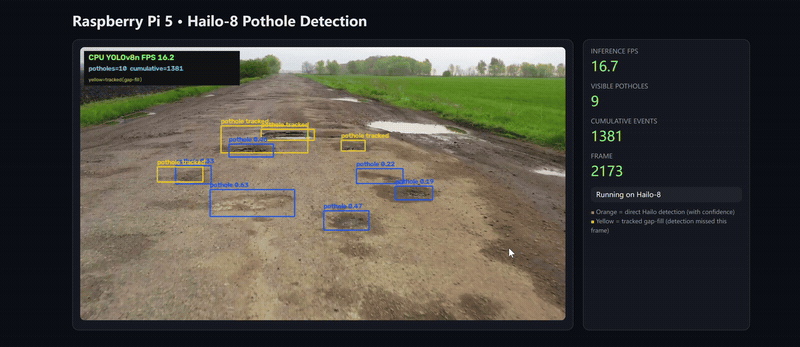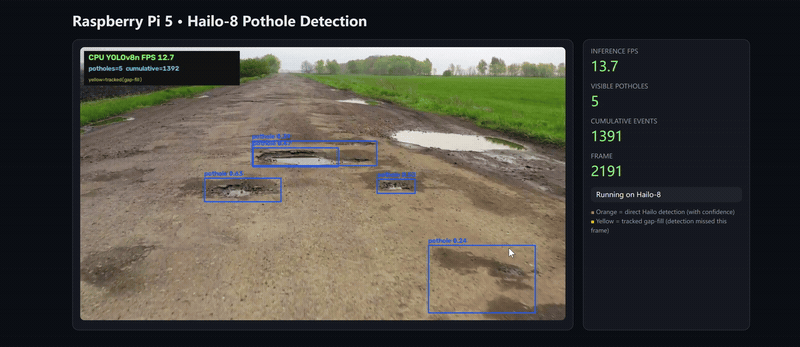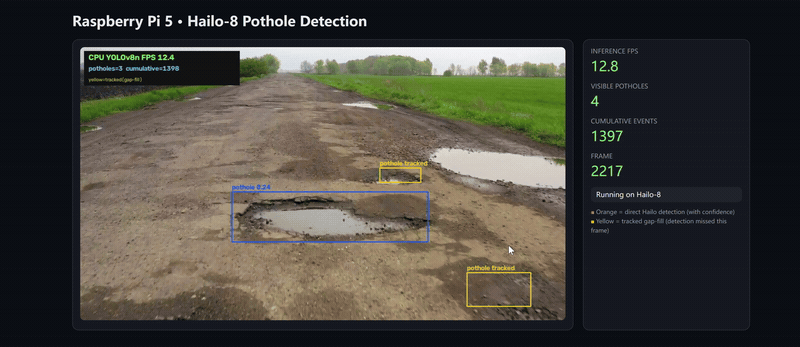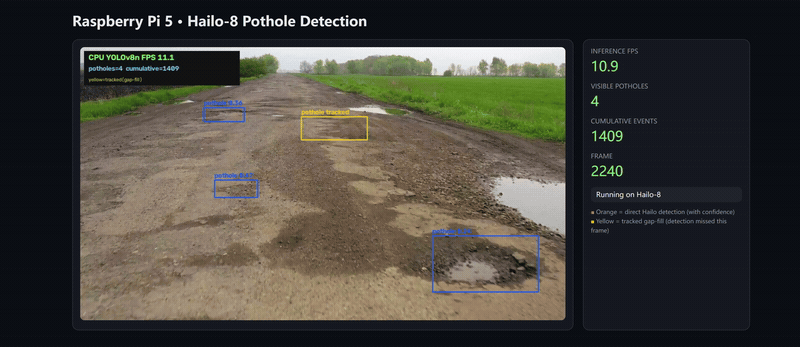
本项目在树莓派 5 上使用 Hailo-8 加速器运行编译为 Hailo HEF 格式的 YOLOv8n 模型,从视频中检测路面坑洞。既支持带标注输出的批量视频推理,也支持实时 MJPEG 网页预览(含 FPS、坑洞计数和累计事件计数)。道路区域 ROI 过滤器可抑制天空和人行道上的误检,短时跟踪器用黄色补框桥接短暂丢失的检测。
源代码:https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
功能
- 在树莓派 5 上使用 Hailo-8 加速 YOLOv8n 推理
- 单类别坑洞检测,配合 Hailo NMS 后处理
- 道路区域 ROI 梯形过滤,剔除非道路区域的检测
- 短时跟踪补框(黄色框,最多容忍 3 帧丢失)
- 独立坑洞轨迹的累计事件计数
- 批量视频推理,叠加 FPS 和置信度标签
- 基于浏览器的 MJPEG 预览和状态 API(8000 端口)
- 内置演示视频、HEF 模型和设备验证工具
- 支持裸机和 Docker 两种部署方式
- 35 个无需硬件的单元测试(语法、配置、后处理)
硬件与软件
| 组件 | 要求 |
|---|---|
| 主板 | 树莓派 5,64 位 ARM (aarch64) |
| 加速器 | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| 裸机系统 | Raspberry Pi OS 64 位 Bookworm |
| 容器运行时 | 支持 arm64 的 Docker |
宿主机驱动、固件、共享库和 Python 包必须使用互相兼容的 HailoRT 版本。内置 HEF 模型面向 Hailo-8,而非 Hailo-8L。
模型信息
| 属性 | 值 |
|---|---|
| 架构 | YOLOv8n |
| 类别 | 1(pothole) |
| 输入尺寸 | 640 × 640 RGB |
| 输入模式 | uint8(量化) |
| 输出 | Hailo NMS(YXYX 坐标 + 置信度) |
| HEF SHA-256 | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
框颜色说明
| 颜色 | 含义 |
|---|---|
| 橙色 | Hailo 直接检测(带置信度标签) |
| 黄色 | 跟踪补框——本帧检测丢失,由前几帧桥接 |
跟踪器为每个坑洞分配唯一 ID。当检测短暂丢失(如运动模糊)时,黄色框会桥接空档以避免闪烁。连续丢失超过 max_missed(默认 3 帧)后,该轨迹被移除。
Docker 快速启动
从 GHCR 拉取预构建的 linux/arm64 镜像:
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
运行内置视频和网页仪表板:
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
在同一网络的浏览器中打开:
http://<PI_IP>:8000仪表板显示标注视频流、推理 FPS、可见坑洞数、累计事件数和帧号。
获取项目
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
在 Raspberry Pi OS 上运行
安装板卡依赖并创建 Python 虚拟环境:
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
安装脚本会检查 aarch64 和 Python 3.11,安装系统包,创建带 --system-site-packages 的 .venv,从 pip 安装 fastapi 和 uvicorn,并从本地捆绑的 wheel 安装 HailoRT——无需联网下载或版本升级。安装完成后,若新装了 Hailo PCIe 驱动请重启。然后验证加速器和模型:
./scripts/probe.sh
python3 tools/check_deployment.py
用内置视频启动浏览器仪表板:
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
不需要网页仪表板、想直接生成处理后的 MP4 时,运行:
./scripts/run_demo.sh处理结果保存为 outputs/pothole_demo_hailo8.mp4,附带 .json 报告(帧数、FPS、检测统计)。
从源码构建容器
仓库包含 Dockerfile 和配套的 HailoRT 4.23.0 Python 3.11 aarch64 wheel。在仓库根目录构建镜像:
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
若宿主机的 HailoRT 安装在其他路径,请调整两个共享库挂载点,并保持宿主机与容器版本兼容。
Web API
GET /:浏览器仪表板,实时 MJPEG 流和指标GET /api/video_feed:MJPEG 标注视频流GET /api/status:JSON(FPS、坑洞数、累计事件、错误状态)GET /healthz:服务和推理健康检查
仅验证配置
使用 --check-config 在不加载 HailoRT 的情况下检查路径和配置结构:
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
配置参数
configs/runtime.json 控制全部运行时行为:
| 配置节 | 键 | 默认值 | 说明 |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | HEF 模型路径 |
model | imgsz | 640 | 输入尺寸(须与 HEF 一致) |
model | confidence | 0.18 | 最小检测置信度 |
model | iou | 0.55 | NMS IoU 阈值 |
road_roi | enabled | true | 启用道路区域过滤 |
road_roi | horizon_y | 0.18 | 地平线(道路区域顶部) |
temporal | max_missed | 3 | 移除轨迹前允许的最大连续丢失帧数 |
temporal | min_hits | 2 | 显示轨迹前的最小命中数 |
命令行覆盖参数:--source、--output、--confidence、--iou。
使用其他视频
修改 configs/runtime.json 选择其他输入输出路径,或在命令行传 --source。接实时摄像头时用 --source 0。
项目结构
pi_project/pothole_detection/
├── app/                 # 视频推理入口
├── configs/             # 模型与运行时配置
├── input/               # 内置演示视频
├── models/hef/          # Hailo-8 HEF 模型
├── pothole_monitor/     # 帧处理器与短时跟踪器
├── runtime/             # HailoRT 集成与 YOLO 后处理
├── scripts/             # 安装、探测、Docker、演示脚本
├── tools/               # 部署验证工具
├── tests/               # 无需硬件的单元测试
└── web_detection.py     # FastAPI 仪表板与 MJPEG 流