Dieses Projekt erkennt Straßenschlaglöcher aus Videos mit einem YOLOv8n-Modell im Hailo-HEF-Format, beschleunigt durch einen Hailo-8 auf einem Raspberry Pi 5. Es bietet sowohl Batch-Video-Inferenz mit annotierter Ausgabe als auch eine Echtzeit-MJPEG-Webvorschau mit FPS, Schlaglochzähler und kumulativem Ereigniszähler. Ein ROI-Straßenbereichsfilter unterdrückt Fehlalarme von Himmel und Gehweg, während ein zeitlicher Tracker kurze Erkennungslücken mit gelben Lückenfüllungsboxen überbrückt.
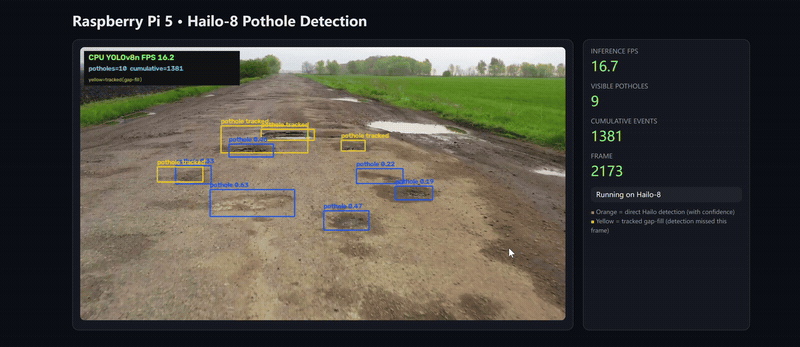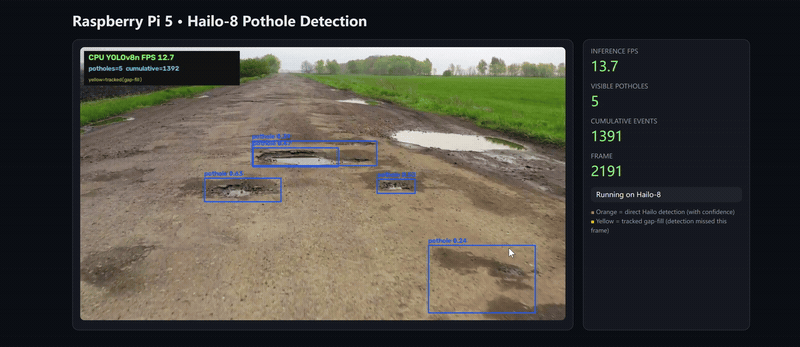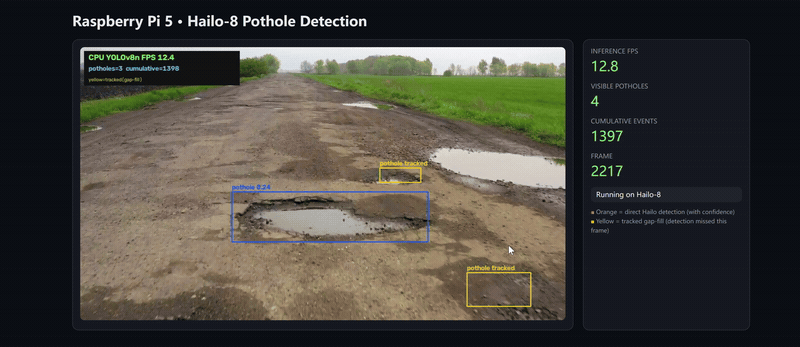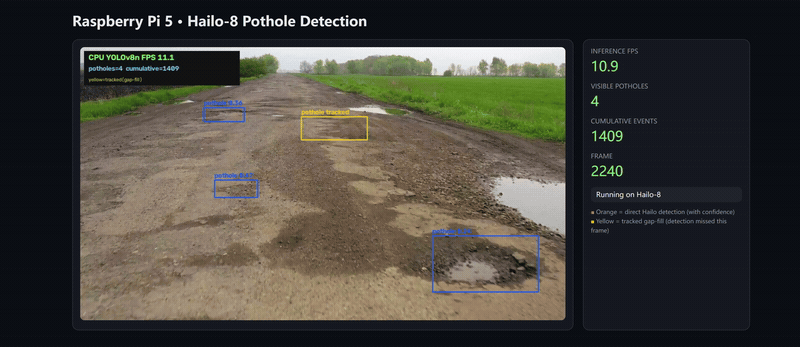
Quellcode: https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
Funktionen
- Hailo-8-beschleunigte YOLOv8n-Inferenz auf Raspberry Pi 5
- Ein-Klassen-Schlaglocherkennung mit Hailo-NMS-Nachverarbeitung
- Trapezförmiger ROI-Straßenbereichsfilter zur Unterdrückung von Nicht-Straßen-Erkennungen
- Zeitlicher Tracker mit kurzer Lückenfüllung (gelbe Boxen, max. 3 verpasste Frames)
- Kumulativer Ereigniszähler für eindeutige Schlagloch-Tracks
- Batch-Video-Inferenz mit FPS-Overlay und Konfidenzbeschriftungen
- Browserbasierte MJPEG-Vorschau und Status-API auf Port 8000
- Enthaltenes Demovideo, HEF-Modell und Geräte-Validierungstools
- Bare-Metal- und Docker-Bereitstellungsoptionen
- 35 Hardware-freie Unit-Tests für Syntax, Konfiguration und Nachverarbeitung
Hardware und Software
| Komponente | Anforderung |
|---|---|
| Board | Raspberry Pi 5, 64-Bit-ARM (aarch64) |
| Beschleuniger | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| Bare-Metal-OS | Raspberry Pi OS 64-Bit Bookworm |
| Container-Runtime | Docker mit arm64-Unterstützung |
Host-Treiber, Firmware, gemeinsame Bibliothek und Python-Paket müssen kompatible HailoRT-Versionen verwenden. Das enthaltene HEF-Modell zielt auf Hailo-8 ab, nicht auf Hailo-8L.
Modellinformationen
| Eigenschaft | Wert |
|---|---|
| Architektur | YOLOv8n |
| Klassen | 1 (pothole) |
| Eingabegröße | 640 × 640 RGB |
| Eingabemodus | uint8 (quantisiert) |
| Ausgabe | Hailo NMS (YXYX-Koordinaten + Konfidenz) |
| HEF SHA-256 | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
Boxfarben-Legende
| Farbe | Bedeutung |
|---|---|
| Orange | Direkte Hailo-Erkennung (mit Konfidenzbeschriftung) |
| Gelb | Verfolgungs-Lückenfüllung — Erkennung in diesem Frame verpasst, aus vorherigen Frames überbrückt |
Der Tracker vergibt eindeutige IDs für jedes Schlagloch. Geht eine Erkennung kurzzeitig verloren (z. B. durch Bewegungsunschärfe), überbrückt die gelbe Box die Lücke, um Flackern zu vermeiden. Nach max_missed aufeinanderfolgenden Fehlern (Standard 3) wird der Track entfernt.
Schnellstart mit Docker
Vorkonstruiertes linux/arm64-Image von GHCR ziehen:
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
Enthaltenes Video und Web-Dashboard ausführen:
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
Im Browser im selben Netzwerk folgende Adresse öffnen:
http://<PI_IP>:8000Das Dashboard zeigt den annotierten Videostream, Inferenz-FPS, sichtbare Schlaglochanzahl, kumulative Ereignisanzahl und Framenummer.
Projekt beziehen
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
Ausführung auf Raspberry Pi OS
Board-Abhängigkeiten installieren und Python-Virtual-Environment erstellen:
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
Das Installationsskript prüft aarch64 und Python 3.11, installiert Systempakete, erstellt ein .venv mit --system-site-packages, installiert fastapi und uvicorn per pip und installiert HailoRT aus dem mitgelieferten lokalen Wheel — ohne Internet-Download oder Versions-Upgrade. Nach der Installation bei neu installiertem Hailo-PCIe-Treiber neu starten. Anschließend Beschleuniger und Modelle validieren:
./scripts/probe.sh
python3 tools/check_deployment.py
Browser-Dashboard mit mitgeliefertem Video starten:
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
Für ein verarbeitetes MP4 ohne Web-Dashboard:
./scripts/run_demo.shDas Ergebnis wird unter outputs/pothole_demo_hailo8.mp4 gespeichert, begleitet von einem .json-Bericht mit Frame-Anzahl, FPS und Erkennungsstatistiken.
Container aus dem Quellcode bauen
Das Repository enthält das Dockerfile und das passende HailoRT 4.23.0 Python 3.11 aarch64-Wheel. Image vom Repository-Stammverzeichnis bauen:
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
Wenn HailoRT unter einem anderen Host-Pfad installiert ist, passen Sie die beiden gemeinsamen Bibliotheksmounts an und halten Sie Host- und Container-Version kompatibel.
Web-API
GET /: Browser-Dashboard mit Live-MJPEG-Stream und MetrikenGET /api/video_feed: MJPEG-annotierter VideostreamGET /api/status: JSON mit FPS, Schlaglochanzahl, kumulativen Ereignissen und FehlerstatusGET /healthz: Dienst- und Inferenz-Gesundheitsprüfung
Nur die Konfiguration validieren
Mit --check-config werden Pfade und Konfigurationsstruktur ohne HailoRT-Prüfung geprüft:
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
Konfigurationsparameter
configs/runtime.json steuert das gesamte Laufzeitverhalten:
| Abschnitt | Schlüssel | Standard | Beschreibung |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | HEF-Modellpfad |
model | imgsz | 640 | Eingabedimension (muss zum HEF passen) |
model | confidence | 0.18 | Minimale Erkennungskonfidenz |
model | iou | 0.55 | NMS-IoU-Schwelle |
road_roi | enabled | true | Straßenbereichsfilterung aktivieren |
road_roi | horizon_y | 0.18 | Horizontlinie (Oberkante des Straßenbereichs) |
temporal | max_missed | 3 | Max. aufeinanderfolgende verpasste Frames vor Track-Entfernung |
temporal | min_hits | 2 | Mindesttreffer vor Anzeige eines Tracks |
Kommandozeilen-Overrides: --source, --output, --confidence, --iou.
Anderes Video verwenden
configs/runtime.json aktualisieren, um einen anderen Ein- und Ausgabepfad zu wählen, oder --source über die Kommandozeile übergeben. Für eine Live-Kamera --source 0 verwenden.
Projektstruktur
pi_project/pothole_detection/
├── app/                 # Video-Inferenz-Einstiegspunkt
├── configs/             # Modell- und Laufzeitkonfiguration
├── input/               # Mitgeliefertes Demovideo
├── models/hef/          # Hailo-8-HEF-Modell
├── pothole_monitor/     # Frame-Prozessor und zeitlicher Tracker
├── runtime/             # HailoRT-Integration und YOLO-Nachverarbeitung
├── scripts/             # Installations-, Prüf-, Docker- und Demo-Skripte
├── tools/               # Bereitstellungs-Validierungswerkzeuge
├── tests/               # Hardware-freie Unit-Tests
└── web_detection.py     # FastAPI-Dashboard und MJPEG-Stream