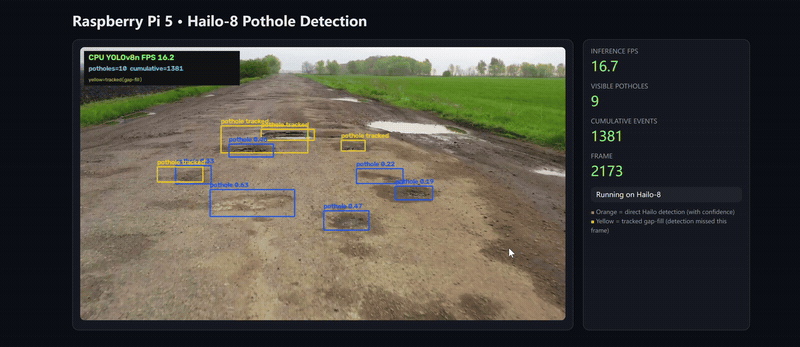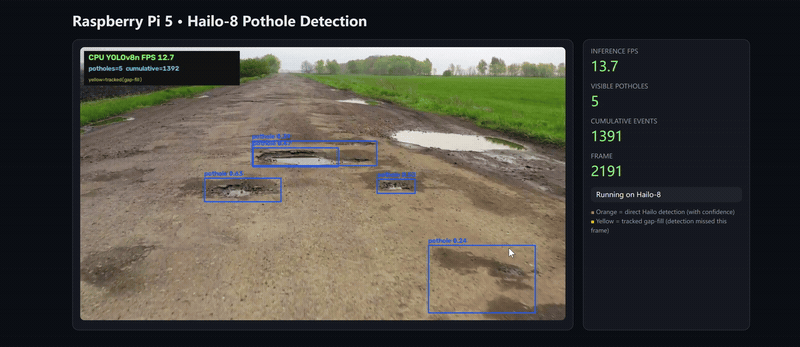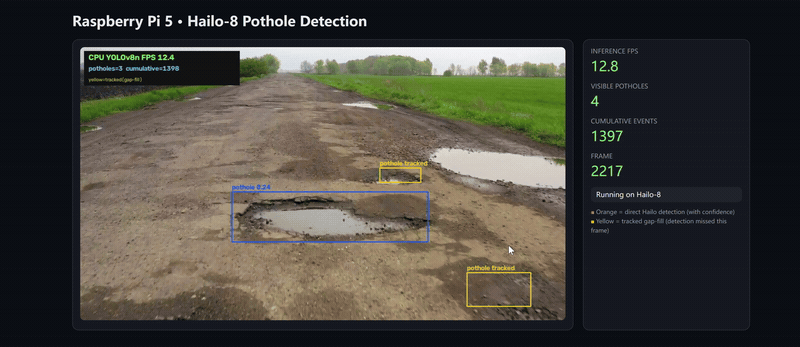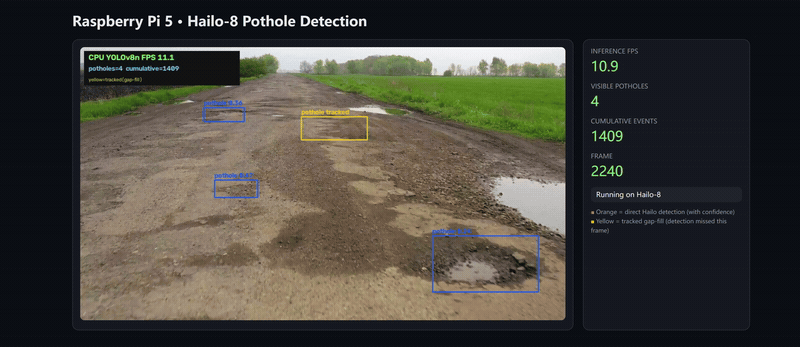
Ce projet détecte les nids-de-poule de la chaussée depuis une vidéo à l'aide d'un modèle YOLOv8n compilé au format HEF de Hailo et accéléré par un Hailo-8 sur un Raspberry Pi 5. Il offre à la fois l'inférence vidéo par lots avec sortie annotée et une prévisualisation web MJPEG en temps réel affichant les FPS, le compteur de nids-de-poule et le compteur cumulé d'événements. Un filtre ROI de zone routière supprime les faux positifs du ciel et des trottoirs, tandis qu'un suivi temporel comble les brèves lacunes de détection avec des boîtes jaunes de comblement.
Code source : https://github.com/Seeed-Projects/reComputer-AI-Lab-Project/tree/main/pi_project/pothole_detection
Fonctionnalités
- Inférence YOLOv8n accélérée par Hailo-8 sur Raspberry Pi 5
- Détection de nids-de-poule en classe unique avec post-traitement NMS de Hailo
- Filtre ROI trapézoïdal de zone routière pour rejeter les détections hors chaussée
- Suivi temporel avec comblement de brèves lacunes (boîtes jaunes, 3 images manquées maximum)
- Compteur cumulé d'événements pour les pistes de nids-de-poule uniques
- Inférence vidéo par lots avec incrustation FPS et étiquettes de confiance
- Prévisualisation MJPEG dans le navigateur et API de statut sur le port 8000
- Vidéo de démonstration, modèle HEF et outils de validation de l'appareil inclus
- Options de déploiement bare-metal et Docker
- 35 tests unitaires sans matériel pour la syntaxe, la configuration et le post-traitement
Matériel et logiciel
| Composant | Exigence |
|---|---|
| Carte | Raspberry Pi 5, ARM 64 bits (aarch64) |
| Accélérateur | Hailo-8 M.2 Key M 2280 (/dev/hailo0) |
| HailoRT | 4.23.0 |
| Python | 3.11 |
| OS bare-metal | Raspberry Pi OS Bookworm 64 bits |
| Runtime de conteneurs | Docker avec prise en charge arm64 |
Le pilote hôte, le micrologiciel, la bibliothèque partagée et le paquet Python doivent utiliser des versions HailoRT compatibles. Le modèle HEF inclus cible le Hailo-8, et non le Hailo-8L.
Informations sur le modèle
| Propriété | Valeur |
|---|---|
| Architecture | YOLOv8n |
| Classes | 1 (pothole) |
| Taille d'entrée | 640 × 640 RVB |
| Mode d'entrée | uint8 (quantifié) |
| Sortie | Hailo NMS (coordonnées YXYX + confiance) |
| SHA-256 du HEF | 6acec07e677cf4ae54919e0dd7105799ea8a50f1f48bd72528a6550b611b6856 |
Légende des couleurs des boîtes
| Couleur | Signification |
|---|---|
| Orange | Détection directe Hailo (avec étiquette de confiance) |
| Jaune | Comblement de suivi — détection manquée sur cette image, comblée depuis les images précédentes |
Le suivi attribue des identifiants uniques à chaque nid-de-poule. Lorsqu'une détection est brièvement perdue (p. ex. flou de mouvement), la boîte jaune comble la lacune pour éviter le scintillement. Après max_missed absences consécutives (3 par défaut), la piste est supprimée.
Démarrage rapide avec Docker
Récupérez l'image linux/arm64 préconstruite depuis GHCR :
sudo docker pull \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest
Exécutez la vidéo incluse et le tableau de bord web :
sudo docker run --rm \
  --name rpi5-hailo8-pothole-detection \
  --privileged \
  --net=host \
  -e PYTHONUNBUFFERED=1 \
  --device /dev/hailo0:/dev/hailo0 \
  -v /usr/lib/libhailort.so.4.23.0:/usr/lib/libhailort.so.4.23.0:ro \
  -v /usr/lib/libhailort.so:/usr/lib/libhailort.so:ro \
  ghcr.io/seeed-projects/recomputer-ai-lab-project/pothole_detection:latest \
  python web_detection.py \
    --config configs/runtime.json \
    --source input/demo.mp4 \
    --host 0.0.0.0 \
    --port 8000
Ouvrez l'adresse suivante depuis un navigateur sur le même réseau :
http://<PI_IP>:8000Le tableau de bord affiche le flux vidéo annoté, les FPS d'inférence, le nombre de nids-de-poule visibles, le compteur cumulé d'événements et le numéro d'image.
Obtenir le projet
git clone https://github.com/Seeed-Projects/reComputer-AI-Lab-Project.git
cd reComputer-AI-Lab-Project
Exécution sur Raspberry Pi OS
Installez les dépendances de la carte et créez un environnement virtuel Python :
cd pi_project/pothole_detection
chmod +x scripts/*.sh
./scripts/install_rpi5.sh
L'installateur vérifie aarch64 et Python 3.11, installe les paquets système, crée un .venv avec --system-site-packages, installe fastapi et uvicorn via pip et installe HailoRT depuis la roue locale incluse — sans téléchargement internet ni mise à niveau de version. Après l'installation, redémarrez si le pilote PCIe Hailo vient d'être installé. Validez ensuite l'accélérateur et les modèles :
./scripts/probe.sh
python3 tools/check_deployment.py
Démarrez le tableau de bord navigateur avec la vidéo incluse :
python3 web_detection.py \
  --config configs/runtime.json \
  --source input/demo.mp4
Pour générer un MP4 traité sans le tableau de bord web, exécutez :
./scripts/run_demo.shLe résultat est enregistré dans outputs/pothole_demo_hailo8.mp4, accompagné d'un rapport .json contenant le nombre d'images, les FPS et les statistiques de détection.
Construire le conteneur depuis les sources
Le dépôt contient le Dockerfile et la roue HailoRT 4.23.0 Python 3.11 aarch64 correspondante. Construisez l'image depuis la racine du dépôt :
sudo docker build \
  -f docker/hailo8/pothole_detection.dockerfile \
  -t pothole_detection:latest \
  pi_project/pothole_detection
Si HailoRT est installé dans un autre chemin hôte, ajustez les deux montages de bibliothèques partagées en gardant les versions hôte et conteneur compatibles.
API web
GET /: tableau de bord navigateur avec flux MJPEG en direct et métriquesGET /api/video_feed: flux vidéo MJPEG annotéGET /api/status: JSON avec FPS, nombre de nids-de-poule, événements cumulés et état d'erreurGET /healthz: contrôle de santé du service et de l'inférence
Valider uniquement la configuration
Utilisez --check-config pour vérifier les chemins et la structure de configuration sans charger HailoRT :
cd pi_project/pothole_detection
python3 app/infer_video_hailo.py --check-config
python3 web_detection.py --check-config
Paramètres de configuration
configs/runtime.json contrôle tout le comportement d'exécution :
| Section | Clé | Défaut | Description |
|---|---|---|---|
model | path | models/hef/pothole_yolov8n_hailo8.hef | Chemin du modèle HEF |
model | imgsz | 640 | Dimension d'entrée (doit correspondre au HEF) |
model | confidence | 0.18 | Confiance de détection minimale |
model | iou | 0.55 | Seuil IoU NMS |
road_roi | enabled | true | Activer le filtrage de zone routière |
road_roi | horizon_y | 0.18 | Ligne d'horizon (haut de la zone routière) |
temporal | max_missed | 3 | Images consécutives manquées max avant suppression de la piste |
temporal | min_hits | 2 | Succès minimum avant affichage d'une piste |
Paramètres de remplacement en ligne de commande : --source, --output, --confidence, --iou.
Utiliser une autre vidéo
Mettez à jour configs/runtime.json pour sélectionner un autre chemin d'entrée/sortie, ou passez --source en ligne de commande. Pour une caméra en direct, utilisez --source 0.
Structure du projet
pi_project/pothole_detection/
├── app/                 # Point d'entrée d'inférence vidéo
├── configs/             # Configuration du modèle et de l'exécution
├── input/               # Vidéo de démonstration incluse
├── models/hef/          # Modèle HEF Hailo-8
├── pothole_monitor/     # Processeur d'images et suivi temporel
├── runtime/             # Intégration HailoRT et post-traitement YOLO
├── scripts/             # Scripts d'installation, de sonde, Docker et démo
├── tools/               # Utilitaires de validation du déploiement
├── tests/               # Tests unitaires sans matériel
└── web_detection.py     # Tableau de bord FastAPI et flux MJPEG