GLASSFLOW / Glass Bottle Showcaseは、reComputer RK3576で動作する産業用ガラス瓶検出・カウントのデモです。学習済みガラス瓶RKNNモデル、物体追跡、方向指定のライン通過カウント、ローカルWebダッシュボードを組み合わせています。生産ラインのMP4をアップロードするか内蔵サンプルを使い、検出結果付き動画を再生し、カウントイベントを出力して分析できます。
瓶の搬送、包装ライン監視、エッジでの産業用画像検査の試作に利用できます。
デモ機能と利用場面
- MP4をアップロード、または内蔵ガラス瓶サンプル動画を選択。
- 瓶を検出・追跡し、有限の計数線分を指定方向に横切るイベントを集計。
- 動画に合わせて計数線の位置、範囲、方向、検出信頼度を調整。
- 解析進捗の確認、結果動画のシーク、MP4・JSONレポート・CSVイベントのダウンロード。
- 履歴タスクの永続保存、タスクのキャンセル、画面からのケース削除。
- アプリ内の中国語・英語切り替えと言語設定の保存。
計数ステーションの評価や瓶の搬送イベントの可視化を行い、画像処理を生産工程に組み込むための検討に使えます。実際の導入前に、現場での計数精度、カメラ位置、照明、遮蔽への対応、ネットワーク安全性、稼働安定性を検証してください。
必要環境
- ARM64 Linuxを実行するreComputer RK3576。Dockerがインストールされ、NPUカーネルドライバーが正常に動作すること。
- Docker操作権限を持つユーザー、およびBash、
tar、sha256sum。 - 初回導入用に最低3 GBの空き容量と、動画・解析結果用の追加容量。
- 同じ信頼できるネットワークに接続し、TCPポート
8089へアクセスできるブラウザー端末。 - リリースアーカイブと対応するチェックサムファイルを同じディレクトリに保存。
このパッケージはRK3576向けです。
リリースパッケージのダウンロード
ARM64 Dockerイメージ、モデル、アプリケーションソース、サンプル動画、導入文書、検証資料を含みます。完全な学習データセットや学習環境は含みません。
パッケージの検証
ダウンロードした2ファイルがあるディレクトリで実行します。
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256OKと表示された場合のみ続行してください。失敗した場合は両ファイルを再ダウンロードしてから導入します。
インストールと実行
検証後、展開してインストーラーを実行します。
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.shインストーラーはSHA256SUMSを検証し、同梱イメージを読み込んでサービスを起動します。オンラインでのイメージ取得は不要です。既定ポートは8089、永続データはインストールディレクトリ配下に保存されます。クイックスタートの全手順は次のとおりです。
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
ポートとデータディレクトリを指定する場合:
GLASSFLOW_PORT=8089 \
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data \
bash install.sh
同名のコンテナーが存在する場合、インストーラーは終了します。既存の環境を置き換える前に、後述の更新手順を確認してください。
Web画面へのアクセス
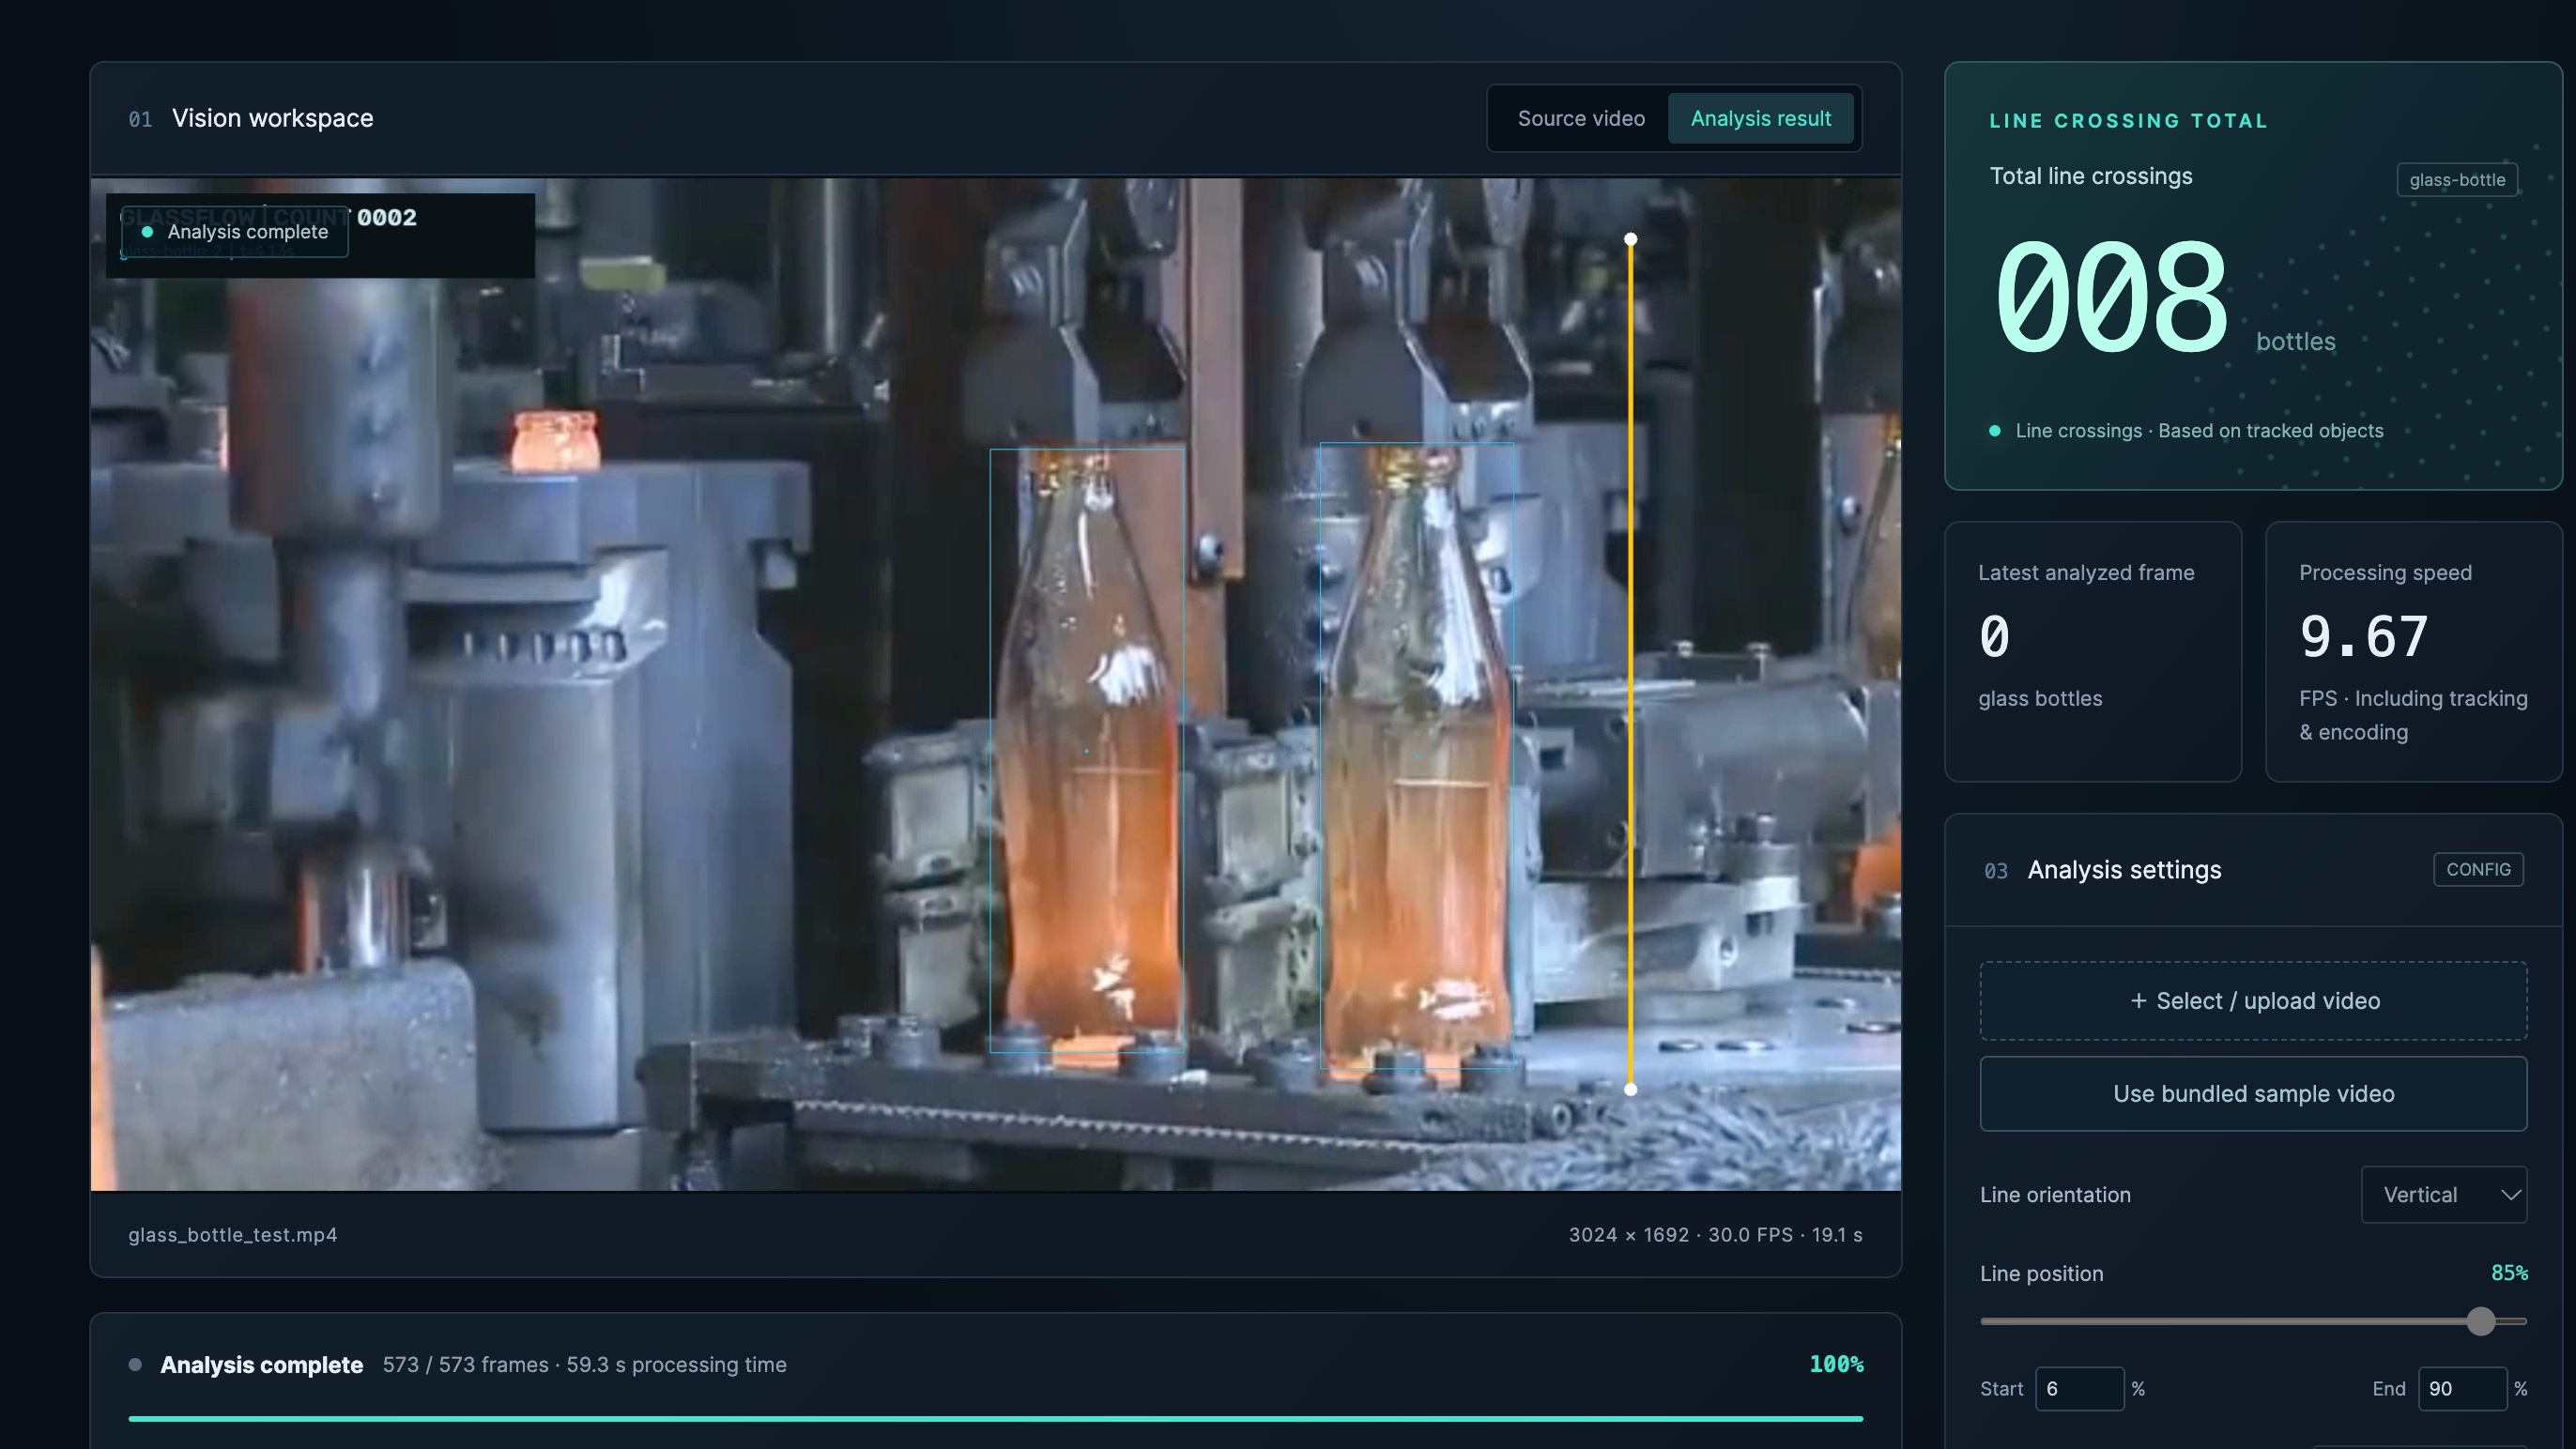
RK3576に接続できるブラウザーで開きます。
http://<RK3576_IP>:8089<RK3576_IP>をボードの実際のIPアドレスに置き換えます。ポートを変更した場合はURLにも反映してください。
内蔵サンプルの実行
- 「Use bundled sample video」をクリックするか、パッケージの
source/video/glass_bottle_test.mp4をアップロードします。 - 既定の水平線を使用します。高さ48%、横方向の始点35%・終点90%、上向き、信頼度
0.25です。 - 「Start analysis」をクリックし、573フレームすべての処理完了を待ちます。
- 再生、シーク、通過総数を確認し、JSONレポートとCSVイベントをダウンロードします。
- ENと中文を切り替え、再読み込み後も設定が保持されることを確認します。
サンプルは19.1秒、573フレーム、3024×1692、30 FPS、H.264です。パッケージ内はsource/video/glass_bottle_test.mp4、イメージ内は/app/video/glass_bottle_test.mp4にあります。パッケージの記録でチェックサムを照合できます。内蔵サンプルボタンも通常のアップロード処理を使用します。
カウント結果の理解
既定の線は、指定線分を瓶が上向きに通過したイベントを数えます。動画に登場したすべての瓶の総数ではありません。同じトラックは最大1回計数され、線の片側に初めて現れただけでは計数されません。別の動画では線と方向を再設定してください。遮蔽、機械搬送、再流入、トラックの分断は結果に影響します。精度の検証には、通過イベントごとの手動アノテーションが必要です。
解析はオフラインで全フレームを処理し、フレームを間引きません。同時実行は1タスクです。MP4入力の上限は200 MB、10分、4096×2160、1–120 FPSです。結果は元のフレームレートを保持し、縦横比を維持して最大1920×1080に収め、H.264/yuv420p、faststart、音声なしで出力します。入力が30 FPSでも、処理速度が30 FPSとは限りません。
モデルとパッケージの詳細
モデルはガラス瓶の本体を検出します。缶の上面を検出せず、独立したプラスチック瓶クラスや欠陥クラスもありません。同梱モデルのSHA-256:
9c3999392d3bc765e120f0b127c24242cb8bd96149c1bb942321daf7c2913db8- 入力:640×640、RGB NHWC
uint8、batch 1。letterboxの埋め値は114。 - 正規化はRKNNコンパイル設定に含まれます。再度255で割らないでください。
- ONNXグラフは3スケール、9出力です。RKNNは定数出力
462を除去し、8テンソルを返します。アプリはmodel/462.npyから定数を復元し、DFL16デコードとNMSを行います。 - 既定値:信頼度
0.25、NMS IoU0.7。 - コンパイル環境:RKNN Toolkit2
2.3.2。イメージにはLite22.3.2とruntimeを含みます。
glass-bottle-showcase-rk3576-20261116/
  glass-bottle-showcase-rk3576.image.tar.gz
  install.sh
  README_zh.md
  validation.md
  SHA256SUMS
  source/
    .dockerignore
    model/glass_bottles_rk3576.rknn
    model/462.npy
    model/provenance/
    video/glass_bottle_test.mp4
    showcase/{app.py,detector.py,tracker.py,static/,tests/,Dockerfile,...}
validation/本リリースの検証資料はvalidation.mdとvalidation/にあります。モデル構造、クラス、過去の学習評価はsource/model/provenance/にあります。過去のモデル指標は、この動画の計数精度を示すものではありません。
ソースからのビルド
RK3576上でのネイティブビルドを推奨します。Dockerfileは以下のベースイメージのダイジェストを固定し、FFmpegとSciPyを追加してからモデル、動画、アプリをコピーします。
ghcr.io/seeed-projects/recomputer-rk-cv/rk3576-yolo11@sha256:428363ee6526f670733b66d211c817892f5aedf5bceeeacf9e0aba9567fdcb27展開済みリリースディレクトリを含む場所から実行します。
cd glass-bottle-showcase-rk3576-20261116/source
docker build --pull=false -f showcase/Dockerfile \
-t glass-bottle-showcase:2026.11.16 .ビルドコンテキストにはmodel、video、showcaseが必要です。showcaseだけを使用しないでください。ソースビルドはネット接続が必要な場合があります。APT依存関係は変わるため、厳密な再現には同梱イメージを使用してください。Uvicorn workerは1つとし、プロセス内のNPUモデルとタスクキューを直列処理します。
ビルドしたイメージを手動で起動する場合:
mkdir -p /home/rk76/glass-bottle-showcase/data
docker run -d --name glass-bottle-showcase \
  --restart unless-stopped --privileged \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  --device /dev/dri/renderD129:/dev/dri/renderD129 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible:ro \
  -v /home/rk76/glass-bottle-showcase/data:/data \
  -p 8089:8089 \
  --log-driver json-file --log-opt max-size=10m --log-opt max-file=3 \
  glass-bottle-showcase:2026.11.16
運用とバックアップ
コンテナーとアプリのヘルスチェック、ログ、同梱テストを確認します。
docker inspect glass-bottle-showcase --format '{{.State.Health.Status}}'
curl -fsS http://127.0.0.1:8089/api/health
docker logs --tail 100 glass-bottle-showcase
docker exec glass-bottle-showcase python -m unittest discover -s showcase/tests -vヘルスチェックは実際のNPU推論テストの代わりにはなりません。履歴はマウントしたデータディレクトリに永続保存され、中断タスクはinterruptedと表示されます。画面でケース削除を確認すると、その動画とレポートも削除されます。
更新前にタスクを完了またはキャンセルし、データディレクトリをバックアップします。旧コンテナーを停止・削除し、同じデータディレクトリで新しいインストーラーを実行します。
docker stop glass-bottle-showcase
docker rm glass-bottle-showcase
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data bash install.sh
イメージのエクスポート:
set -o pipefail
docker save glass-bottle-showcase:2026.11.16 | gzip -1 > glass-bottle-showcase-rk3576.image.tar.gzイメージにはサンプル動画を含みますが、マウントしたデータディレクトリの履歴タスクは含みません。データは別途バックアップしてください。パッケージ内のファイルを変更したらSHA256SUMSを再生成し、外側のアーカイブとその.sha256も再作成します。
トラブルシューティング
検証または展開に失敗する
アーカイブと.sha256を同じディレクトリに置き、ファイル名のリリース日が一致することを確認します。検証に失敗したら両方を再ダウンロードし、展開前に空き容量を確認してください。
Web画面が開かない、または動画を再生できない
インストール完了、ボードのIPと設定ポート、ネットワーク接続、ファイアウォールを確認します。再生にはH.264対応のChromeまたはEdgeを使用します。ボードの既定ポートを確認:
ss -lnt | grep ':8089'Dockerが継承したEXPOSEメタデータ(例:8000/tcp)はホストの待受ポートを示しません。実際のポートマッピングとssの出力を確認してください。
NPU初期化に失敗する、または計数結果が不自然
初期化エラーではRK3576用モデル、NPUドライバー、デバイス権限、compatibleファイルのマウントを確認します。計数異常では検出枠、移動方向、線の位置、手動で記録した通過イベントを確認します。容量不足時は画面から不要な完了タスクを削除するか、ストレージを拡張してください。