GLASSFLOW / Glass Bottle Showcase est une démonstration de détection et de comptage industriel de bouteilles en verre sur reComputer RK3576. Elle associe un modèle RKNN déjà entraîné, le suivi d’objets, le comptage directionnel des franchissements et un tableau de bord Web local. Importez un MP4 de production ou utilisez l’exemple fourni, relisez la vidéo annotée et exportez les événements de comptage pour les analyser.
Le projet sert de référence pour le prototypage de manutention de bouteilles, de surveillance de lignes de conditionnement et d’inspection visuelle industrielle en périphérie.
Fonctions et cas d’usage
- Importer un MP4 ou sélectionner l’exemple de bouteilles fourni.
- Détecter et suivre les bouteilles, puis compter les franchissements d’un segment fini dans la direction choisie.
- Régler la position, l’étendue et la direction de la ligne, ainsi que la confiance de détection.
- Consulter la progression, naviguer dans la vidéo et télécharger MP4, rapports JSON et événements CSV.
- Conserver l’historique des tâches, annuler des tâches et supprimer des cas depuis l’interface.
- Basculer l’application entre chinois et anglais et mémoriser la langue choisie.
La démonstration permet d’évaluer des postes de comptage et d’observer les transferts de bouteilles avant d’intégrer la vision au processus de production. Avant un déploiement réel, validez la précision, la position de la caméra, l’éclairage, les occultations, la sécurité réseau et la stabilité sur la ligne concernée.
Prérequis
- reComputer RK3576 sous Linux ARM64, avec Docker et un pilote NPU du noyau fonctionnel.
- Utilisateur autorisé à utiliser Docker, ainsi que Bash,
taretsha256sum. - Au moins 3 Go libres pour l’installation initiale et de l’espace supplémentaire pour les vidéos et résultats.
- Navigateur sur le même réseau de confiance, avec accès au port TCP
8089. - Archive de distribution et fichier de somme de contrôle correspondant dans le même répertoire.
Ce paquet est destiné au RK3576.
Télécharger le paquet
Le paquet contient une image Docker ARM64, le modèle, les sources, une vidéo d’exemple, la documentation de déploiement et les éléments de validation. Il ne contient ni le jeu d’entraînement complet ni l’environnement d’entraînement.
Vérifier le paquet
Exécutez dans le répertoire contenant les deux fichiers téléchargés :
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256Continuez uniquement si le résultat indique OK. En cas d’échec, téléchargez à nouveau les deux fichiers avant l’installation.
Installer et démarrer
Après vérification, extrayez l’archive et lancez l’installateur :
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
L’installateur vérifie SHA256SUMS, charge l’image fournie et démarre le service sans télécharger d’image en ligne. Le port par défaut est 8089 et les données persistantes sont enregistrées sous le répertoire d’installation. Procédure complète de démarrage rapide :
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
Pour préciser le port et le répertoire de données :
GLASSFLOW_PORT=8089 \
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data \
bash install.sh
L’installateur s’arrête si un conteneur du même nom existe déjà. Consultez les instructions de mise à jour ci-dessous avant de remplacer une installation.
Ouvrir l’interface Web
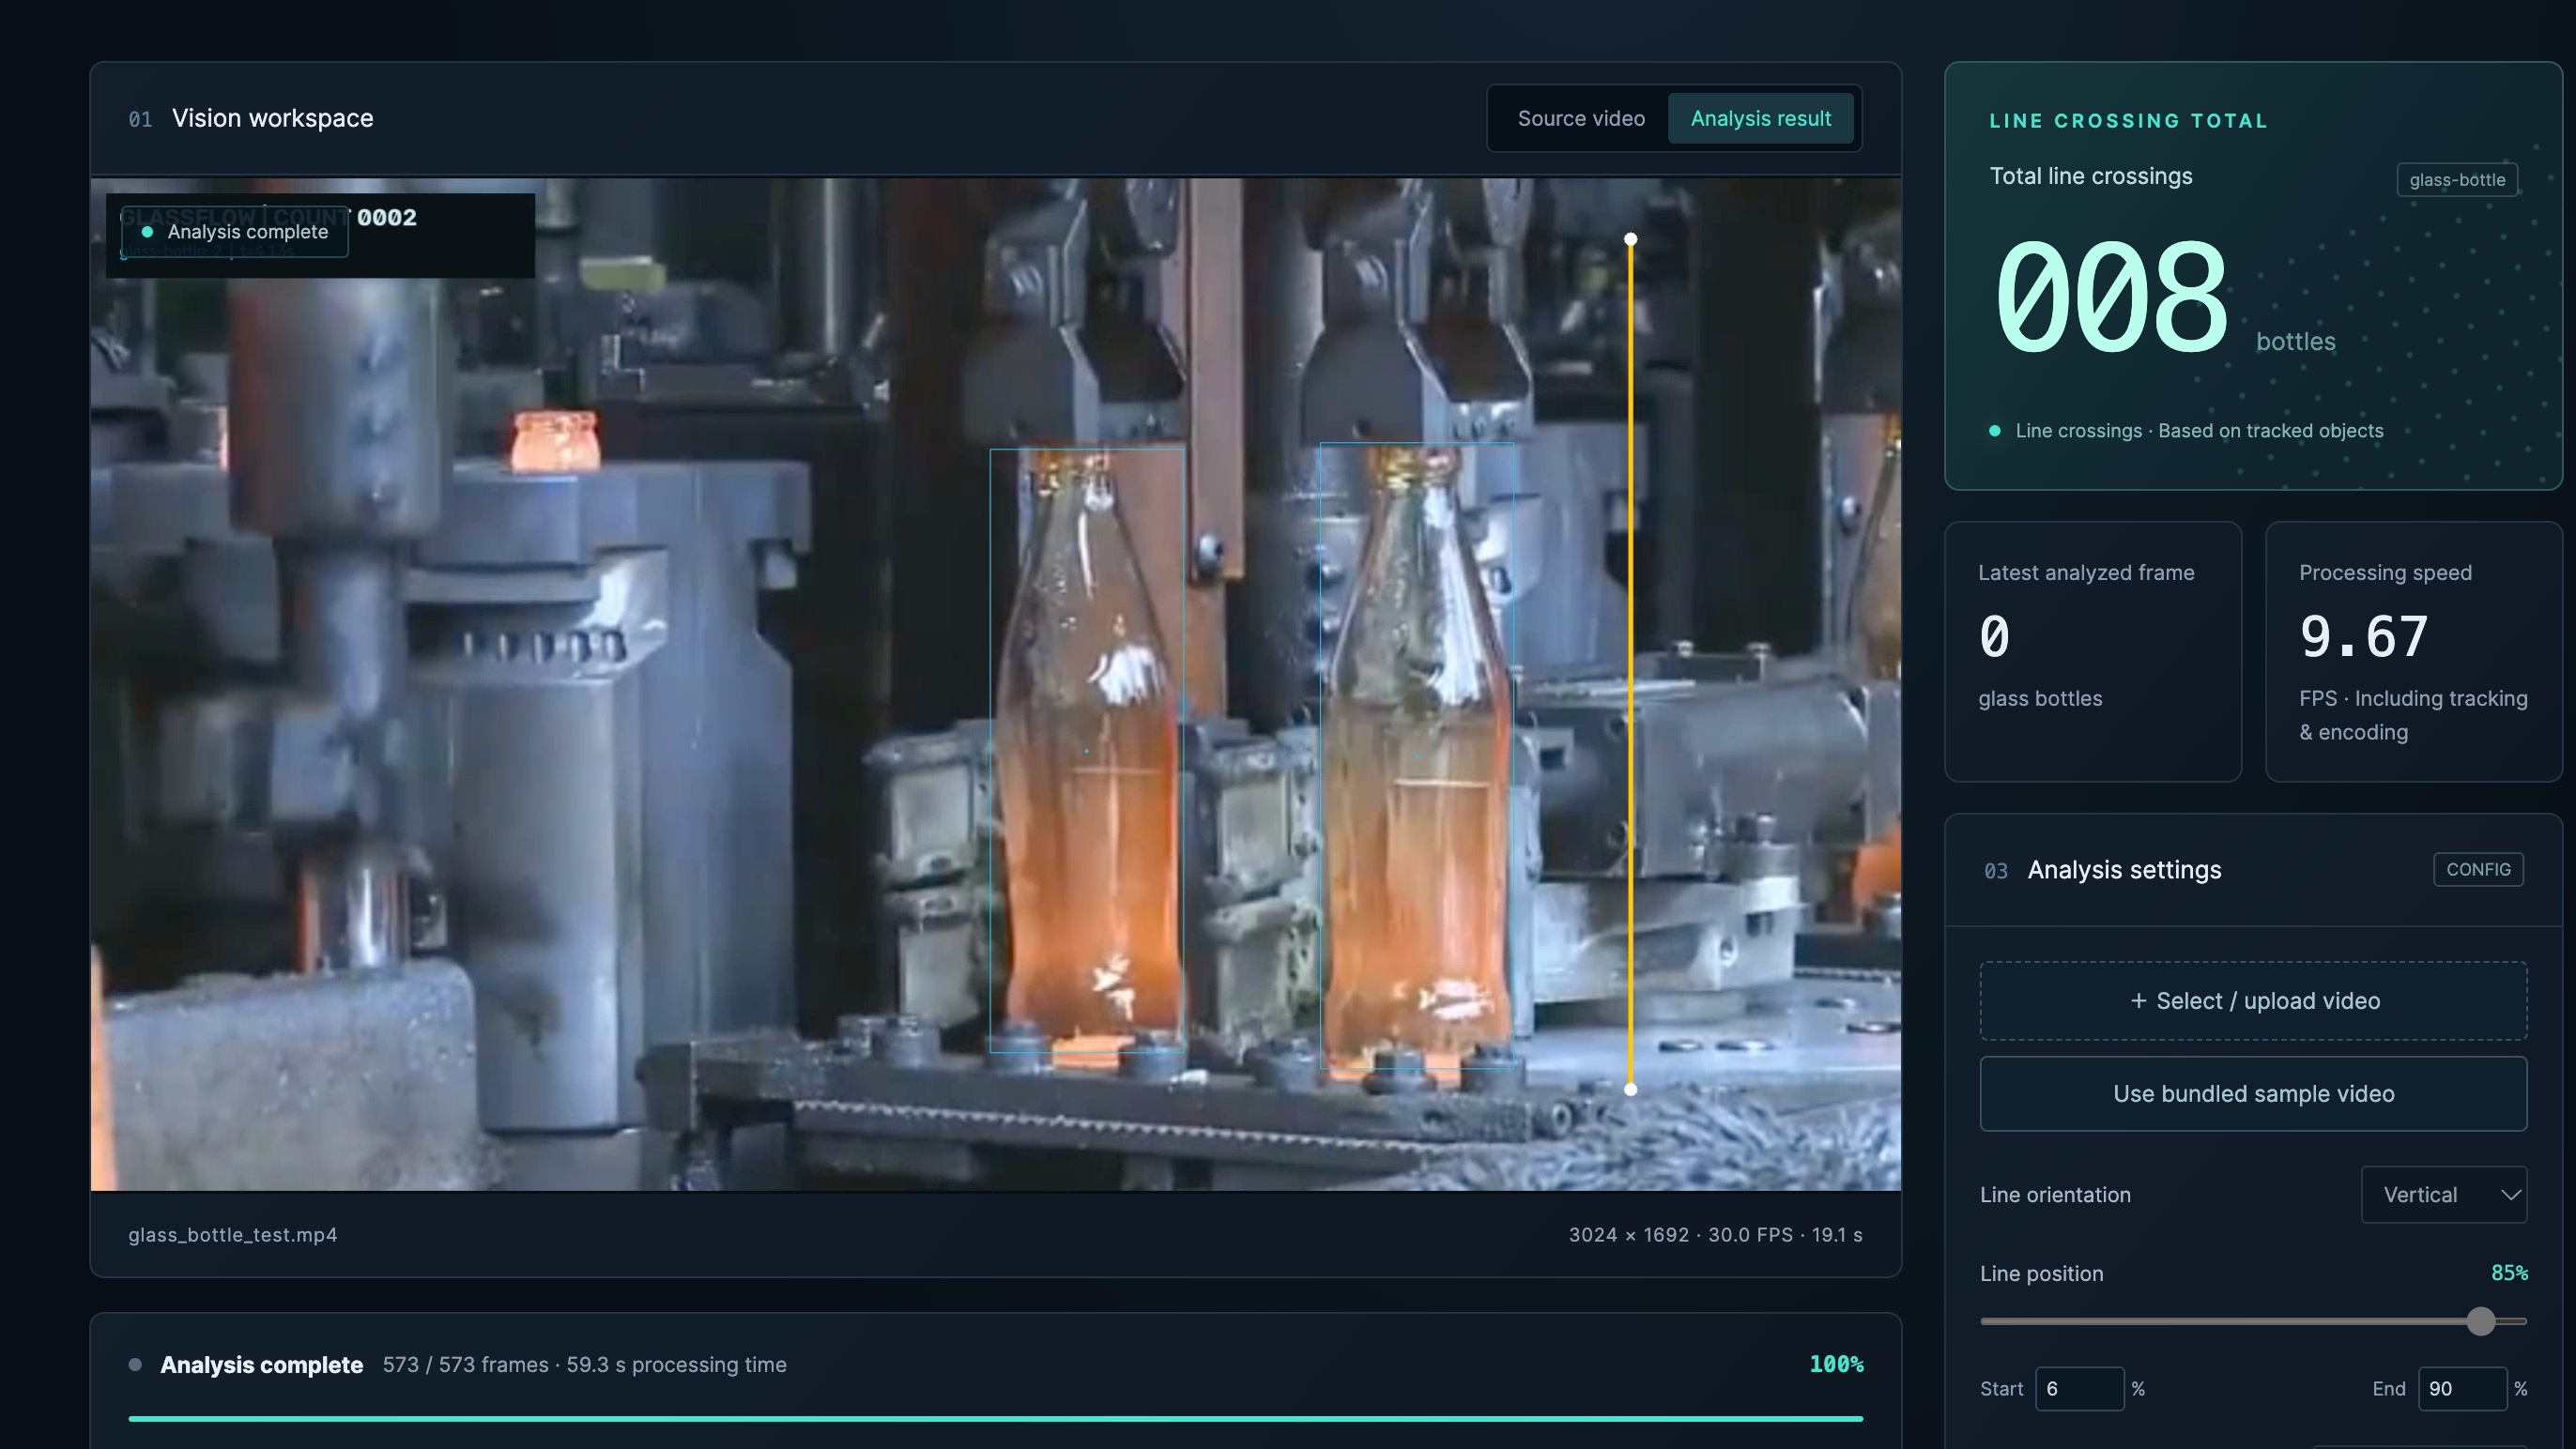
Ouvrez cette adresse depuis un navigateur pouvant joindre le RK3576 :
http://<RK3576_IP>:8089Remplacez <RK3576_IP> par l’adresse IP réelle de la carte. Si le port a été modifié, adaptez également l’URL.
Exécuter l’exemple fourni
- Cliquez sur « Use bundled sample video » ou importez
source/video/glass_bottle_test.mp4depuis le paquet. - Utilisez la ligne horizontale par défaut : hauteur 48 %, début 35 %, fin 90 %, direction vers le haut, confiance
0.25. - Cliquez sur « Start analysis » et attendez le traitement des 573 images.
- Vérifiez la lecture, la navigation et le nombre total de franchissements ; téléchargez le rapport JSON et les événements CSV.
- Passez entre EN et 中文, puis rechargez la page pour vérifier la mémorisation de la langue.
L’exemple dure 19.1 secondes : 573 images, 3024×1692, 30 FPS, H.264. Il se trouve dans source/video/glass_bottle_test.mp4 dans le paquet et /app/video/glass_bottle_test.mp4 dans l’image. Sa somme de contrôle peut être comparée aux enregistrements du paquet. Le bouton de l’exemple utilise le parcours normal d’importation.
Comprendre les résultats
La ligne par défaut compte les transferts de bouteilles vers le haut à travers le segment, et non toutes les bouteilles visibles dans la vidéo. Chaque trajectoire est comptée au plus une fois ; une première apparition d’un côté ne suffit pas à déclencher le comptage. Adaptez la ligne et la direction pour une autre vidéo. Les occultations, la manutention mécanique, la recirculation et les trajectoires fragmentées peuvent influencer les résultats. La précision doit être validée avec des annotations manuelles de chaque franchissement.
L’analyse traite toutes les images hors ligne sans en sauter, avec une seule tâche active. Les MP4 sont limités à 200 Mo, 10 minutes, 4096×2160 et 1–120 FPS. Les résultats conservent la fréquence d’origine, sont redimensionnés dans une limite de 1920×1080 en préservant les proportions et utilisent H.264/yuv420p, faststart, sans audio. Une source à 30 FPS ne signifie pas un traitement à 30 FPS.
Modèle et contenu du paquet
Le modèle détecte les corps des bouteilles en verre, pas les dessus de canettes. Il ne possède pas de classe distincte pour les bouteilles en plastique ou les défauts. SHA-256 du modèle fourni :
9c3999392d3bc765e120f0b127c24242cb8bd96149c1bb942321daf7c2913db8- Entrée : 640×640, RGB NHWC
uint8, batch 1, remplissage letterbox114. - La normalisation figure déjà dans la configuration de compilation RKNN ; ne divisez pas à nouveau par 255.
- ONNX comporte neuf sorties sur trois échelles. RKNN supprime la sortie constante
462et renvoie huit tenseurs. L’application restaure la constante depuismodel/462.npyavant le décodage DFL16 et la NMS. - Valeurs par défaut : confiance
0.25, NMS IoU0.7. - Compilation : RKNN Toolkit2
2.3.2; l’image contient Lite22.3.2et le runtime.
glass-bottle-showcase-rk3576-20261116/
  glass-bottle-showcase-rk3576.image.tar.gz
  install.sh
  README_zh.md
  validation.md
  SHA256SUMS
  source/
    .dockerignore
    model/glass_bottles_rk3576.rknn
    model/462.npy
    model/provenance/
    video/glass_bottle_test.mp4
    showcase/{app.py,detector.py,tracker.py,static/,tests/,Dockerfile,...}
  validation/
Consultez validation.md et validation/ pour les preuves propres à cette version. La structure du modèle, les classes et les évaluations historiques figurent dans source/model/provenance/. Ces métriques historiques n’établissent pas la précision du comptage dans cette vidéo.
Compiler depuis les sources
Une compilation native sur RK3576 est recommandée. Le Dockerfile fixe le digest de l’image de base ci-dessous, installe FFmpeg et SciPy, puis copie le modèle, la vidéo et l’application :
ghcr.io/seeed-projects/recomputer-rk-cv/rk3576-yolo11@sha256:428363ee6526f670733b66d211c817892f5aedf5bceeeacf9e0aba9567fdcb27Depuis le répertoire contenant la distribution extraite :
cd glass-bottle-showcase-rk3576-20261116/source
docker build --pull=false -f showcase/Dockerfile \
  -t glass-bottle-showcase:2026.11.16 .
Le contexte doit contenir model, video et showcase ; n’utilisez pas seulement le sous-répertoire showcase. La compilation peut nécessiter Internet. Utilisez l’image fournie pour reproduire exactement le déploiement, car les dépendances APT peuvent changer. Utilisez un seul worker Uvicorn pour sérialiser l’accès au modèle NPU et à la file de tâches partagés dans le processus.
Démarrage manuel de l’image compilée :
mkdir -p /home/rk76/glass-bottle-showcase/data
docker run -d --name glass-bottle-showcase \
  --restart unless-stopped --privileged \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  --device /dev/dri/renderD129:/dev/dri/renderD129 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible:ro \
  -v /home/rk76/glass-bottle-showcase/data:/data \
  -p 8089:8089 \
  --log-driver json-file --log-opt max-size=10m --log-opt max-file=3 \
  glass-bottle-showcase:2026.11.16
Exploitation et sauvegarde
Vérifiez l’état du conteneur, la santé de l’application, les journaux et les tests fournis :
docker inspect glass-bottle-showcase --format '{{.State.Health.Status}}'
curl -fsS http://127.0.0.1:8089/api/health
docker logs --tail 100 glass-bottle-showcase
docker exec glass-bottle-showcase python -m unittest discover -s showcase/tests -v
Les contrôles de santé ne remplacent pas un véritable test d’inférence NPU. L’historique persiste dans le répertoire de données monté ; les tâches interrompues sont marquées interrupted. Après confirmation de la suppression d’un cas dans l’interface, ses vidéos et rapports sont également supprimés.
Avant une mise à jour, terminez ou annulez les tâches et sauvegardez les données. Arrêtez et supprimez l’ancien conteneur, puis lancez le nouvel installateur avec le même répertoire de données :
docker stop glass-bottle-showcase
docker rm glass-bottle-showcase
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data bash install.sh
Exporter l’image :
set -o pipefail
docker save glass-bottle-showcase:2026.11.16 | gzip -1 > glass-bottle-showcase-rk3576.image.tar.gz
L’image contient la vidéo d’exemple, mais pas l’historique du répertoire de données monté ; sauvegardez-le séparément. Après modification des fichiers du paquet, régénérez SHA256SUMS, puis recréez l’archive externe et son fichier .sha256.
Dépannage
Échec de vérification ou d’extraction
Conservez l’archive et son fichier .sha256 dans le même répertoire, avec des dates de version identiques. En cas d’échec de vérification, téléchargez les deux fichiers à nouveau. Vérifiez l’espace disponible avant extraction.
Interface Web inaccessible ou vidéo illisible
Vérifiez l’installation, l’IP de la carte, le port configuré, la connectivité et le pare-feu. Utilisez Chrome ou Edge prenant en charge H.264. Vérifiez le port par défaut sur la carte :
ss -lnt | grep ':8089'Les métadonnées Docker EXPOSE héritées, comme 8000/tcp, ne désignent pas un port d’écoute sur l’hôte. Consultez le mappage réel et la sortie de ss.
Échec d’initialisation NPU ou comptage incohérent
Vérifiez le modèle RK3576, le pilote NPU, les permissions des périphériques et le montage du fichier compatible. Pour un comptage inattendu, examinez les cadres de détection, la direction, la ligne et les franchissements annotés manuellement. En cas de manque d’espace, supprimez les tâches terminées inutiles depuis l’interface ou augmentez le stockage.