GLASSFLOW / Glass Bottle Showcase 是运行在 reComputer RK3576 上的工业玻璃瓶检测与计数 演示项目。它将已训练的玻璃瓶 RKNN 模型、目标跟踪、定向过线计数和本地 Web 看板结合起来, 支持上传产线 MP4 视频或使用内置案例,回放带检测标注的视频,并导出计数事件进行分析。
该项目可作为瓶体搬运、包装产线监控和边缘工业视觉检测的原型参考。
演示功能与应用场景
- 上传 MP4 视频,或选择内置玻璃瓶案例视频。
- 检测并跟踪瓶体,统计穿过有限计数线段的指定方向事件。
- 根据视频调整计数线位置、范围、方向及检测置信度。
- 查看分析进度、拖动回放结果,并下载 MP4、JSON 报告和 CSV 事件明细。
- 持久化保存历史任务,支持取消任务和通过界面删除案例。
- 在应用内切换中文与英文,并保存语言偏好。
可用该演示评估计数工位、观察瓶体转移事件,再进一步将视觉能力集成到生产流程。 实际部署前,应针对现场产线验证计数准确性、相机位置、光照、遮挡处理、网络安全和运行稳定性。
环境要求
- 运行 ARM64 Linux 的 reComputer RK3576,已安装 Docker 且 NPU 内核驱动正常。
- 当前用户具有 Docker 权限,系统提供 Bash、
tar和sha256sum。 - 首次安装至少预留 3 GB 磁盘空间,并为视频和分析结果准备额外存储空间。
- 同一可信网络中的浏览器设备,可访问目标设备 TCP
8089端口。 - 将发布压缩包与对应校验文件下载到同一目录。
该安装包面向 RK3576
下载发布包
发布包包含 ARM64 Docker 镜像、模型、应用源码、样例视频、部署文档和验证材料, 不包含完整训练数据集或训练环境。
校验安装包
在存放这两个下载文件的目录执行:
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256仅在校验结果显示 OK 后继续。若校验失败,请重新下载两个文件,再进行安装。
安装与运行
校验通过后,解压并运行安装脚本:
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
安装脚本会校验 SHA256SUMS、加载随包镜像并启动服务,无需联网拉取镜像。
默认端口为 8089,持久数据保存在安装目录下。完整快速启动流程如下:
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
如需指定端口和数据目录:
GLASSFLOW_PORT=8089 \
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data \
bash install.sh
若存在同名容器,安装脚本会退出。替换已有安装前,请先参考下方升级说明。
访问 Web 界面
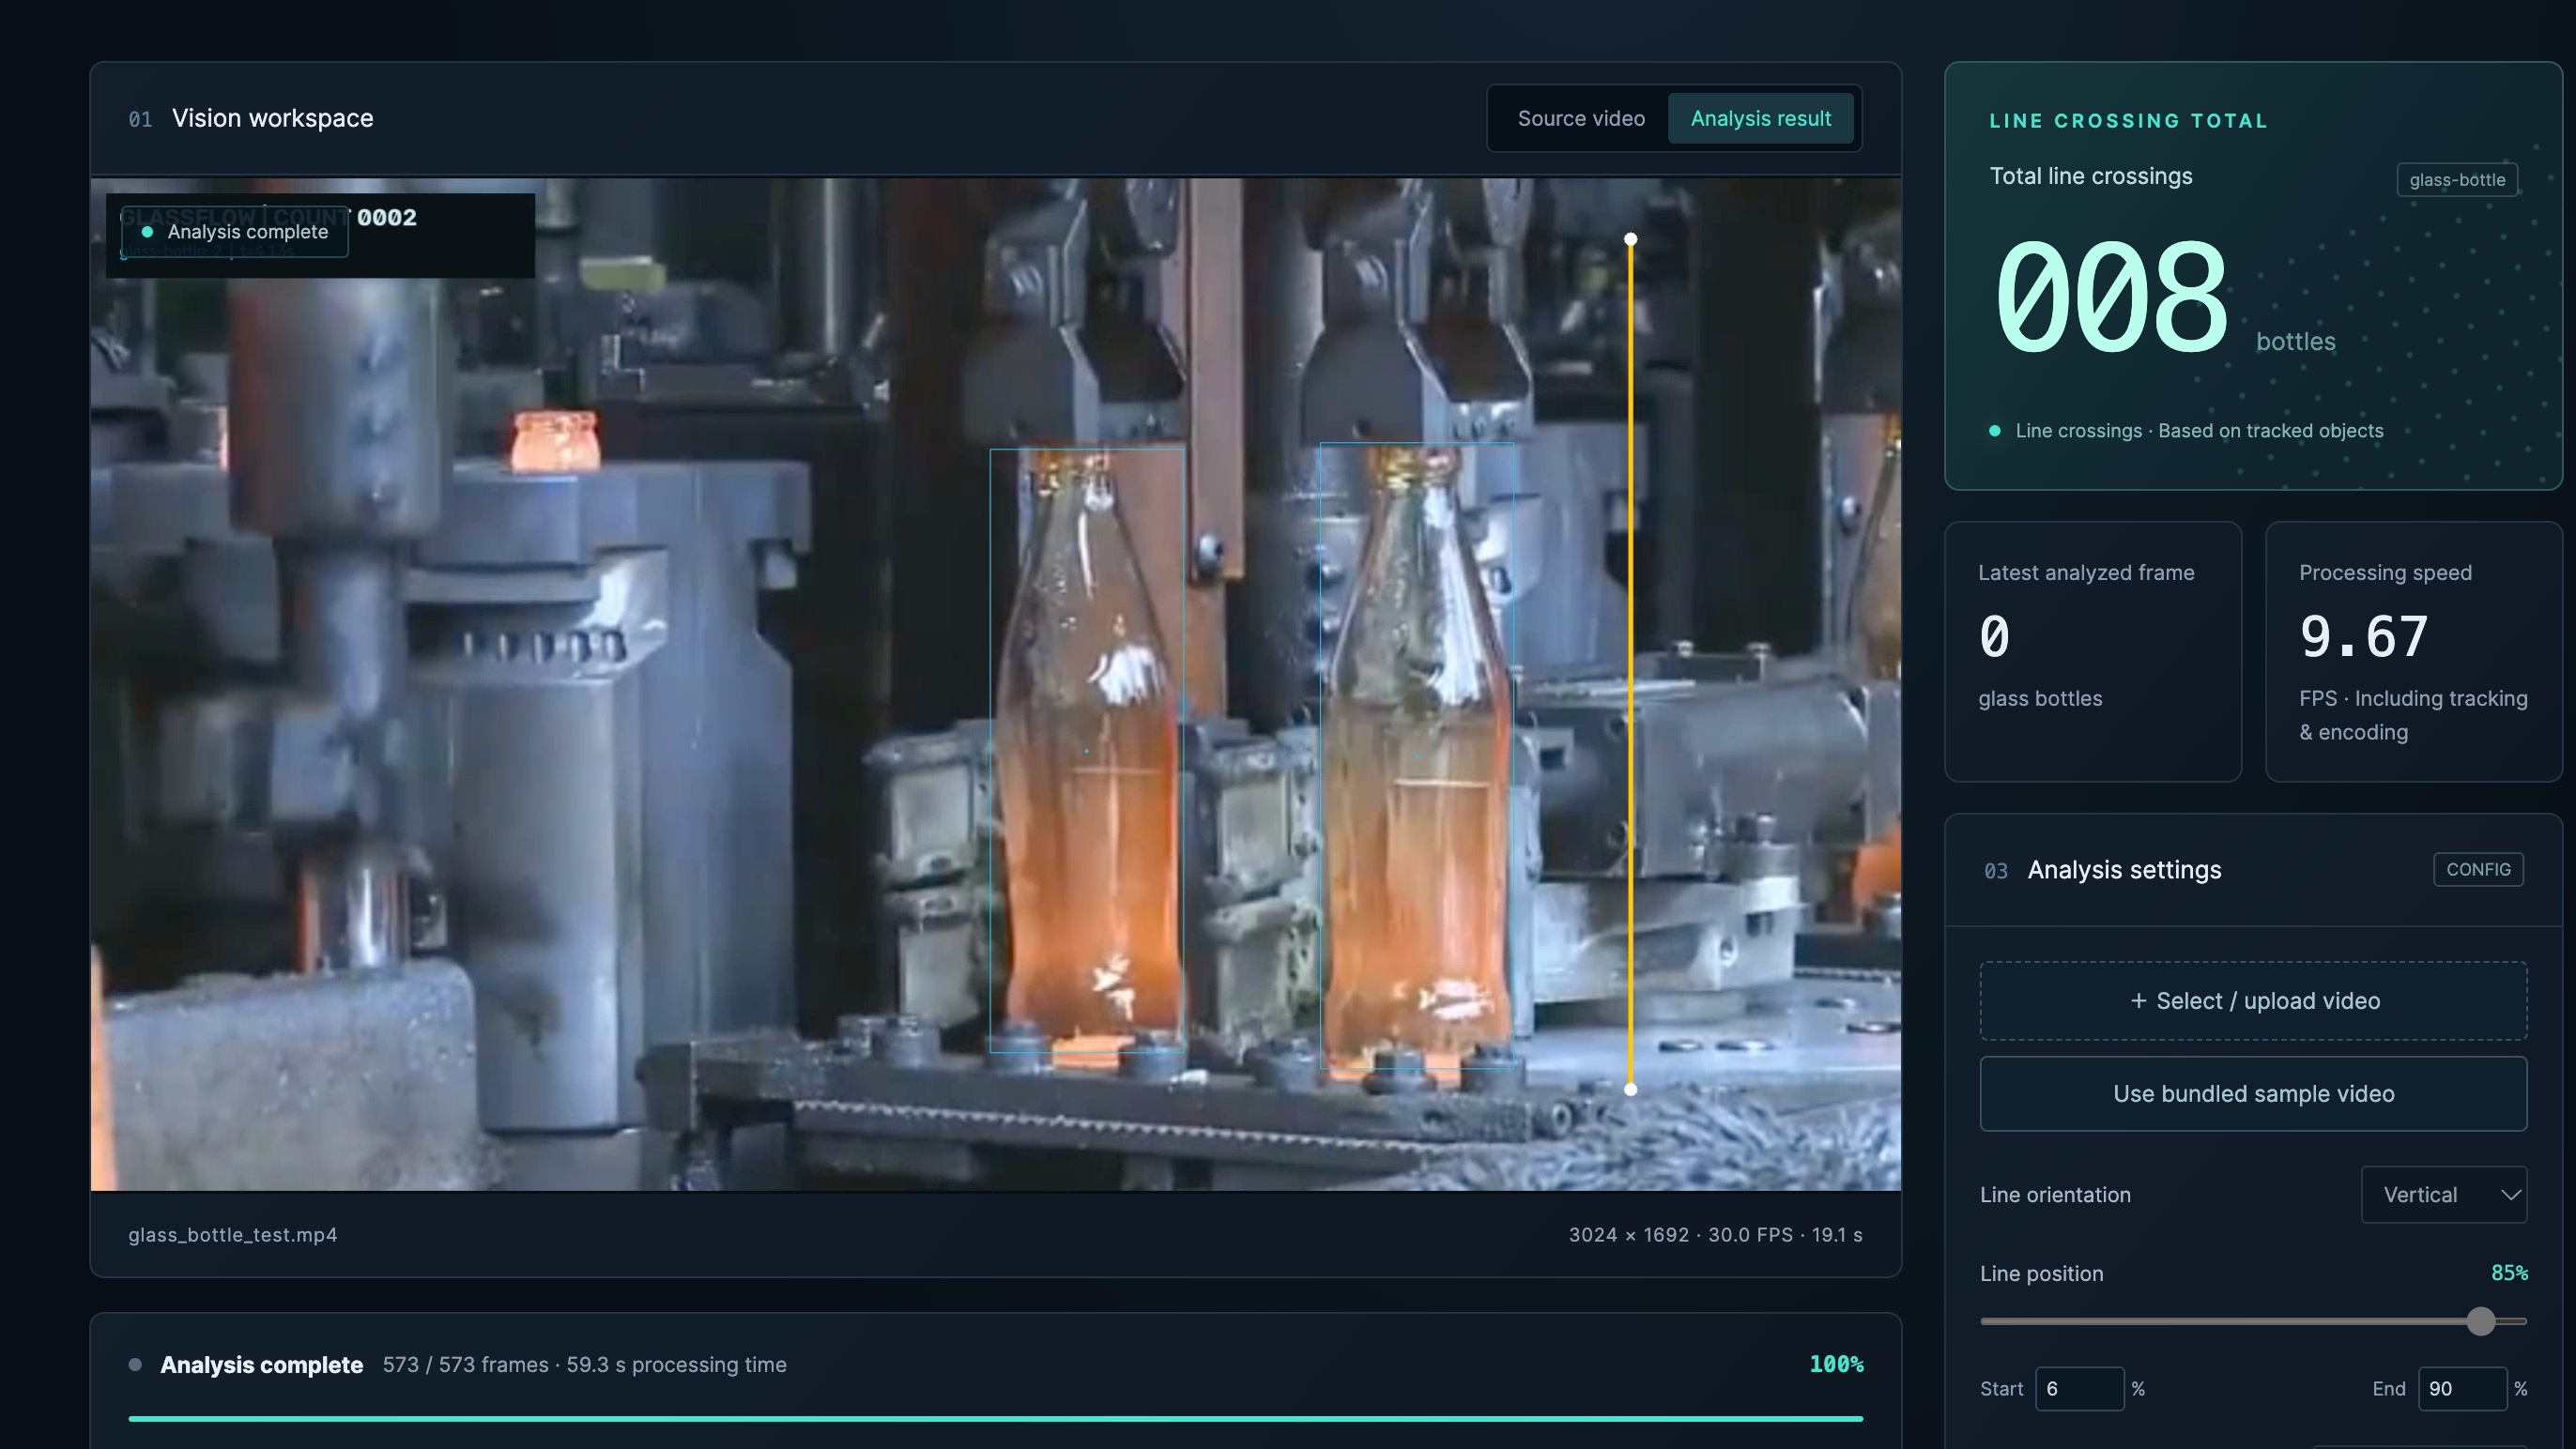
在能够访问 RK3576 的浏览器中打开:
http://<RK3576_IP>:8089将 <RK3576_IP> 替换为开发板的实际 IP 地址。如果修改了端口,也需修改访问地址中的端口。
运行内置案例
- 点击“使用内置案例视频”,或上传发布包中的
source/video/glass_bottle_test.mp4。 - 使用默认水平计数线:高度 48%,横向起点 35%、终点 90%,方向向上,置信度
0.25。 - 点击“开始分析”,等待全部 573 帧处理完成。
- 检查结果回放、进度拖动和累计过线数量,下载 JSON 报告与 CSV 事件明细。
- 切换 EN 与中文,刷新后检查语言偏好是否保留。
样例视频时长 19.1 秒,共 573 帧,分辨率 3024×1692,帧率 30 FPS,编码 H.264。
其路径在发布包内为 source/video/glass_bottle_test.mp4,在镜像内为
/app/video/glass_bottle_test.mp4,可对照包内记录核验校验值。
内置案例按钮使用正常上传流程进行分析。
理解计数结果
默认计数线用于统计瓶体向上穿过指定线段的事件,不是统计视频中出现过的所有瓶子。 同一轨迹最多计数一次;目标首次出现在计数线一侧不会直接计数。更换视频后,应重新配置 计数线和方向。遮挡、机械搬运、回流及轨迹断裂可能影响结果,计数准确率需要通过人工标注 逐次过线事件进行验证。
应用逐帧离线分析,不跳帧,同一时间只处理一个任务。MP4 输入限制为最大 200 MB、10 分钟、 4096×2160、1–120 FPS。输出保持源帧率,按比例缩放至最大 1920×1080,使用 H.264/yuv420p、faststart 且不保留音轨。源视频为 30 FPS 不代表处理速度达到 30 FPS。
模型与发布包说明
模型检测玻璃瓶瓶体,不检测罐顶,也没有单独的塑料瓶类别或缺陷类别。 随包模型的 SHA-256 如下:
9c3999392d3bc765e120f0b127c24242cb8bd96149c1bb942321daf7c2913db8- 输入:640×640、RGB NHWC
uint8、batch 1,letterbox 填充值为114。 - RKNN 编译配置已包含归一化,不要再次除以 255。
- ONNX 图有三个尺度、共九个输出。RKNN 移除常量输出
462后返回八个张量; 应用从model/462.npy恢复该常量,再进行 DFL16 解码与 NMS。 - 默认参数:置信度
0.25,NMS IoU0.7。 - 编译环境:RKNN Toolkit2
2.3.2;镜像包含 Lite22.3.2与 runtime。
glass-bottle-showcase-rk3576-20261116/
  glass-bottle-showcase-rk3576.image.tar.gz
  install.sh
  README_zh.md
  validation.md
  SHA256SUMS
  source/
    .dockerignore
    model/glass_bottles_rk3576.rknn
    model/462.npy
    model/provenance/
    video/glass_bottle_test.mp4
    showcase/{app.py,detector.py,tracker.py,static/,tests/,Dockerfile,...}
  validation/
本版本的验证材料见 validation.md 与 validation/。模型结构、类别和历史训练评估
位于 source/model/provenance/;历史模型指标不能等同于本演示视频的计数准确率。
从源码构建
推荐在 RK3576 上原生构建。Dockerfile 固定使用下列基础镜像摘要,安装 FFmpeg 与 SciPy, 再复制模型、样例视频和应用:
ghcr.io/seeed-projects/recomputer-rk-cv/rk3576-yolo11@sha256:428363ee6526f670733b66d211c817892f5aedf5bceeeacf9e0aba9567fdcb27在包含解压后发布目录的位置执行:
cd glass-bottle-showcase-rk3576-20261116/source
docker build --pull=false -f showcase/Dockerfile \
  -t glass-bottle-showcase:2026.11.16 .
构建上下文必须同时包含 model、video 和 showcase,不能仅使用 showcase 子目录。
源码构建可能需要联网;APT 依赖可能变化,如需精确复现部署,请使用随包镜像。
运行时使用一个 Uvicorn worker,使进程内共享的 NPU 模型和任务队列保持串行处理。
手动启动构建后的镜像:
mkdir -p /home/rk76/glass-bottle-showcase/data
docker run -d --name glass-bottle-showcase \
  --restart unless-stopped --privileged \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  --device /dev/dri/renderD129:/dev/dri/renderD129 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible:ro \
  -v /home/rk76/glass-bottle-showcase/data:/data \
  -p 8089:8089 \
  --log-driver json-file --log-opt max-size=10m --log-opt max-file=3 \
  glass-bottle-showcase:2026.11.16
运维与备份
检查容器健康状态、应用健康接口、日志和随包测试:
docker inspect glass-bottle-showcase --format '{{.State.Health.Status}}'
curl -fsS http://127.0.0.1:8089/api/health
docker logs --tail 100 glass-bottle-showcase
docker exec glass-bottle-showcase python -m unittest discover -s showcase/tests -v
健康检查不能替代真实 NPU 推理测试。历史数据持久化保存在挂载的数据目录内;中断任务标记
为 interrupted。在界面确认删除案例后,该案例的视频和报告也会删除。
升级前请完成或取消任务,并备份数据目录。然后停止并移除旧容器,再使用相同数据目录运行 新版安装脚本:
docker stop glass-bottle-showcase
docker rm glass-bottle-showcase
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data bash install.sh
导出镜像:
set -o pipefail
docker save glass-bottle-showcase:2026.11.16 | gzip -1 > glass-bottle-showcase-rk3576.image.tar.gz
镜像包含样例视频,但不包含挂载数据目录中的历史任务,需要单独备份该目录。
修改包内文件后,应重新生成 SHA256SUMS,再重新打包外层压缩包并生成其 .sha256 文件。
常见问题
校验或解压失败
将压缩包和 .sha256 文件放在同一目录,并确认文件名中的发布日期一致。
校验失败时重新下载两个文件。解压前确认磁盘空间充足。
Web 界面无法访问或视频无法播放
确认安装成功,浏览器使用开发板 IP 和配置的端口,并检查网络连通性与防火墙规则。 播放视频时使用支持 H.264 的 Chrome 或 Edge。在开发板上检查默认监听端口:
ss -lnt | grep ':8089'Docker 继承的 EXPOSE 元数据(如 8000/tcp)不代表宿主机监听端口,
应以实际端口映射与 ss 输出为准。
NPU 初始化失败或计数结果不合理
初始化失败时,检查 RK3576 模型、NPU 驱动、设备权限和 compatible 文件挂载。 计数异常时,复核检测框、运动方向、计数线位置和人工标注的逐次过线记录。 磁盘不足时,通过界面删除不需要的已完成任务,或扩展存储空间。