GLASSFLOW / Glass Bottle Showcase es una demo de detección y conteo industrial de botellas de vidrio para reComputer RK3576. Combina un modelo RKNN de botellas ya entrenado, seguimiento de objetos, conteo de cruces en una dirección y un panel Web local. Permite cargar un MP4 de la línea de producción o usar el ejemplo incluido, reproducir el vídeo con anotaciones y exportar eventos de conteo para analizarlos.
El proyecto sirve de referencia para prototipos de manipulación de botellas, supervisión de líneas de envasado e inspección visual industrial en el borde.
Funciones y casos de uso
- Cargar un MP4 o seleccionar el vídeo de botellas incluido.
- Detectar y seguir botellas, contando cruces de un segmento finito en la dirección indicada.
- Ajustar la posición, extensión y dirección de la línea, y la confianza de detección.
- Consultar el progreso, desplazarse por el resultado y descargar MP4, informes JSON y eventos CSV.
- Conservar el historial de tareas, cancelar tareas y eliminar casos desde la interfaz.
- Cambiar la aplicación entre chino e inglés y guardar la preferencia de idioma.
La demo permite evaluar estaciones de conteo y observar transferencias de botellas antes de integrar visión en el proceso productivo. Antes del despliegue real, valida en la línea la precisión del conteo, la posición de la cámara, la iluminación, las oclusiones, la seguridad de red y la estabilidad.
Requisitos
- reComputer RK3576 con Linux ARM64, Docker instalado y un controlador NPU del kernel operativo.
- Usuario con permisos de Docker, además de Bash,
tarysha256sum. - Al menos 3 GB libres para la instalación inicial y espacio adicional para vídeos y resultados.
- Un navegador en la misma red de confianza, con acceso al puerto TCP
8089. - Archivo de distribución y suma de comprobación correspondiente en el mismo directorio.
Este paquete está destinado a RK3576.
Descargar el paquete
Incluye una imagen Docker ARM64, el modelo, el código fuente, un vídeo de ejemplo, documentación de despliegue y pruebas de validación. No incluye el conjunto de entrenamiento completo ni el entorno de entrenamiento.
Verificar el paquete
Ejecuta en el directorio que contiene los dos archivos descargados:
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256Continúa únicamente si aparece OK. Si falla, descarga ambos archivos de nuevo antes de instalar.
Instalar y ejecutar
Tras verificar, extrae el archivo y ejecuta el instalador:
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
El instalador verifica SHA256SUMS, carga la imagen incluida e inicia el servicio sin descargar una imagen de Internet. El puerto predeterminado es 8089 y los datos persistentes se guardan bajo el directorio de instalación. Secuencia completa de inicio rápido:
sha256sum -c glass-bottle-showcase-rk3576-20261116.tar.gz.sha256
tar -xzf glass-bottle-showcase-rk3576-20261116.tar.gz
cd glass-bottle-showcase-rk3576-20261116
bash install.sh
Para especificar el puerto y el directorio de datos:
GLASSFLOW_PORT=8089 \
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data \
bash install.sh
Si ya existe un contenedor con el mismo nombre, el instalador termina. Consulta las instrucciones de actualización más abajo antes de sustituir una instalación existente.
Abrir la interfaz Web
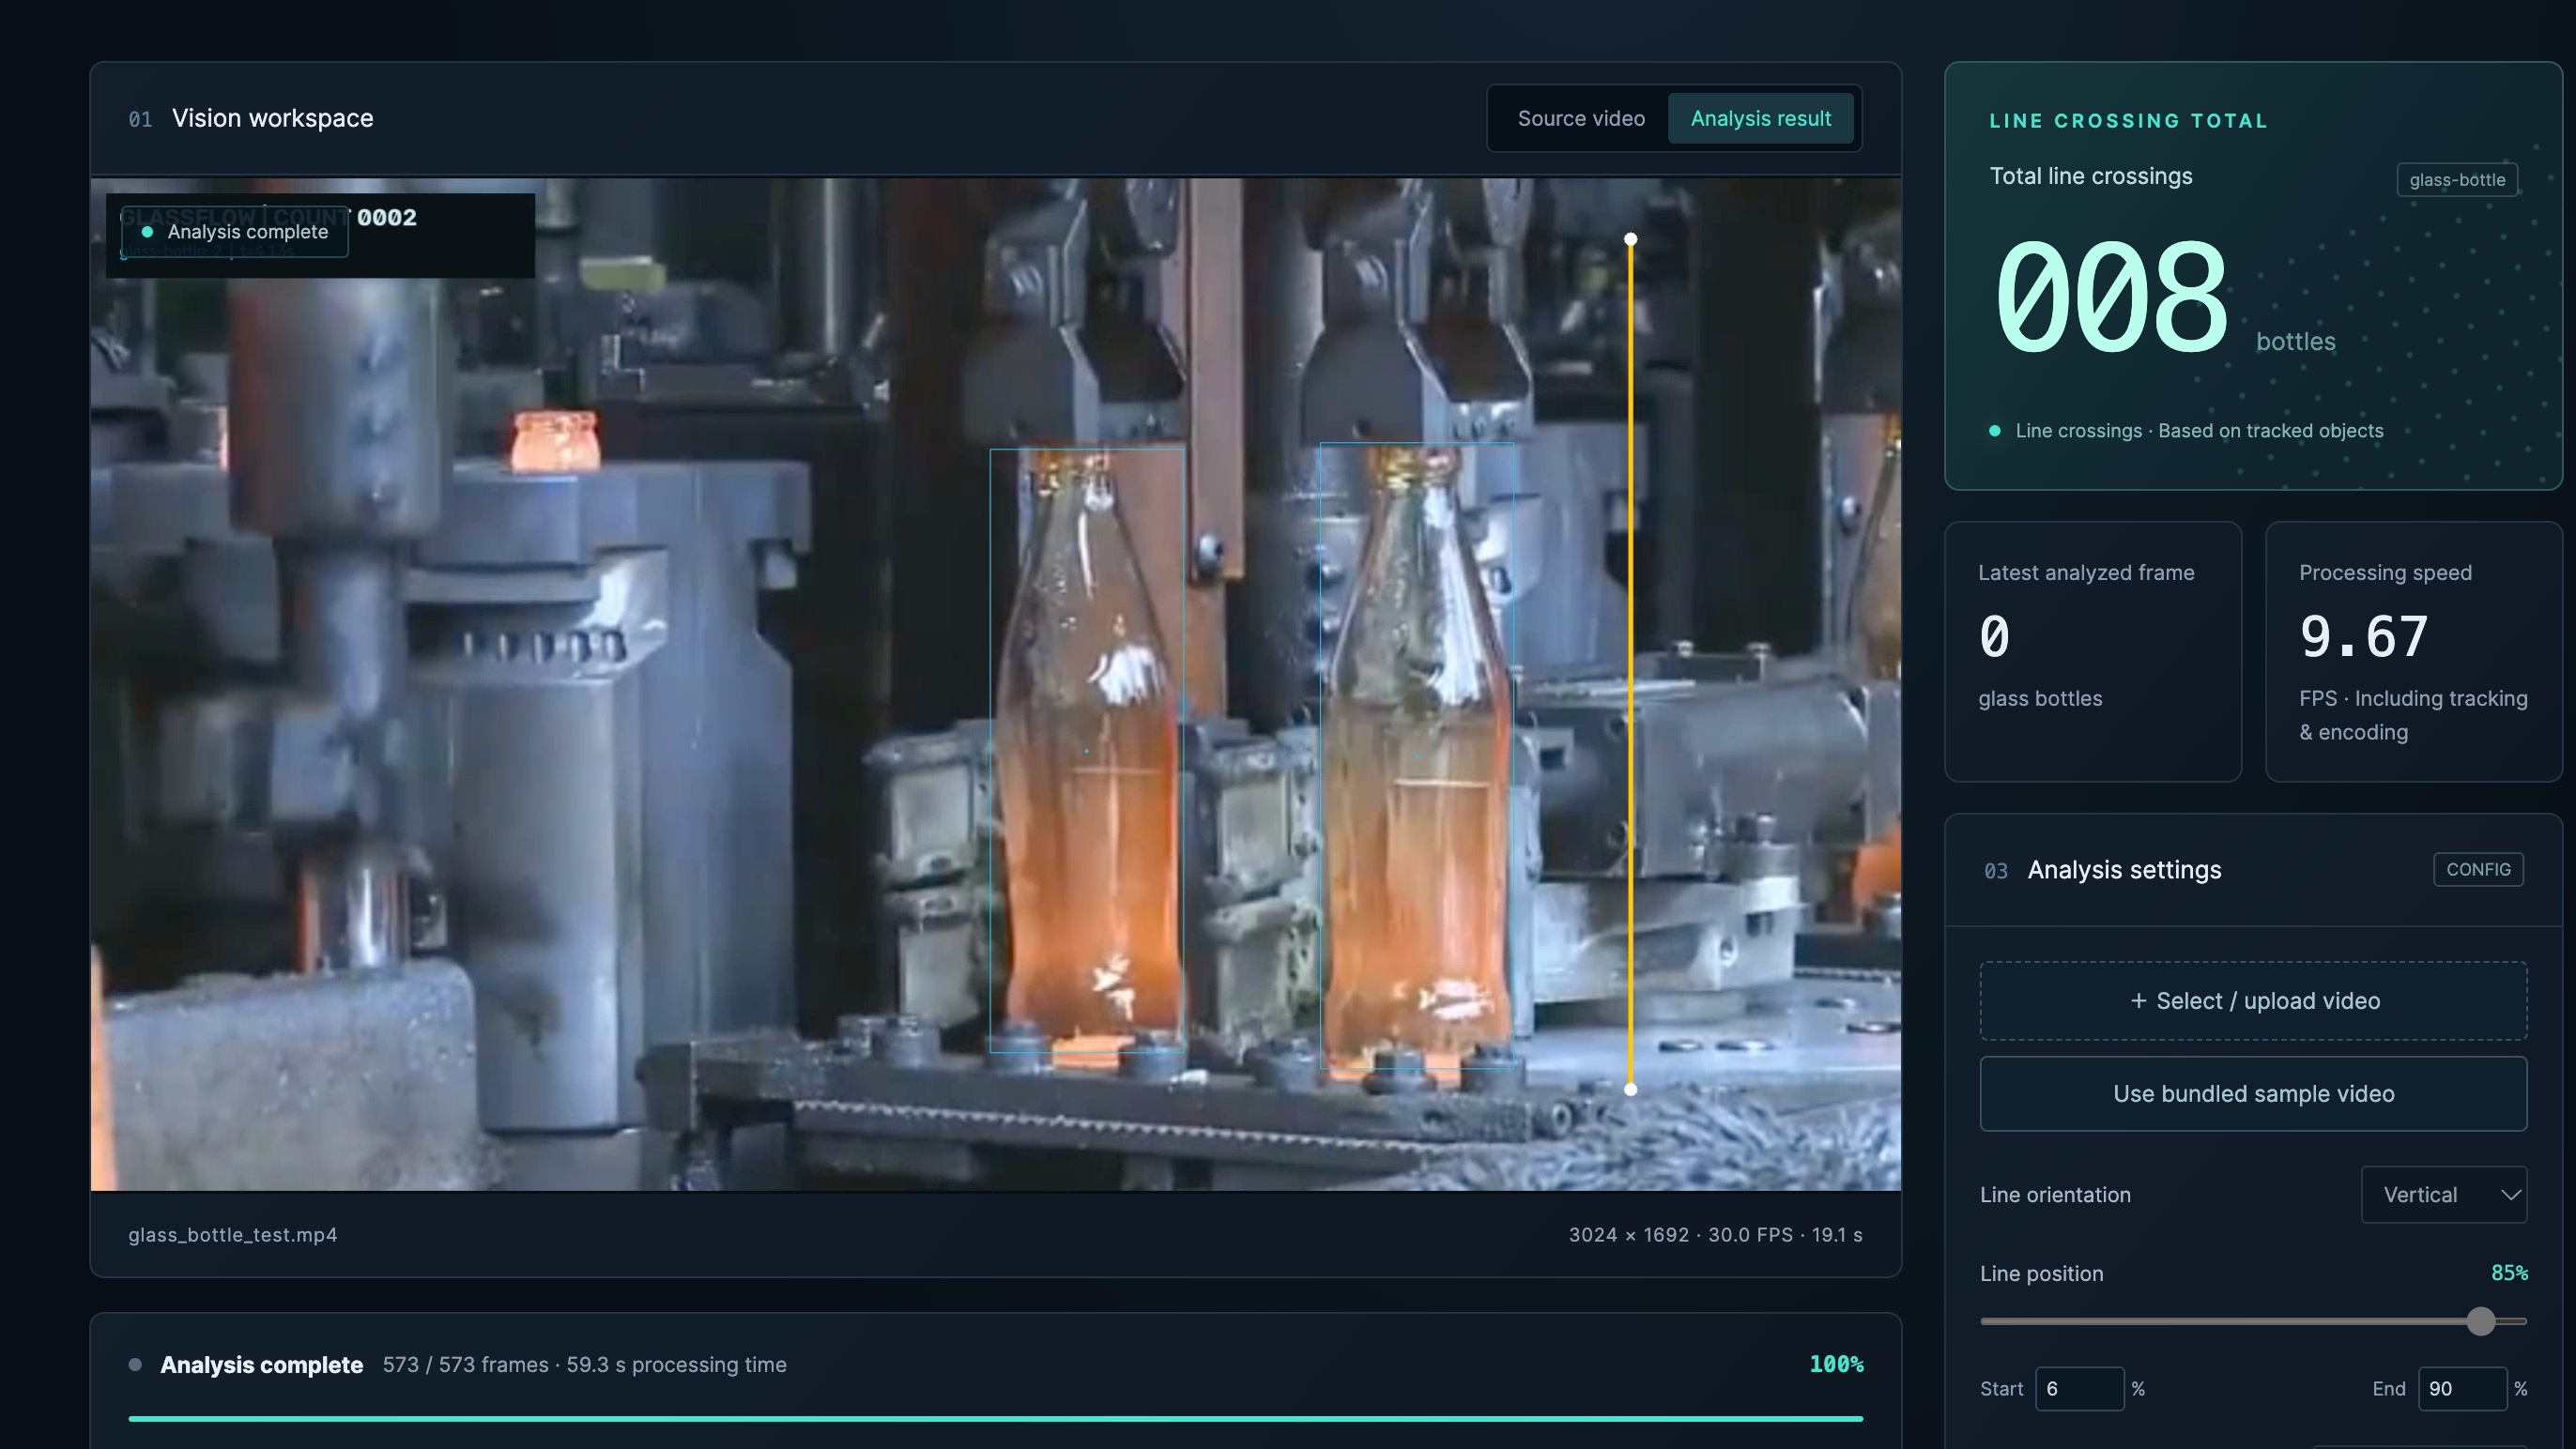
Abre esta dirección desde un navegador que pueda acceder al RK3576:
http://<RK3576_IP>:8089Sustituye <RK3576_IP> por la IP real de la placa. Si cambiaste el puerto, actualiza también la URL.
Ejecutar el ejemplo incluido
- Pulsa «Use bundled sample video» o carga
source/video/glass_bottle_test.mp4del paquete. - Usa la línea horizontal predeterminada: altura 48%, inicio 35%, final 90%, dirección hacia arriba y confianza
0.25. - Pulsa «Start analysis» y espera a que terminen los 573 fotogramas.
- Comprueba la reproducción, la navegación y el total de cruces; descarga el informe JSON y los eventos CSV.
- Cambia entre EN y 中文, recarga y comprueba que se conserva la preferencia.
El ejemplo dura 19.1 segundos: 573 fotogramas, 3024×1692, 30 FPS y H.264. Está en source/video/glass_bottle_test.mp4 dentro del paquete y /app/video/glass_bottle_test.mp4 dentro de la imagen. Puedes verificar su suma con los registros del paquete. El botón del ejemplo usa el flujo normal de carga.
Interpretar los resultados
La línea predeterminada cuenta transferencias de botellas hacia arriba a través del segmento, no todas las botellas que aparecen en la grabación. Cada trayectoria se cuenta como máximo una vez; aparecer por primera vez a un lado no genera un conteo. Reconfigura la línea y la dirección para otros vídeos. Las oclusiones, la manipulación mecánica, la recirculación y las trayectorias fragmentadas pueden afectar al resultado. Para evaluar la precisión, se necesitan anotaciones manuales de cada cruce.
El análisis procesa todos los fotogramas sin conexión y sin saltarlos, con una tarea activa a la vez. Los MP4 admiten como máximo 200 MB, 10 minutos, 4096×2160 y 1–120 FPS. El resultado conserva la frecuencia original, se ajusta a 1920×1080 como máximo manteniendo la proporción y usa H.264/yuv420p, faststart y sin audio. Un vídeo de 30 FPS no implica una velocidad de procesamiento de 30 FPS.
Modelo y contenido del paquete
El modelo detecta cuerpos de botellas de vidrio, no tapas de latas. Tampoco tiene clases independientes para botellas de plástico o defectos. SHA-256 del modelo incluido:
9c3999392d3bc765e120f0b127c24242cb8bd96149c1bb942321daf7c2913db8- Entrada: 640×640, RGB NHWC
uint8, batch 1 y relleno letterbox114. - La normalización ya está en la configuración de compilación RKNN; no vuelvas a dividir por 255.
- ONNX tiene nueve salidas en tres escalas. RKNN elimina la salida constante
462y devuelve ocho tensores. La aplicación restaura la constante desdemodel/462.npyantes de la decodificación DFL16 y NMS. - Valores predeterminados: confianza
0.25, NMS IoU0.7. - Compilación: RKNN Toolkit2
2.3.2; la imagen contiene Lite22.3.2y el runtime.
glass-bottle-showcase-rk3576-20261116/
  glass-bottle-showcase-rk3576.image.tar.gz
  install.sh
  README_zh.md
  validation.md
  SHA256SUMS
  source/
    .dockerignore
    model/glass_bottles_rk3576.rknn
    model/462.npy
    model/provenance/
    video/glass_bottle_test.mp4
    showcase/{app.py,detector.py,tracker.py,static/,tests/,Dockerfile,...}
  validation/
Consulta validation.md y validation/ para la validación de esta versión. La estructura del modelo, las clases y las evaluaciones históricas están en source/model/provenance/. Esas métricas históricas no establecen la precisión del conteo de este vídeo.
Compilar desde el código fuente
Se recomienda compilar de forma nativa en RK3576. El Dockerfile fija el siguiente digest de imagen base, instala FFmpeg y SciPy y copia el modelo, el vídeo y la aplicación:
ghcr.io/seeed-projects/recomputer-rk-cv/rk3576-yolo11@sha256:428363ee6526f670733b66d211c817892f5aedf5bceeeacf9e0aba9567fdcb27Desde el directorio que contiene la distribución extraída:
cd glass-bottle-showcase-rk3576-20261116/source
docker build --pull=false -f showcase/Dockerfile \
  -t glass-bottle-showcase:2026.11.16 .
El contexto debe incluir model, video y showcase; no uses solo el subdirectorio showcase. La compilación puede necesitar Internet. Para reproducir exactamente el despliegue, usa la imagen incluida, ya que las dependencias APT pueden cambiar. Ejecuta un solo worker de Uvicorn para serializar el modelo NPU y la cola de tareas compartidos dentro del proceso.
Para iniciar manualmente la imagen compilada:
mkdir -p /home/rk76/glass-bottle-showcase/data
docker run -d --name glass-bottle-showcase \
  --restart unless-stopped --privileged \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  --device /dev/dri/renderD129:/dev/dri/renderD129 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible:ro \
  -v /home/rk76/glass-bottle-showcase/data:/data \
  -p 8089:8089 \
  --log-driver json-file --log-opt max-size=10m --log-opt max-file=3 \
  glass-bottle-showcase:2026.11.16
Operación y copias de seguridad
Comprueba el estado del contenedor, la salud de la aplicación, los registros y las pruebas incluidas:
docker inspect glass-bottle-showcase --format '{{.State.Health.Status}}'
curl -fsS http://127.0.0.1:8089/api/health
docker logs --tail 100 glass-bottle-showcase
docker exec glass-bottle-showcase python -m unittest discover -s showcase/tests -v
Las comprobaciones de salud no sustituyen una inferencia NPU real. El historial persiste en el directorio de datos montado; las tareas interrumpidas se marcan interrupted. Al confirmar la eliminación de un caso en la interfaz, también se borran sus vídeos e informes.
Antes de actualizar, termina o cancela las tareas y realiza una copia de los datos. Detén y elimina el contenedor antiguo y ejecuta el nuevo instalador usando el mismo directorio:
docker stop glass-bottle-showcase
docker rm glass-bottle-showcase
GLASSFLOW_DATA=/home/rk76/glass-bottle-showcase/data bash install.sh
Para exportar la imagen:
set -o pipefail
docker save glass-bottle-showcase:2026.11.16 | gzip -1 > glass-bottle-showcase-rk3576.image.tar.gz
La imagen incluye el vídeo de ejemplo, pero no las tareas históricas del directorio de datos montado; respáldalo por separado. Si cambias archivos del paquete, regenera SHA256SUMS, vuelve a crear el archivo exterior y su .sha256.
Resolución de problemas
Falla la verificación o la extracción
Mantén el archivo y su .sha256 en el mismo directorio y comprueba que las fechas de versión coinciden. Si falla la verificación, descarga ambos de nuevo. Comprueba el espacio libre antes de extraer.
No se abre la interfaz Web o no se reproduce el vídeo
Comprueba la instalación, la IP de la placa, el puerto configurado, la conectividad y el cortafuegos. Usa Chrome o Edge compatible con H.264. Comprueba el puerto predeterminado en la placa:
ss -lnt | grep ':8089'Los metadatos EXPOSE heredados de Docker, como 8000/tcp, no indican un puerto de escucha del host. Consulta el mapeo real y la salida de ss.
Falla la inicialización NPU o el conteo no es razonable
Comprueba el modelo RK3576, el controlador NPU, los permisos de dispositivos y el montaje del archivo compatible. Para conteos inesperados, revisa los cuadros de detección, la dirección, la línea y los cruces anotados manualmente. Si falta espacio, elimina tareas completadas innecesarias desde la interfaz o amplía el almacenamiento.