reBot Arm 102 + B601 RS トレーニングガイド
本チュートリアルでは、SenseCraft Robotics で reBot Arm 102(Leader アーム)と B601 RS(Follower アーム)を使用し、プロジェクトの作成とデバイスのセットアップから、データ収集、モデルのトレーニング、デプロイまでの完全なワークフローを紹介します。 本ガイドの例として、ポイント A にある物体を把持し、ポイント B に配置するタスクを使用します。これは説明のみを目的としています。ユーザーは、仕分け、搬送、箱詰め、ボタン押し、抜き差しなど、ニーズに応じたアプリケーションシナリオを設計できます。
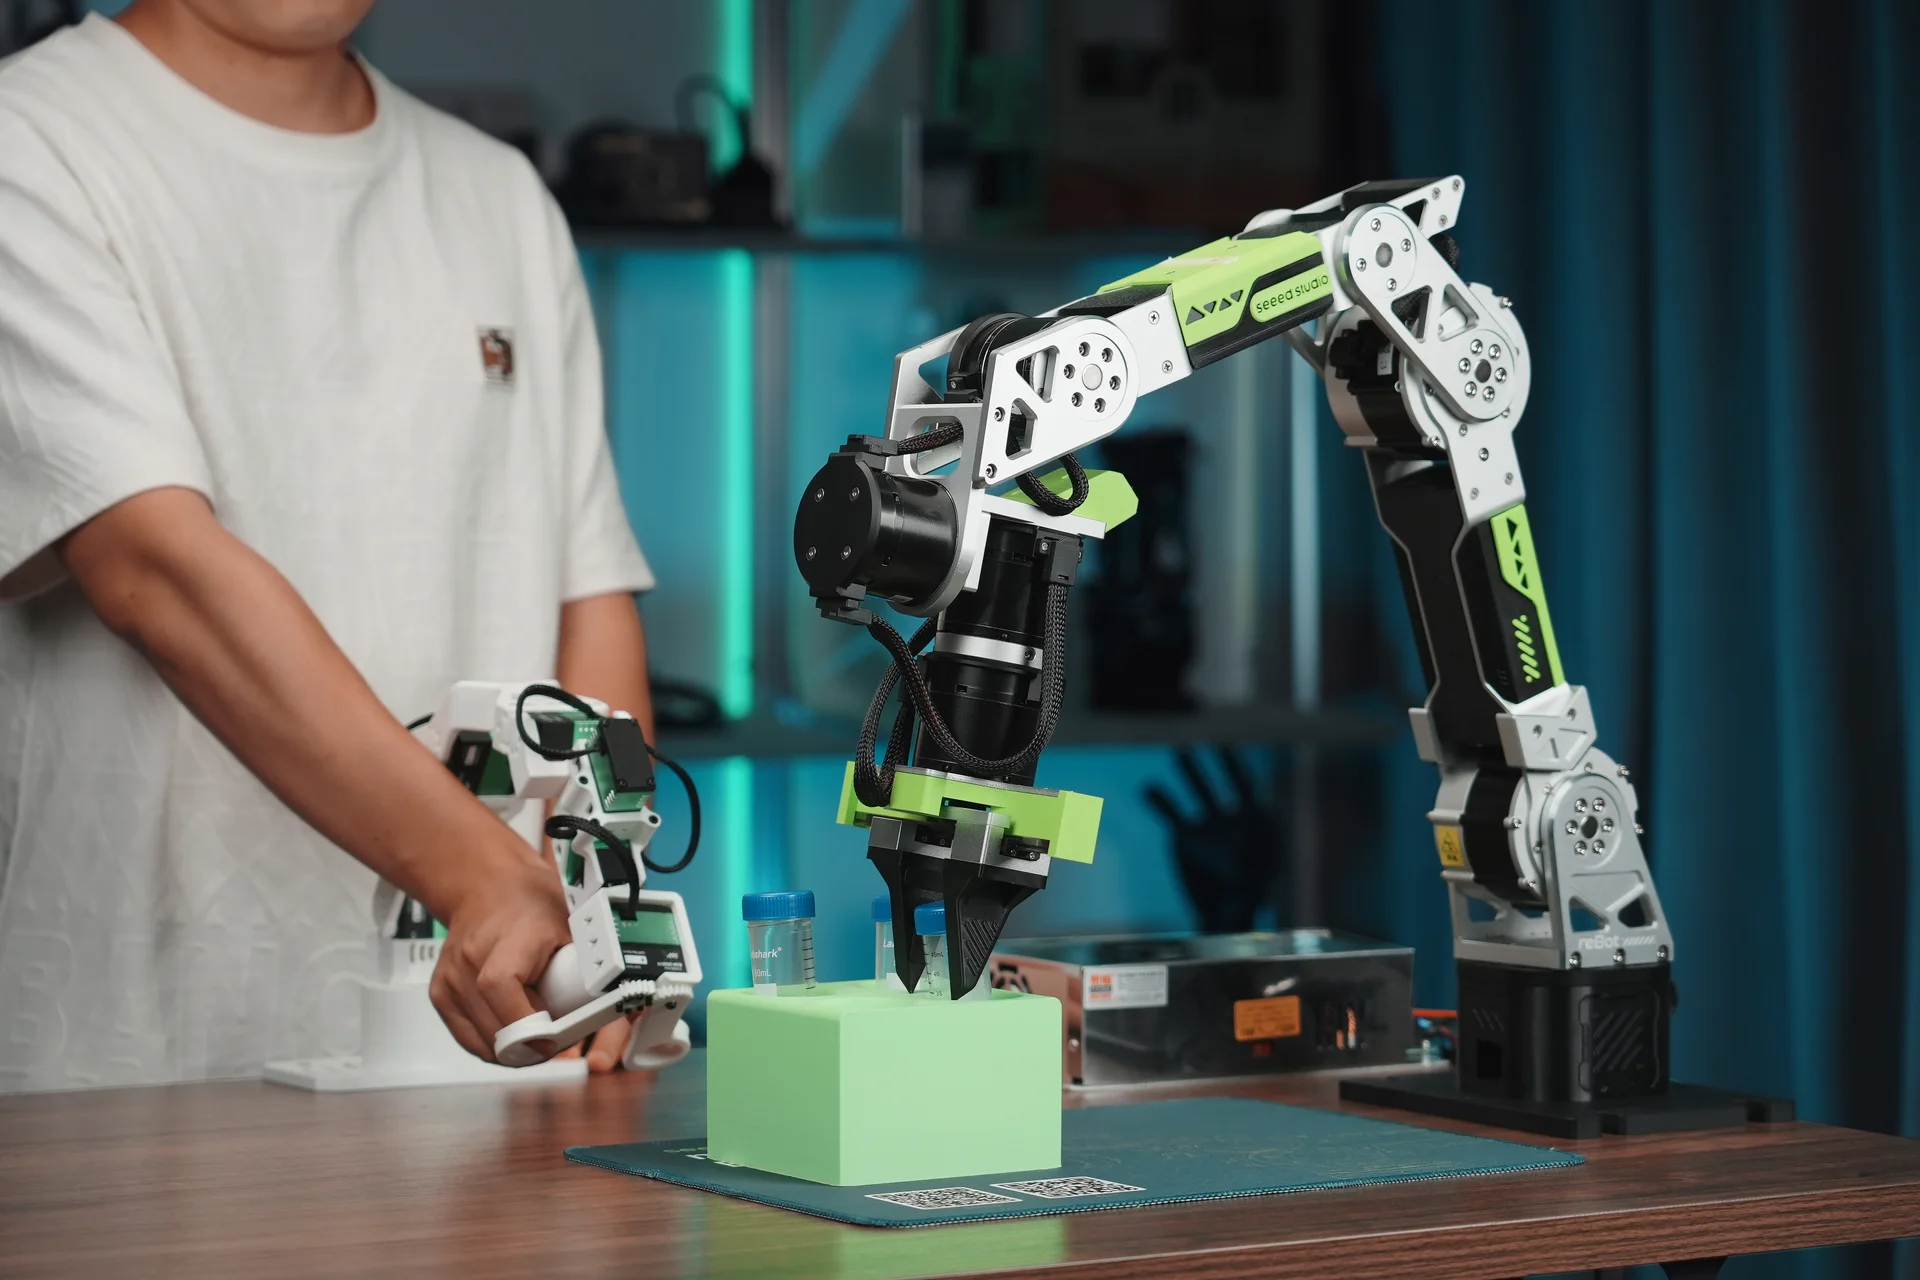
バージョンに関する注意 インターフェース名、ボタンの位置、トレーニングバックエンドは、SenseCraft Robotics のバージョンにより変更される場合があります。本ガイドのシリアルポート番号(COM21、COM35、COM3、COM6 など)やデータセット名は、ビデオからの例です。常に現在のコンピュータで検出されたデバイスを使用してください。
チュートリアルの概要
Section titled “チュートリアルの概要”本チュートリアルは、ハードウェアのセットアップとソフトウェアの操作の順序に沿って構成されており、アームの設定とモデルのトレーニングを迅速に行えるようにサポートします:
| チャプター | ステージ | 主な内容 |
|---|---|---|
| チャプター 1 | 準備 | ハードウェアリスト、コンピュータとソフトウェアの要件、シーンと安全の確認 |
| チャプター 2 | アームの接続 | Leader アームと Follower アームの物理的な取り付けとケーブル接続 |
| チャプター 3 | ソフトウェアトレーニング | コアワークフロー: デバイスセットアップ ➔ データ収集 ➔ モデルのトレーニング ➔ デプロイと操作 |
1.1 ハードウェア
Section titled “1.1 ハードウェア”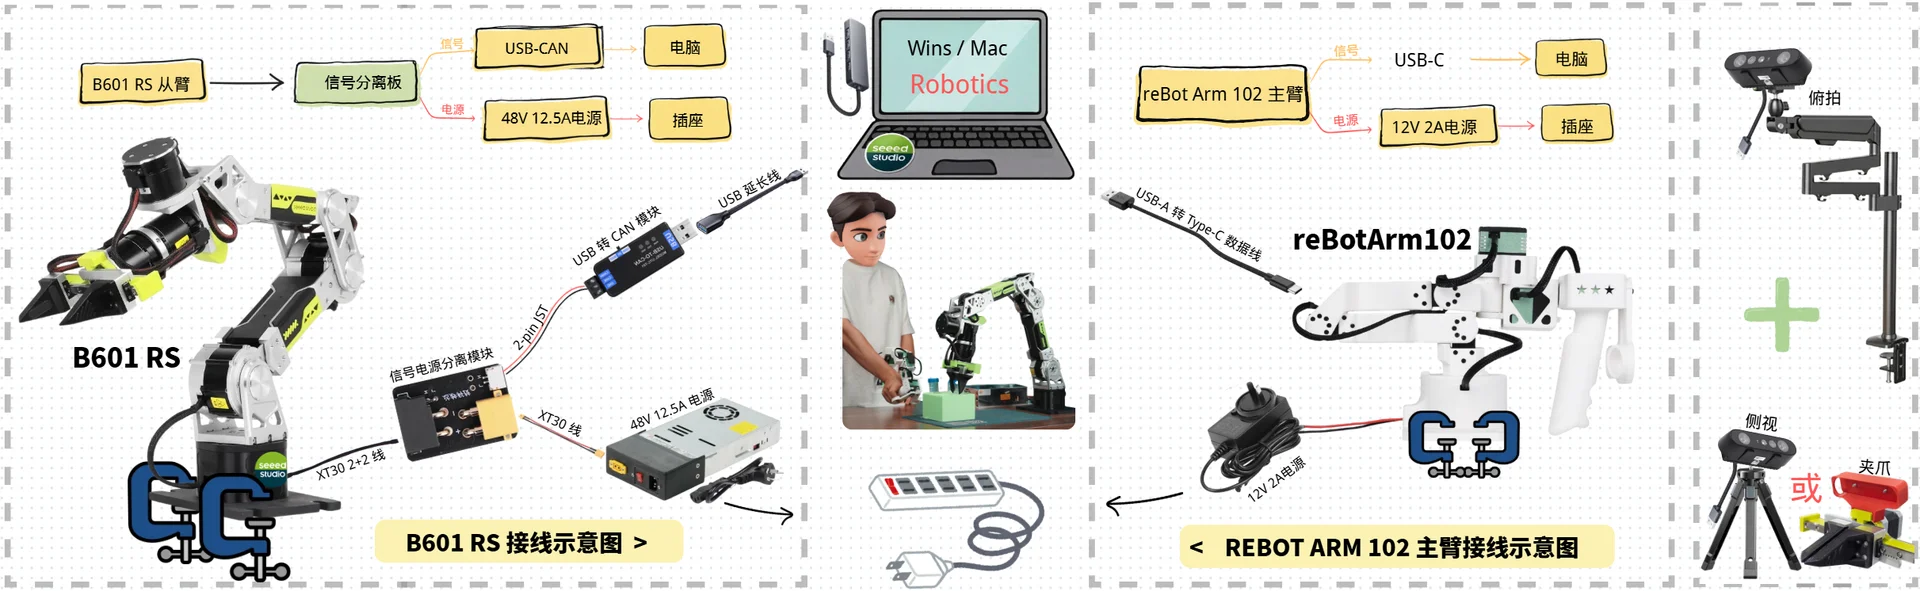
アームは組み立て、取り付け、電源接続、USB 接続が完了している必要があります。組み立てが完了していない場合は、ステップ 1: アームを組み立てるを参照してください。
| カテゴリ | Leader: reBot Arm 102 | Follower: B601 RS |
|---|---|---|
| アーム | reBot Arm 102 ×1 🔗今すぐ購入 | 組み立て済み reBot Arm B601-RS ×1 🔗今すぐ購入 |
| 電源 | 12 V / 2 A 電源アダプタ ×1 | 48 V / 12.5 A 電源 ×1 |
| データケーブル | USB-C データケーブル ×1 | USB 延長ケーブル ×1 |
| 通信および電源コンポーネント | — | USB-CAN ドライバボード ×1 信号/電源分離ボード ×1 |
| その他のケーブル | — | 2-pin JST ケーブル ×1 3-pin JST ケーブル ×1 XT30 2+2 ケーブル ×1 |
| 取り付けツール | Gクランプ ×2 | Gクランプ ×2 |
アームは組み立て、取り付け、電源接続、USB 接続が完了している必要があります。組み立てが完了していない場合は、ステップ 1: アームを組み立てるを参照してください。
2台のカメラが必要です:1台は上面ビュー用、もう1台は側面ビューまたはグリッパービュー用です。
| カメラ | 上面カメラ | 側面カメラ | グリッパーカメラ |
|---|---|---|---|
| 数量 | 1 | 側面またはグリッパーカメラのいずれかを選択 | |
| 取り付け | 上面取り付け ×1 | 小型卓上取り付け ×1 | 3Dプリント取り付け ×1 |
カメラオプション: macOS または Windows では、以下のいずれかの組み合わせを選択できます。USB ハブやドックを使用せず、カメラをコンピュータの USB ポートに直接接続することを推奨します。
| オプション | Hikvision USB カメラ | Logitech C270 HD Webcam | 収集パフォーマンス |
|---|---|---|---|
| オプション 1 | 1 | 1 | 最も安定。120 FPS 収集をサポート |
| オプション 2 | ❌ | 2 | 安定。すべての収集フレームレートをサポート |
| オプション 3 | 2 | ❌ | フレームレートを 60 FPS 以下に保ってください。120 FPS 収集はサポートされておらず、一部のケースで互換性の問題が発生する場合があります |
1.2 コンピュータとソフトウェア
Section titled “1.2 コンピュータとソフトウェア”- Windows または macOS のコンピュータ(ローカルトレーニングには互換性のある GPU が必要)
- 安定したネットワーク接続(ダウンロード、ログイン、クラウドトレーニング、推論のため)
- SenseCraft Robotics がインストールされていること
- 登録済みの SenseCraft アカウント で、SenseCraft Robotics にサインイン済みであること
詳細な手順については、ソフトウェアのダウンロードとアカウント設定を参照してください。
1.3 シーンと安全
Section titled “1.3 シーンと安全”- テーブルに2つの固定位置をマークしてください。物体の開始位置としてポイント A、目的地としてポイント B を設定します。
- 把持しやすい適切な大きさの物体を用意してください。赤いブロックや柔らかい物体などが適しています。
- ポイント A、ポイント B、両方のアーム、物体がカメラのビュー内にあり、遮蔽されていないことを確認してください。
- アームの作業領域から人、障害物、ケーブル、壊れやすいものを取り除いてください。Leader アームが Follower アームに近づいたり、Follower のカメラビューに入ったりしないように調整してください。
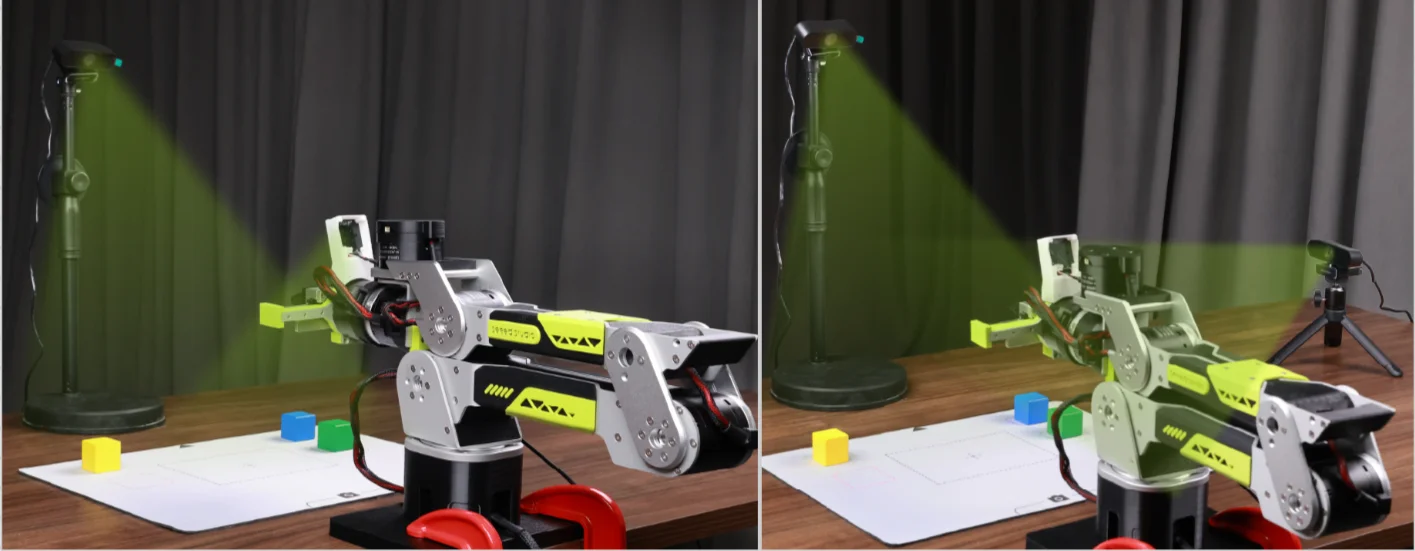
注意: この画像は B601 DM アームを例として使用しています。セットアップと操作は B601 RS でも同じです。
2. アームを接続する
Section titled “2. アームを接続する”安全に関する注意事項: JST、XT30、その他のケーブルを接続または切断する前に電源を切断してください。すべてのケーブルが正しく接続されていることを確認した後に電源をオンにしてください。 B601 RS と B601 DM は外観が似ています。必ず区別してください。
2.1 reBot Arm 102(Leader アーム)の取り付けと接続
Section titled “2.1 reBot Arm 102(Leader アーム)の取り付けと接続”
ステップ 1: reBot Arm 102 を取り付ける
Section titled “ステップ 1: reBot Arm 102 を取り付ける”木工クランプを使用して reBot Arm 102 を平らなテーブルに固定します。ベースを軽く押して、動かないことを確認します。
ステップ 2: ケーブルを接続する
Section titled “ステップ 2: ケーブルを接続する”接続は2つのパスで構成されます:
-
信号パス(アーム -> USB-C ケーブル -> コンピュータ)
- USB-C ケーブルを用意してアームをコンピュータに接続します(まだコンピュータに挿さないでください。シリアルポートバインドでデバイスをスキャンする際に接続してください)。
-
電源パス(アーム -> 12 V 2 A 電源 -> 電源タップ)
- 12 V 2 A 電源アダプタ をアームの電源コネクタに接続します。
- アダプタを電源タップに接続してアームの電源をオンにします。
2.2 B601 RS(Follower アーム)の取り付けと接続
Section titled “2.2 B601 RS(Follower アーム)の取り付けと接続”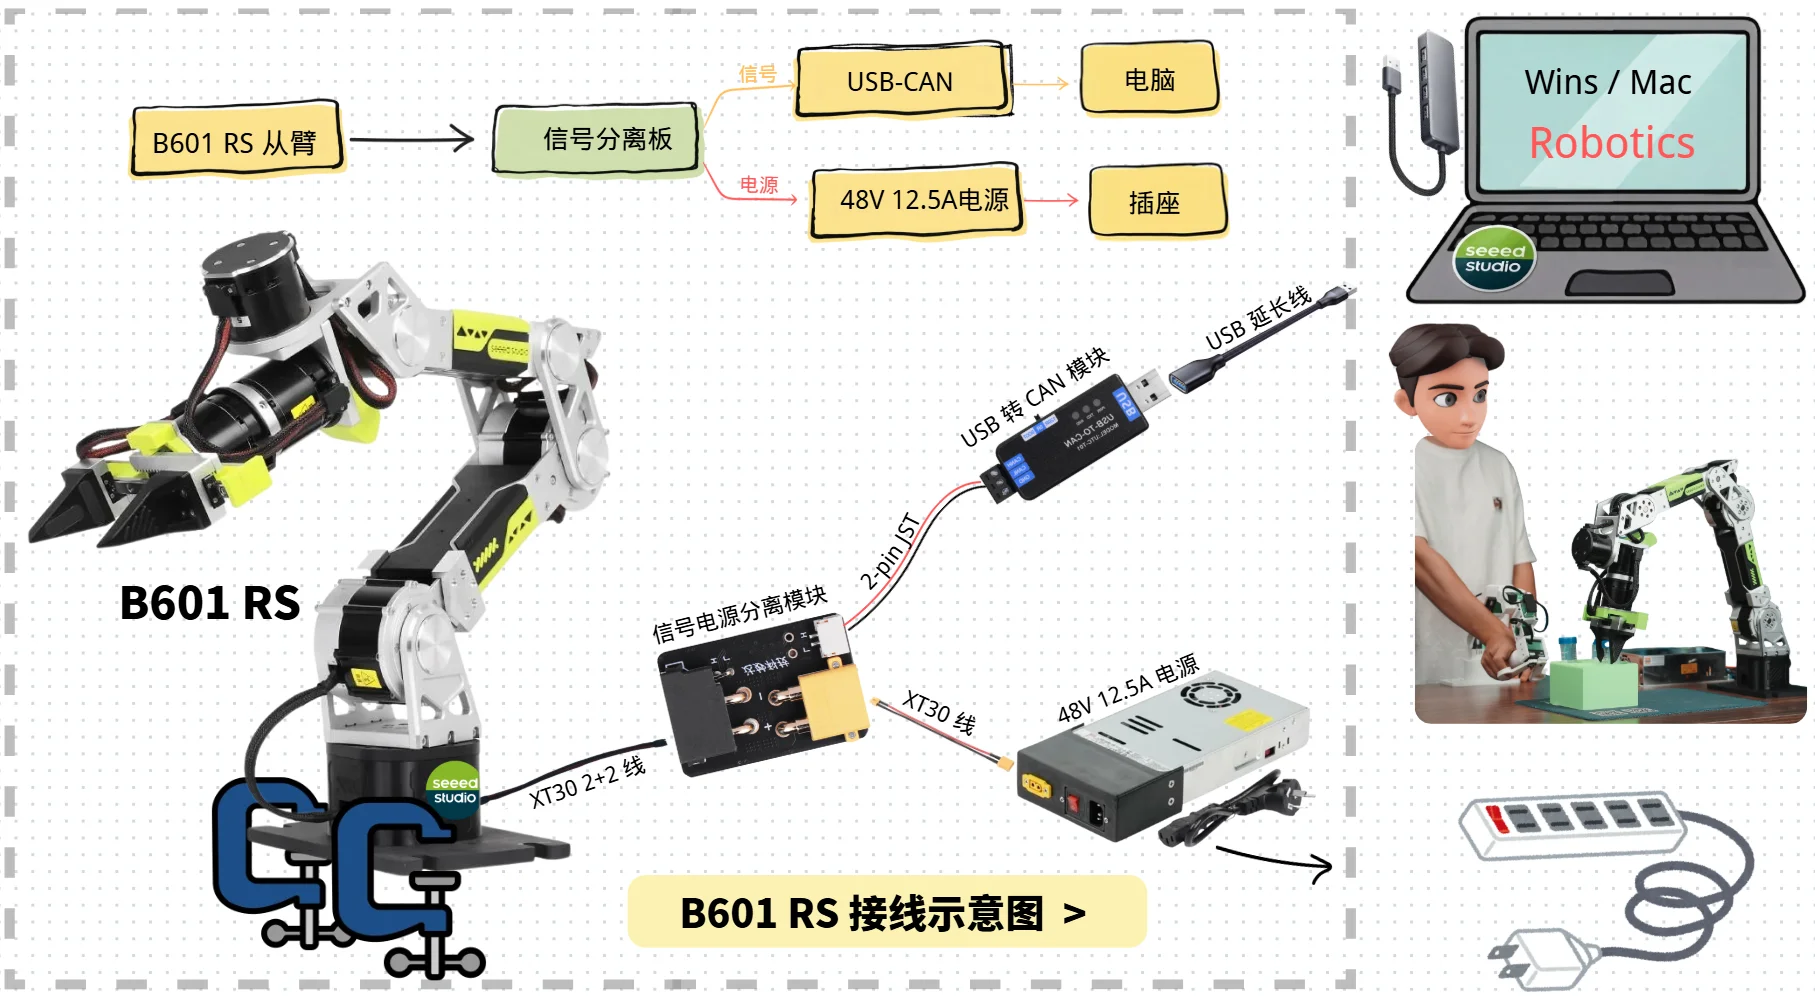
ステップ 4: B601 RS を取り付ける
Section titled “ステップ 4: B601 RS を取り付ける”Gクランプを使用して B601 RS を平らなテーブルに固定します。アームを左右に軽く回してベースが動かないことを確認します。
ステップ 5: ケーブルを接続する
Section titled “ステップ 5: ケーブルを接続する”開始前に電源が切断されていることを確認してください。接続は2つのパスで構成されます:
-
信号パス(アーム -> 信号分離ボード -> USB-CAN -> コンピュータ)
- XT30 2+2 ケーブルを使用して、アームベースを信号分離モジュールに接続します。
- 2-pin ケーブルをカットします。一方の端を信号分離モジュールに接続し、もう一方の端の赤いワイヤーを USB-CAN の H に、黒いワイヤーを L に接続します。
- USB-CAN の一方の端を USB 延長ケーブルを通してコンピュータに接続します(まだコンピュータに挿さないでください。シリアルポートバインドの準備ができたら接続してデバイスをスキャンしてください)。
-
電源パス(アーム -> 信号分離ボード -> 48 V 12.5 A 電源 -> コンセント)
- XT30 2+2 ケーブルを使用して、アームベースを信号分離モジュールに接続します。
- 電源 XT30 ケーブルを使用して、信号分離モジュールを 48 V 12.5 A 電源に接続します。
- 電源をコンセントに接続します。アームが固定され、ケーブルが正しく、周囲がクリアであることを確認した後に電源をオンにします。
3. プロジェクト
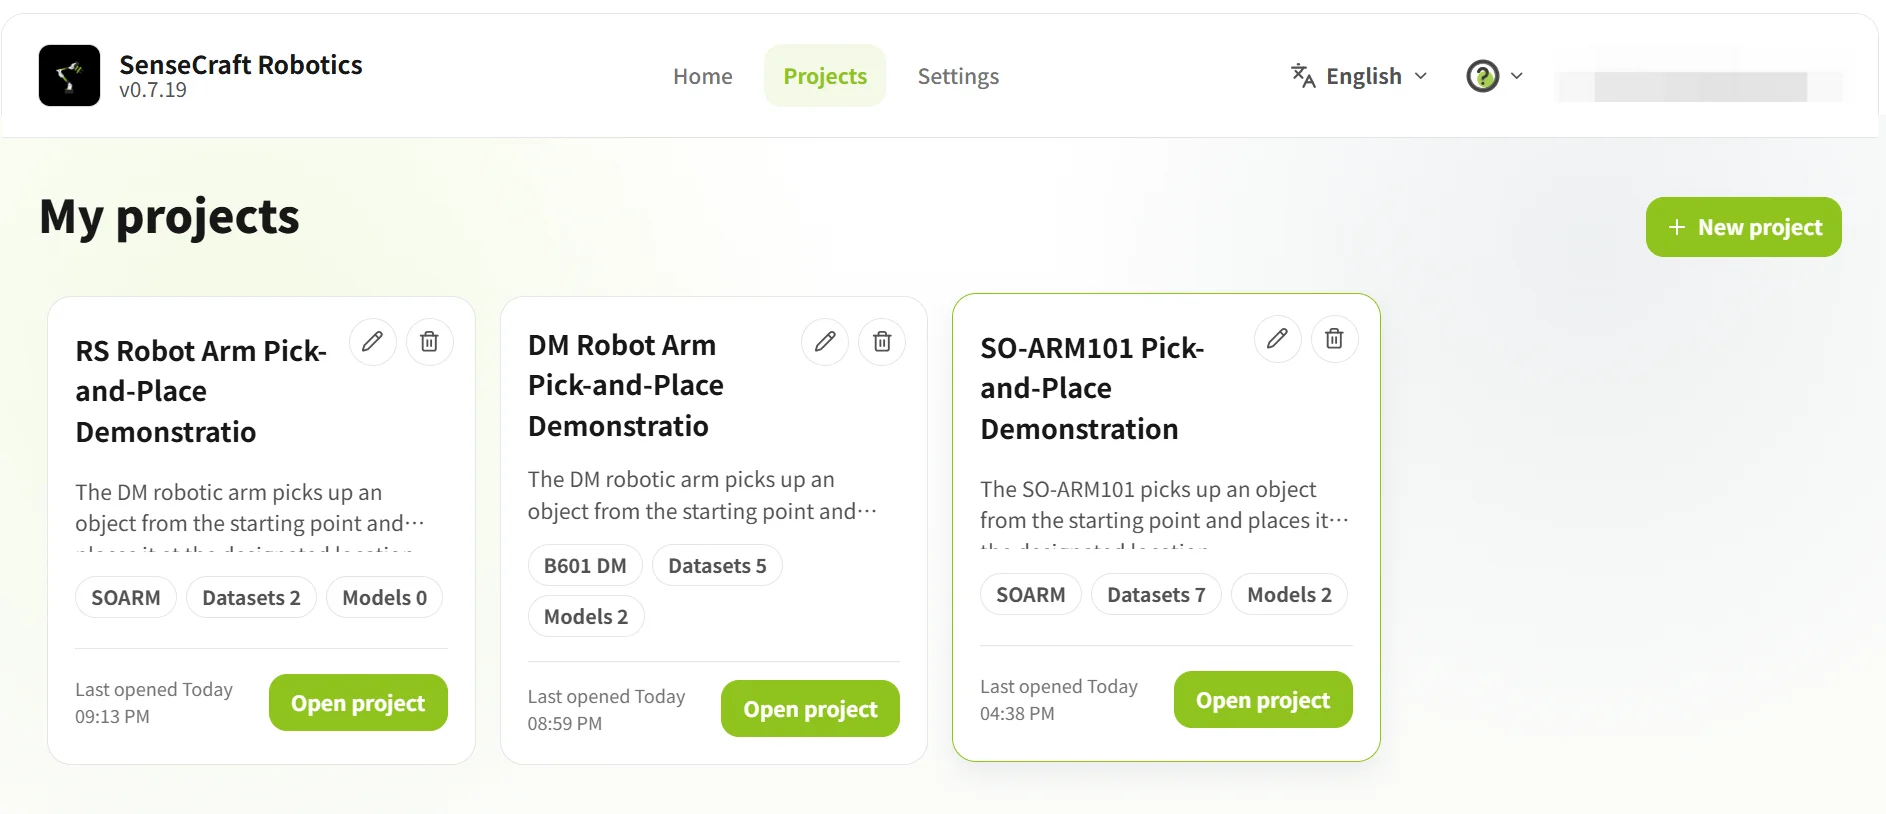
Section titled “3. プロジェクト”サインイン後、プロジェクト ページを開きます。初回利用時は新しいプロジェクトを作成するか、既存のプロジェクトを開きます。プロジェクトでは、プロジェクトの概要 からデバイスセットアップ、アクション再生、データセット、トレーニング、モデル、操作にアクセスできます。
| 操作 | 手順 |
|---|---|
| プロジェクトを作成 | 新規プロジェクト をクリック → プロジェクト名と説明を入力 → 作成して開始 をクリック |
| 既存のプロジェクトを開く | プロジェクトリストからプロジェクトを選択 → プロジェクトを開く |
3.1 プロジェクトの概要
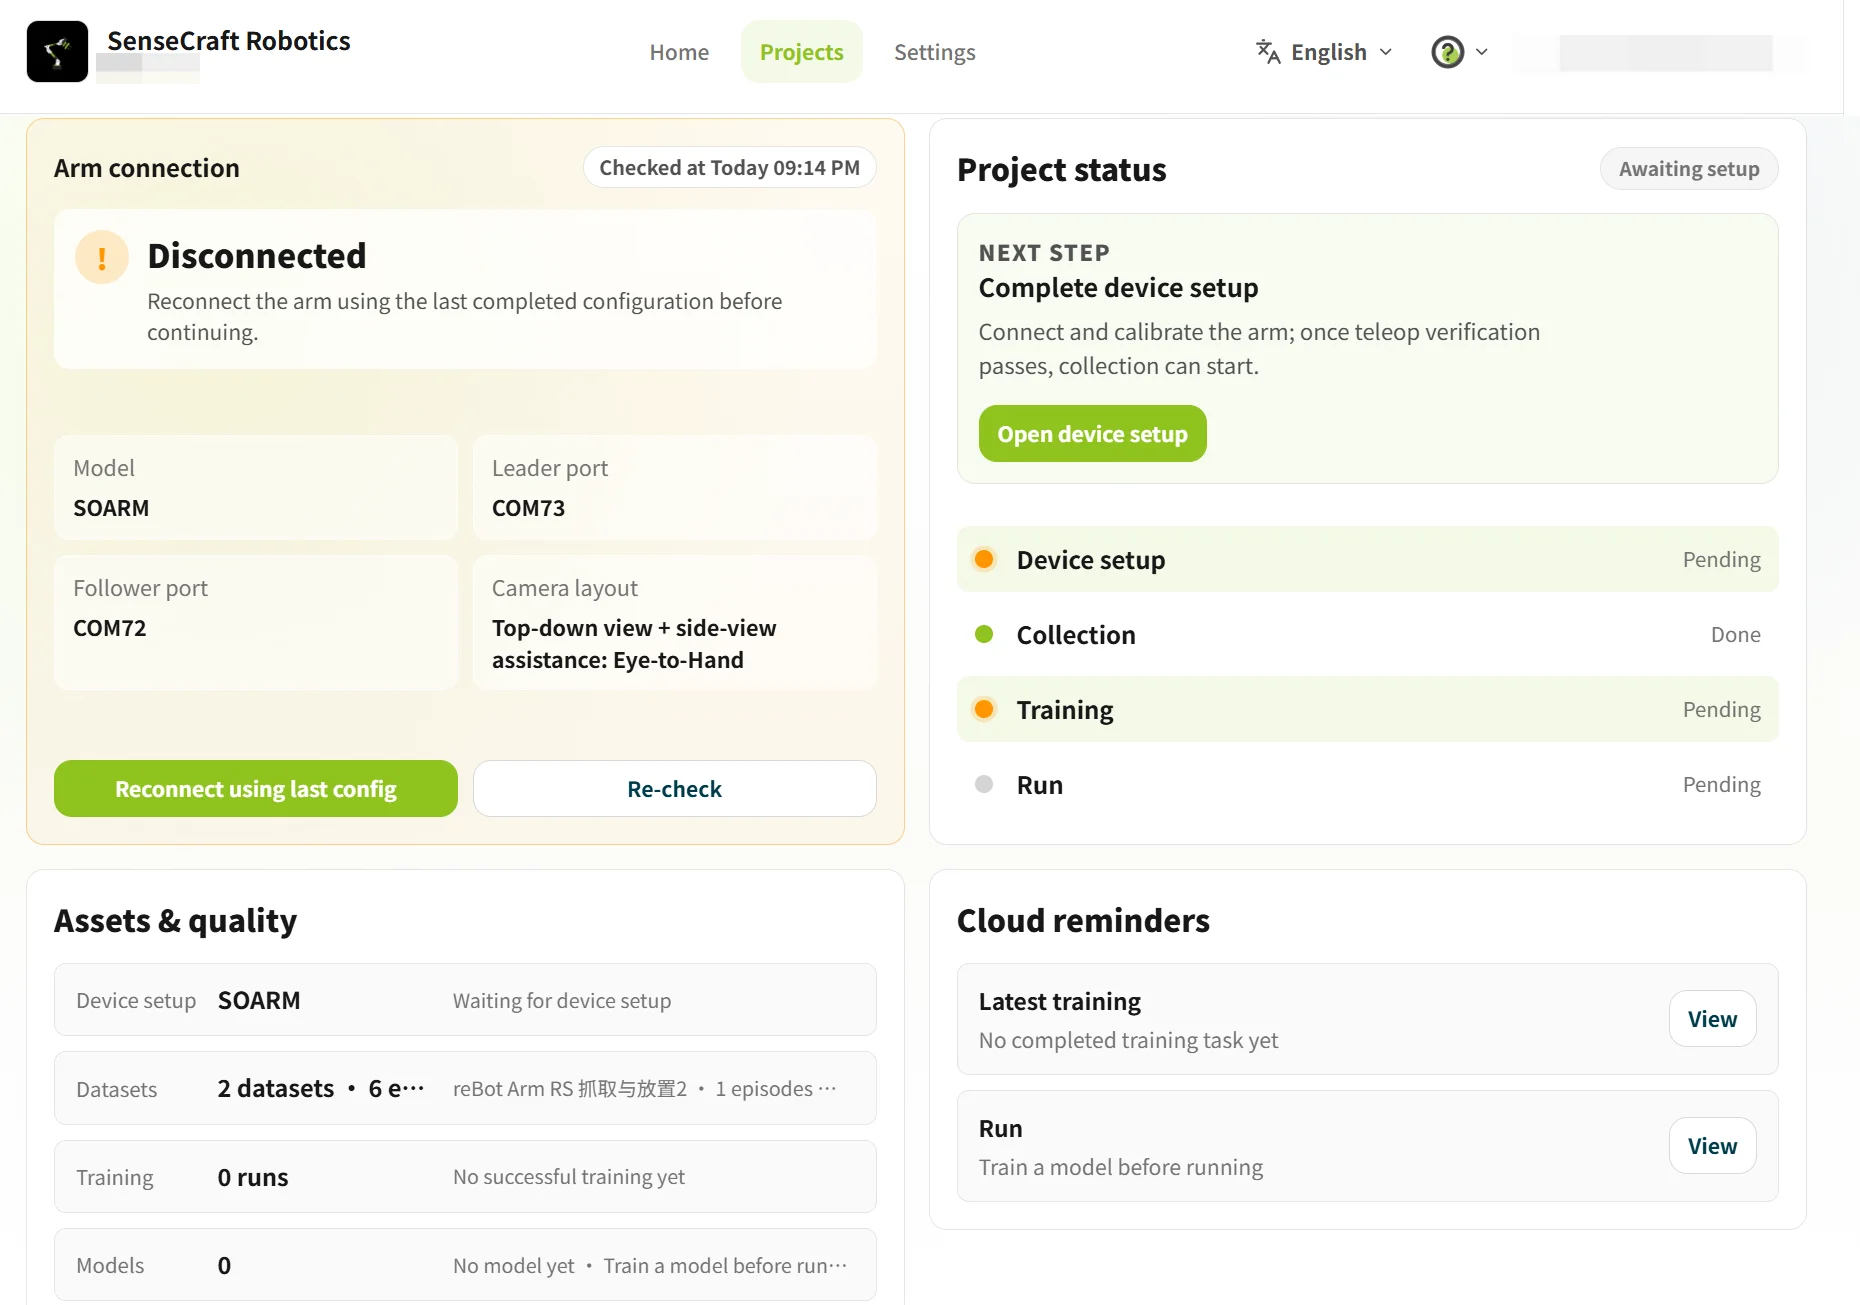
Section titled “3.1 プロジェクトの概要”プロジェクトの概要 には、アームの接続、デバイスセットアップ、データセット、トレーニング、モデル、操作の状況など、現在のプロジェクトの状況が表示されます。
ページに 設定待ち または 未接続 と表示されている場合は、デバイスセットアップへ をクリックしてアームを設定してください。
3.2 デバイスセットアップ
Section titled “3.2 デバイスセットアップ”デバイスセットアップは、デバイスの選択、シリアルポートのバインド、アームのキャリブレーション、遠隔操作の検証、カメラの設定に使用されます。
3.2.1 デバイスモデルを選択
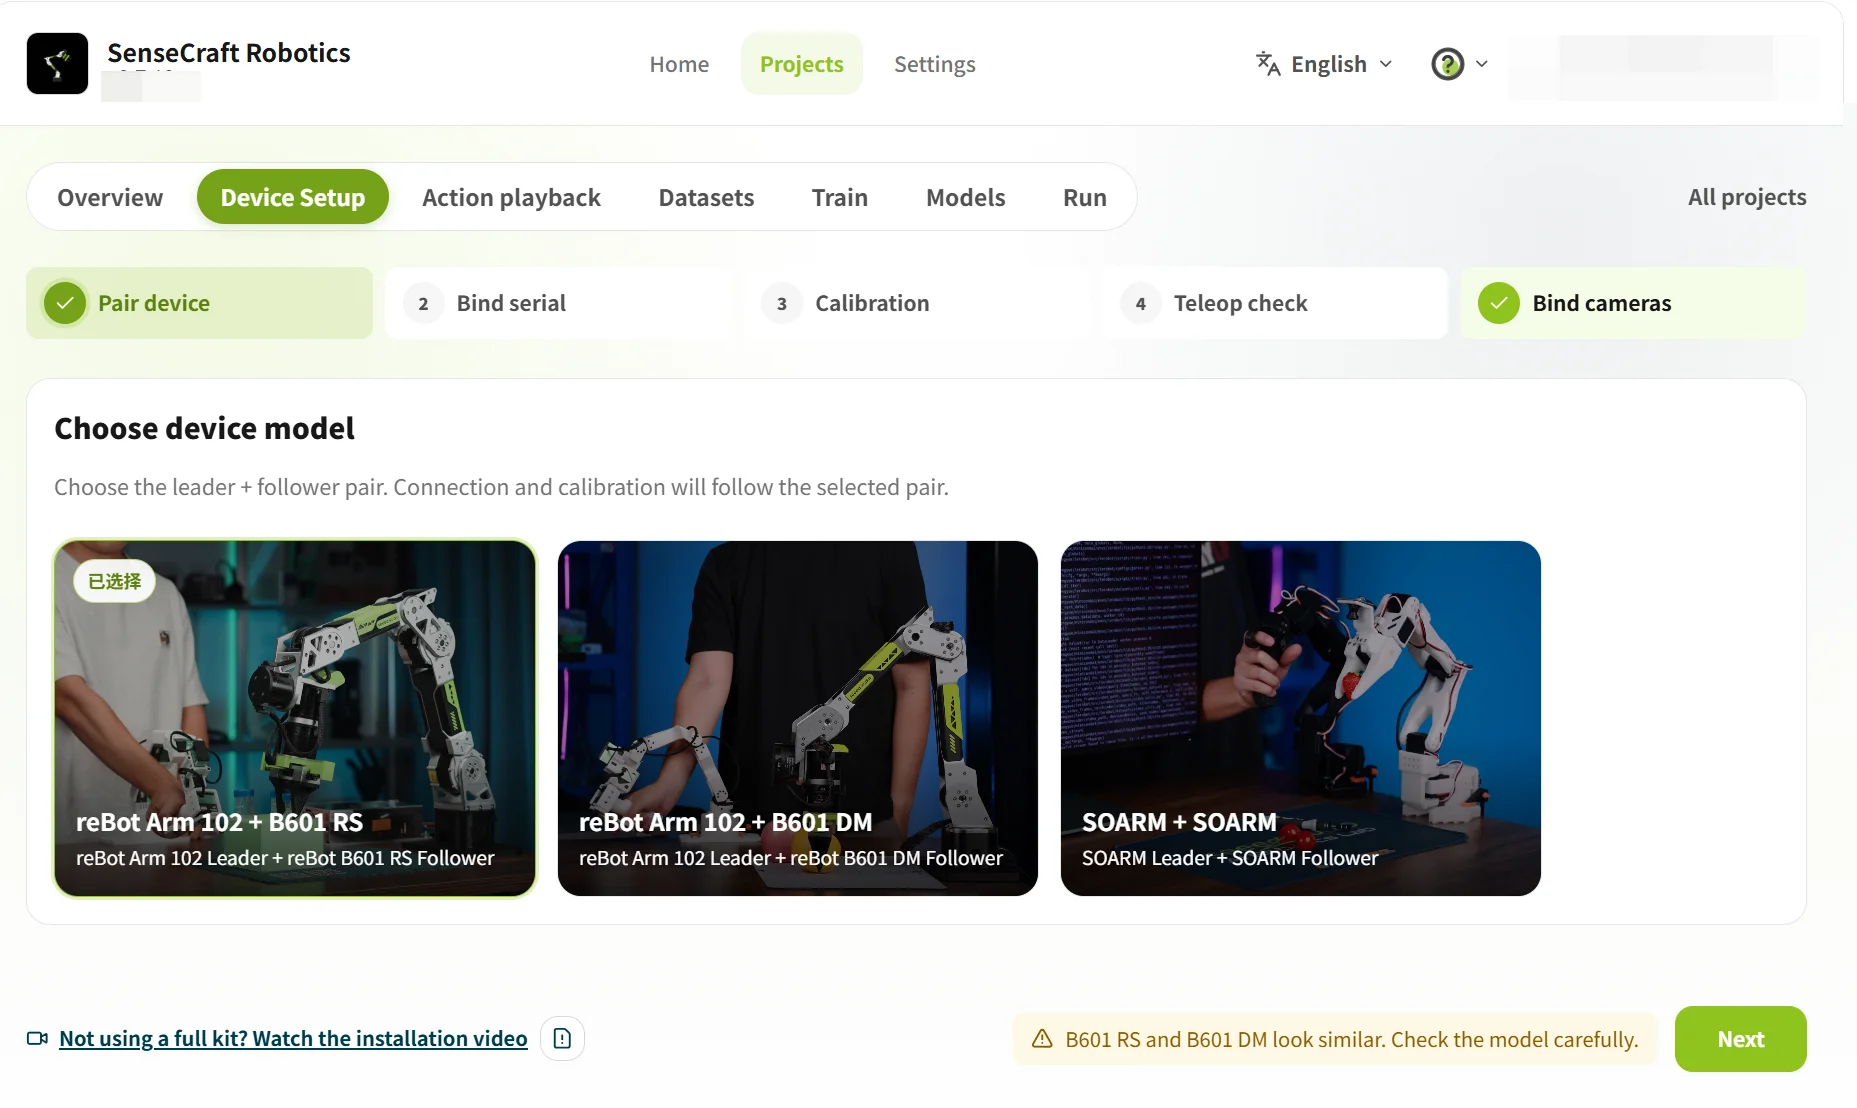
Section titled “3.2.1 デバイスモデルを選択”デバイスペアリング ステップで、reBot Arm 102 + B601 RS を選択し、次へ をクリックしてシリアルポートをバインドします。
3.2.2 Leader アームと Follower アームの USB シリアルポートをバインド
Section titled “3.2.2 Leader アームと Follower アームの USB シリアルポートをバインド”- 初期スキャン: 両方のアームから USB ケーブルを切断し、再スキャン をクリックして、現在表示されているシリアルポートを記録します。
- Leader アームをバインド: reBot Arm 102 を接続し、再度 再スキャン をクリックして、新しく表示されたシリアルポートを Leader アームにバインドします。
- Follower アームをバインド: B601 RS を接続し、再度 再スキャン をクリックして、PCAN チャネル(can0) を Follower アームにバインドします。
- 両方のアームが 接続済み と表示されていることを確認し、次へ をクリックします。
シリアルポートのバインドとトラブルシューティング:
- 各スキャン後、新しく表示されたシリアルポートのみをバインドしてください。COM 番号のみでデバイスを識別しないでください。
- シリアルポートが表示されない場合は、USB ケーブルを再接続して再度スキャンしてください。1つのシリアルポートしか表示されない場合は、もう一方の USB ケーブルとデバイスの電源を確認してください。
3.2.3 アームのキャリブレーション検証
Section titled “3.2.3 アームのキャリブレーション検証”- 画面の例に従って Leader アームと Follower アームを初期姿勢に移動し、作業領域に障害物がないことを確認します。
- キャリブレーション開始 をクリックし、画面の指示に従って Leader のゼロ点、Follower のゼロ点、キャリブレーション完了のステップを順番に完了します。
- アームの姿勢が一致しない場合やキャリブレーションが失敗した場合は、再キャリブレーション をクリックし、次に進まないでください。
 注: 図は DM アームを例として使用しています。RS アームの手順も全く同じです。
キャリブレーションが完了する前に遠隔操作やデータ収集を行わないでください。
3.2.4 遠隔操作の検証
Section titled “3.2.4 遠隔操作の検証”遠隔操作の検証では、Follower アームが Leader アームに正しく追従することを確認します。方向が逆転している、遅延が大きすぎる、または動作が途切れる場合は、デバイスの役割、シリアルポートのバインド、キャリブレーション結果を確認してください。
- 遠隔操作開始 をクリックします。
- Leader アームをわずかに動かし、Follower アームが同期的に動くか、同じ方向に追従するか、滑らかに動くかを観察します。
- 確認後、遠隔操作終了 をクリックし、結果に基づいてオプションを選択します:
- 正常: 遠隔操作正常を確認 をクリックします。
- 異常: 異常、再キャリブレーションに戻る をクリックします。
 注: 図は DM アームを例として使用しています。RS アームの手順も全く同じです。
重力補償(オプション) アームにはある程度の重さがあるため、Follower を手動で調整するには力が必要な場合があります。重力補償を有効にすると、システムが重さの一部を相殺し、Follower を動かしやすくします。調整後、遠隔操作の検証を行う前に重力補償をオフにしてください。 重力補償は Follower アームの調整用であり、Follower アームを制御して Leader に追従させるものではありません。
3.2.5 カメラをバインド
Section titled “3.2.5 カメラをバインド”カメラはアームがタスクを実行する間、視覚情報を記録します。カメラの取り付け位置に応じて、以下の2つのレイアウトが一般的に使用されます:
| レイアウト | 取り付けと目的 | 適したシナリオ | 図 |
|---|---|---|---|
| グリッパービュー | 上面カメラ: 作業台の前面上方に取り付け、作業領域をカバーします。 グリッパーカメラ: グリッパーの近くに取り付け、把持の詳細を観察します。 | グリッパーと物体間の接触を観察する必要がある精密操作 | 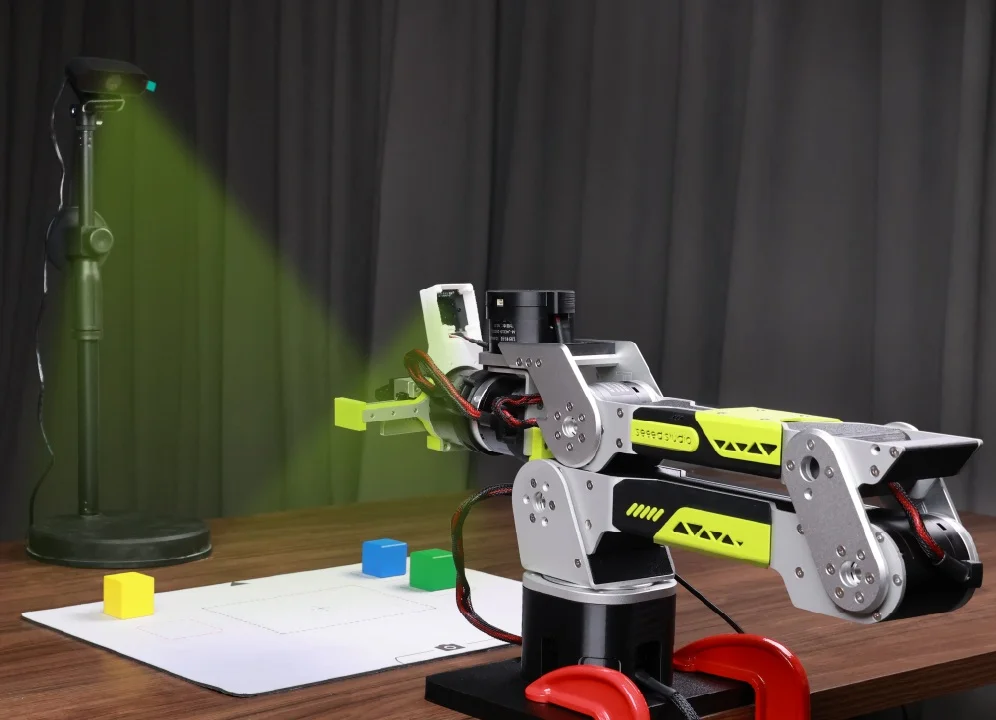 注: 独自の3Dカメラマウントを設計することもできます。 |
| 側面ビューアシスト | 上面カメラ: 作業台の前面上方に取り付け、作業領域をカバーします。 側面カメラ: 作業台の前面側に取り付け、アームの高さとグリッパーの動作を観察します。 | 把持、搬送、配置などのタスク | 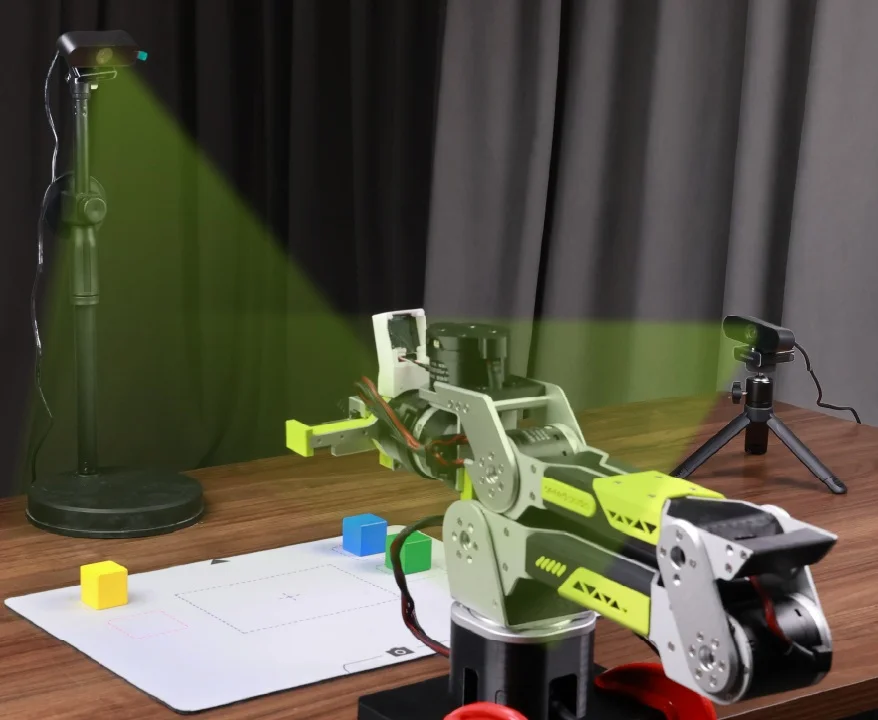 |
本チュートリアルでは 側面ビューアシストレイアウト を使用します。カメラを取り付けて配置した後:
- カメラをコンピュータに接続し、再スキャン をクリックします。
- 前面カメラ と 側面カメラ エリアで対応するビデオストリームを選択します。
- 両方のプレビューウィンドウを確認し、アーム、物体、目標位置が明確に見えることを確認します。確認後、次へ をクリックします。
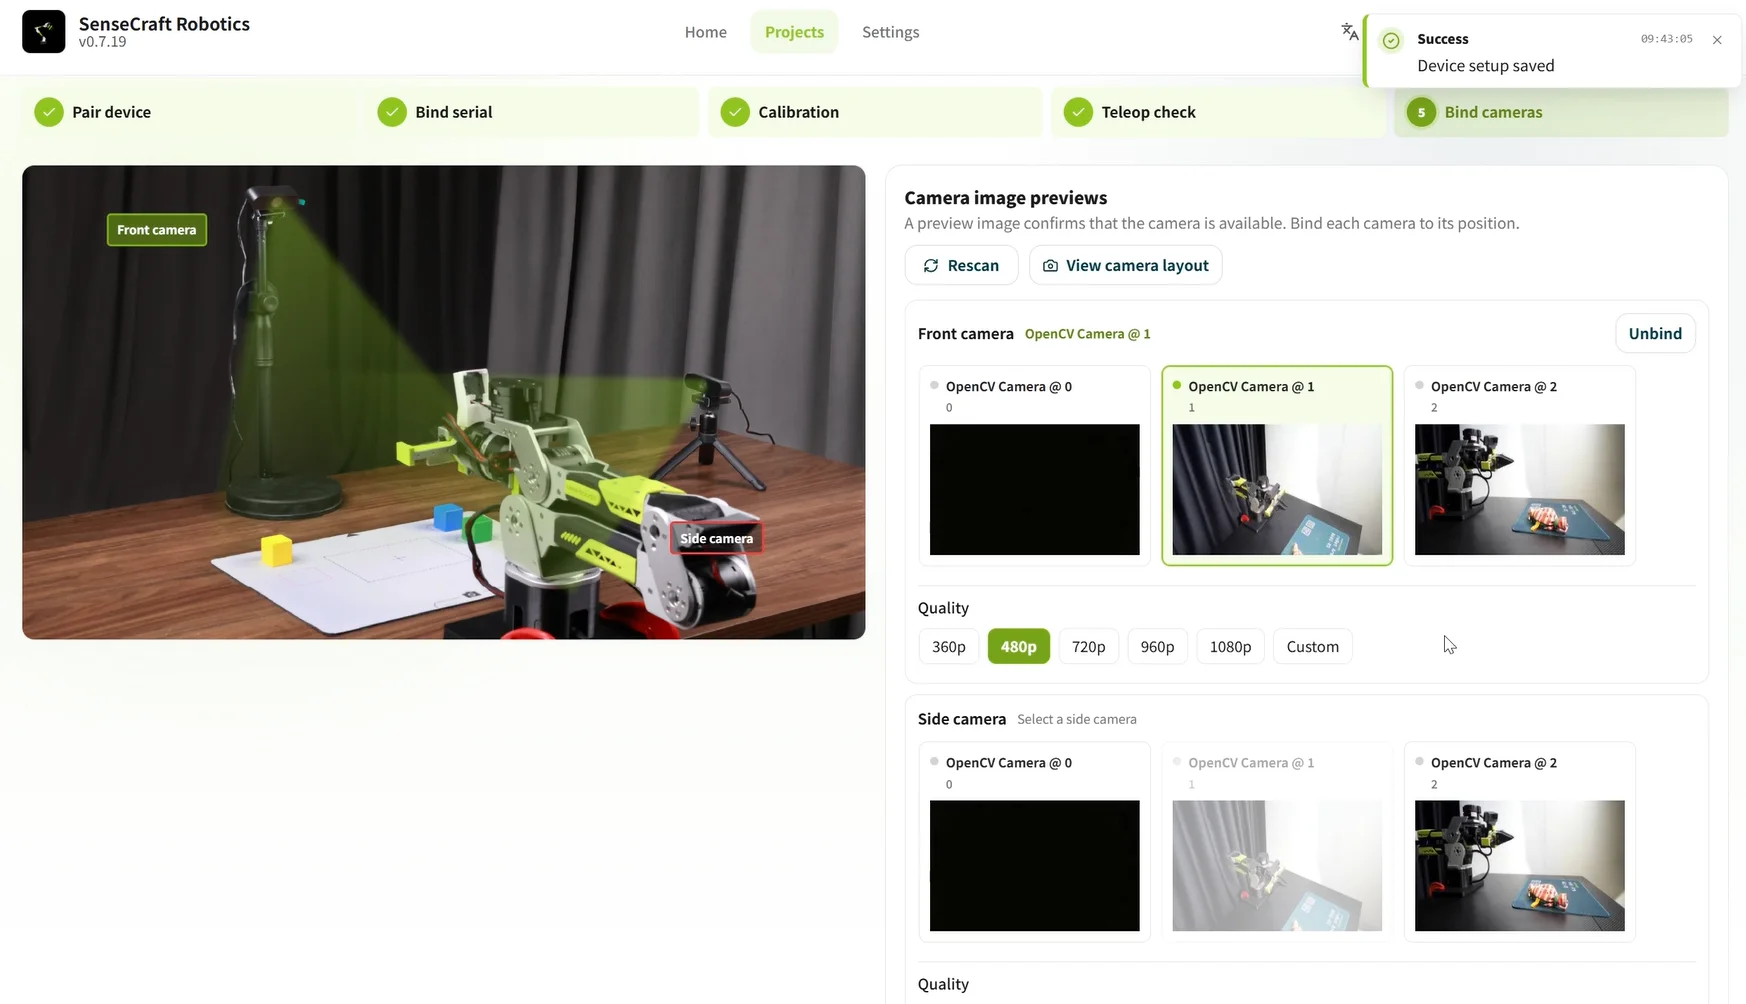
各カメラが取り付け位置と対応しているかを確認するには、カメラレイアウトを表示 をクリックしてください。プレビューが黒いまたは異常な場合は、再スキャン、カメラの再起動、または USB ポートの変更を行ってください。
3.3 アクション再生
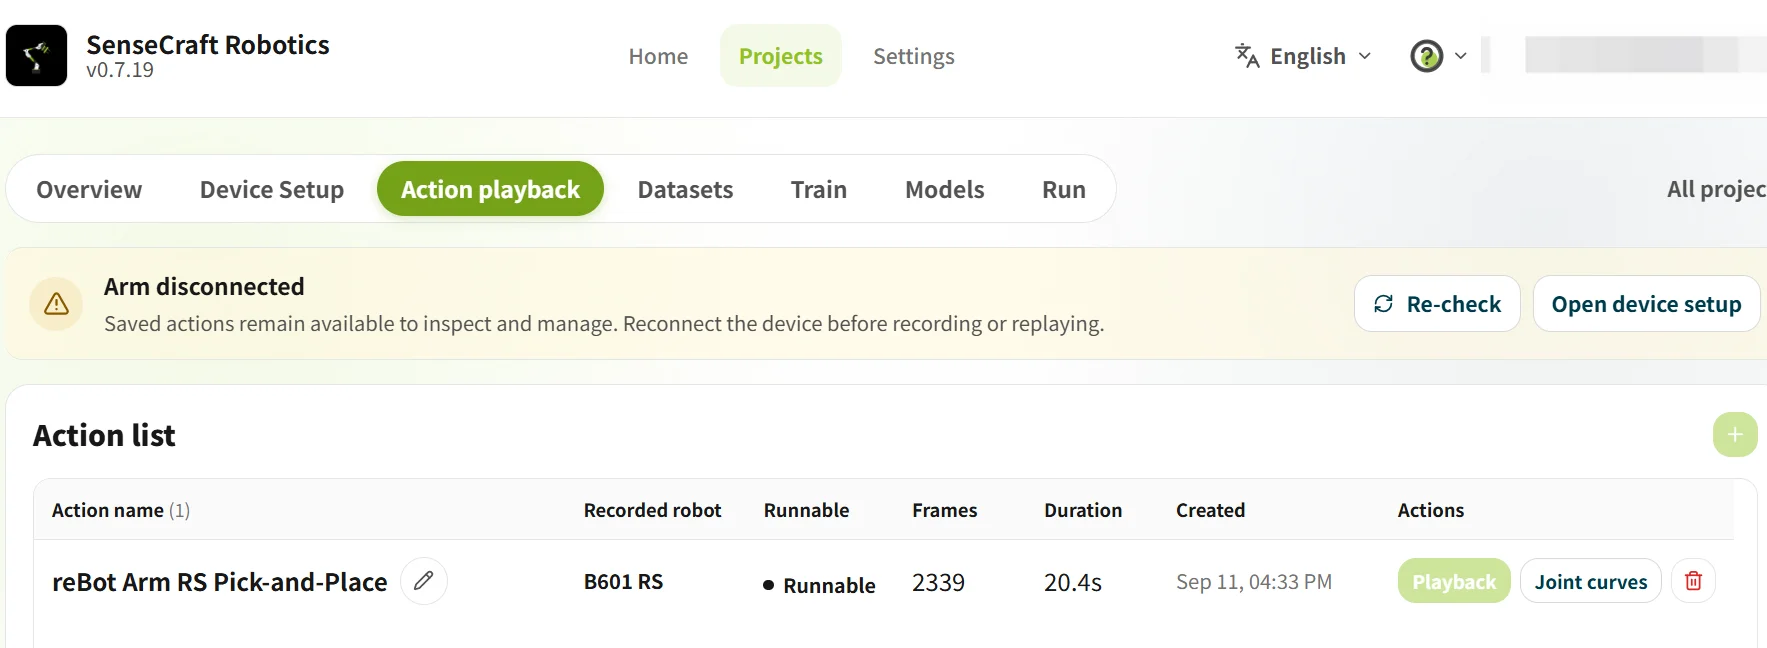
Section titled “3.3 アクション再生”アクション再生 は、Leader アームのティーチングを通じてアームのアクションを記録し、再生用のアクションリストに保存します。記録後、アクションが連続しているか、動作方向とグリッパーの開閉が正しいかを確認します。
| 機能 | 操作 | 目的 |
|---|---|---|
| アクションを記録 | + をクリックしてアクションを作成 → Leader アームを使用して Follower を操作しタスクを完了 記録停止 をクリック → 保存 | 把持、移動、配置などのターゲットアクションを記録 |
| アクションを再生 | 再生 をクリック | アクションが完全で連続しているかを確認し、動作方向とグリッパーの開閉を確認 |
初めてアクションを記録する前に、デバイスセットアップ でデバイスの接続と遠隔操作の検証を完了し、遠隔操作正常を確認 をクリックしてください。再生が異常な場合は、アクションを削除して再度記録してください。
3.4 データセット
Section titled “3.4 データセット”データセット は、収集タスクを作成し、タスクエピソードの記録、検査、クリーニング、結合を行うために使用されます。切断、ソフトウェアの問題、動画の途切れを早期に検出し、1回の失敗ですべてのデータを失うリスクを低減するため、小バッチでデータを収集することを推奨します。
- まず1バッチあたり約10のタスクエピソードを記録します。
- 2〜3バッチ完了後、最初のトレーニング実行に約20〜30の有効なエピソードを残します。
- トレーニング結果に応じて、複雑なタスクにさらなるデータを追加します。
3.4.1 データ収集タスクを設定
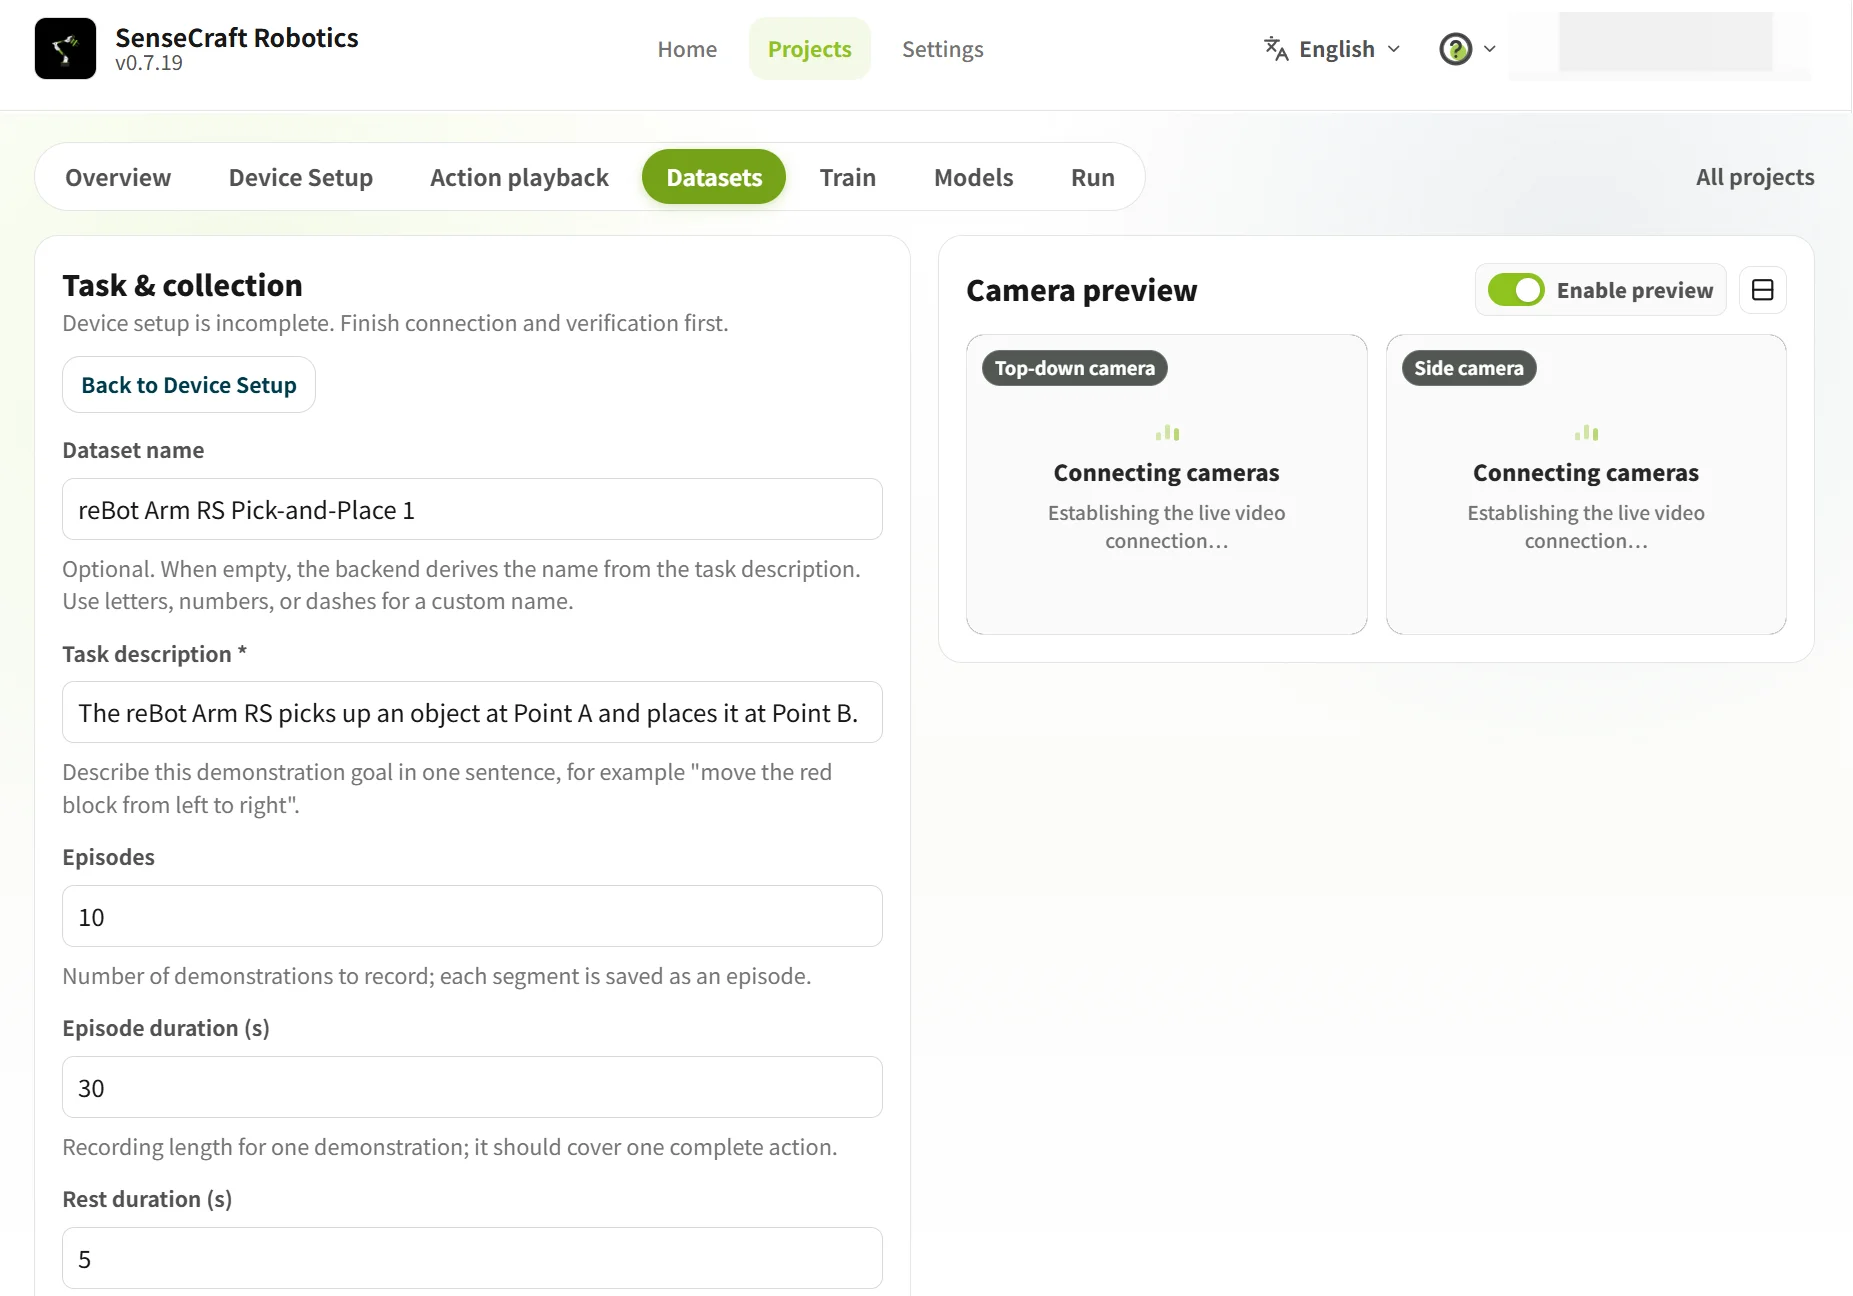
Section titled “3.4.1 データ収集タスクを設定”データセット → データ収集 に移動し、タスク情報を入力します。複数のデータセットを結合する場合、すべてのバッチのタスクの説明が完全に一致している必要があります。収集前には、A と B の位置、物体のカテゴリ、カメラの位置、テーブルの背景、照明条件をできるだけ一貫して保ってください。
| フィールド | 例 | 説明 |
|---|---|---|
| データセット名 | RS arm pick object from A to B-01 | 「デバイス + タスク + バッチ」の形式を使用 |
| タスクの説明 | Move the object from the left to the right | タスクの目標を明確に記述。バッチを結合する際は説明が完全に一致している必要があります |
| エピソード数 | 10 | 各エピソードは1つの完全なタスクを含む必要があります |
| 1エピソードの時間 | 20–30 秒 | 完全なアクションシーケンスをカバー |
| 休憩時間 | 5 秒 | アームをリセットし、シーンを調整する時間を確保 |
3.4.2 タスクエピソードを記録
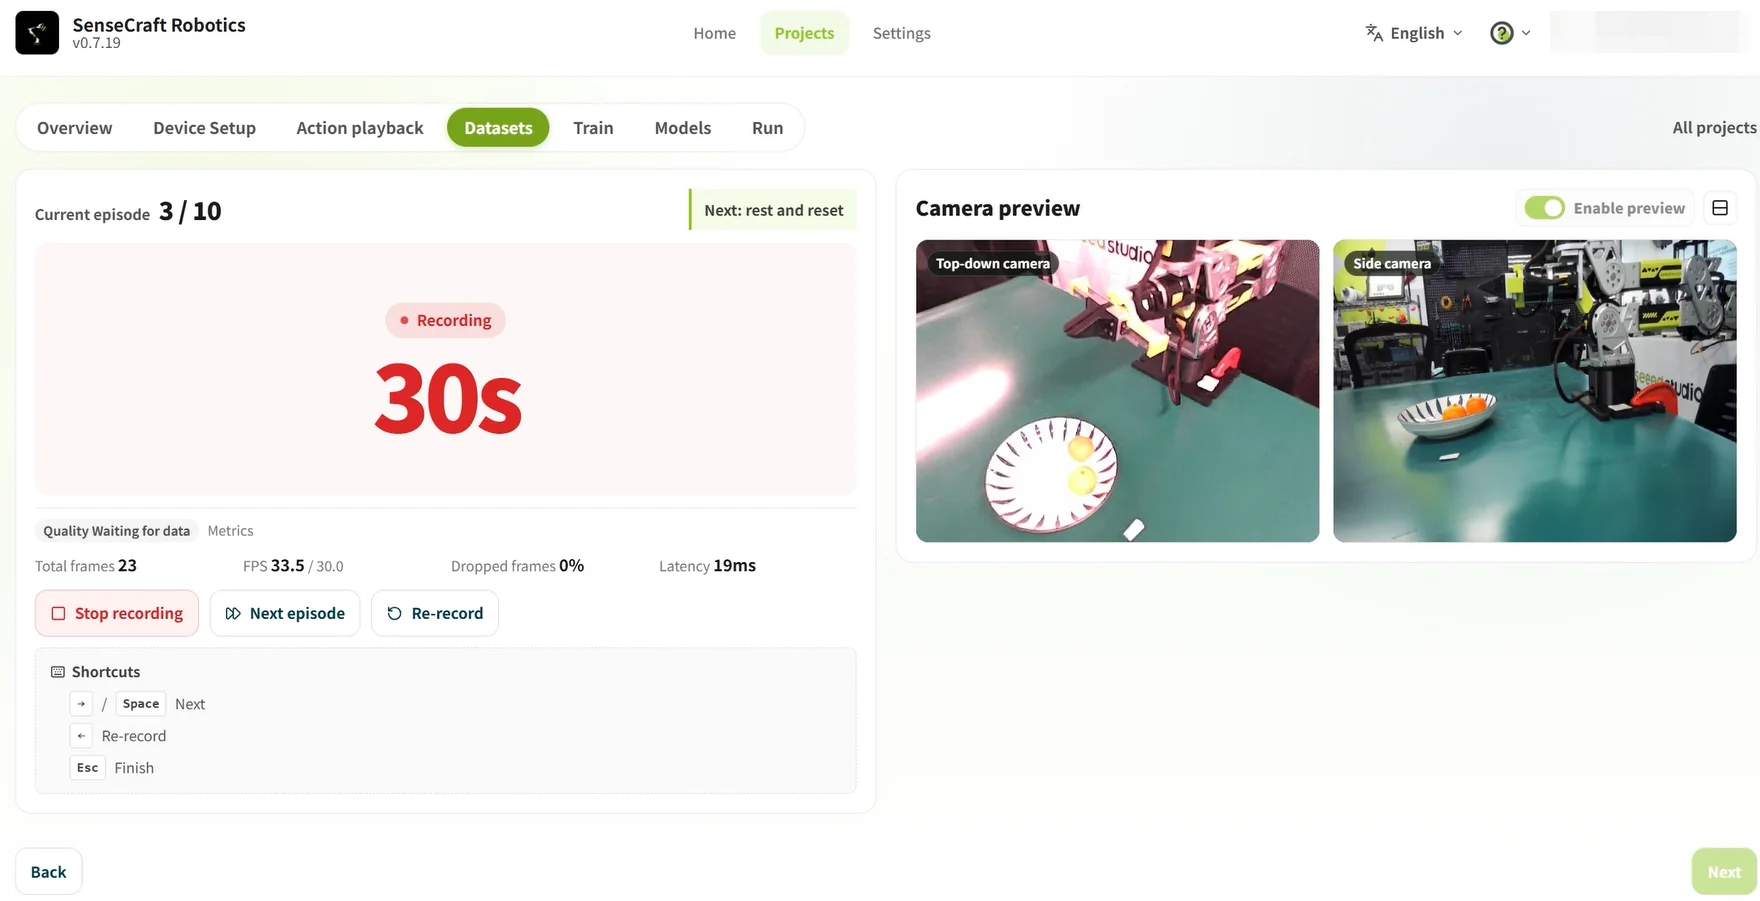
Section titled “3.4.2 タスクエピソードを記録”タスクエピソードの記録はトレーニングデータの中核です。各エピソードでは、ポイント A で物体を把持し、ポイント B に移動し、離すという完全なプロセスを記録する必要があります。モデルが迅速に学習できるように、タスクの手順を概ね一貫させてください。汎化性を向上させるには、異なる位置、角度、動作の変化を加えたデータを追加します。
- 物体をポイント A に置き、アームが初期姿勢にあることを確認して、記録開始 をクリックします。
- Leader アームを使用して Follower を操作しタスクを完了し、その後アームを初期姿勢に戻します。
- タスク完了後、残り時間が終わるまで待つか、矢印をクリック(または Space を押下)して現在のエピソードを早期終了します。
- 休憩時間中に、物体をポイント A に戻し、アームの準備ができていることを確認します。休憩時間が終了したら次のエピソードを開始します。
重要な注意 ⚠️
- 収集前に、カメラを調整して固定してください。アーム、グリッパー、物体、ポイント A と B がすべて見えることを確認してください。
- 重要なアクションが 🚫 遮断されたり、カメラのビュー外に出たりしてはなりません。そうでない場合、データがトレーニングに使用できなくなる可能性があります。
- タスクが失敗した場合、物体が確実に把持されていない場合、動画が途切れる場合、またはカメラが遮られる場合は、再度記録 をクリックするか
Escを押して収集を停止してください。- まず現在のバッチを完了してから、異常なエピソードを検査・削除することができます。
- アームが予期しない動作をした場合や衝突のリスクがある場合は、直ちに 🛑 停止してください。
3.4.3 データの検査、削除、結合
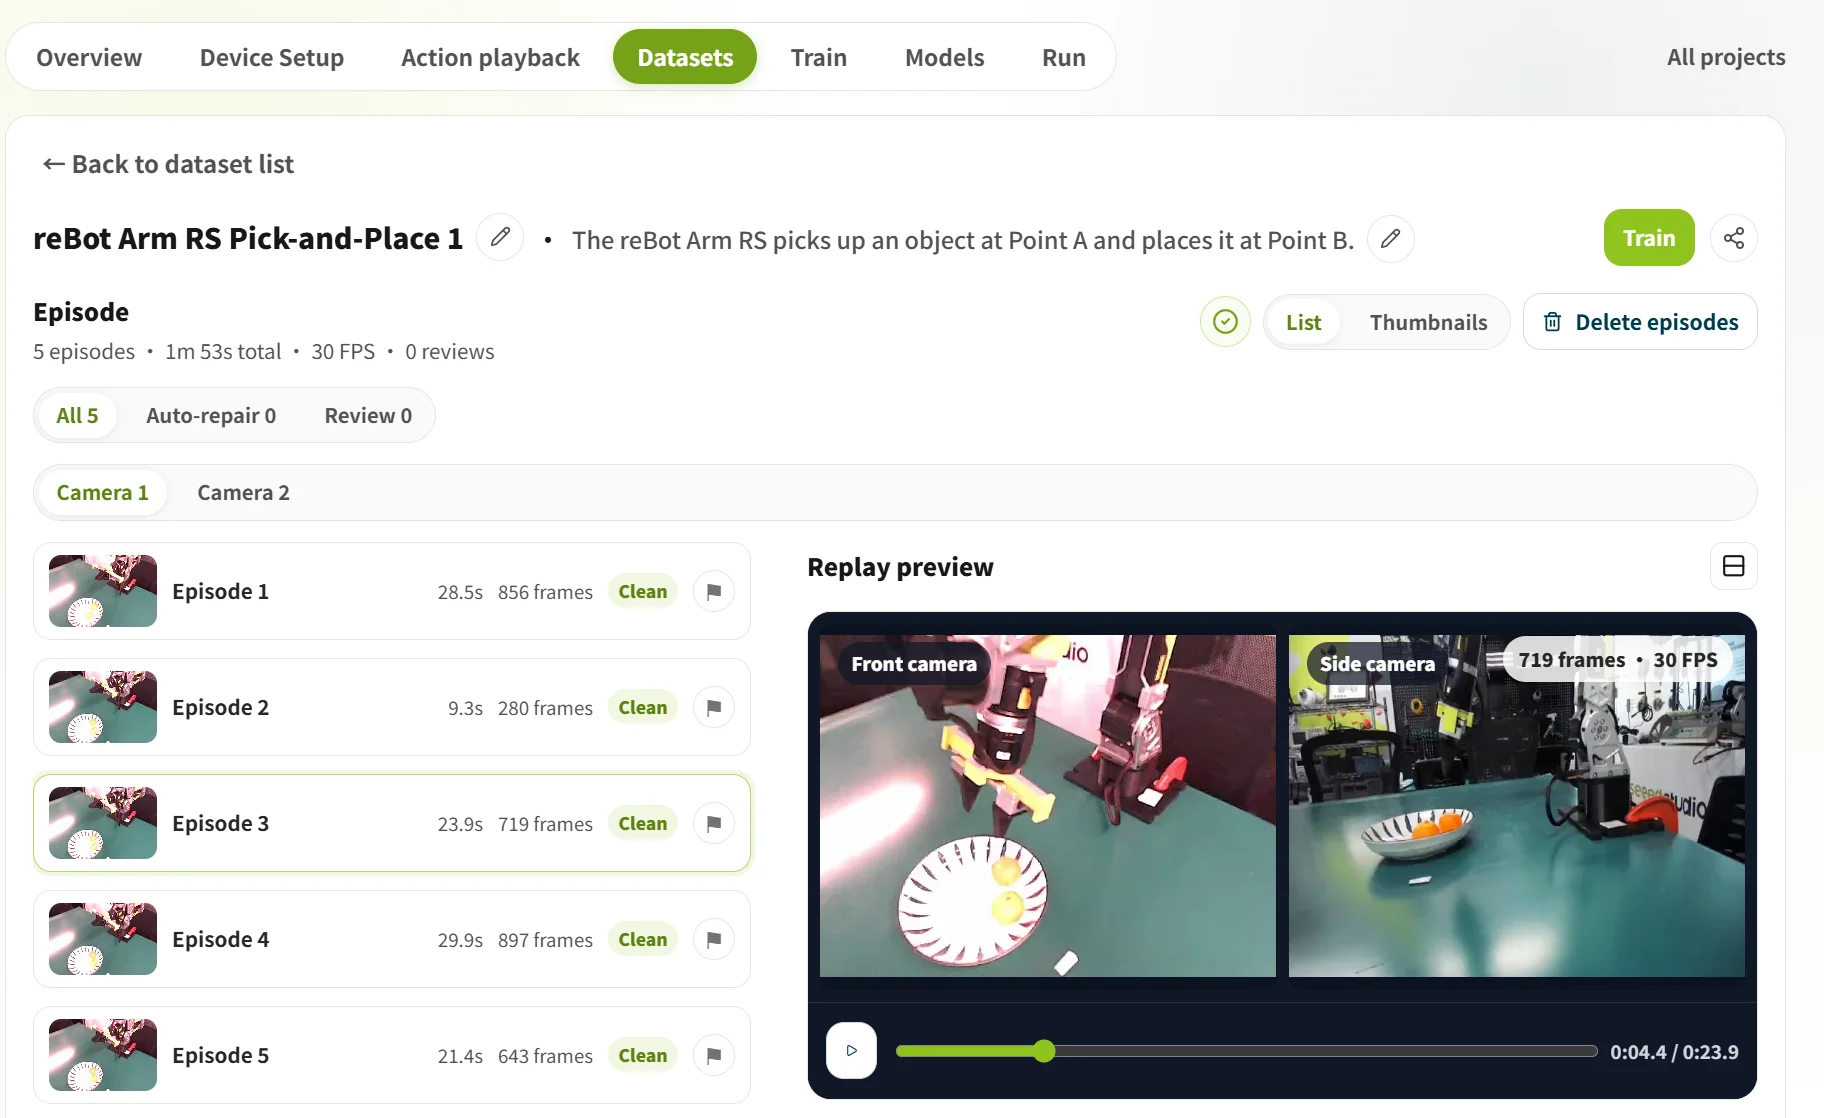
Section titled “3.4.3 データの検査、削除、結合”収集後、異常なエピソードを検査し、無効なデータを削除し、必要に応じて複数のデータセットを結合します。
| 操作 | 方法 | 説明 |
|---|---|---|
| 異常なエピソードを検査 | エピソードを選択して動画を再生またはアクションを再生 | タスクが完了し、グリッパーのアクションが正常であることを確認します。記録中に異常なエピソード番号をメモしておくと、後で直接検査できます |
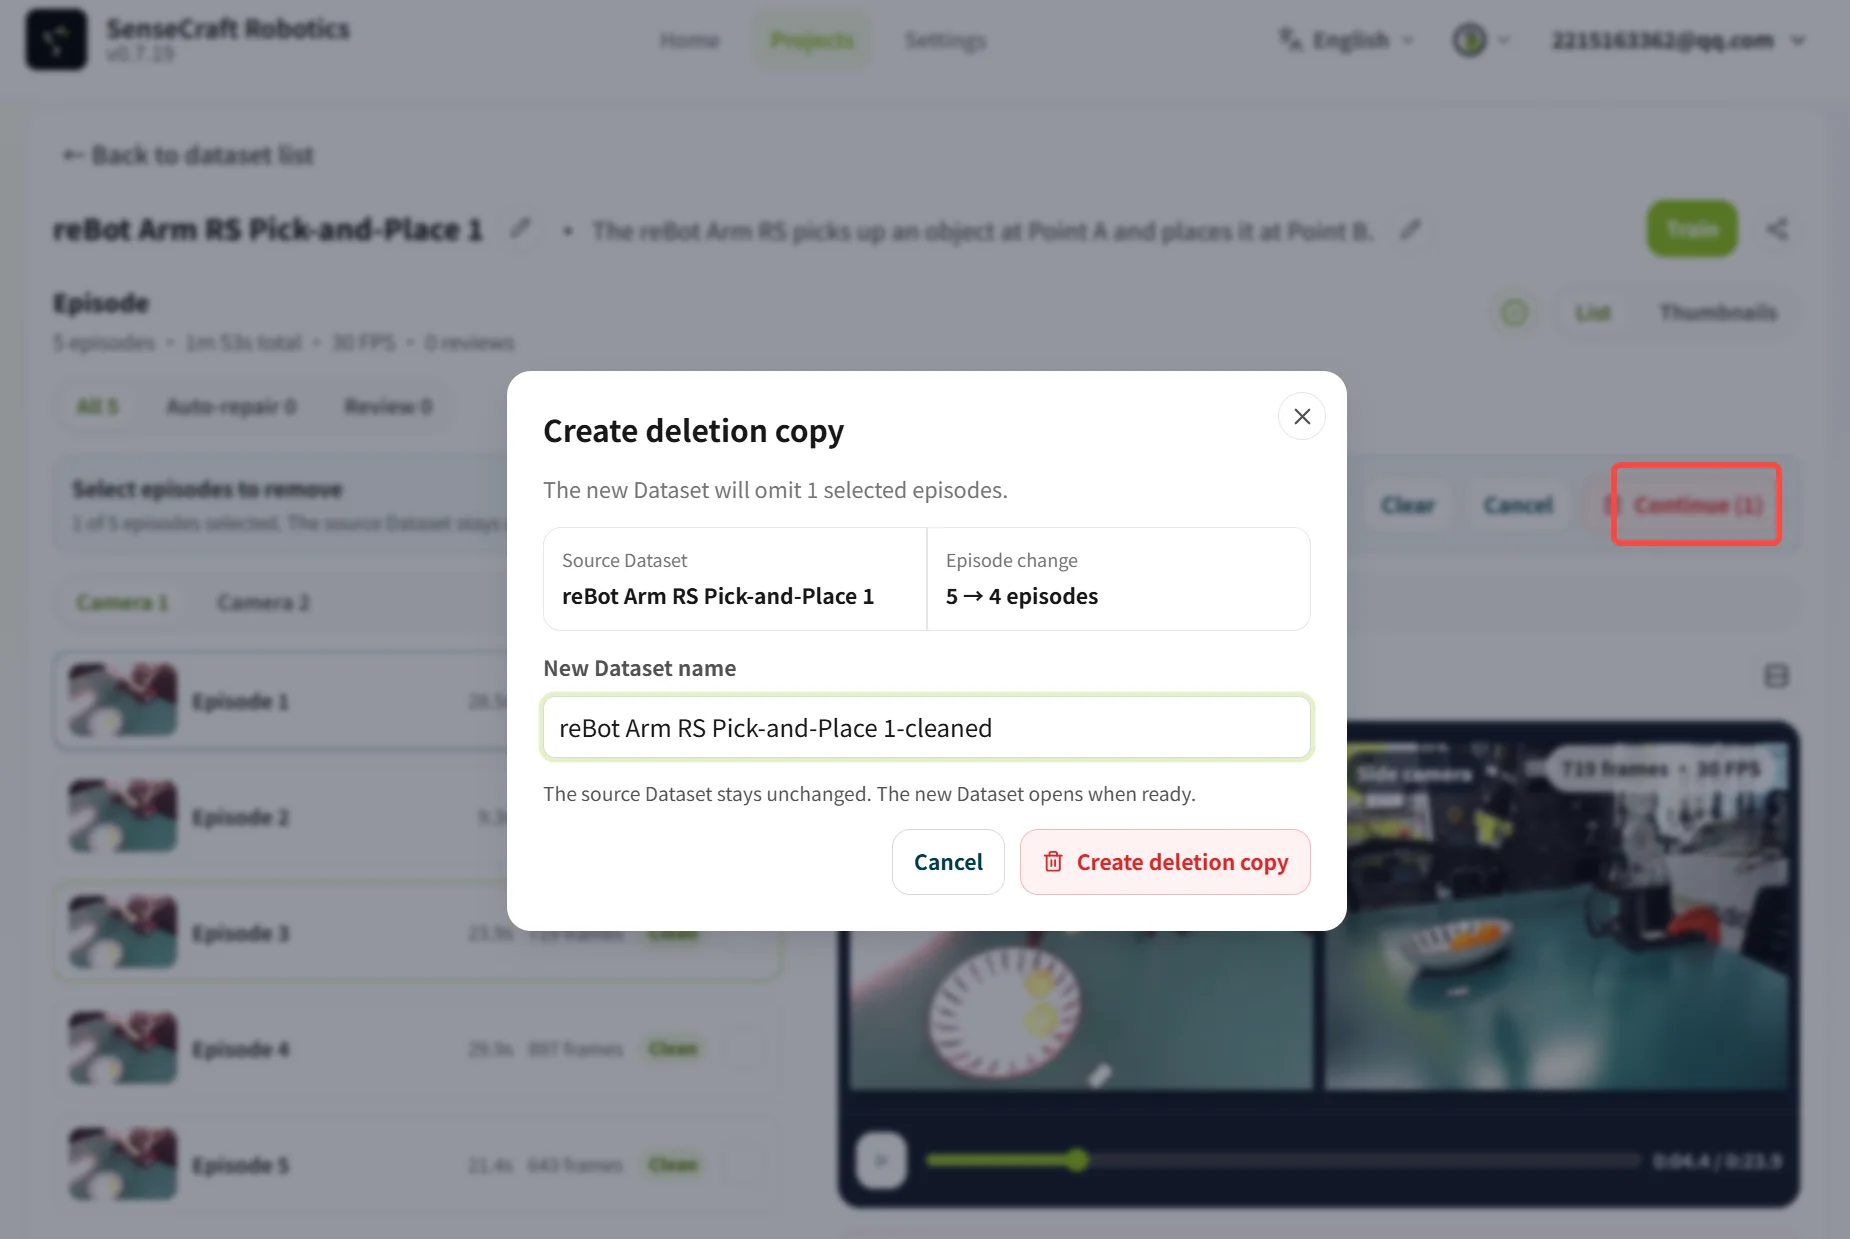
| 異常なエピソードを削除 | エピソードの一括削除 をクリックし、異常なエピソードを選択して確認し、削除コピーを生成 をクリック | 新しいデータセット名を入力して確認してください。元のデータセットは上書きされません |
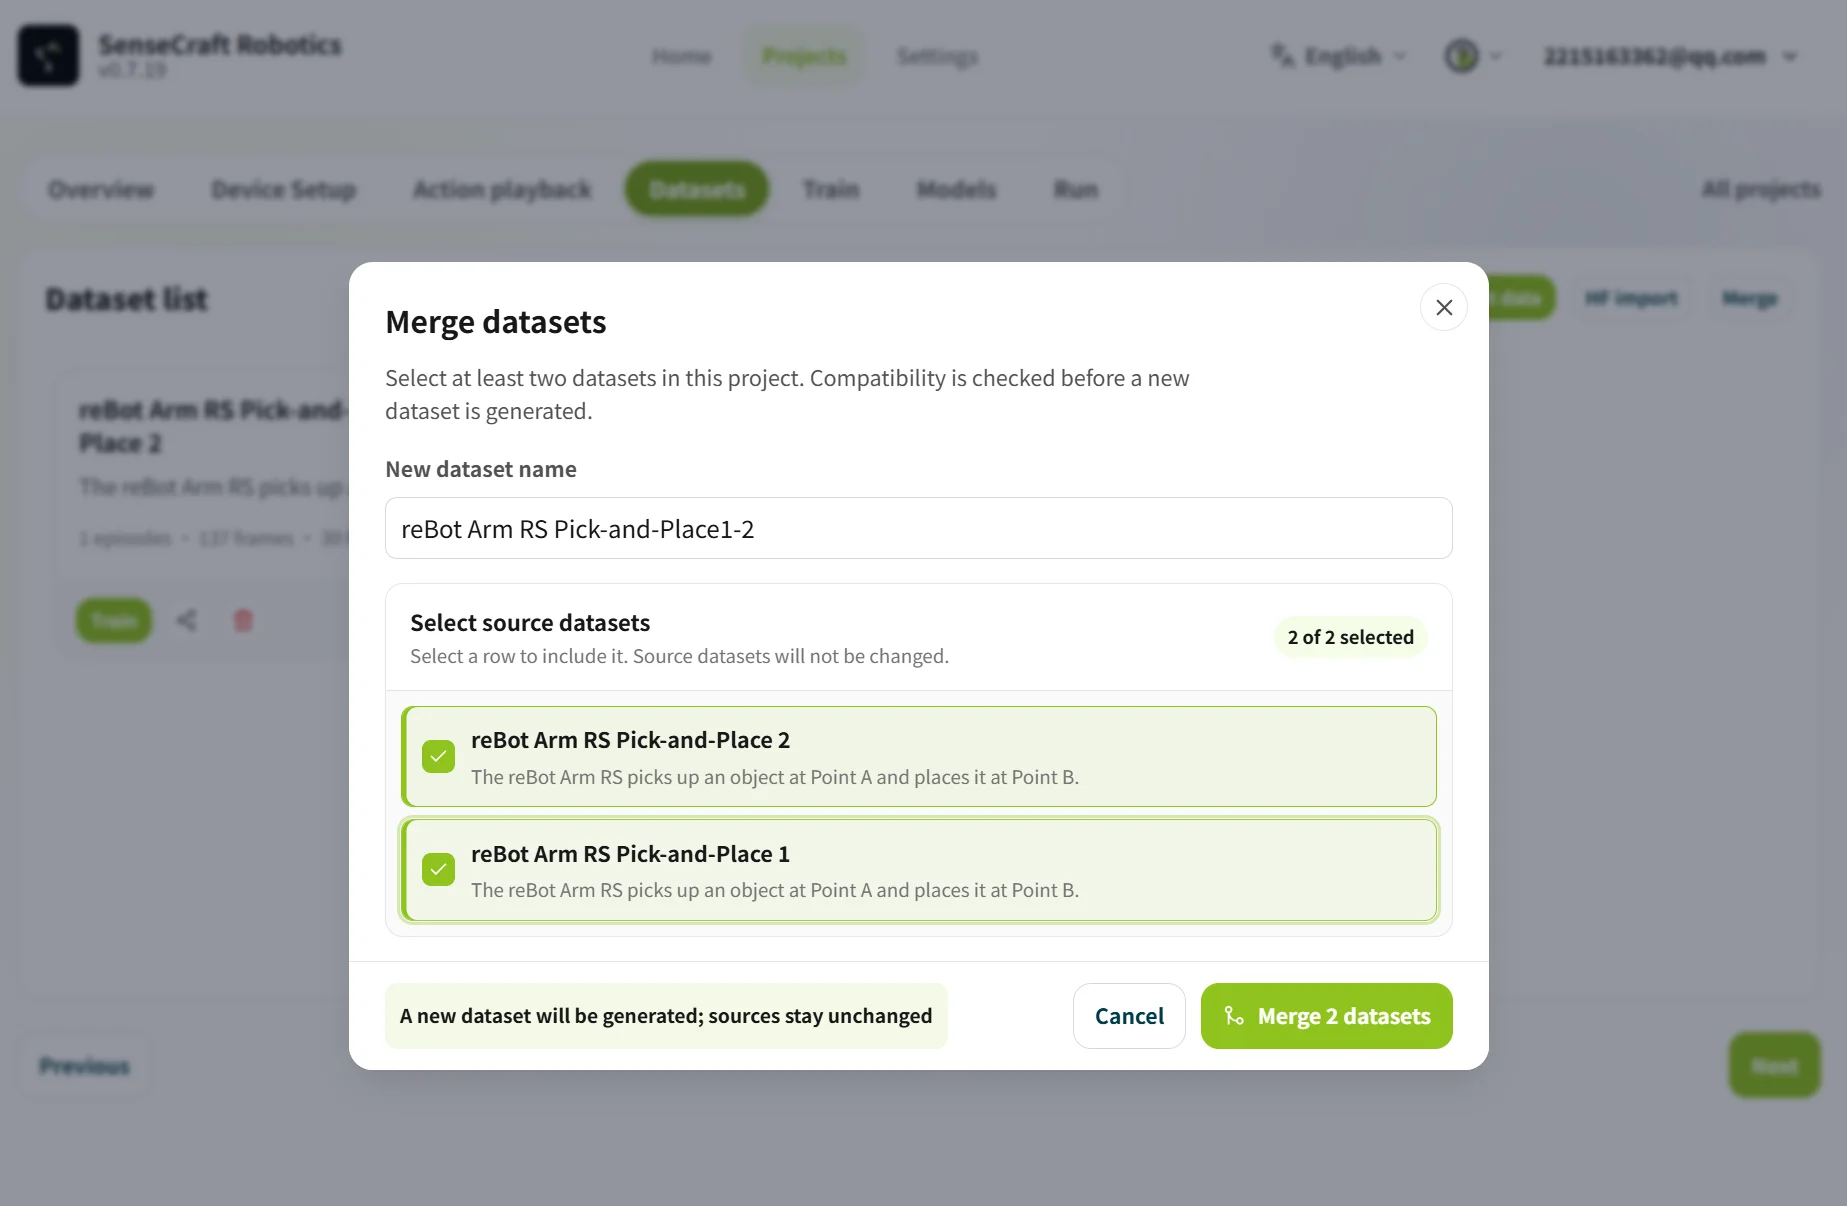
| データセットを結合 | 結合 をクリックし、データセットを選択して新しいデータセット名を入力 | タスクの説明、デバイスの組み合わせ、カメラ設定が一致するデータセットを結合 |
3.5 トレーニング
Section titled “3.5 トレーニング”トレーニングは、アームのアクションモデル(ティーチングデータから作成されたアクション制御プログラム)を生成します。SenseCraft Robotics は記録されたタスクデータを読み取り、アームがターゲットアクションをどのように実行するかを分析し、自律操作に使用できるモデルを生成します。
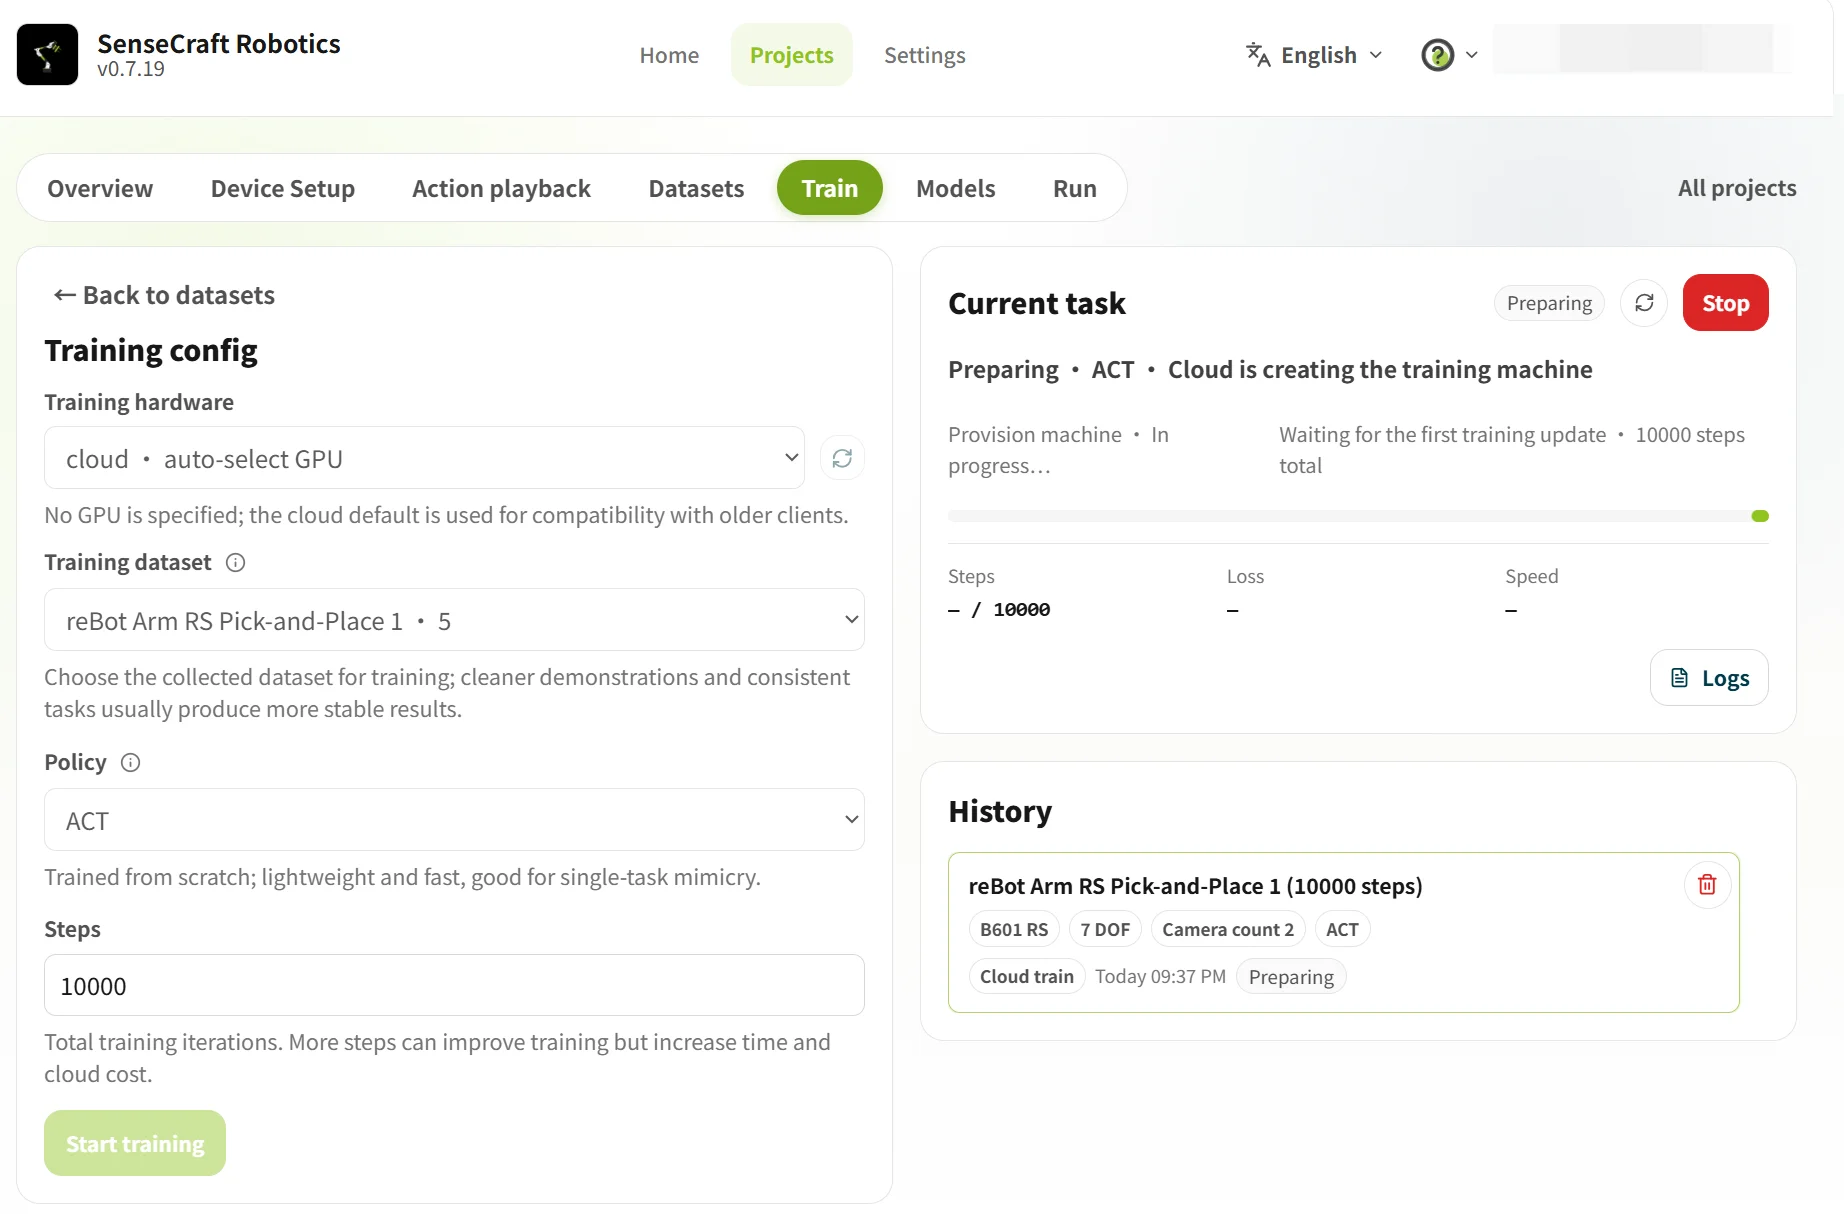
以下の表を使用してトレーニングパラメータを設定します:
| パラメータ | オプション / 値 | 詳細 |
|---|---|---|
| トレーニングハードウェア | クラウド · 自動的に GPU を選択 | クラウドサーバーを使用してトレーニングを行い、対応するクレジットを消費します。 |
| ローカル · 無料 | 現在のコンピュータを使用してトレーニングを行います。クレジットは消費されませんが、互換性のあるローカル GPU が必要です。 | |
| トレーニングデータセット | 対象データセットを選択 | このトレーニング実行のために記録および準備したデータセットを選択します。 |
| ポリシー | ACT | 現在サポートされているデフォルトのアクション制御ポリシー。 |
| トレーニングステップ | 10000 | 初期値として 10,000 を推奨します。モデルの実際のパフォーマンスに応じて後で調整してください。 |
クレジットに関する注意 クラウド · 自動的に GPU を選択 でのクラウドトレーニングはクレジットを消費します。ローカル · 無料 トレーニングはクラウドトレーニングクレジットを消費しません。クレジットの取得と使用に関する情報については、クレジットルールを参照してください。
推奨されるトレーニングステップ数とエピソード数:
| タスクの難易度 | タスクの説明 | 推奨エピソード数 | 推奨トレーニングステップ数 |
|---|---|---|---|
| 初級 | 固定のポイント A からポイント B | 約 20 | 10,000–15,000 ステップ |
| 中級 | ランダムな位置で把持と配置 | 約 50 | 30,000–40,000 ステップ |
| 上級 | 複数ステップまたは長時間 | 約 100 | 80,000–100,000 ステップ |
トレーニング時間: トレーニングの総時間は、選択した GPU モデル と トレーニングステップ数 の両方に依存します。例えば、クラウドで 20,000 ステップ(20K)のトレーニングは、ほとんどの GPU で数分から数十分かかるのが一般的です。100,000 ステップ(100K)のトレーニングは、20K ステップのトレーニングの約5倍の時間がかかります。
設定を確認したら トレーニング開始 をクリックします。トレーニング開始後、現在のトレーニングタスク リストで進捗とトレーニング履歴を確認できます。
3.6 モデル
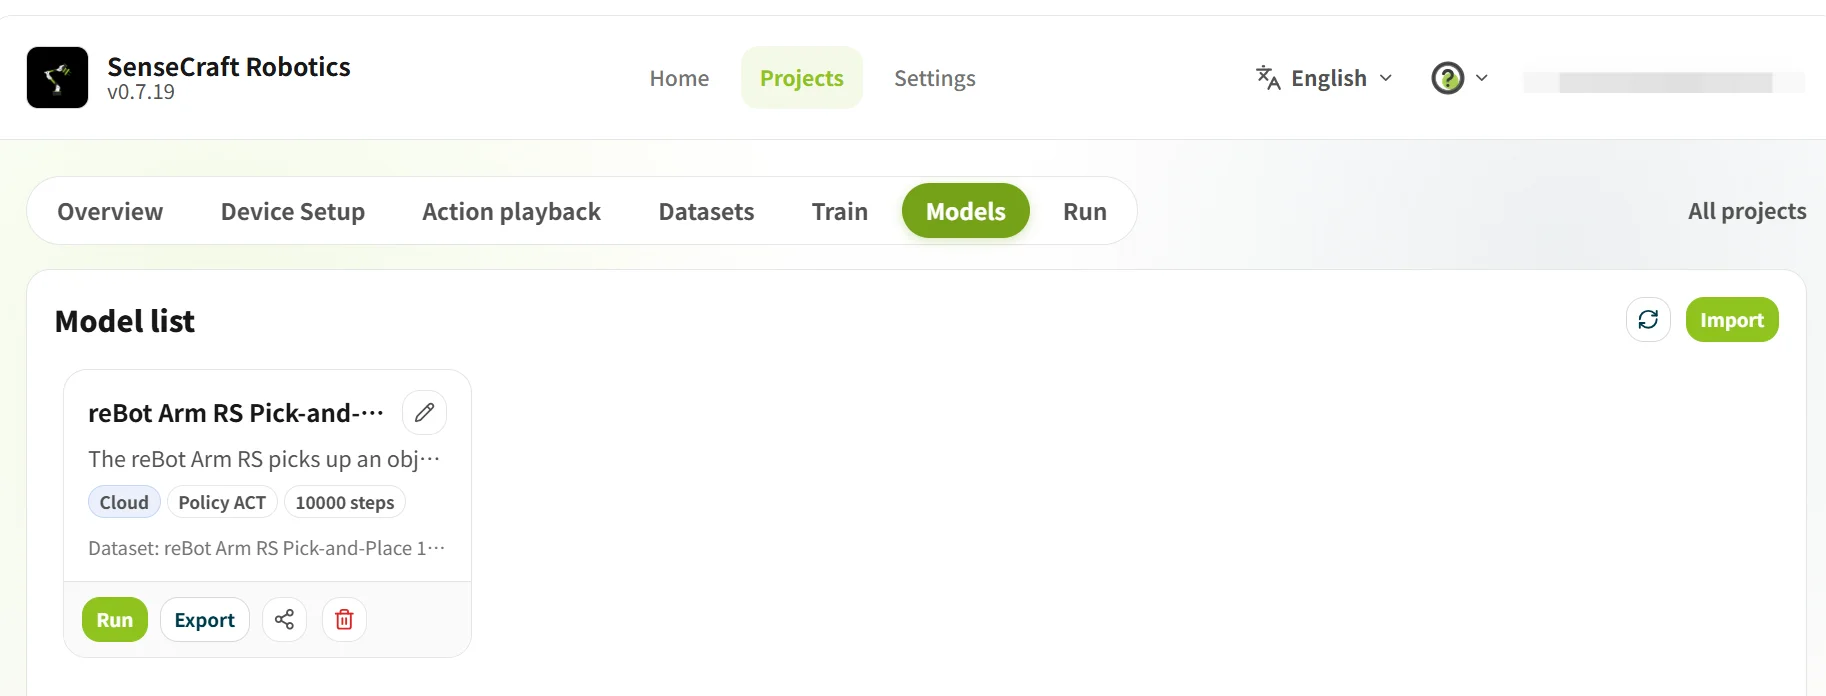
Section titled “3.6 モデル”モデル は、トレーニング結果を表示し、後続の操作用モデルを選択するために使用されます。使用前に、トレーニングが完了し、タスクとデバイスの組み合わせが現在のプロジェクトと一致していることを確認してください。
3.7 操作
Section titled “3.7 操作”操作 は、トレーニング済みモデルをアームにロードし、タスクを正しく完了できるかを検証します。
手順:
- モデルを選択: 現在のアームをサポート とラベル付けされたモデルを選択します。
- 推論方法を選択: クラウド推論 または ローカル推論 を選択し、対応するパラメータを設定します。
- 推論を開始: 設定を確認したら、クラウド/ローカル推論を開始 をクリックします。
クラウド推論とローカル推論の主な違い:
| 比較項目 | クラウド推論 | ローカル推論 |
|---|---|---|
| 計算ハードウェア | 高性能なクラウド GPU を使用して推論を行います。 | コンピュータのローカル CPU を使用します(現在のプラットフォームはローカル GPU の使用をサポートしていません)。 |
| パフォーマンスへの影響 | 計算能力は概ね制限になりませんが、結果は ネットワーク伝送品質 に大きく依存します。 | 結果は ローカル CPU の計算能力 に依存します。 |
| パラメータ | アクションチャンク(デフォルト 120): 1回の推論で予測されるアクションステップ数。 チャンク閾値(デフォルト 0.9): 動作の滑らかさと精度に影響します。値が高いほどアームが慎重になり、一時停止する場合があります。値が低いほど動作が滑らかになりますが、エラーが増加する場合があります。 (デフォルト設定を推奨します。) | 実行回数: タスクを繰り返す総回数(エピソード数)。 1実行あたりの時間制限(秒): 1回のタスク実行の最大時間。タイムアウトで自動的に終了します。 (デフォルト設定を推奨します。) |
| データ出力 | 推論検証のみを行います。 | 操作終了後、推論実行から対応するデータセットを自動的に生成します。 |
| コストと制限 | プラットフォームの価格設定に従います。より強力な計算能力は、迅速な開始に適しています。 | 通常はクラウドクレジットを消費しませんが、ローカル CPU のパフォーマンスに制限されます。 |
注意事項
- 開始前: アームが正しく接続され、作業領域が安全であることを確認してください。
- 操作中: アームを切断または取り外さず、動作が正常かを観察してください。
- 結果が満足できない場合: データセット に戻り、異常なエピソードを削除し、有効なデータを追加して、再度トレーニングしてください。