Het bouwen van een AI-robotarmproject omvat meer dan alleen het aansluiten van de hardware. Ontwikkelaars moeten de robot configureren, betrouwbare taakdata verzamelen, een model trainen, de prestaties evalueren en het proces herhalen als de resultaten niet goed genoeg zijn.
Deze fasen omvatten vaak verschillende tools en computeromgevingen. SenseCraft Robotics brengt apparaatinstelling, teleoperatie, datacollectie, modeltraining, modelbeheer en validatie samen in één op projecten gebaseerde workflow.
Elk SenseCraft Robotics-account kan eenmalig 1.000 gratis credits claimen. De credits blijven permanent geldig en kunnen volgens de huidige platformregels worden gebruikt voor cloudtraining en inferentie.
Snel antwoord: SenseCraft Robotics is een trainingsplatform voor robotarmen dat kalibratie, teleoperatie, datacollectie, training, modelbeheer en validatie in één workflow verbindt.
Wat is een AI-robotarm?
In dit artikel verwijst “AI-robotarm” naar een robotarm die wordt gebruikt binnen een datagedreven trainings- en inferentieworkflow. SenseCraft Robotics is het softwareplatform dat deze workflow beheert; het is niet de robotarm-hardware zelf.
In een workflow voor imitation learning kan een model worden getraind met opgenomen robotarmdemonstraties. Een operator kan bijvoorbeeld een robotarm meerdere keren door een pick-and-place-taak leiden, deze demonstraties als dataset opnemen en de dataset gebruiken om een actiemodel te trainen.
Een typische workflow omvat:
- De robotarm aansluiten en kalibreren
- De doelactie demonstreren via teleoperatie
- Bewegings- en cameradata opnemen
- De dataset beoordelen en opschonen
- Een actiemodel trainen
- Het getrainde model selecteren en inferentie uitvoeren
- Het resultaat evalueren en indien nodig betere data verzamelen
Het eindresultaat hangt af van de hardwareconfiguratie, de datakwaliteit, de consistentie van de taak, de trainingsinstellingen en de bedrijfsomgeving. Modeltraining garandeert niet dat de robotarm elke taak succesvol voltooit, dus testen en iteratie blijven essentieel.
Waarom de ontwikkeling van een AI-robotarm moeilijk kan zijn
Een robotica-leerproject omvat doorgaans meerdere verbonden systemen. Hardwareconfiguratie, camera-instellingen, datasetbeheer, GPU-training, modelopslag en inferentie zouden anders afzonderlijke tools vereisen.
Dit levert verschillende praktische uitdagingen op:
- Apparaatrollen en seriële poorten moeten correct worden geconfigureerd.
- De robotarm moet worden gekalibreerd vóór teleoperatie of datacollectie.
- Camerabeelden moeten de robot, de objecten en het doelgebied duidelijk vastleggen.
- Mislukte of belemmerde demonstraties moeten worden geïdentificeerd en verwijderd.
- Trainingshardware en parameters moeten aansluiten bij de projectvereisten.
- Modellen moeten aan het juiste apparaat en de juiste taak worden gekoppeld.
- De werkruimte moet veilig blijven tijdens datacollectie en inferentie.
SenseCraft Robotics organiseert deze fasen binnen een begeleide workflow, waardoor u tijdens de ontwikkeling minder tussen afzonderlijke tools hoeft te wisselen.
Eén platform voor de trainingsworkflow van de robotarm
SenseCraft Robotics biedt een op projecten gebaseerde omgeving voor het beheren van apparaatconfiguraties, acties, datasets, trainingstaken, modellen en runtime-validatie.
Kies ondersteunde hardware en download de software
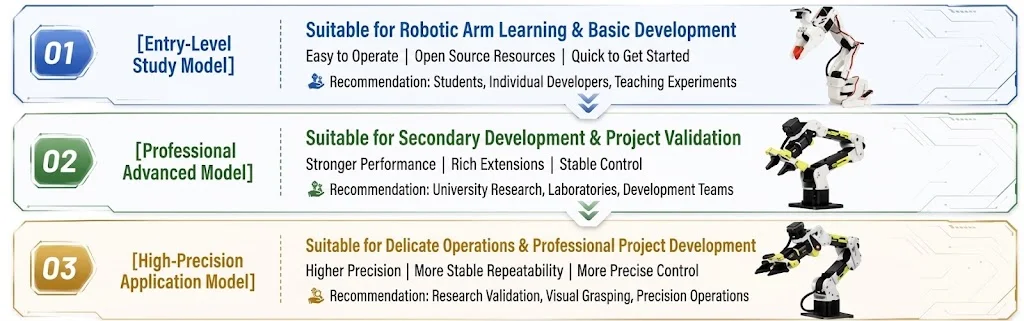
Voordat u begint, moet u SenseCraft Robotics downloaden voor uw besturingssysteem en een leader–follower-combinatie kiezen die is vermeld in de officiële handleiding voor ondersteunde apparaten. De huidige Wiki documenteert configuraties voor SO100/SO101, reBot B601 DM en reBot B601 RS. SO100 en SO101 delen één softwareapparaatoptie; de B601 RS gebruikt de gedocumenteerde CAN-workflow op ondersteunde systemen. Volg de modelspecifieke Wiki-instructies in plaats van bedradings-, poort- of kalibratiestappen van verschillende modellen te mengen.
Compatibele hardwareopties zijn onder andere de SO-ARM101 Low-Cost AI Arm Kit Pro, de reBot Arm B601-DM en de reBot Arm B601-RS voorgemonteerde kit met grijper. Controleer vóór aankoop elke productpagina en de handleiding voor ondersteunde apparaten, omdat de meegeleverde componenten en de ondersteunde leader/follower-combinaties verschillen.
Een project aanmaken en beheren
Elke robotarmtoepassing begint als een project. Gebruikers kunnen een project aanmaken met een naam en een beschrijving en vervolgens via het projectoverzicht toegang krijgen tot de apparaatinstellingen, opgenomen acties, datasets, trainingstaken, modellen en runtimestatus.
Deze projectstructuur helpt om de data en modellen voor verschillende taken gescheiden te houden.
De robotarm aansluiten en kalibreren
De gedocumenteerde workflow voor apparaatinstelling omvat:
- De robotarmconfiguratie selecteren
- De juiste apparaatpoorten binden
- De leader- en follower-armen kalibreren
- De teleoperatie verifiëren
- De camera's aansluiten en controleren
Kalibratie en teleoperatie moeten zijn voltooid voordat data wordt verzameld.
Als de volgerarm in de verkeerde richting beweegt, inconsistent reageert of de leiderarm niet volgt, moeten gebruikers teruggaan naar de stappen voor apparaatconfiguratie en kalibratie voordat ze verder gaan.
Een actie demonstreren en opnemen
Met teleoperatie kan een operator de volgerarm met behulp van de leiderarm door een doeltaak leiden. De actie kan worden opgenomen en opnieuw afgespeeld om te controleren of de bewegingen en het gedrag van de gripper volledig en consistent zijn.
De gedocumenteerde workflow voor de reBot Arm 102 en de B601 DM demonstreert bijvoorbeeld een taak waarin de robotarm:
- Beweegt naar een object op positie A
- Het object grijpt
- Het naar positie B brengt
- Het object loslaat
- Terugkeert naar de beginpositie
Dezelfde workflow kan worden aangepast voor andere geschikte taken, zoals sorteren, verplaatsen, verpakken, op knoppen drukken of objecten inbrengen en verwijderen. De werkelijke resultaten zijn afhankelijk van de hardware, het taakontwerp, de verzamelde gegevens en de operationele omgeving.
Trainingsgegevens verzamelen en beoordelen
Trainingsgegevens worden gemaakt door herhaalde demonstraties van de doeltaak op te nemen.
De reBot Arm-handleiding raadt aan gegevens in kleinere batches te verzamelen. Zo is het gemakkelijker om losgekoppelde hardware, mislukte acties, cameraproblemen of softwareproblemen te identificeren voordat deze een grotere dataset beïnvloeden.
Na het verzamelen kunnen gebruikers:
- Opgenomen episodes beoordelen
- Acties en camerabeelden opnieuw afspelen
- Mislukte of onvolledige demonstraties identificeren
- Abnormale episodes verwijderen
- Een opgeschoonde kopie van een dataset maken
- Compatibele datasets samenvoegen
Datasets die bestemd zijn om samen te voegen, moeten consistente taakbeschrijvingen, apparaatconfiguraties en camera-opstellingen gebruiken. Tijdens de eerste experimenten kan het redelijk stabiel houden van het objecttype, de cameraplaatsing, de achtergrond en de belichting de verzamelde demonstraties ook consistenter maken.
Voor het beginnersvoorbeeld met vaste posities van A naar B uit de Wiki zijn ongeveer 20 geldige episodes een aanbevolen uitgangspunt. Taken van gemiddeld niveau of variabele taken vereisen mogelijk ongeveer 50 episodes, terwijl complexe of langdurige taken aanzienlijk meer kunnen vereisen. Deze cijfers dienen als richtlijn en zijn geen garantie voor het slagen van de taak.
Modeltraining configureren
Zodra een dataset klaar is, kunnen gebruikers deze selecteren en een trainingstaak configureren.
In de gedocumenteerde reBot Arm-workflow kunnen gebruikers kiezen tussen:
- Cloudtraining: Gebruik cloud-GPU-bronnen en verbruik platformcredits op basis van de geselecteerde configuratie en het werkelijke GPU-gebruik.
- Lokale training: Train op de computer van de gebruiker zonder cloud-trainingscredits te verbruiken. Dit vereist een compatibele runtime, afhankelijkheden, schijfruimte en voldoende rekenbronnen voor het geselecteerde beleid.
De huidige gedocumenteerde workflow gebruikt ACT als standaardstrategie voor actiebesturing.
Voor het pick-and-place-voorbeeld met vaste posities stelt de handleiding voor om te beginnen met ongeveer 10.000–15.000 trainingsstappen. Moeilijkere taken vereisen mogelijk aanvullende demonstraties en trainingsstappen, maar het alleen verhogen van deze waarden garandeert geen betere prestaties.
Gebruikers kunnen de status van huidige en eerdere trainingstaken in het platform bekijken.
Modellen beheren en validatie uitvoeren
Voltooide modellen zijn beschikbaar in het modelgedeelte van het project. Voordat gebruikers een model uitvoeren, moeten ze controleren of het overeenkomt met de huidige robotarmconfiguratie en de doeltaak.
De gedocumenteerde workflow ondersteunt cloud- en lokale inferentie. Voor lokale ACT-uitvoeringen kan de Policy-apparaatinstelling de standaardwaarde van de backend gebruiken of een beschikbaar CPU-, MPS- of CUDA-apparaat. Selecteer een optie die door de computer wordt ondersteund en volg de huidige richtlijnen van de Wiki.
Tijdens de validatie moeten gebruikers observeren of de robotarm de doeltaak consistent en veilig voltooit.
Als het resultaat niet bevredigend is, kunnen gebruikers teruggaan naar de dataset, problematische demonstraties verwijderen, aanvullende geldige episodes verzamelen, het model opnieuw trainen en het opnieuw testen.
Dit creëert een herhaalbare ontwikkelingslus:
Demonstreren → Verzamelen → Beoordelen → Trainen → Uitvoeren → Valideren → Verbeteren
Voorbeeld: een AI-robotarm trainen voor pick-and-place
Een pick-and-place-taak met vaste posities biedt een praktische manier om de volledige workflow te begrijpen.
Begin met het markeren van twee posities op het werkoppervlak:
- Positie A: het startpunt van het object
- Positie B: het beoogde plaatsingspunt
Plaats de camera's op een plek waar ze de robotarm, de gripper, het object en beide posities kunnen vastleggen. Houd het werkgebied vrij en zorg ervoor dat de camera's niet worden geblokkeerd.
Gebruik vervolgens de leiderarm om de volgerarm door de volledige taak te leiden. Elke episode moet het volledige proces omvatten: het object op positie A grijpen, het naar positie B verplaatsen, het loslaten en de arm laten terugkeren naar de beginpositie.
Beoordeel de opnames en verwijder episodes die het volgende bevatten:
- Mislukte grijpacties
- Gevallen of instabiele objecten
- Onvolledige bewegingen
- Geblokkeerd camerabeeld
- Videovertraging of ontbrekende frames
- Onverwachte onderbrekingen
- Onveilige of ongecontroleerde bewegingen
Configureer na het beoordelen van de dataset een trainingstaak en voer het resulterende model uit met de aangesloten robotarm.
Als de prestaties onbetrouwbaar zijn, controleer dan of het probleem mogelijk verband houdt met inconsistente demonstraties, afwijkende episodes, cameraplaatsing, onvoldoende gegevens, omgevingsveranderingen of een mismatch tussen het geselecteerde model en de huidige opstelling.
Het doel van het eerste experiment is het opzetten van een gecontroleerde en herhaalbare workflow. Een succesvol resultaat in één opstelling garandeert niet dezelfde prestaties met andere objecten, posities, lichtomstandigheden, camera's of hardwareconfiguraties.
Flexibele cloudtraining met helder kredietgebruik
Voordat een cloudtrainingstaak begint, schat SenseCraft Robotics de benodigde kredieten op basis van de geselecteerde GPU, geconfigureerde trainingsstappen en verwachte looptijd.
Nadat de taak is uitgevoerd, worden de kredieten afgerekend volgens de werkelijke GPU-gebruikstijd. Elk ongebruikt deel van de geschatte kredieten wordt automatisch teruggegeven.
Volgens de huidige campagne-informatie worden er geen kredieten verbruikt wanneer:
- Een taak in de wachtrij staat
- Een trainingstaak niet kan starten
- Een platformprobleem verhindert dat de taak wordt uitgevoerd
Deze regels stellen gebruikers in staat de geschatte kredietvereiste te bekijken voordat een cloudtrainingstaak wordt gestart, terwijl het definitieve bedrag wordt afgerekend volgens het werkelijke GPU-gebruik.
Ontvang 1.000 gratis kredieten eenmalig per account
Elk account kan eenmalig 1.000 kredieten claimen voor cloudtraining en inferentie. De kredieten blijven permanent geldig.
Het huidige aanbod volgt deze regels:
- Elk account kan het aanbod eenmalig claimen.
- De kredieten blijven permanent geldig.
- De kredieten kunnen worden gebruikt voor cloudtraining volgens de huidige kredietregels van het platform.
Dit geeft gebruikers een startpunt om cloudtraining te verkennen zonder eerst een lokale trainingsomgeving te configureren.
De beschikbaarheid van kredieten en de gebruiksregels zijn onderhevig aan de meest recente informatie die wordt weergegeven in SenseCraft Robotics.
Aan de slag: Download SenseCraft Robotics en volg de officiële Wiki-handleidingen
Voor wie is SenseCraft Robotics bedoeld?
SenseCraft Robotics is bedoeld voor onderwijs en laboratoria, robotica R&D en proof-of-concept-werk, en validatie van toepassingen in een vroeg stadium. Teams kunnen apparaatconfiguratie, datasets, trainingstaken, modellen en validatie in één project organiseren, maar de resultaten blijven afhankelijk van taakontwerp, datakwaliteit en technische verificatie.
Onderzoeks- en ontwikkelingsteams kunnen het platform gebruiken om vroege experimenten te organiseren met geschikte taken zoals het grijpen, verplaatsen en sorteren van objecten.
Validatie van toepassingen in een vroeg stadium
Ontwikkelaars kunnen taakgegevens verzamelen en modelgedrag evalueren voordat ze verder gaan naar een grotere integratie.
Testen in deze fase kan helpen bij het identificeren van problemen met betrekking tot datakwaliteit, cameradekking, taakontwerp of omgevingsconsistentie. Het vervangt niet de technische validatie die vereist is voor implementatie in een echte toepassing.
Veiligheid en praktische beperkingen
Een AI-robotarm is een fysiek systeem en moet altijd worden bediend in een gecontroleerde werkomgeving.
Voordat u kalibratie, teleoperatie, gegevensverzameling of inferentie uitvoert:
- Bevestig de robotarm op een stabiel oppervlak.
- Verwijder personen, losse kabels, breekbare objecten en andere obstakels uit het werkgebied.
- Controleer alle hardwareverbindingen voordat u stroom toepast.
- Verbreek de stroom voordat u toepasselijke stroom- en signaalkabels aansluit of verwijdert.
- Controleer of de camera's een vrij en onbelemmerd zicht bieden.
- Stop de robot onmiddellijk als er onbeheerste beweging of een botsingsrisico optreedt.
- Koppel de robotarm niet los en demonteer deze niet terwijl deze in werking is.
Modelprestaties kunnen variëren afhankelijk van de dataset, objectpositie, verlichting, cameraplaatsing, hardwareconditie, taakcomplexiteit en trainingsinstellingen.
Een succesvolle demonstratie bewijst dat een specifieke workflow werkte onder de vastgelegde omstandigheden. Het toont geen universele betrouwbaarheid, autonome werking in elke omgeving of geschiktheid voor industriële inzet aan.
Veelgestelde vragen
Wat is SenseCraft Robotics?
SenseCraft Robotics is een trainingsplatform voor robotarmen dat kalibratie, teleoperatie, gegevensverzameling, training, modelbeheer en validatie verbindt binnen één projectworkflow.
Kunnen beginners SenseCraft Robotics gebruiken?
SenseCraft Robotics biedt begeleide installatie- en workflowstappen die bedoeld zijn om het trainingsproces van de robotarm toegankelijker te maken. Beginners moeten nog steeds de hardwaredocumentatie en veiligheidsinstructies zorgvuldig volgen en beginnen met een eenvoudige, gecontroleerde taak.
Heb ik een lokale GPU nodig om een robotarm te trainen?
Niet als u cloudtraining gebruikt. SenseCraft Robotics biedt een cloudtrainingsoptie die platformkredieten gebruikt.
Lokale training verbruikt geen cloudtrainingskredieten, maar vereist een compatibele runtime, afhankelijkheden, schijfruimte en voldoende rekenkracht voor het geselecteerde beleid.
Gebruikt lokale inferentie de GPU van mijn computer?
SenseCraft Robotics ondersteunt lokale en cloud-inferentie. Voor lokale ACT-uitvoeringen kan de instelling van het Policy-apparaat de backend-standaard of een beschikbare CPU-, MPS- of CUDA-apparaat gebruiken, afhankelijk van de computer en de huidige softwareondersteuning.
Hoeveel demonstraties zijn er nodig?
Er is geen universeel aantal.
Voor het A-naar-B-voorbeeld met vaste positie voor beginners uit de Wiki is ongeveer 20 geldige episodes een aanbevolen startpunt. Intermediaire of variabele taken vereisen mogelijk ongeveer 50 episodes, terwijl complexe taken mogelijk meer vereisen.
Hoeveel trainingsstappen moet ik gebruiken?
Voor het pick-and-place-voorbeeld met vaste positie stelt de handleiding ongeveer 10.000–15.000 trainingsstappen voor als initiële range.
Het juiste aantal hangt af van de taak, de dataset, de gekozen trainingshardware en de werkelijke modelprestaties. Meer trainingsstappen garanderen niet automatisch een beter resultaat.
Wat kan slechte modelprestaties veroorzaken?
Mogelijke oorzaken omvatten mislukte demonstraties, abnormale episodes, inconsistente taakuitvoering, onvoldoende data, obstructie van de camera, veranderende omgevingsomstandigheden of het gebruik van een model dat niet past bij het huidige apparaat en de taak.
Hoe werken de 1.000 gratis credits?
Elk SenseCraft Robotics-account kan eenmalig 1.000 credits claimen. De credits blijven permanent geldig en kunnen onder de huidige platformregels worden gebruikt voor cloudtraining en inferentie.
De credits kunnen volgens de huidige platformregels worden gebruikt voor cloudtraining. Gebruikers dienen de meest recente informatie die in het platform wordt weergegeven te controleren voordat zij een taak starten.
Begin met het bouwen van uw AI-robotarmworkflow
Het ontwikkelen van een AI-robotarm vereist een herhaalbaar proces voor het verbinden van hardware, het verzamelen van betrouwbare data, het trainen van een model en het valideren van het resultaat.
SenseCraft Robotics brengt deze fasen samen in één projectmatige workflow voor onderwijs, onderzoek, proof-of-concept-ontwikkeling en vroege validatie van toepassingen.
Download SenseCraft Robotics, bekijk de officiële installatiehandleidingen en kies ondersteunde hardware voordat u aan uw eerste project begint.
Reacties
Laat een reactie achter. Deze verschijnt na moderatie.