AIロボットアームのプロジェクトを構築するには、ハードウェアを接続するだけでは不十分です。開発者はロボットの設定、信頼性の高いタスクデータの収集、モデルのトレーニング、性能の評価を行い、結果が十分でない場合はこのプロセスを繰り返す必要があります。
これらの段階では、多くの場合、異なるツールやコンピューティング環境が必要になります。SenseCraft Roboticsは、デバイスのセットアップ、遠隔操作、データ収集、モデルのトレーニング、モデル管理、検証を、プロジェクトベースの1つのワークフローに統合します。
すべてのSenseCraft Roboticsアカウントは、1,000の無料クレジットを一度だけ受け取ることができます。クレジットは永久に有効であり、現在のプラットフォーム規則の下でクラウドトレーニングと推論に使用できます。
簡潔な回答: SenseCraft Roboticsは、キャリブレーション、遠隔操作、データ収集、トレーニング、モデル管理、検証を1つのワークフローでつなぐロボットアームのトレーニングプラットフォームです。
AIロボットアームとは何か?
本記事では、“AIロボットアーム”とは、データ駆動型のトレーニングと推論のワークフローとともに使用されるロボットアームを指します。SenseCraft Roboticsはこのワークフローを管理するソフトウェアプラットフォームであり、ロボットアームのハードウェアそのものではありません。
模倣学習のワークフローでは、記録されたロボットアームのデモンストレーションを使用してモデルをトレーニングできます。たとえば、オペレーターがロボットアームを使ってピックアンドプレースのタスクを数回実行し、それらのデモンストレーションをデータセットとして記録し、そのデータセットを使用してアクションモデルをトレーニングすることができます。
典型的なワークフローには以下が含まれます:
- ロボットアームの接続とキャリブレーション
- 遠隔操作によるターゲットアクションのデモンストレーション
- モーションデータとカメラデータの記録
- データセットのレビューとクリーニング
- アクションモデルのトレーニング
- トレーニング済みモデルの選択と推論の実行
- 結果の評価と、必要に応じたより良いデータの収集
最終的な結果は、ハードウェア構成、データ品質、タスクの一貫性、トレーニング設定、および動作環境によって異なります。モデルのトレーニングは、ロボットアームがすべてのタスクを正常に完了することを保証するものではないため、テストと反復が依然として不可欠です。
AIロボットアームの開発が難しい理由
ロボット学習プロジェクトには、通常、複数の連携するシステムが含まれます。ハードウェア構成、カメラのセットアップ、データセット管理、GPUトレーニング、モデルストレージ、推論には、それぞれ別々のツールが必要になる場合があります。
これにより、いくつかの実用的な課題が生じます:
- デバイスの役割とシリアルポートを正しく設定する必要があります。
- 遠隔操作やデータ収集の前に、ロボットアームをキャリブレーションする必要があります。
- カメラの視野は、ロボット、物体、ターゲットエリアを明確に捉える必要があります。
- 失敗した、または妨げられたデモンストレーションを特定して削除する必要があります。
- トレーニング用ハードウェアとパラメータは、プロジェクトの要件に適合している必要があります。
- モデルは正しいデバイスとタスクに関連付ける必要があります。
- データ収集と推論の間、ワークスペースの安全を維持する必要があります。
SenseCraft Roboticsは、これらの段階をガイド付きワークフロー内に整理し、開発中に別々のツール間を切り替える必要性を減らします。
ロボットアームのトレーニングワークフローを1つのプラットフォームで
SenseCraft Roboticsは、デバイス構成、アクション、データセット、トレーニングタスク、モデル、ランタイム検証を管理するためのプロジェクトベースの環境を提供します。
対応ハードウェアの選択とソフトウェアのダウンロード
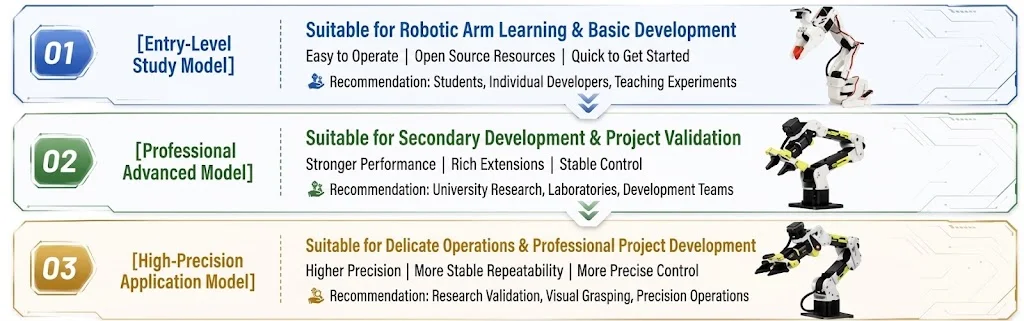
開始する前に、お使いのオペレーティングシステム用にSenseCraft Roboticsをダウンロードし、公式の対応デバイスガイドに記載されているリーダー–フォロワーの組み合わせを選択してください。現在のWikiには、SO100/SO101、reBot B601 DM、reBot B601 RSの構成が記載されています。SO100とSO101は1つのソフトウェアデバイスオプションを共有し、B601 RSは対応システム上でドキュメント化されたCANワークフローを使用します。モデル間で配線、ポート、キャリブレーションの手順を混在させずに、モデル固有のWikiの手順に従ってください。
互換性のあるハードウェアオプションには、SO-ARM101 Low-Cost AI Arm Kit Pro、reBot Arm B601-DM、グリッパー付きreBot Arm B601-RS組立キットが含まれます。付属コンポーネントと対応するリーダー/フォロワーの組み合わせが異なるため、購入前に各製品ページと対応デバイスガイドを確認してください。
プロジェクトの作成と管理
各ロボットアームアプリケーションはプロジェクトとして始まります。ユーザーは名前と説明を付けてプロジェクトを作成し、プロジェクトの概要からデバイス設定、記録されたアクション、データセット、トレーニングタスク、モデル、ランタイムステータスにアクセスできます。
このプロジェクト構造により、異なるタスクのデータとモデルを分離して管理しやすくなります。
ロボットアームの接続とキャリブレーション
ドキュメント化されたデバイスセットアップワークフローには以下が含まれます:
- ロボットアームの構成の選択
- 正しいデバイスポートのバインド
- リーダーアームとフォロワーアームのキャリブレーション
- 遠隔操作の確認
- カメラの接続と確認
データを収集する前に、キャリブレーションと遠隔操作の確認を完了させておく必要があります。
フォロワーアームが誤った方向に動く、反応が不安定になる、またはリーダーアームに追従しない場合は、続行する前にデバイスの設定とキャリブレーションの手順に戻る必要があります。
アクションの実演と記録
テレオペレーション(遠隔操作)では、オペレーターがリーダーアームを使ってフォロワーアームを誘導し、ターゲットタスクを実行させることができます。アクションは記録して再生することで、動作やグリッパーの挙動が完全かつ一貫しているかを確認できます。
たとえば、ドキュメント化されたreBot Arm 102およびB601 DMのワークフローでは、ロボットアームが次のタスクを実行します:
- 位置Aの物体に向かって移動する
- 物体をつかむ
- 位置Bへ移動させる
- 物体を放す
- 初期位置に戻る
同じワークフローは、仕分け、移動、梱包、ボタン押下、物体の挿入や取り外しなど、他の適切なタスクにも応用できます。実際の結果は、ハードウェア、タスク設計、収集されたデータ、および動作環境によって異なります。
トレーニングデータの収集と確認
トレーニングデータは、ターゲットタスクの実演を繰り返し記録することで作成されます。
reBot Armガイドでは、データを小さなバッチで収集することを推奨しています。これにより、ハードウェアの切断、失敗したアクション、カメラの問題、ソフトウェアの問題が、より大きなデータセットに影響を与える前に特定しやすくなります。
収集後、ユーザーは以下のことができます:
- 記録されたエピソードを確認する
- アクションとカメラ映像を再生する
- 失敗した、または不完全な実演を特定する
- 異常なエピソードを削除する
- クリーンアップされたデータセットのコピーを作成する
- 互換性のあるデータセットを統合する
統合を目的としたデータセットは、タスクの説明、デバイス設定、カメラの配置が一貫している必要があります。初期の実験段階では、物体の種類、カメラの配置、背景、照明をできるだけ安定させておくことで、収集された実演の一貫性を高めることができます。
Wikiの初心者向け固定位置A-to-Bの例では、約20の有効なエピソードが推奨される出発点です。中級レベルまたは可変タスクには約50エピソード、複雑または長時間のタスクにはさらに多くのエピソードが必要になる場合があります。これらの数値はガイドラインであり、タスクの成功を保証するものではありません。
モデルトレーニングの設定
データセットの準備ができたら、ユーザーはそれを選択してトレーニングタスクを設定できます。
ドキュメント化されたreBot Armワークフローでは、ユーザーは以下から選択できます:
- クラウドトレーニング:クラウドGPUリソースを使用し、選択した構成と実際のGPU使用量に応じてプラットフォームクレジットを消費します。
- ローカルトレーニング:ユーザーのコンピューター上でトレーニングを行い、クラウドトレーニングのクレジットを消費しません。互換性のあるランタイム、依存関係、ディスク容量、および選択したポリシーに十分な計算リソースが必要です。
現在ドキュメント化されているワークフローでは、デフォルトのアクション制御戦略としてACTを使用しています。
固定位置のピックアンドプレースの例では、ガイドは約10,000–15,000トレーニングステップから始めることを推奨しています。より難しいタスクでは、追加の実演とトレーニングステップが必要になる場合がありますが、これらの値を増やすだけではパフォーマンスの向上は保証されません。
ユーザーは、プラットフォーム内で現在および過去のトレーニングタスクのステータスを確認できます。
モデルの管理と検証の実行
完了したモデルは、プロジェクトのモデルセクションで利用できます。モデルを実行する前に、現在のロボットアームの構成とターゲットタスクに一致していることを確認する必要があります。
ドキュメント化されたワークフローは、クラウドおよびローカル推論をサポートしています。ローカルでのACT実行の場合、Policyデバイス設定には、バックエンドのデフォルトまたは利用可能なCPU、MPS、CUDAデバイスを使用できます。コンピューターがサポートするオプションを選択し、現在のWikiのガイダンスに従ってください。
検証中は、ロボットアームがターゲットタスクを一貫して安全に完了しているかどうかを観察する必要があります。
結果が満足できない場合は、データセットに戻って問題のある実演を削除し、追加の有効なエピソードを収集し、モデルを再トレーニングして、再度テストできます。
これにより、反復可能な開発ループが形成されます:
実演 → 収集 → 確認 → トレーニング → 実行 → 検証 → 改善
例:ピックアンドプレースのためのAIロボットアームのトレーニング
固定位置のピックアンドプレースタスクは、ワークフロー全体を理解するための実践的な方法を提供します。
まず、作業面に2つの位置をマークします:
- 位置A:物体の開始地点
- 位置B:目標の配置地点
カメラを、ロボットアーム、グリッパー、物体、および両方の位置を撮影できる場所に設置します。作業エリアを整理し、カメラが遮られないようにしてください。
次に、リーダーアームを使ってフォロワーアームにタスク全体を実行させます。各エピソードには、位置Aで物体をつかみ、位置Bに移動し、放し、アームを初期位置に戻すという一連のプロセス全体を含める必要があります。
記録を確認し、以下を含むエピソードを削除します:
- つかみの失敗
- 落下した、または不安定な物体
- 不完全な動作
- カメラの遮蔽
- 映像の遅延やフレーム落ち
- 予期しない中断
- 安全でない、または制御不能な動作
データセットを確認した後、トレーニングタスクを設定し、接続されたロボットアームで生成されたモデルを実行します。
パフォーマンスが安定しない場合は、デモンストレーションの一貫性の欠如、異常なエピソード、カメラの配置、データの不足、環境の変化、選択したモデルと現在のセットアップの不一致などが原因かどうかを確認してください。
最初の実験の目的は、制御された再現可能なワークフローを確立することです。あるセットアップでの成功は、異なる物体、位置、照明条件、カメラ、ハードウェア構成でも同じパフォーマンスが得られることを保証するものではありません。
クレジット使用量が明確な柔軟なクラウドトレーニング
クラウドトレーニングタスクの開始前に、SenseCraft Roboticsは選択されたGPU、設定されたトレーニングステップ数、予想実行時間に基づいて必要なクレジットを見積もります。
タスクの実行後、クレジットは実際のGPU使用時間に基づいて精算されます。見積もられたクレジットの未使用分は自動的に返還されます。
現在のキャンペーン情報によると、以下の場合にはクレジットは消費されません:
- タスクがキューで待機している場合
- トレーニングタスクが開始に失敗した場合
- プラットフォームの問題によりタスクが実行できない場合
これらのルールにより、ユーザーはクラウドトレーニングタスクを開始する前に必要なクレジットの見積もりを確認でき、最終的な金額は実際のGPU使用量に基づいて精算されます。
アカウントごとに1回、1,000無料クレジットを獲得
すべてのアカウントは、クラウドトレーニングと推論のために1,000クレジットを1回請求できます。クレジットは永久に有効です。
現在のオファーは以下のルールに従います:
- 各アカウントはこのオファーを1回請求できます。
- クレジットは永久に有効です。
- クレジットは、現在のプラットフォームのクレジットルールに従ってクラウドトレーニングに使用できます。
これにより、ユーザーはローカルのトレーニング環境を構築することなく、クラウドトレーニングを試すためのスタート地点を得られます。
クレジットの利用可能性と使用ルールは、SenseCraft Roboticsに表示される最新情報に従います。
はじめに:SenseCraft Roboticsをダウンロードし、公式Wikiガイドに従ってください。
SenseCraft Roboticsは誰のためのものですか?
SenseCraft Roboticsは、教育や研究室での利用、ロボティクスの研究開発(R&D)や概念実証作業、および初期段階のアプリケーション検証を目的としています。チームはデバイス設定、データセット、トレーニングタスク、モデル、検証を1つのプロジェクトにまとめて管理できますが、結果はタスク設計、データ品質、エンジニアリング検証に依存します。
研究開発チームは、このプラットフォームを使用して、把持、移動、物体の仕分けなど適切なタスクを含む初期実験を整理できます。
初期段階のアプリケーション検証
開発者は、より大規模な統合に進む前に、タスクデータを収集しモデルの動作を評価できます。
この段階でのテストは、データ品質、カメラのカバレッジ、タスク設計、環境の一貫性に関する問題の特定に役立つ場合があります。ただし、実際のアプリケーションへのデプロイに必要なエンジニアリング検証の代わりにはなりません。
安全性と実際的な制限事項
AIロボットアームは物理的なシステムであり、常に管理された作業環境で操作する必要があります。
キャリブレーション、遠隔操作、データ収集、推論の前に:
- ロボットアームを安定した面に固定してください。
- 作動範囲から人、緩んだケーブル、壊れやすい物、その他の障害物を取り除いてください。
- 電源を投入する前に、すべてのハードウェア接続を確認してください。
- 該当する電源ケーブルや信号ケーブルを接続または取り外す前に、電源を切断してください。
- カメラが明確で遮蔽のない視界を確保できていることを確認してください。
- 制御不能な動きや衝突のリスクが発生した場合は、直ちにロボットを停止してください。
- ロボットアームの動作中に切断や分解をしないでください。
モデルのパフォーマンスは、データセット、物体の位置、照明、カメラの配置、ハードウェアの状態、タスクの複雑さ、トレーニング設定によって変動する可能性があります。
成功したデモンストレーションは、特定のワークフローが記録された条件下で機能したことを証明するものです。普遍的な信頼性、あらゆる環境での自律動作、または産業用途へのデプロイへの適合性を証明するものではありません。
よくある質問
SenseCraft Roboticsとは何ですか?
SenseCraft Roboticsは、キャリブレーション、遠隔操作、データ収集、トレーニング、モデル管理、検証を1つのプロジェクトワークフロー内で連携させるロボットアームトレーニングプラットフォームです。
初心者でもSenseCraft Roboticsを使用できますか?
SenseCraft Roboticsは、ロボットアームのトレーニングプロセスをより使いやすくするためのガイド付きセットアップとワークフローステップを提供しています。初心者の方は、ハードウェアのドキュメントと安全上の注意事項をよく読み、シンプルで制御されたタスクから始めてください。
ロボットアームのトレーニングにローカルGPUは必要ですか?
クラウドトレーニングを使用する場合は必要ありません。SenseCraft Roboticsは、プラットフォームクレジットを使用するクラウドトレーニングオプションを提供しています。
ローカルトレーニングではクラウドトレーニングのクレジットは消費されませんが、互換性のあるランタイム、依存関係、ディスク容量、および選択したポリシーに十分な計算リソースが必要です。
ローカル推論ではコンピューターのGPUが使用されますか?
SenseCraft Roboticsはローカルおよびクラウド推論をサポートしています。ローカルでのACT実行の場合、ポリシーデバイス設定では、コンピューターと現在のソフトウェアサポートに応じて、バックエンドのデフォルトまたは利用可能なCPU、MPS、CUDAデバイスを使用できます。
デモンストレーションは何回必要ですか?
決まった数はありません。
Wikiの初心者向け固定位置A-to-Bの例では、約20の有効なエピソードが推奨される出発点です。中級レベルまたは変動的なタスクには約50エピソードが必要になる場合があり、複雑なタスクにはさらに多くのエピソードが必要になる場合があります。
トレーニングステップ数はどのくらいにすべきですか?
固定位置のピックアンドプレースの例では、ガイドでは初期の範囲として約10,000–15,000トレーニングステップを推奨しています。
適切な数は、タスク、データセット、選択したトレーニングハードウェア、および実際のモデルパフォーマンスによって異なります。トレーニングステップ数を増やしても、必ずしもより良い結果が得られるとは限りません。
モデルのパフォーマンスが低下する原因は何ですか?
考えられる原因には、デモンストレーションの失敗、異常なエピソード、タスク実行の一貫性の欠如、データの不足、カメラの遮蔽、環境条件の変化、または現在のデバイスやタスクに合わないモデルの使用などが挙げられます。
1,000の無料クレジットはどのように機能しますか?
すべてのSenseCraft Roboticsアカウントは、1,000クレジットを一度だけ受け取ることができます。クレジットは永久に有効であり、現在のプラットフォーム規則の下でクラウドトレーニングと推論に使用できます。
クレジットは、現在のプラットフォーム規則に従ってクラウドトレーニングに使用できます。ユーザーは、タスクを開始する前にプラットフォームに表示される最新情報を確認してください。
AIロボットアームのワークフロー構築を始めましょう
AIロボットアームの開発には、ハードウェアの接続、信頼性の高いデータの収集、モデルのトレーニング、結果の検証という再現可能なプロセスが必要です。
SenseCraft Roboticsは、これらの段階を、教育、研究、概念実証(POC)開発、初期アプリケーション検証のためのプロジェクトベースのワークフローに統合しています。
SenseCraft Roboticsをダウンロードし、公式セットアップガイドを確認して、最初のプロジェクトを開始する前にサポートされているハードウェアを選択してください。
コメント
返信を投稿してください。モデレーション後に表示されます。