reComputer-RK / Docker / RKNN / YOLO に基づく片手ピンチパズルゲーム
プロジェクト概要
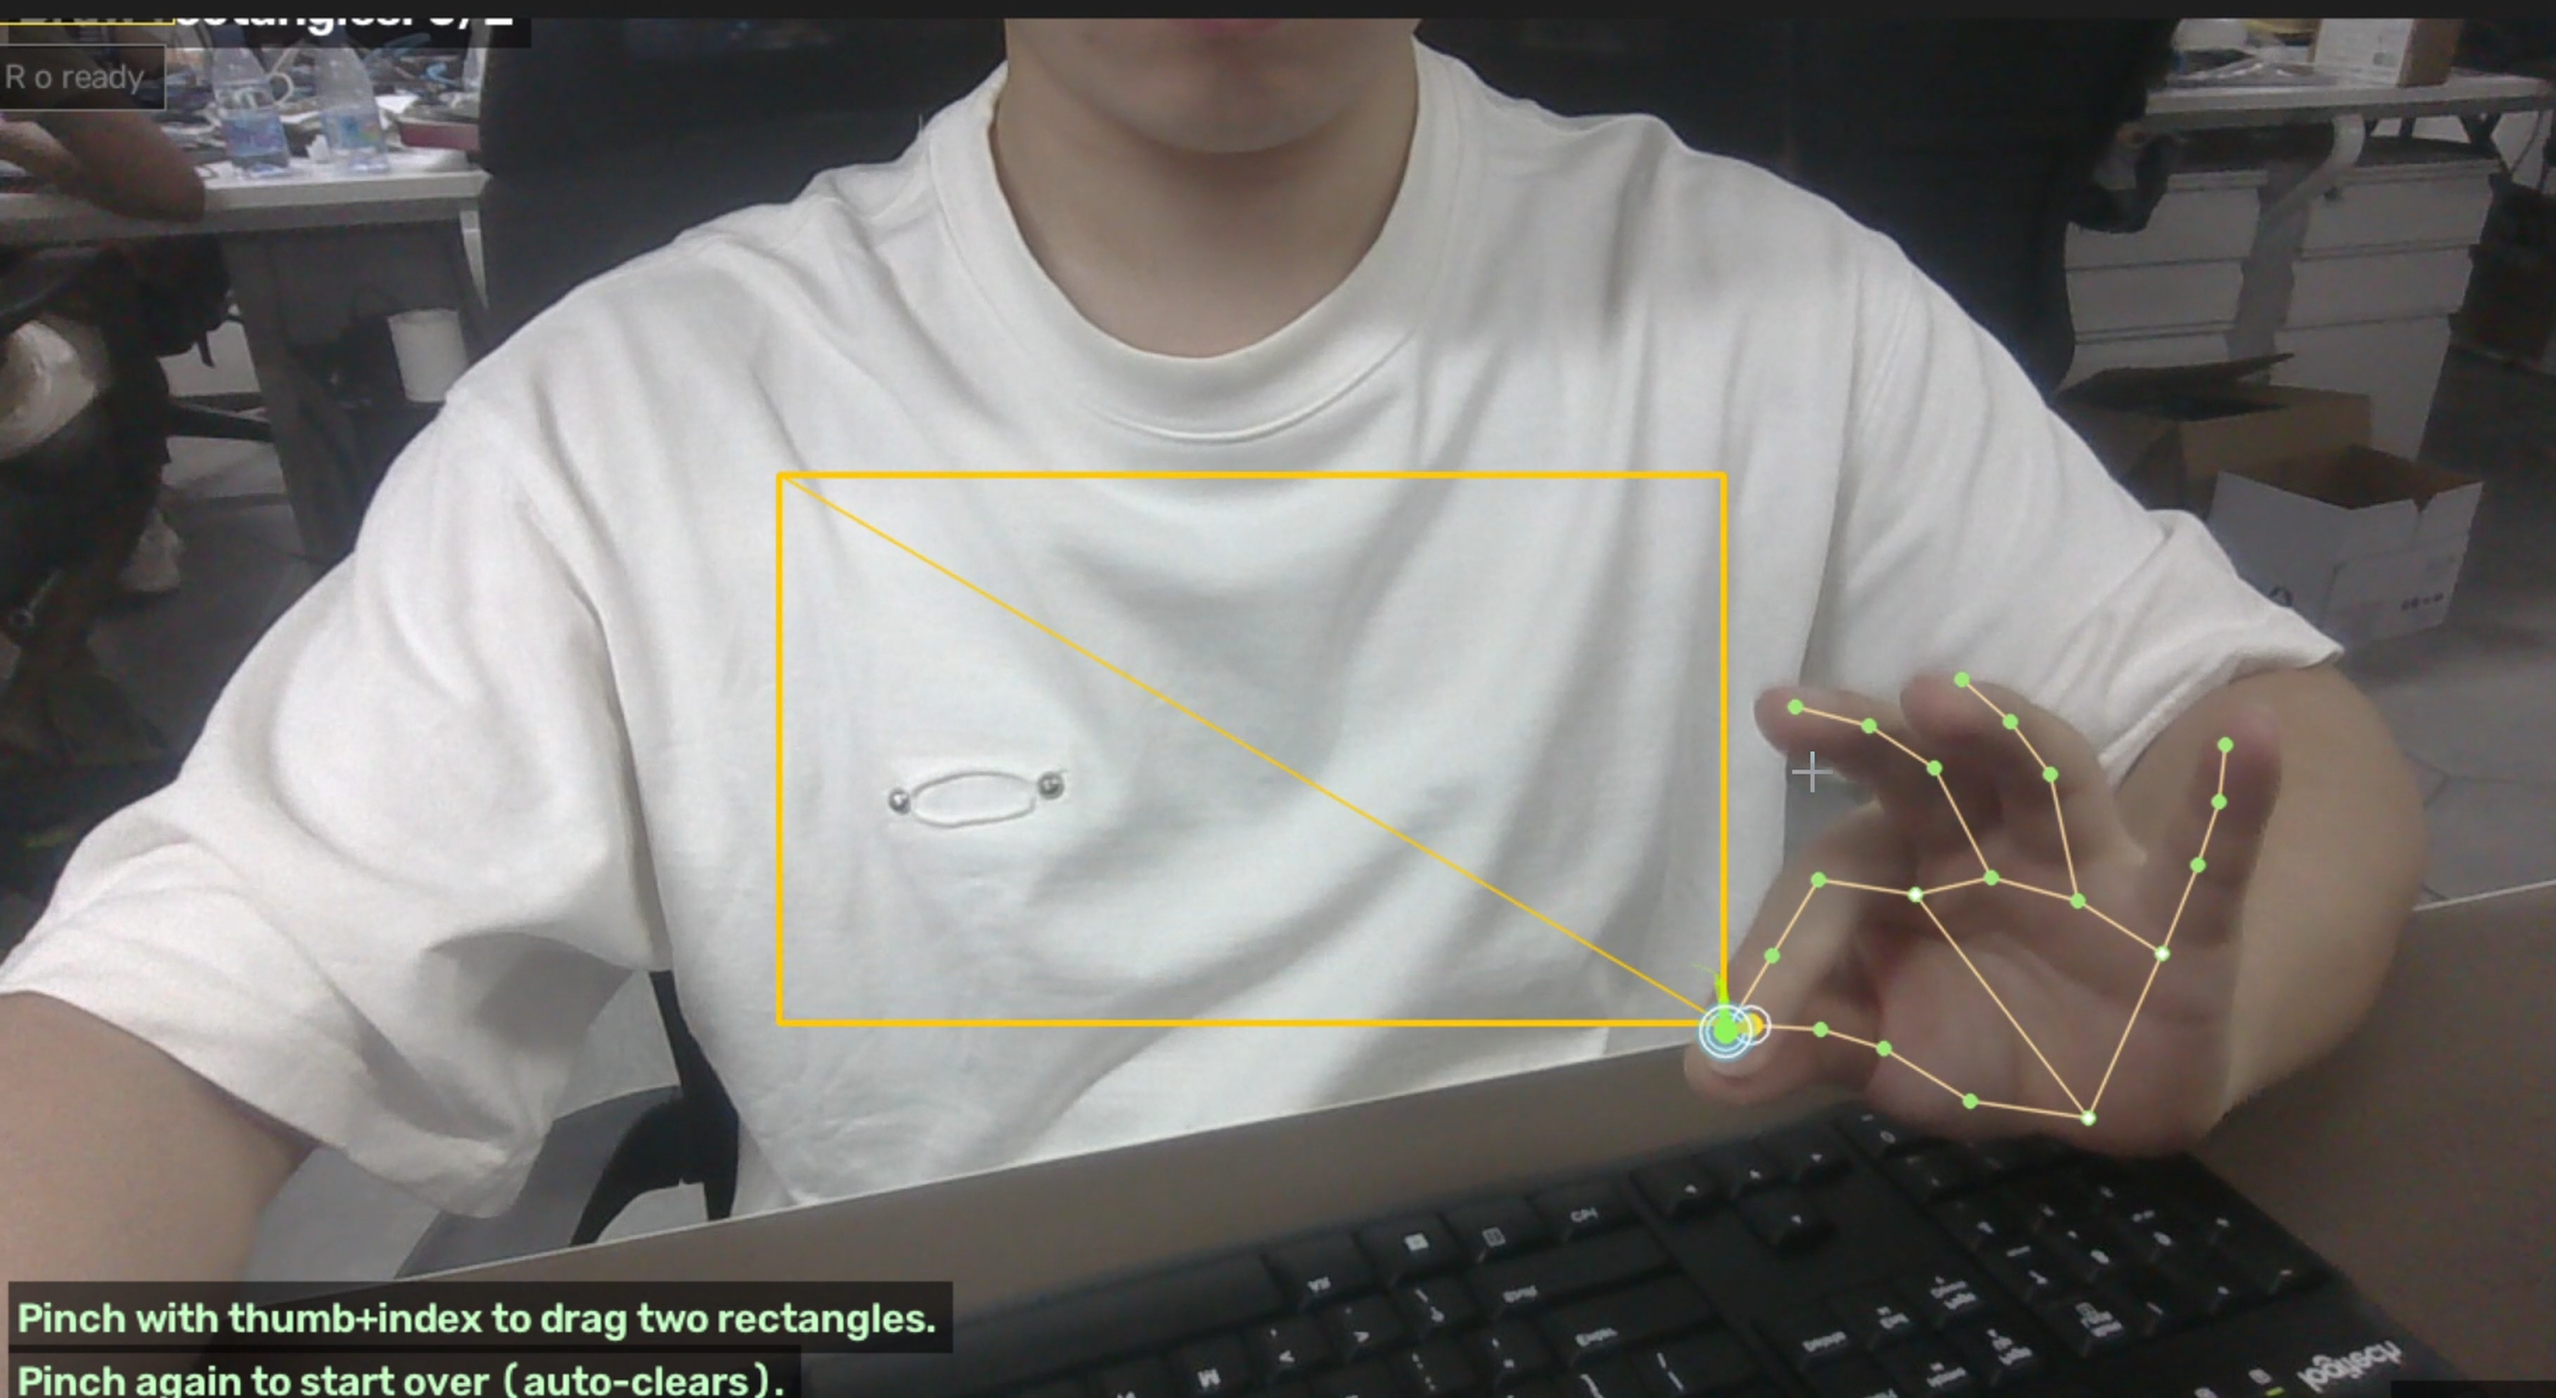
本プロジェクトは 217 行の純粋なパズルプロジェクトです: gesture.py がピンチを検出 → drawing.RectDrawer が 2 つの矩形を集める → puzzle_game.PuzzleGame が 3×3 にシャッフルして配置 → 同じステートマシンがピンチを使ってパズルをドラッグします。
クイックスタート
1. リポジトリのクローンとディレクトリ移動
bash
git clone https://github.com/doublelf/puzzle_game
cd puzzle_game
2. 依存関係のインストール
bash
pip install -r requirements.txtrequirements.txt には次の 4 つの依存関係が固定されています:
text
opencv-python>=4.8.0
mediapipe>=0.10.14
numpy>=1.26.0
Pillow>=10.4.0
3. ゲーム起動
bash
python main.py                  # デフォルトはカメラ 0、水平反転を有効
python main.py --cam 1          # 2 台目のカメラを使用
python main.py --no-flip        # 水平反転を無効化
python main.py --no-landmarks   # キーポイントオーバーレイを無効化(デフォルトは有効)
python main.py --hide-trails # ジェスチャートレイルを無効化(デフォルトは有効)起動すると最初に「Pinch-Puzzle」メニュー画面が表示され、いずれかのキーを押すとゲームが始まります。
4. 操作方法
| 段階 | プレイヤーの入力 | プログラムの反応 |
|---|---|---|
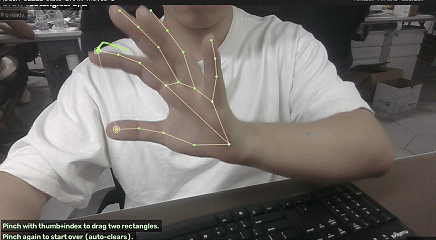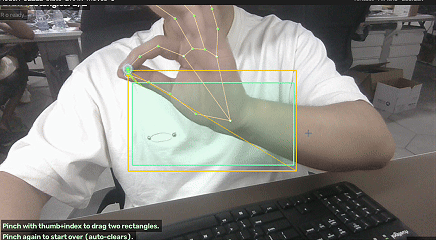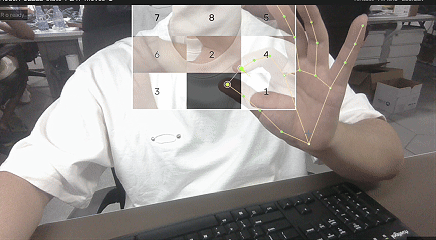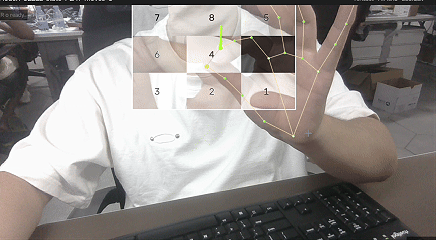
| DRAW | 親指 + 人差し指でピンチしてドラッグ → 離すと 1 つ目の矩形が描画される | 矩形が半透明の緑で塗りつぶされ、左上に Draw rectangles: 1/2 |
| DRAW | もう一度繰り返して 2 つ目の矩形を描画 | 2/2 → READY - generating puzzle...、自動的に PLAY へ移行 |
| PLAY | ピンチして最も近いパズルタイルを選択(ゴールドのパルス枠) | トースト Tile #N selected + ヒント drag toward blank tile |
| PLAY | 指先を 隣接する空白マス の付近までドラッグ | 2 つのタイルが同時に緑で点滅 + トースト SWAP!、moves が増加 |
| PLAY | 9 つのタイルが定位置に揃う | 中央で 80 個のにじ色の粒子が破裂 + 大きなトースト SOLVED! |
| いつでも | R で現在のパズルをリセット | DRAW 段階に戻り、矩形をクリア |
| いつでも | M でメニューに戻る | カメラはキャプチャを継続、ゲームループのみ終了 |
| いつでも | ESC で終了 | カメラを解放、MediaPipe を閉じ、ウィンドウを破棄 |
カメラなし環境での実行
recomputer-rk3576-devkit は工場出荷時に USB カメラが接続されていません。本プロジェクトは、カメラなしでもエンドツーエンドで動作するように 3 つのツールを同梱しています:
tools/verify_all.py — 8 ステップ検証スイート
bash
cd /home/seeed/hand/puzzle_game
python3 -m tools.verify_all
各ステップを出力します:
- モジュールのインポート (
gesture/drawing/puzzle_game/overlay/utils) utilsのジオメトリ・テキストヘルパーRectDrawer.update(None)が例外を投げないshuffle_solvableが合法な盤面を生成する- aarch64 上で本物の MediaPipe Hand Landmarker がロードされる(XNNPACK delegate、約 110 ms のウォームアップ)
HandOverlay.add_event+ レンダリング- 合成パイプラインが 60 フレームエラーなしで完走
tools/run_synthetic.py — オフラインレンダリング (PNG)
bash
python3 -m tools.run_synthetic --frames 180 --out /tmp/puzzle_demo
ls /tmp/puzzle_demo | wc -l      # → 180
完全な PuzzleGame + HandOverlay パイプラインを動かし、各フレームを out/puzzle_XXXX.png に書き出します。カメラがない環境では feh / eog / 画像ビューアで 1 フレームずつ確認するか、ffmpeg で mp4 に連結します:
bash
ffmpeg -framerate 30 -i /tmp/puzzle_demo/puzzle_%04d.png -c:v libx264 -pix_fmt yuv420p puzzle.mp4tools/synthetic_source.py + tools/fake_tracker.py
合成ビデオソースと合成 HandTracker で、cv2.VideoCapture / gesture.HandTracker とインターフェース等価です。後で本物のカメラに切り替えるには、次の 2 行を置き換えるだけです:
python
cap = cv2.VideoCapture(args.cam)               # SyntheticHandSource を置き換え
tracker = HandTracker(num_hands=2)              # SyntheticHandTracker を置き換え
これで tools/run_synthetic.py が本物のカメラドライバスクリプトに昇格します。