Un système de comptage d'œufs et de détection de fissures basé sur RK3576 / RKNN / YOLO
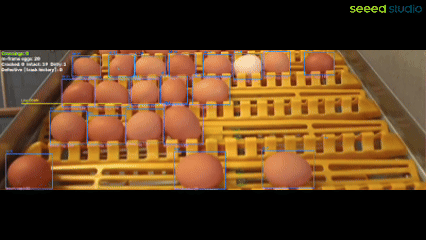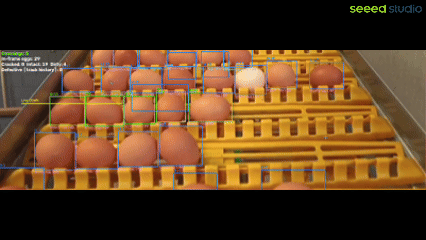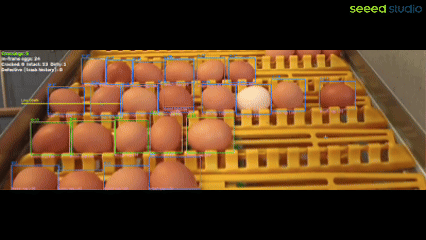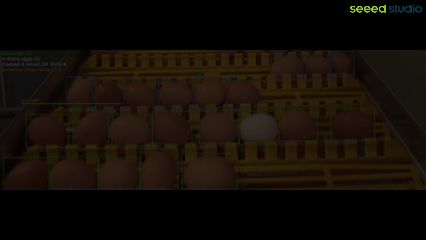
Code source : https://github.com/doublelf/Egg_Counting_and_Damage_Detection
Le comptage d'œufs et la détection de fissures basés sur le reComputer RK3576 sont intégrés par l'orchestrateur Conveyor/ dans une pipeline unifiée de contrôle qualité sur convoyeur : chaque image exécute simultanément le modèle de comptage et le modèle de fissures ; grâce à un associateur IoU, les "événements de franchissement de ligne" sont appariés aux "détections de fissures", attribuant finalement à chaque œuf un statut cracked / dirty / intact.
- Comptage : issu de
Automated-Egg-Counting-System/, détection d'objets à classe unique + suivi par centroïde + comptage par franchissement de ligne. - Détection de fissures : issue de
crack_inspect/; utilise par défaut une pipeline CV classique (CLAHE → top-hat noir → seuillage adaptatif → composantes connexes), sans dépendre de poids supplémentaires ; peut également basculer sur un modèle YOLOv8-seg via--inspector-mode yolo. - Orchestration :
Conveyor/src/egg_pipeline/relie les deux et écrit du CSV / JSON / vidéo annotée optionnelle.
Démarrage rapide
1. Cloner le dépôt
git clone https://github.com/doublelf/Egg_Counting_and_Damage_Detection
cd Egg_Counting_and_Damage_Detection
2. Créer un environnement virtuel et installer les dépendances
python3 -m venv .venv
source .venv/bin/activate
pip install --upgrade pip
pip install -r requirements.txt
3. Lancer l'inférence
Le seuil de comptage est fixé très haut (--conf-counter 0.99) pour garantir la stabilité des statistiques de franchissement ; le seuil de fissures conserve sa valeur par défaut (--conf-inspector 0.25) ; le seuil d'association inter-modèles est relâché à --associate-iou 0.1 pour tolérer de légers décalages de boîtes entre les deux modèles.
cd Conveyor
python run.py --video ./video2.mp4 --conf-counter 0.99 --conf-inspector 0.25 --associate-iou 0.1
Vous devez d'abord faire
cd Conveyor:run.pylit par défaut les modèles depuisconfig.yaml, et les chemins relatifs sont résolus par rapport àConveyor/.
Tableau des paramètres
| Paramètre | Par défaut | Description |
|---|---|---|
--video PATH | — | Chemin d'un fichier vidéo local (mutuellement exclusif avec --webcam) |
--webcam [INDEX] | — | Utiliser une webcam ; sans paramètre cela correspond à 0 ; préciser --webcam 1 pour utiliser l'index 1 |
--source STR | — | Remplace directement video.source (une chaîne numérique est traitée comme un index de webcam, toute autre chaîne comme un chemin de fichier) |
--counter-weights PATH | — | Chemin des poids du modèle de comptage (YOLOv5) |
--inspector-weights PATH | idem compteur | Chemin des poids du modèle de fissures ; ignoré lorsque mode=classical |
--inspector-mode | classical | auto / yolo / classical ; par défaut la pipeline CV classique, aucun poids supplémentaire requis |
--conf-counter FLOAT | 0.35 | Seuil de confiance du modèle de comptage |
--conf-inspector FLOAT | 0.25 | Seuil de confiance du modèle de fissures |
--associate-iou FLOAT | 0.3 | IoU minimale requise pour associer une boîte de comptage à une boîte de fissures ; en dessous, l'œuf est enregistré comme unknown |
--line-start X Y | [100, 240] | Point de départ du franchissement (coordonnées en pixels) |
--line-end X Y | [540, 240] | Point d'arrivée du franchissement (coordonnées en pixels) |
--line-direction | down | down / up / any ; direction prise en compte lors du jugement de franchissement |
--no-display | désactivé | Désactive la fenêtre de prévisualisation en direct, adapté aux serveurs sans interface graphique |
--save-video PATH | — | Écrit les images annotées dans un fichier mp4 |
--frames-csv PATH | logs/frames.csv | Statistiques par image |
--crossings-csv PATH | logs/crossings.csv | Verdict par œuf pour chaque franchissement |
--summary PATH | logs/summary.json | Résumé au niveau du job |
--loop | désactivé | Une fois la vidéo terminée, revenir au début en boucle |
--config PATH | config.yaml | Fichier de configuration YAML personnalisé |
Pour la liste complète, consultez python run.py --help.
Artefacts produits
Après exécution, les fichiers suivants sont produits sous Conveyor/logs/ (les chemins peuvent être redirigés via la CLI) :
-
logs/frames.csv: statistiques par image (indice d'image, timestamp, nombre d'œufs de l'image courante, cumul des franchissements, etc.). -
logs/crossings.csv: verdicts de franchissement par œuf. Signification des colonnes :Colonne Signification frame_idx,timestamp,directionMoment et direction du franchissement track_idID stable attribué par le modèle de comptage colorwhite/brown/unknown(classé via le canala*de Lab)clsNom de classe renvoyé par le modèle de fissures, par ex. brown-egg-crackcracked,dirty,intactChamps booléens dérivés is_defectivecracked or dirtymask_area_ratioFraction de la boîte de l'œuf couverte par le masque de fissure iouIoU entre la boîte de comptage et la boîte de fissures sourceinspector(association réussie) ouunknown(aucun chevauchement) -
logs/summary.json: nombre total + effectif par couleur + taux de défauts. -
--save-video output/annotated.mp4(optionnel) : vidéo annotée avec la ligne de franchissement, les boîtes de détection, les masques de fissures et le HUD.
Exemple de sortie terminal :
[conveyor] Done. crossings=42 defective=3 frames=1280
[conveyor] Artifacts: frames=logs/frames.csv crossings=logs/crossings.csv summary=logs/summary.json
Fichier de configuration
Toutes les valeurs par défaut sont centralisées dans Conveyor/config.yaml ; les flags CLI surchargent les clés correspondantes :
counter:
  model:
    weights: ../Automated-Egg-Counting-System/best.pt
    device: auto
    img_size: 640
    conf_threshold: 0.35   # correspond à --conf-counter
    iou_threshold: 0.45
  line:
    start: [100, 240]     # correspond à --line-start
    end:   [540, 240]     # correspond à --line-end
    direction: down       # correspond à --line-direction
    min_track_length: 3
  tracker:
    max_lost_frames: 30
    iou_match_threshold: 0.2

inspector:
  model:
    weights: ../Automated-Egg-Counting-System/best.pt
    mode: classical       # correspond à --inspector-mode
    conf_threshold: 0.25  # correspond à --conf-inspector
  filter:
    crack_only: false
    min_mask_pixels: 0
    min_bbox_area: 16

association:
  min_iou: 0.3            # correspond à --associate-iou

video:
  source: "0"             # correspond à --source / --video / --webcam
  loop: false
Si les boîtes des deux modèles sont systématiquement décalées (de sorte que la boîte de comptage et la boîte de fissures ne se chevauchent quasiment pas), vous pouvez abaisser cfg.association.min_iou ; augmentez-le si vous constatez des erreurs d'appariement manifestes.