Détection d'objets aériens YOLOv8s entraînée sur VisDrone, prenant en charge 11 classes aériennes.
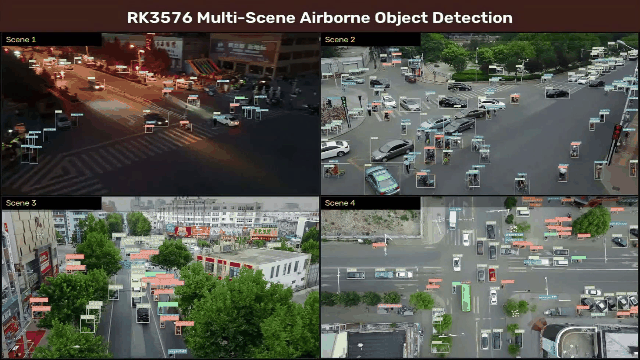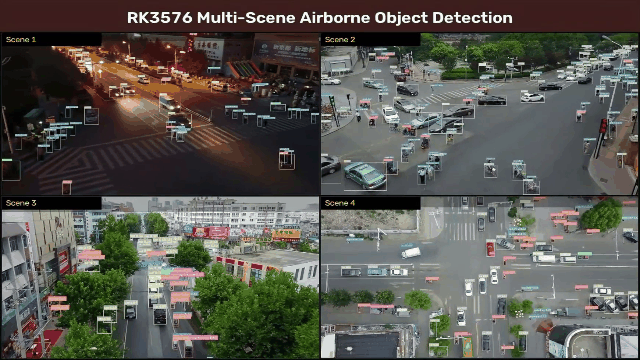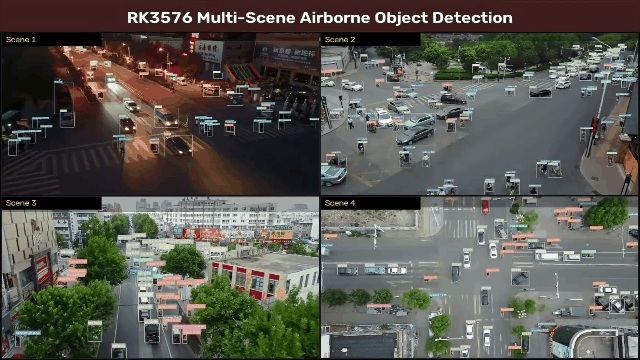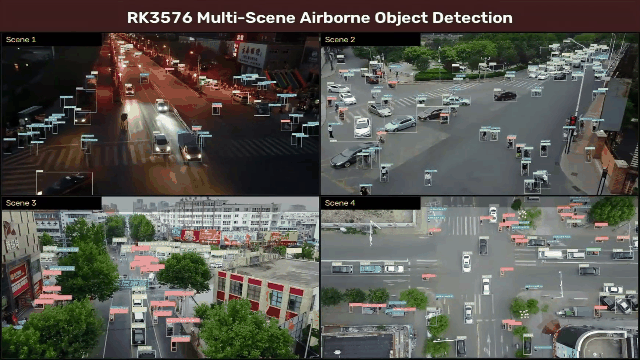
Code source: https://github.com/inteintegrity/rk3576-airborne-detection
Démarrage rapide
Récupérer l'image du projet via Docker
bash
docker pull ghcr.io/inteintegrity/rk3576-airborne-detection:latestTester le modèle avec l'exemple intégré
bash
sudo docker run --rm --privileged --net=host \
  -e PYTHONUNBUFFERED=1 \
  -e RKNN_LOG_LEVEL=0 \
  --device /dev/video0:/dev/video0 \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible \
  ghcr.io/inteintegrity/rk3576-airborne-detection:latest \
  python3 web_detection.py --model_path model/yolov8s_airborne.rknn --video_path video/test1.mp4
Accédez à http://<board_ip>:8000/ pour voir l'inférence en temps réel.
11 classes aériennes VisDrone
| Classe | Description |
|---|---|
| pedestrian | Piéton |
| people | Groupe de personnes |
| bicycle | Vélo |
| car | Voiture |
| van | Fourgonnette |
| truck | Camion |
| tricycle | Tricycle |
| awning-tricycle | Tricycle bâché |
| bus | Bus |
| motor | Moto |
| others | Autres |
Caméra en temps réel
bash
sudo docker run --rm --privileged --net=host \
  -e PYTHONUNBUFFERED=1 \
  -e RKNN_LOG_LEVEL=0 \
  --device /dev/video0:/dev/video0 \
  --device /dev/dri/renderD128:/dev/dri/renderD128 \
  -v /proc/device-tree/compatible:/proc/device-tree/compatible \
  ghcr.io/inteintegrity/rk3576-airborne-detection:latest \
  python3 web_detection.py --model_path model/yolov8s_airborne.rknn --camera_id 0
Extensions d'inférence IA
Moteur d'inférence: Basé sur l'API RKNN C, accélération NPU RK3576. Entrée du modèle: Modèle quantifié yolov8s_airborne.rknn, entrée fixe 640×640. Post-traitement: Décodage DFL et NMS YOLOv8, 11 classes aériennes VisDrone.
Recommandations de déploiement
Permissions: Mode --privileged obligatoire, mapper /dev/video* et /dev/dri/renderD*.
Classes personnalisées: Utiliser --class_path class_config.txt.